-
UID:317649
-
- 注册时间2020-06-19
- 最后登录2026-09-16
- 在线时间1983小时
-
-
访问TA的空间加好友用道具

|
摘要 P{Lf5V9# <
a^U~0i@[S 微透镜阵列在数字投影仪、光学扩散器、三维成像等各种光学应用中得到越来越多的关注。VirtualLab Fusion允许应用一种先进的场跟踪算法,通过所谓的多通道概念来分析这样的数组元素。在本例中,介绍了微透镜阵列组件的配置和使用。 �k,yZ[n|�` l{�j~Q^U})  r|�u MovnV Dd/�w�UP� 微透镜阵列的结构配置 45�7��\&�� ��LJ)5W�� 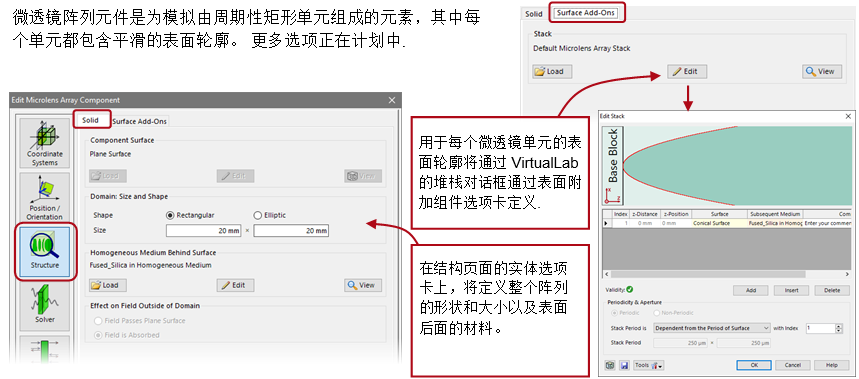 @#�g<IBG=* a��r9]"s+'
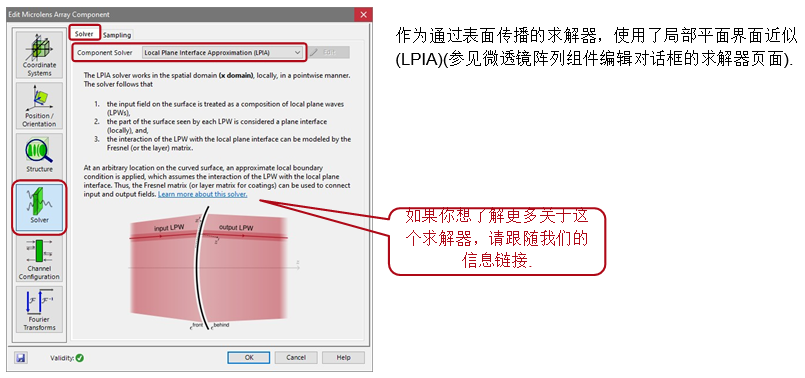
场通过哪一种方法通过MLA传播? 6�!'3oN�{� �^(�HUGl�_
 _t�T�NG2 u&�mS8i�}� 子通道分解 phnV7�D(�E ng��ohtB^] • 该MLA组件的特点是,用户可以选择是通过一步(a)通过多个微透镜传播整个场,还是先分解场,使每个微透镜单独评估,每个这些所谓的子通道的输出场随后通过后续系统进行进一步处理,然后所有场被适当地放在一起(b) . ?L&�'- e�@ • 子通道模拟更准确,但可能需要更长的时间。 哪种选择更合适取决于多种因素。 �G 0%6ch^% 例如 微透镜的数量,表面变化的强度, ,EGQ@�:3/ • 在哪里评估透镜后面的场(近场、焦点、远场)。 所以最好测试这两个选项。 ^.�d�sW0"0 • 有关配置,请转到通道配置页面上的“子通道:X 域”选项卡. 1i[FY?6`dh 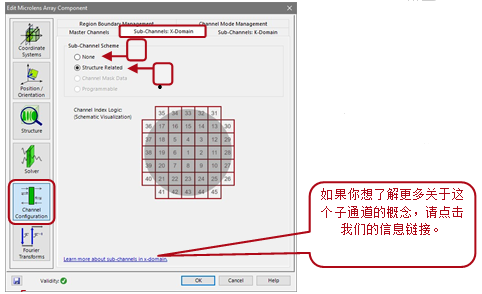 {8)zg<rL+M
�}XO K,Hw� Ez|oN����,
Ms���~{�9? 2EZb��
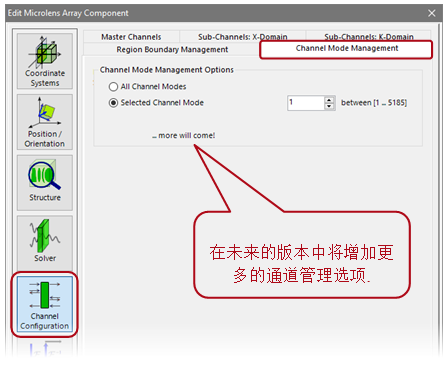
)&Q 子通道评估 -�K9c@���? tg]��x0#@s • VirtualLab Fusion还可以分别评估每个微透镜的结果. Bp8'pj;�~ if�|+EN��% • 在“通道模式管理”选项卡上,通道模式可以通过它们的索引来选择. 6f')6�X�'x ;r_F[E2�z�
 P9���g en6
$hivlI-7Ko 近场评估探测器的定位 X/iT)R]�b� �g35�DV��6 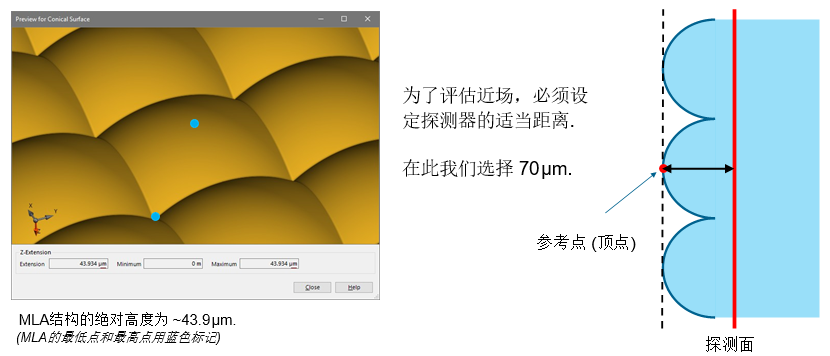 x=ul&|^�7D a}%#*��J)! 区域边界管理 KD�`IX-r{s ;;L[�e�]Z 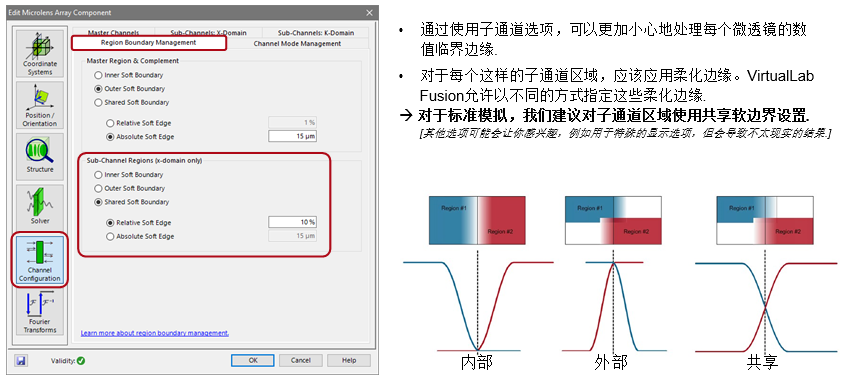 �)�:i&`}SY O+y-}7�YX� 场景演示 �L�#�E]
BY
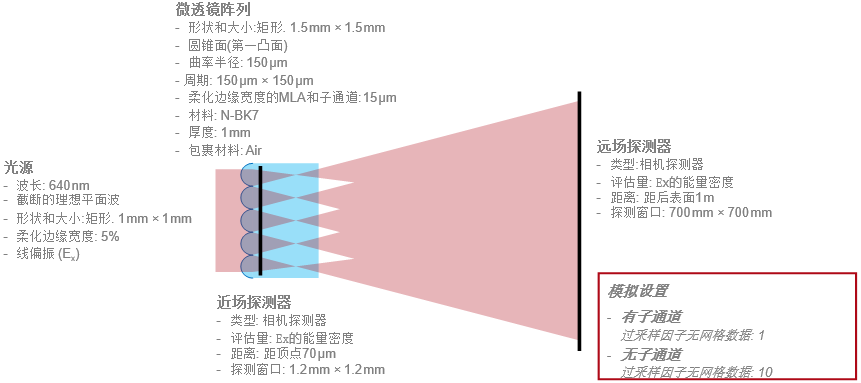
�oE�#d�,Z 演示示例的配置 ��Y. ,K�l~ |<:��v��Y
 G:~k.1y�[
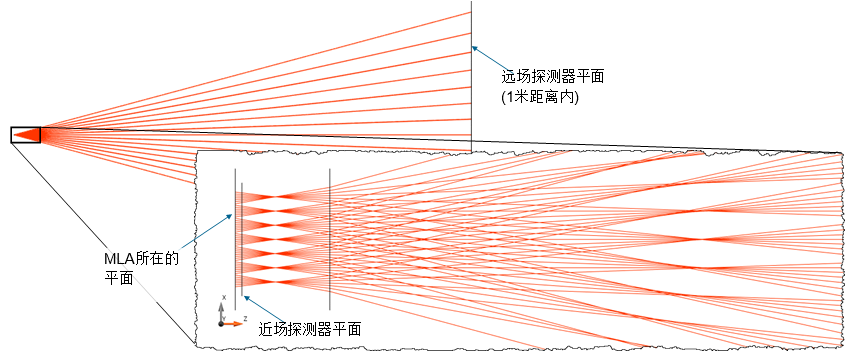
*h}XWBC1q 光线追迹结果: 综述 N[<\>Ps|u� D6>HN��[D"
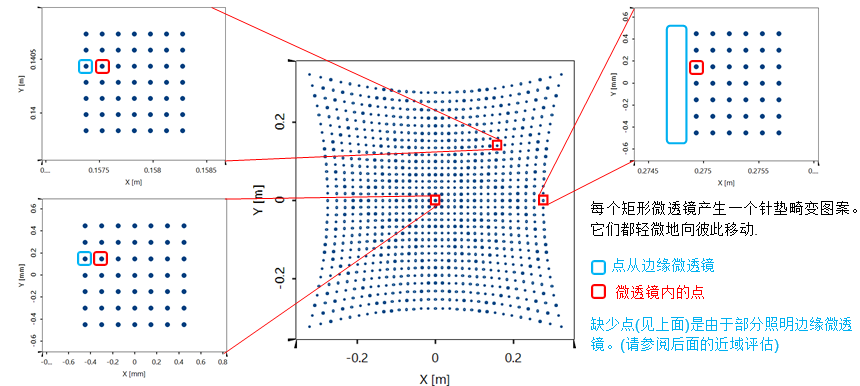
 $STa�Q2�8C U2�bjFLd" 光线追迹结果: 远场 (p2�K36,9m `�s\�?w5[
 �/�YZr~|65 c-��B�
c�A 场追迹结果: 近场的能量密度 �b �)B?�
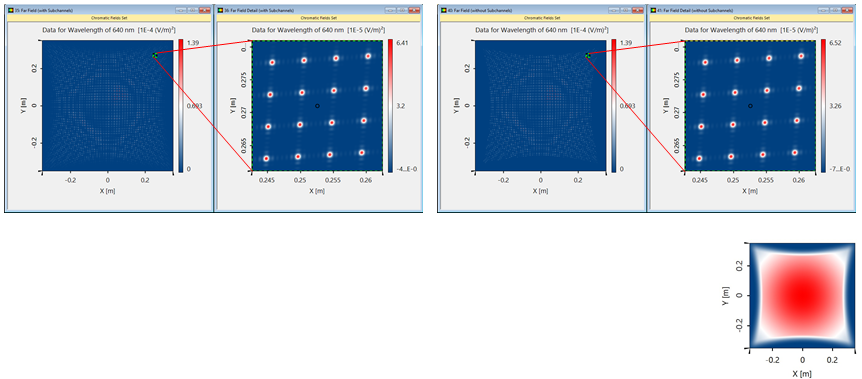
F �zT!drq:x 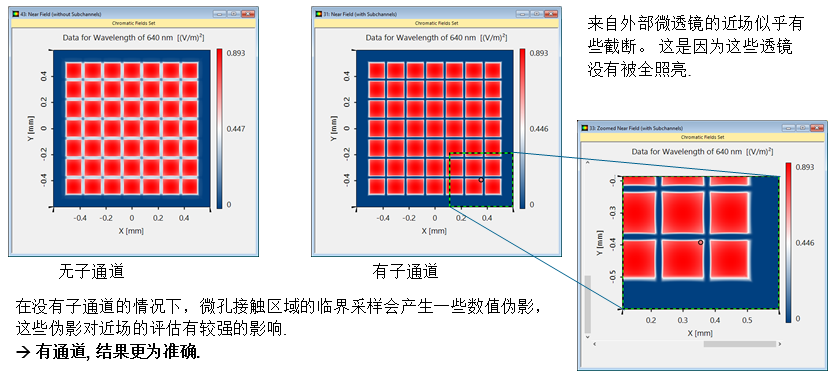 |&RU�/�a� r�g^'S1�x| 场追迹结果: 远场的能量密度 j'A�_'�g'^ O8h��%�3&�
 xai*CY@cQ� ��eEuvl`&
在这里,没有子通道的模拟中出现的数值伪影对远场的影响较小。因此,不使用子通道的时间效益可能是可以论证的: ��zd��@m~V
;7}���VBkH
带有子通道的仿真时间: ~70 s ,6�-�:VIHQ
无子通道的仿真时间: ~25 s (无网格数据的过采样因素 = 10) Tj�:B!>>��
�D)L+7N0D~ U�4d�:] z
�Qk:��Y2mL o�,_?��^'@ e
9;~P}���
"�N`[r iq{
|


