-
UID:317649
-
- 注册时间2020-06-19
- 最后登录2026-11-17
- 在线时间2004小时
-
-
访问TA的空间加好友用道具

|
摘要 �0 ���x�"3
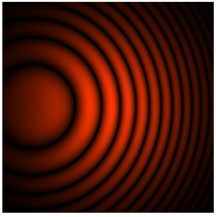
F�+�Lq��� 迈克尔逊干涉仪是光学干涉测量的典型装置。 装置中的不同配置可能导致不同的干涉条纹,因此,它们之间的关系非常值得去深入研究。借助VirtualLab Fusion中的非序列追迹技术,可以轻松设置和配置迈克尔逊干涉仪,并在不同情况下显示干涉条纹。在该示例中,展示了几种典型情况下相应的干涉条纹。 �~&4,w9b)j
�*�+qXX�CA
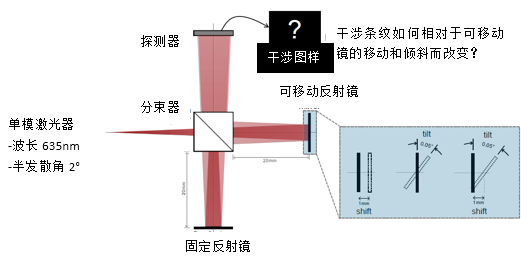
 8X�*6i-j5E OBN]b�v�CJ 建模任务 f�X}� dh9
�o�&LNtl;�
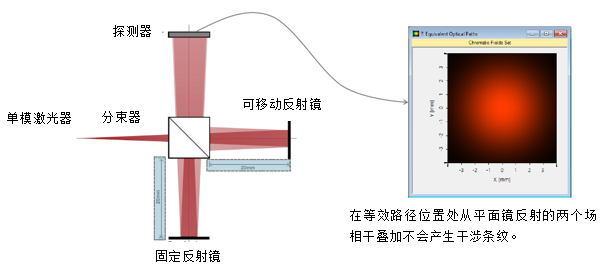
 S�)$ES6]9/ KY"W�{D9ib 等效光程的计算结果 ^X0�<��ZI
/2?�GRwU~P
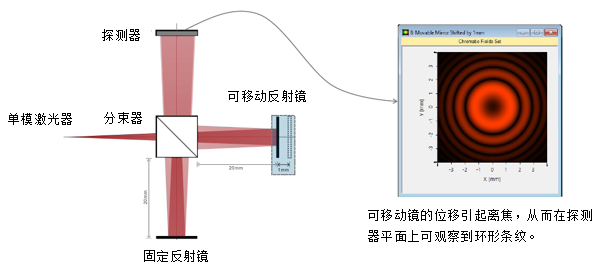
 &g�@?{5�FP �2J|Yc^b6� 平移可移动反射镜的计算结果 R��^_/�iy
��/k}v��m3
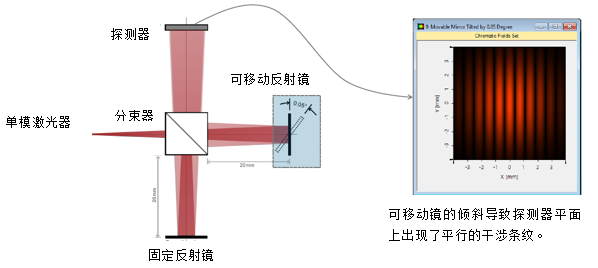
 �6eK18*j%H 0Km{fZYq7; 倾斜可移动反射镜的计算结果 � O,xU+j~)
tM���]qR+�
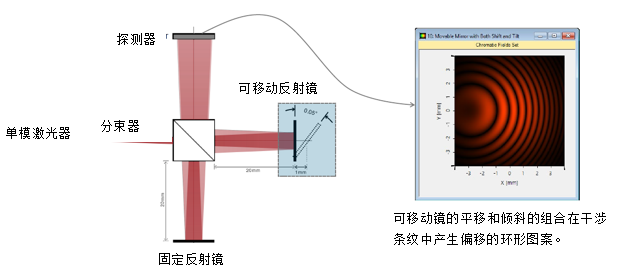
 RpS�'�Tz} <(@�m91�3| 平移和倾斜可移动反射镜的计算结果 M*�+_E8�Lh
0=(�5C�\w2
 WZ��"x\K-; {b+�!�0[� VirtualLab 视图 |{Z?a^-�NJ &HZ"<�y�{j
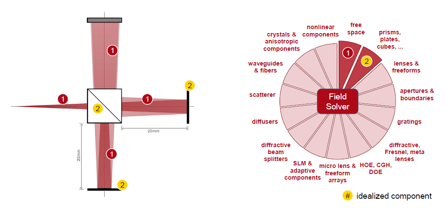
 +~�02j�1Jx k�Y4ri�Znm VirtualLab 流程 `;4zIB�J�� aLuxCobV�� •设置入射高斯场 �Cq/�*/jBM i�~.L{�K�
-基本光源模型 J0�lTp� /
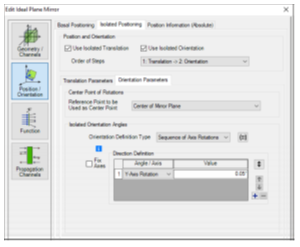
•设置组件的位置和方向 �0sk*A0HX-
-LPD II:位置和方向 PS!f&IY}[.
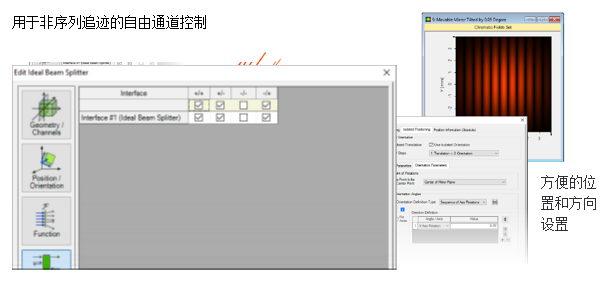
•设置组件的非序列通道 !lL�21C6g+
-非序列追迹通道设置 ],&��WA?>G
D`�r�:`��
 zn>*^h0B��
Uq�0RJ<��n VirtualLab 技术 S��S@#�$t:
)�a��Og_*~
 �)iluu�1,o p?=r�Qte([ 文件信息 p^7ZF�U��P
x��AQ=oF
+
 r/��+��<_3 qS|bp��C0x
|


