-
UID:317649
-
- 注册时间2020-06-19
- 最后登录2026-11-17
- 在线时间2004小时
-
-
访问TA的空间加好友用道具

|
摘要 �`��[[
A�7
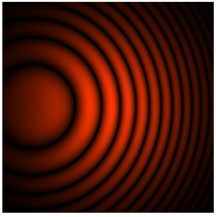
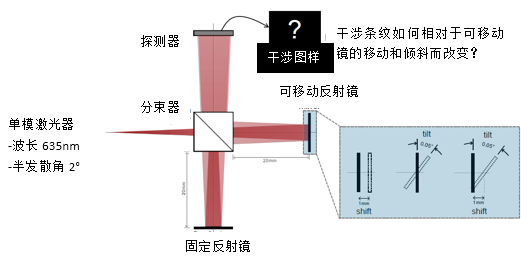
,f4Hl��%T; 迈克尔逊干涉仪是光学干涉测量的典型装置。 装置中的不同配置可能导致不同的干涉条纹,因此,它们之间的关系非常值得去深入研究。借助VirtualLab Fusion中的非序列追迹技术,可以轻松设置和配置迈克尔逊干涉仪,并在不同情况下显示干涉条纹。在该示例中,展示了几种典型情况下相应的干涉条纹。 t4�
�$�cMf
D�L<r��2�h
 0lY�.�z$�V Sk�VW8�n*s 建模任务 'd'*4 �)]k
{'E�Q%H�$q
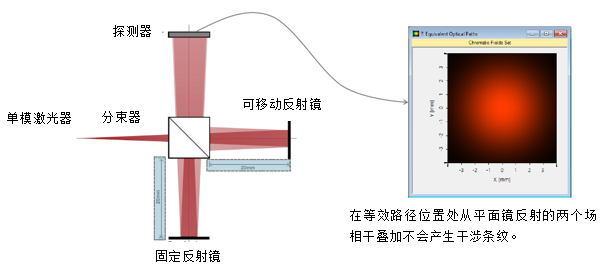
 ,}F{�V>dhn �[Ns��v]Yz 等效光程的计算结果 #*XuU8�q?
|�Kh#\d���
 J!~?}Fq/�z pv;}Sv$
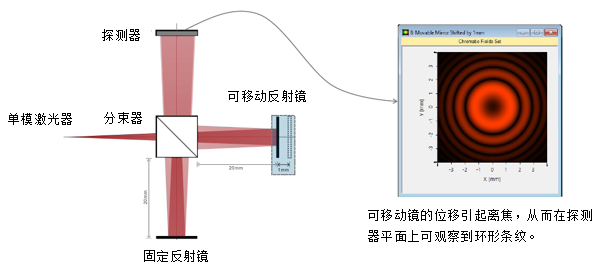
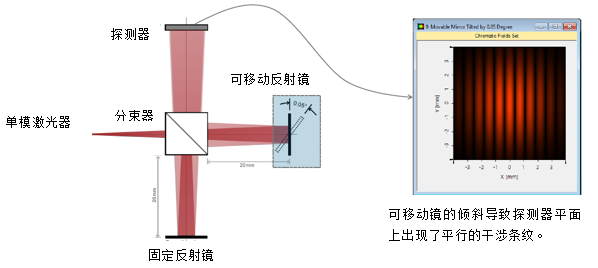
]- 平移可移动反射镜的计算结果 `TBau:ElI
Le�X�u�T�d
 dKi+�~m'�w �
AI/xOd!a 倾斜可移动反射镜的计算结果 "=�N�[g�
FNt�c�I�7�
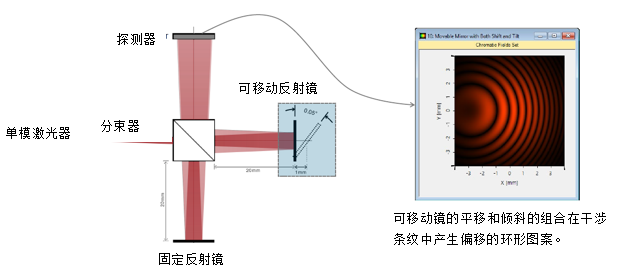
 H~Hh�$��-z ���8?J��\� 平移和倾斜可移动反射镜的计算结果 ��?3k;Yg�/
�mO(m��%3�
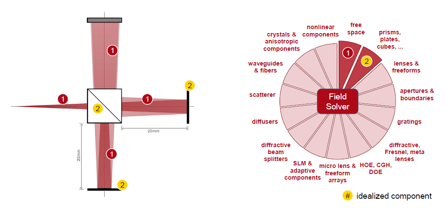
 >a��5CW~Z] hZU�@35~BN VirtualLab 视图 ��gfR ��B� �#'���_i6�
 ]�|@RWzA�� {?$-p%CF`8 VirtualLab 流程 lL�/|{A|-j U�W8�8JA0� •设置入射高斯场 o!dTB,Molr m?`�U�;R[�
-基本光源模型 E}00y%�@*J
•设置组件的位置和方向 %n�S�Le�~b
-LPD II:位置和方向 YP5V~-O��/
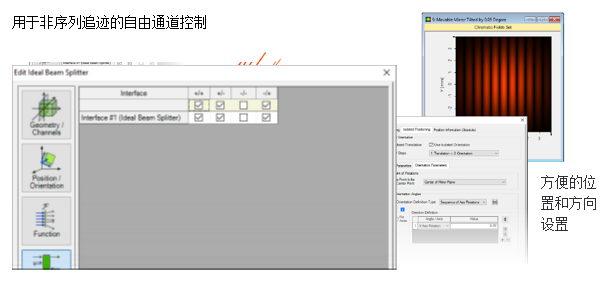
•设置组件的非序列通道 gR
)xw)��!
-非序列追迹通道设置 ^~E?�7{�BL
\,+act�"�v
 �4U(��W�~O
h}nceH0s3d VirtualLab 技术 8F9sKRq|rO
��k}(C.�`.
 Hw-,sze j" nB[Aw7^|�A 文件信息 �j��|N;&s`
Ml@,xJ/aia
 �/=).)<&|R sL�[&�y'+�
|


