-
UID:317649
-
- 注册时间2020-06-19
- 最后登录2026-11-17
- 在线时间2004小时
-
-
访问TA的空间加好友用道具

|
摘要 9PKo�N�d^e
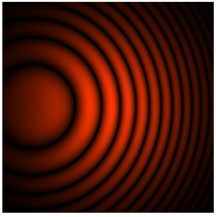
[X� }@Ct6 迈克尔逊干涉仪是光学干涉测量的典型装置。 装置中的不同配置可能导致不同的干涉条纹,因此,它们之间的关系非常值得去深入研究。借助VirtualLab Fusion中的非序列追迹技术,可以轻松设置和配置迈克尔逊干涉仪,并在不同情况下显示干涉条纹。在该示例中,展示了几种典型情况下相应的干涉条纹。 ~y)bYG�!G�
{,�Bb"0 \�
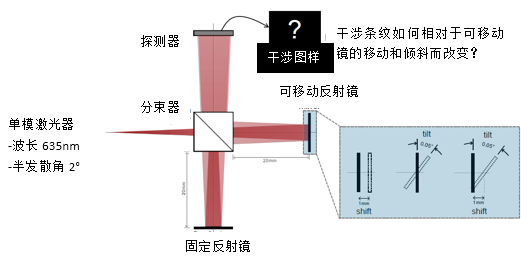
 � �)8$:DW; w*:GM8�=6 建模任务 z9�M.�e.��
0�F+�zG)G"
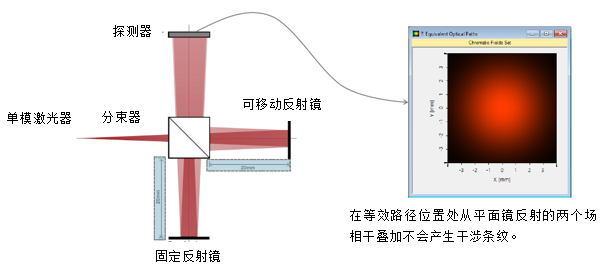
 mLg{6qm(�q B�� [��+(r 等效光程的计算结果 E�q�=�wd�I
{Vx��c6,=�
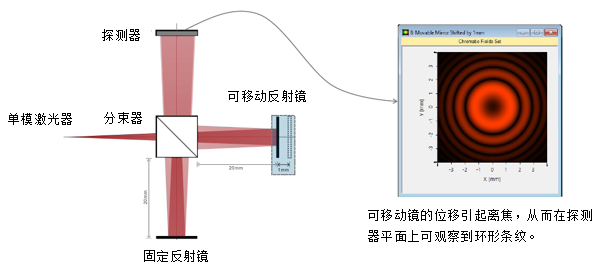
 6QII&�F��g g8��I!�E$� 平移可移动反射镜的计算结果 l�`�b1%0y�
\T�bso�W�X
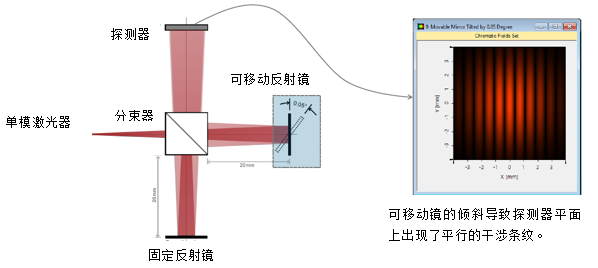
 |.(CIu~b � P�UP"ky^q" 倾斜可移动反射镜的计算结果 KZ��F0�rW�
�[0&'cu>��
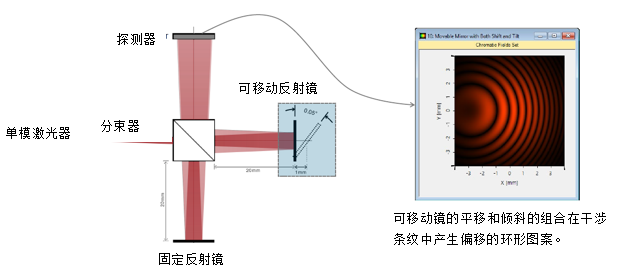
 I�/O�n3"U% 5i�QmZ��[ 平移和倾斜可移动反射镜的计算结果 P�FS;�/ �
�1yBt/��U2
 SOp=��~��z sk��IiJ'db VirtualLab 视图 %��kh#{*q$ :reP} Da7q
 V#0
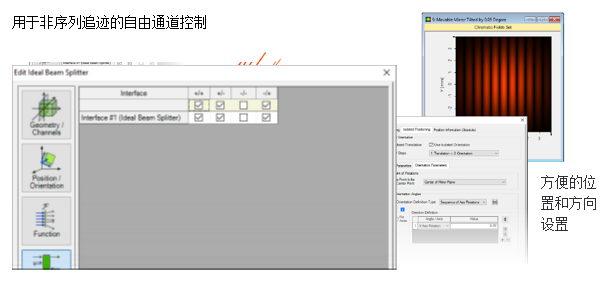
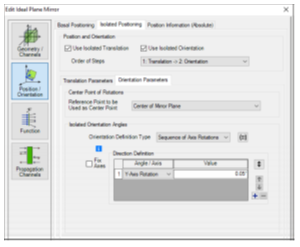
dGP�-Z <�vB<`�� � VirtualLab 流程 `Kp�FH.k.K ]�*N�:;J�� •设置入射高斯场 �SyK9Is{8 {~bIA!kAFI
-基本光源模型 p}3N�J��V�
•设置组件的位置和方向 #bT8�QbJ(�
-LPD II:位置和方向 ;�} �l��T
•设置组件的非序列通道 bL�gL0}=n�
-非序列追迹通道设置 �Q�2/Mn�M�
;gDMl57PQ.
 S!;L�F4VA�
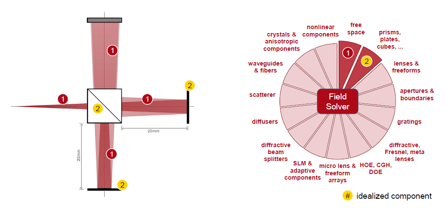
q,B3ru.�?d VirtualLab 技术 �mn�]-rT�r
Y[�Q�@WdE9
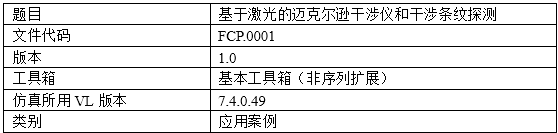
 � nb�I=�r+ �,~�4H{{<j 文件信息 :q�K�F5�8W
TE^7��P0bh
 qib�7�Z]j 9�!9��>
?Z
|


