-
UID:317649
-
- 注册时间2020-06-19
- 最后登录2026-09-20
- 在线时间1983小时
-
-
访问TA的空间加好友用道具

|
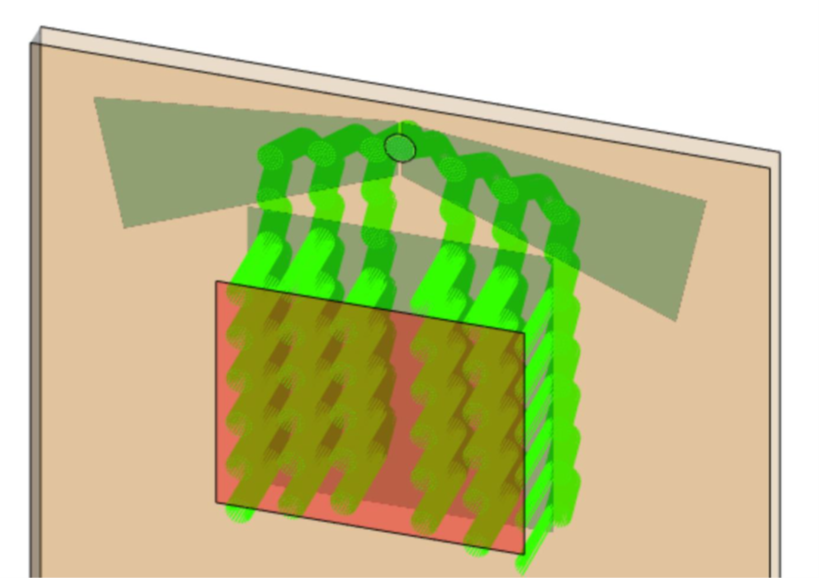
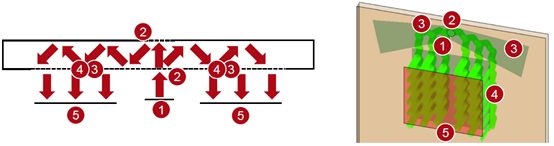
摘要 qv�TJ>FILT ��s7|3zqi 在为增强和混合现实(AR&MR)应用设计光波导设备的过程中,所提供的视场(FOV)等参数是主要的兴趣所在。为了突破可实现的最大视场的极限,人们研究了各种方法,例如在从入射耦合到出射耦合的传播过程中分割视场的系统。一个非常流行的方法是所谓的 "蝴蝶出瞳扩展",即在FOV的正负部分使用两个独立的EPE光栅区域,这也被应用于微软的Hololens2。在这份文件中,我们展示了在VirtualLab Fusion中实现这样一个EPE概念,它基于微软的US9791703B1专利。 ux&���:Rw\
\���-G5l+!
 ��UKYupLu5
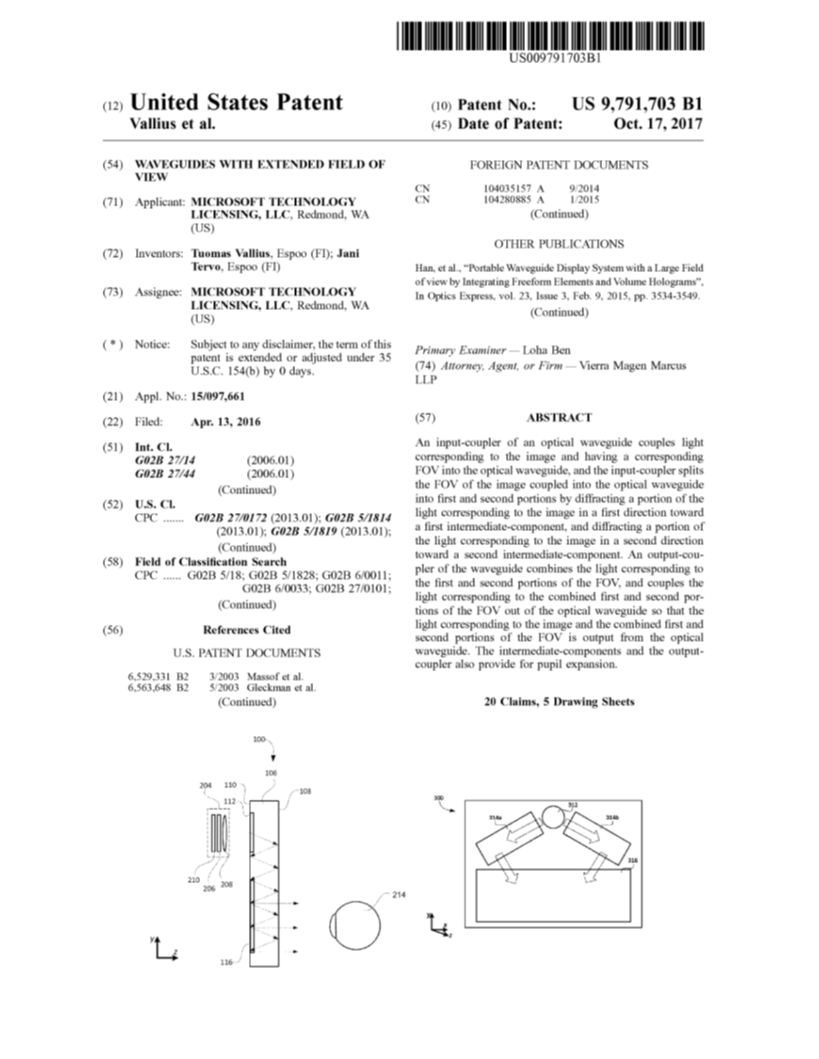
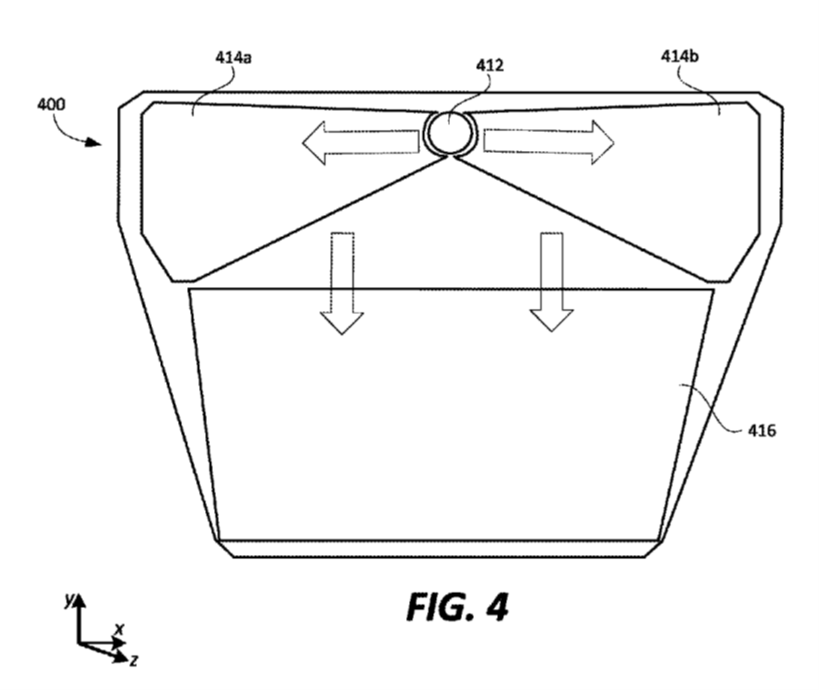
H%~�Q��?4 建模任务:基于专利US9791703B1的方法 &o�c_�a1�R
@tQ2E}psP,
 *�2�#FRA#q
 ^y�D�"d =z 任务描述 r\bq[9d�X>
<O
�bHf`Q
 J=V���yyUB 4�4<v�9uSK 光导元件 ��^�Yr|�K�
/KP_Vc:g2_
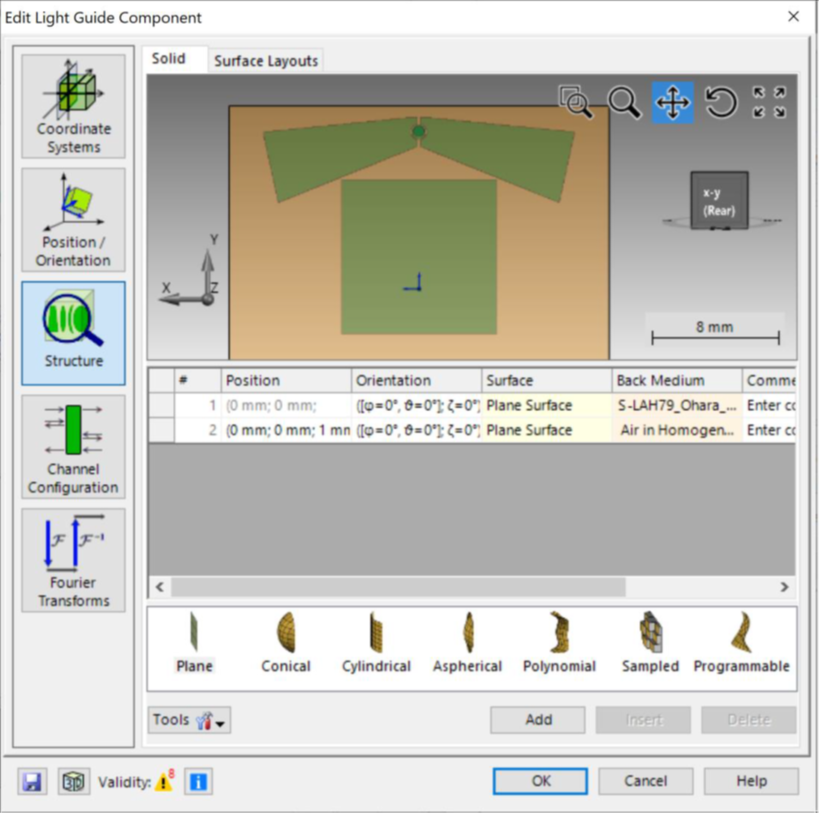
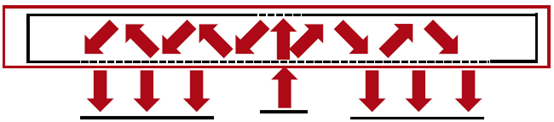 )BB%4=u@~. xB�t<�Y�t" 有了光导组件,可以很容易地定义具有复杂形状的区域的系统。此外,这些区域可以配备理想化的或真实的光栅结构,作为入射器、出射器和扩瞳器发挥作用。 %Il;�B~t�
cb4b,�R��i
 :Lc3a$qtx5 a�a!a�&L|! 输入耦合和输出耦合的光栅区域 -Y2&A�$cM
{\l�ui�eG
 >�eu�
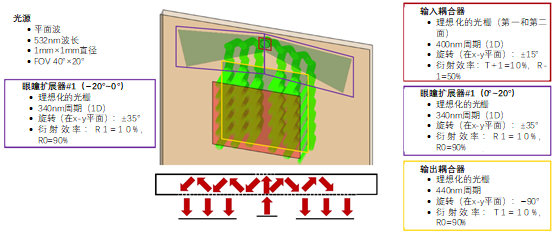
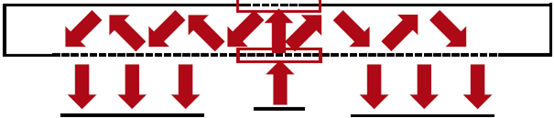
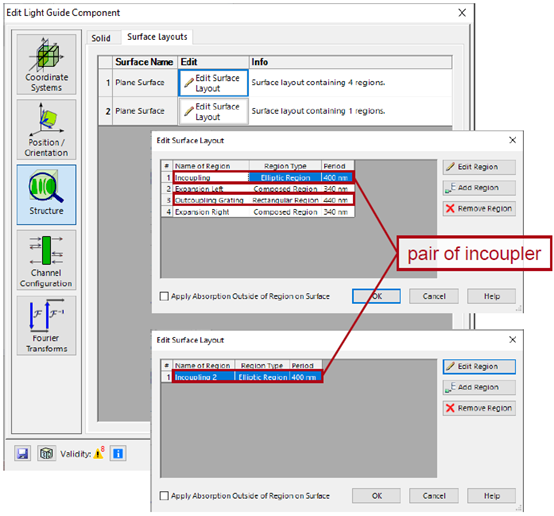
`!�8 �s8yCC�#H" 为了简单起见,我们在圆形区域使用了两个一维周期性入射耦合光栅(一个在第一表面,一个在第二表面)。这将导致FOV的左右部分的行为略微不对称,但可以通过将两个光栅组合成一个单一的二维周期结构(位于第一或第二表面)来克服这个问题。 t�n�NZ`]qY 为了重新组合和耦合光线,一个一维周期性的出射耦合器被应用,有一个矩形的区域。这是一个特殊的配置,为了使设计有更大的灵活性,可以用一个二维周期的出射耦合器来代替它。 �UC�n��.t�
#B��\B�(y
 �w2@"PGR�� Jt�pa@��!M 出瞳扩展器(EPE)区域 0tS�A|->(�
H}(=?�}�+
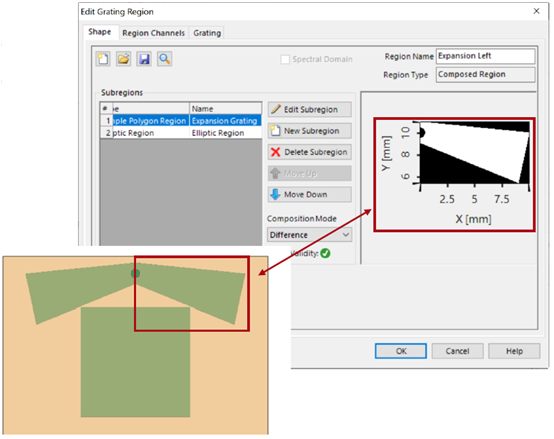
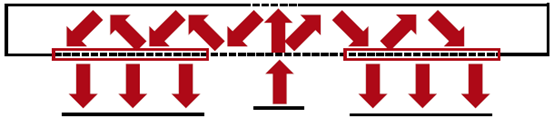 pB[%:w/@l: b_ypsGE]5! 每个区域的形状可以使用不同的方法和定义策略来非常灵活地定义。在这个例子中,两个EPE都是由多边形区域与两个椭圆体结合起来定义的,以切割内部部分。这些光栅是一维周期性的,旋转角度为±35°(分别为左侧和右侧)。更多关于区域定义的信息在下面: ?U$�}Rsk{#
0|GpZuG�O9
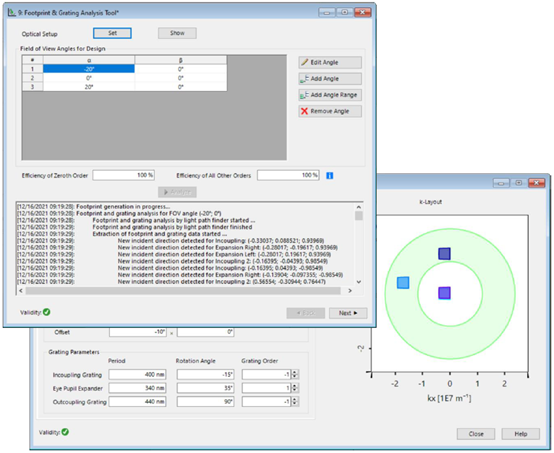
 #�,)P�N @P $u&|[vcP0� 设计&分析工具 p�he"JN�ML VirtualLab Fusion提供了一系列的工具来帮助 光学工程师设计和分析光导系统的任务。分析光导系统的任务,包括。 4 ;�^g MI9 - 光导布局设计工具: �n~9� ��i^ 设计一个具有1D-1D光瞳扩展的光导。它可以作为您系统的基础。 (
-�xR7A - k域布局工具。 X+d&OcO=q� 分析你的设计的耦合条件。 B�jwMb&a;� - 尺寸和光栅分析工具。 �FS�FF��k~ 检测您的系统中的足迹,以确定 你的区域的大小和形状。 �B�m�m���b
u�1�wg�
C#
 H�'D#s;SlR "h QV9 [2\ 总结-元件 HKM�~BL
"X
_ji�QL66pY
 )K8�P+�zn~ P4i�3y{�$V 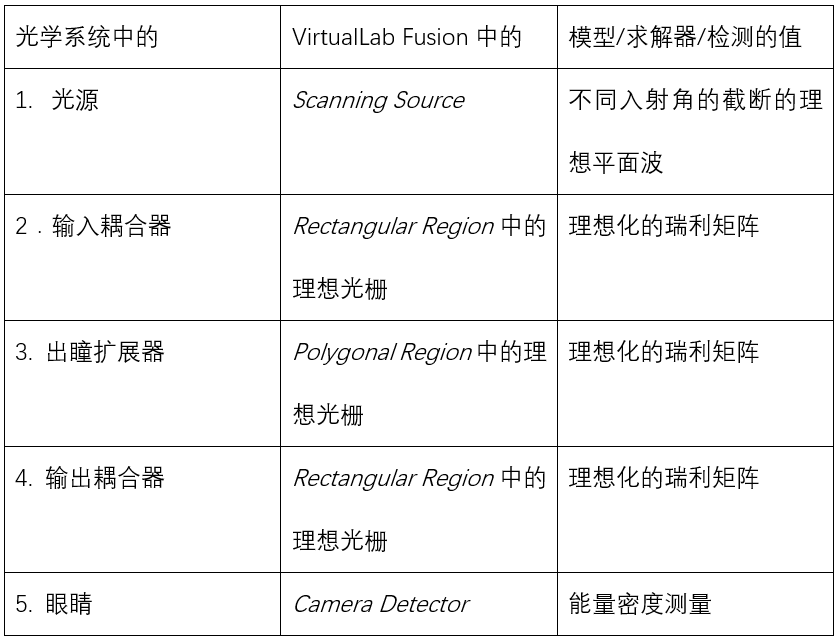 TLXh�E(o|o �C0P*�D�,� 结果:系统中的光线 Q
+R3�H��,
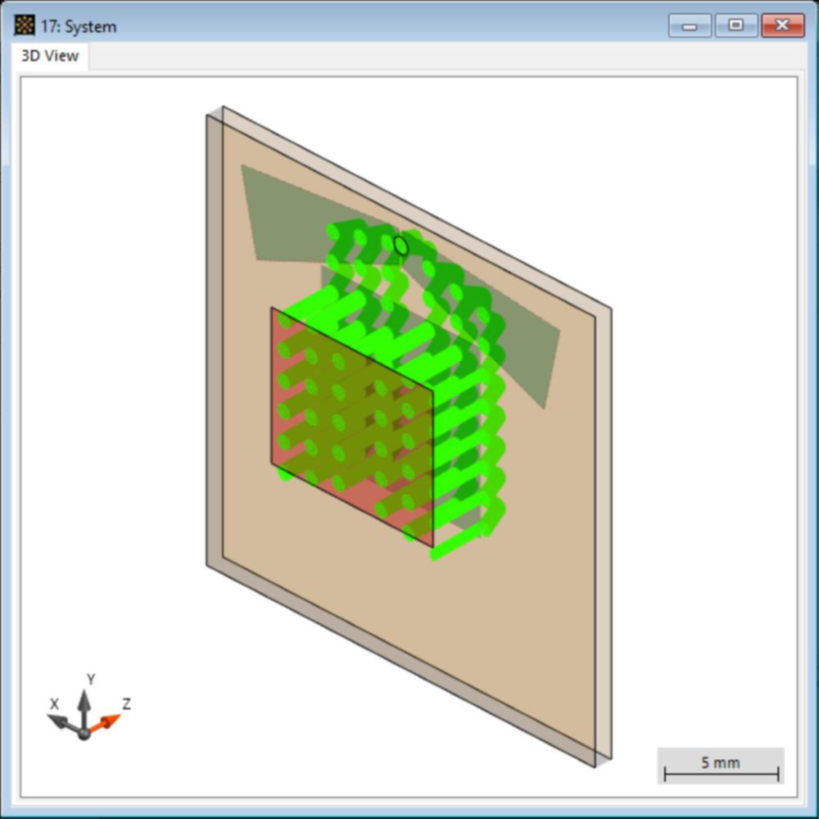
`D4oAx d9� 只有光线照射到 "眼盒"(摄像机探测器)上: u�mqLKf=x!
`:V}1ioX5�
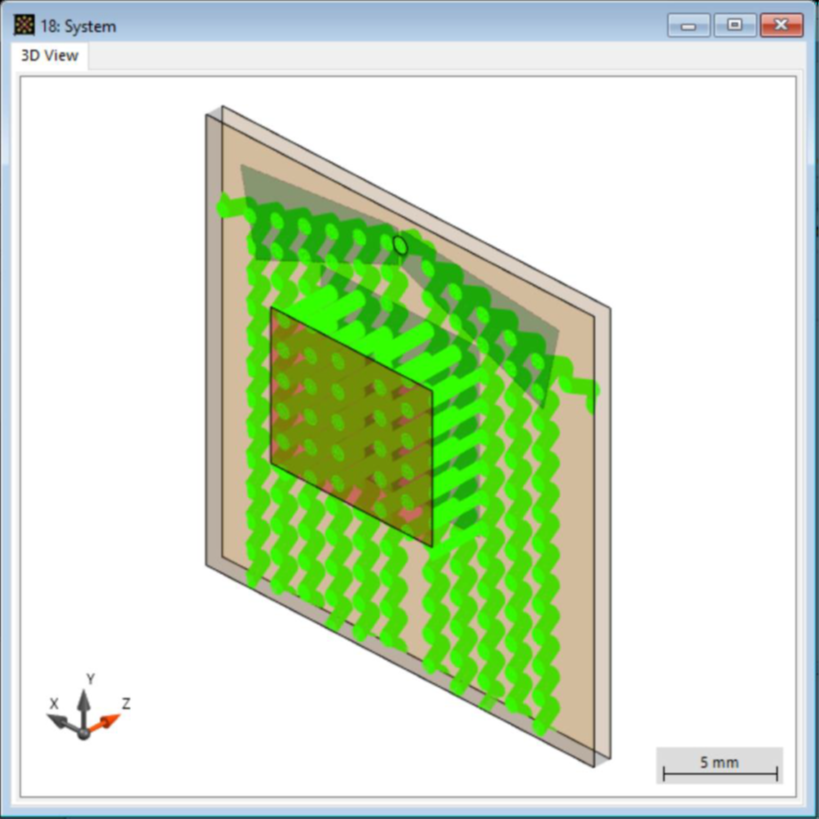
 r(p�wO�O�x id��3)6}� 所有在光导内传播的光线: sbs[=LW4
<g]
ou
YHZ
 4t,zHR�6�W ���Nvi F�q FOV:0°×0° :
x>�I-
3G Ng?apaIi@~ 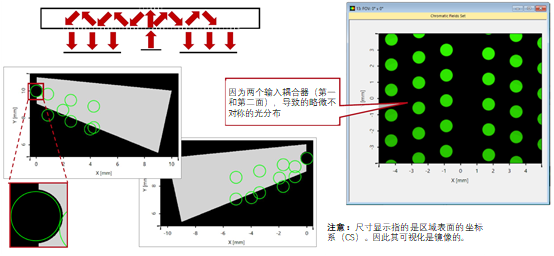 mJSK; @w<O
E(7�@�'d{o FOV:−20°×0° mx�:J>SPA8
t1G1(F#�&%
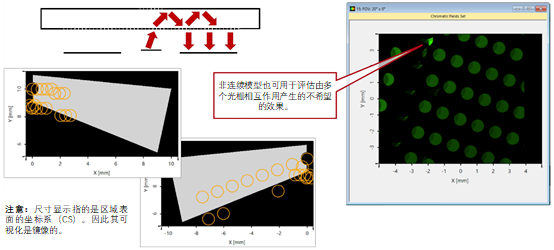
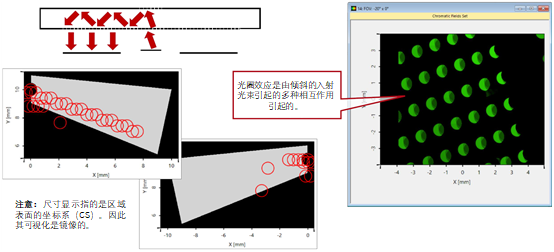 &b�5T�&-C< w:ORmR�.�p FOV:20°×0° FLVbkW�-G.
M�V%
:ES?
 aytq��4Ts� UY1J�B�^J$ VirtualLab Fusion技术 �@^'G�&%j�
�NG!>7$@RV
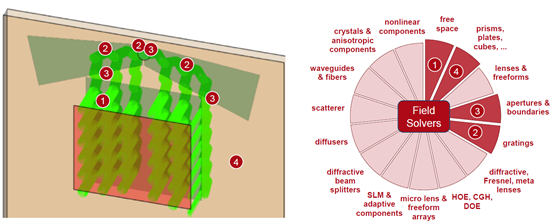 t|go5DXz4
|


