-
UID:317649
-
- 注册时间2020-06-19
- 最后登录2026-11-13
- 在线时间2001小时
-
-
访问TA的空间加好友用道具

|
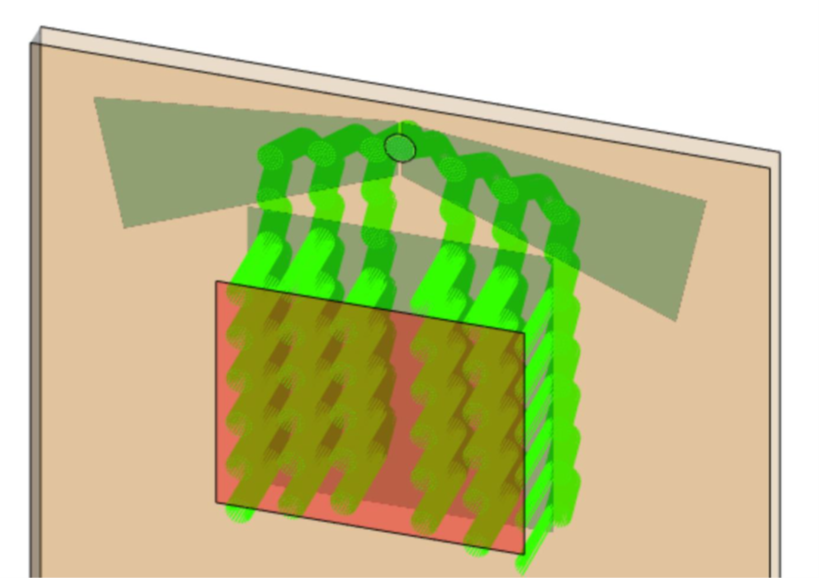
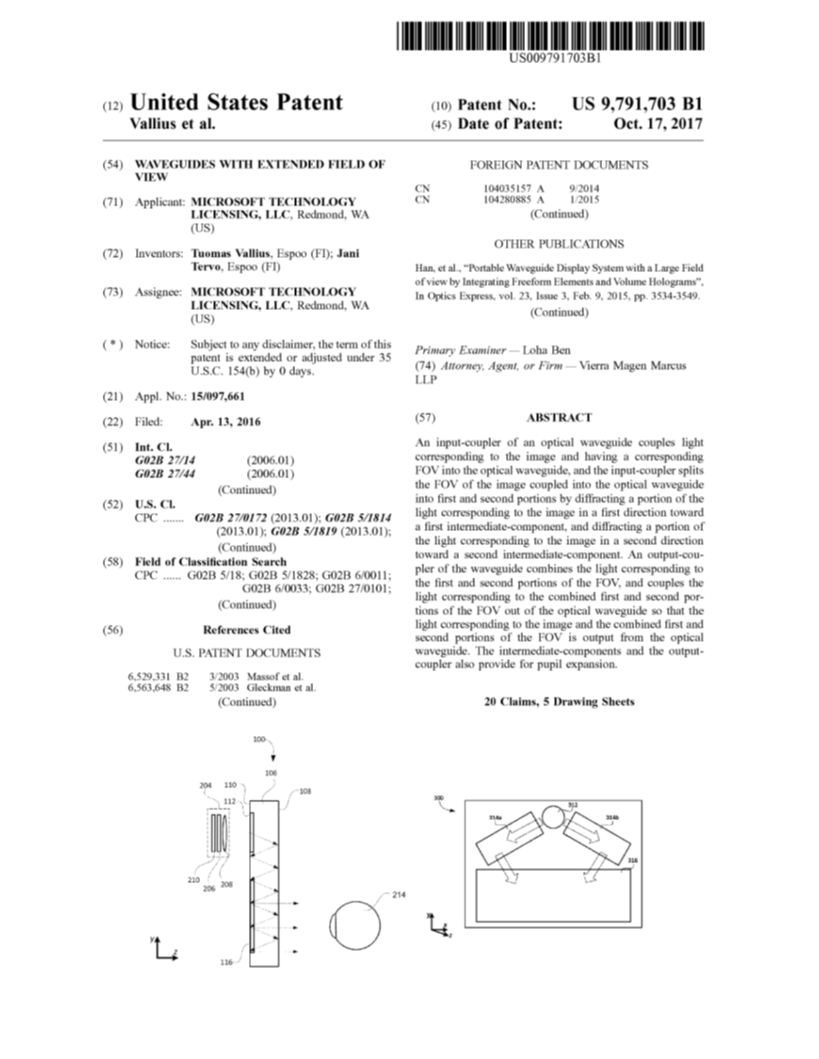
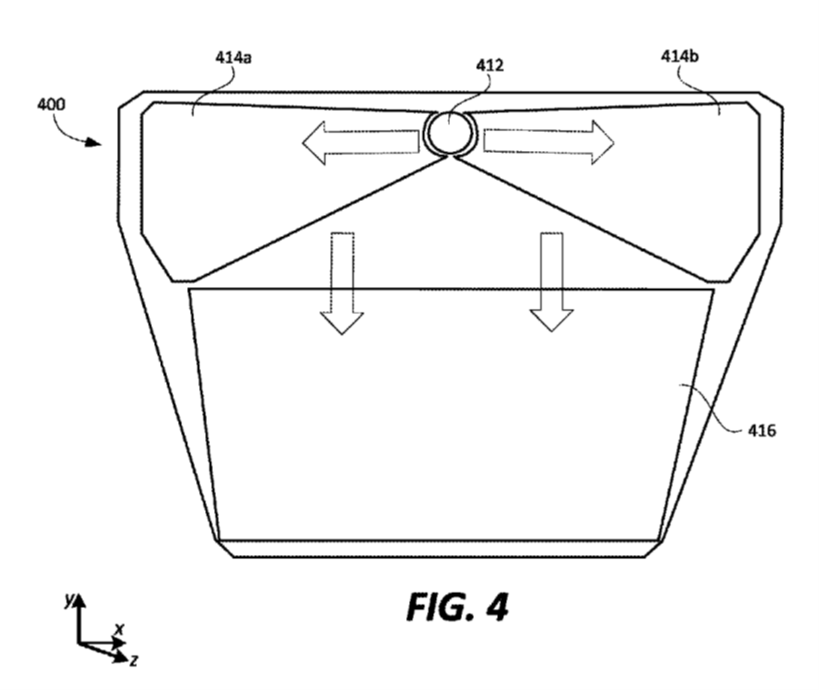
摘要 2k3� z'RLG B��,0+�HoP 在为增强和混合现实(AR&MR)应用设计光波导设备的过程中,所提供的视场(FOV)等参数是主要的兴趣所在。为了突破可实现的最大视场的极限,人们研究了各种方法,例如在从入射耦合到出射耦合的传播过程中分割视场的系统。一个非常流行的方法是所谓的 "蝴蝶出瞳扩展",即在FOV的正负部分使用两个独立的EPE光栅区域,这也被应用于微软的Hololens2。在这份文件中,我们展示了在VirtualLab Fusion中实现这样一个EPE概念,它基于微软的US9791703B1专利。 f��N�E���z
fm6�]�CU1^
 N�<b�����D
/'+�4vX�c@ 建模任务:基于专利US9791703B1的方法 6bJ"$�o
d
H_2���o�
 em���/X�u�
 AJW�LEc4XK 任务描述
S�Tp�!8mL
#wD7� \X-f
 ;8E�jjF [> *(VbP�p_H_ 光导元件 H�e�ohe|an
n� +d��J�c
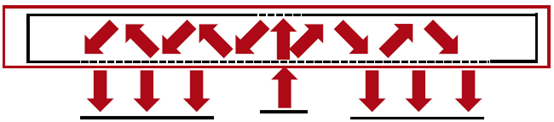 5@.z�z"o.` ��.9I�_N�G 有了光导组件,可以很容易地定义具有复杂形状的区域的系统。此外,这些区域可以配备理想化的或真实的光栅结构,作为入射器、出射器和扩瞳器发挥作用。 s'AQUUrb�<
$Q,�n�+ /
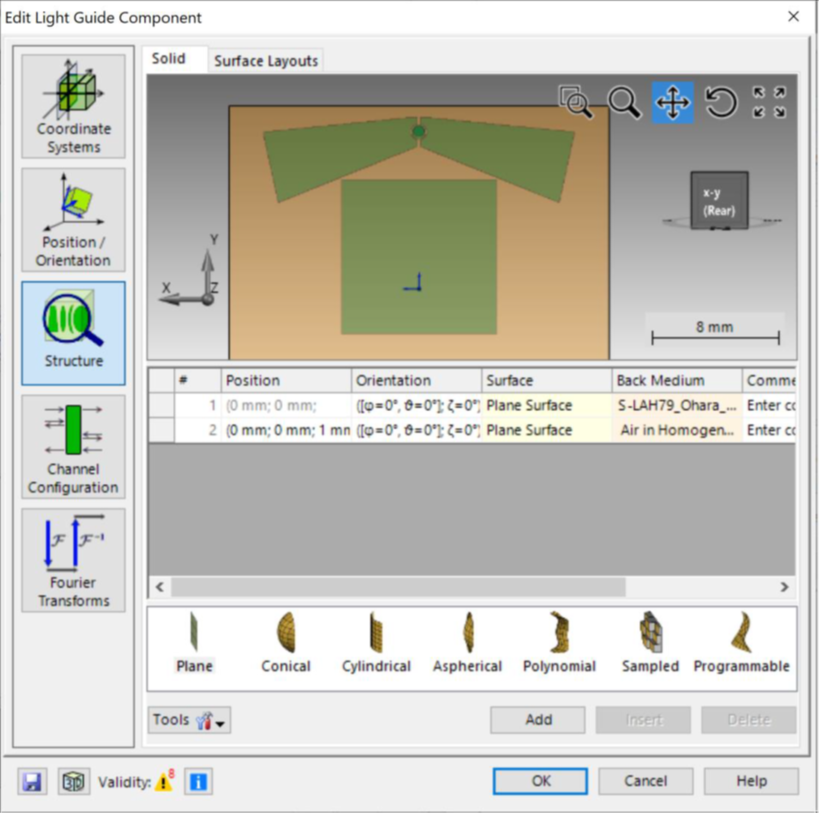 q��"p#�H8 c��qHw^{'8 输入耦合和输出耦合的光栅区域 Y�(W{J�d�+
Vd�[����2u
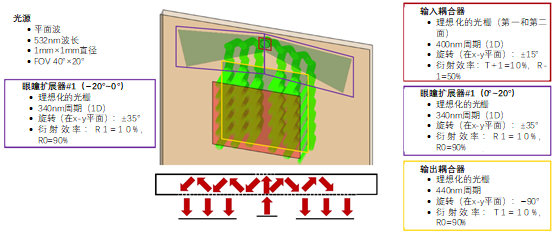
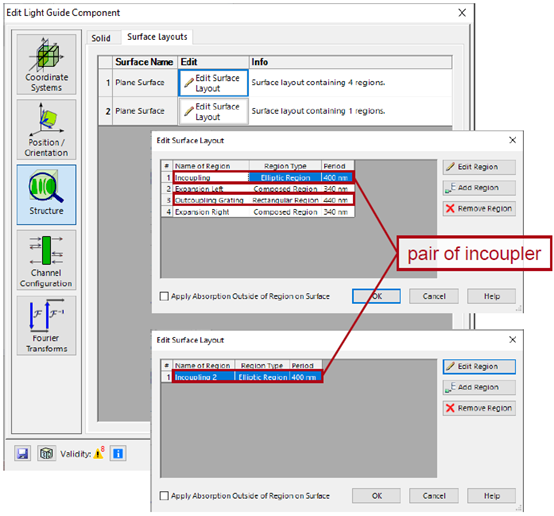
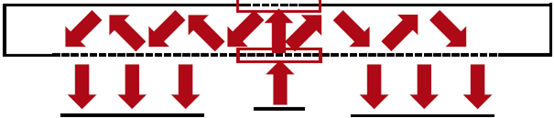 ;y��,NC2Xj 4Qhx[Hv>(� 为了简单起见,我们在圆形区域使用了两个一维周期性入射耦合光栅(一个在第一表面,一个在第二表面)。这将导致FOV的左右部分的行为略微不对称,但可以通过将两个光栅组合成一个单一的二维周期结构(位于第一或第二表面)来克服这个问题。 UR�\Z�N�@O 为了重新组合和耦合光线,一个一维周期性的出射耦合器被应用,有一个矩形的区域。这是一个特殊的配置,为了使设计有更大的灵活性,可以用一个二维周期的出射耦合器来代替它。 t�*r�p3BIG
!
fX�9*0L�
 �g�x#J%k,f A<;0L . J 出瞳扩展器(EPE)区域 >�VypE8H]x
<M��`-`v6H
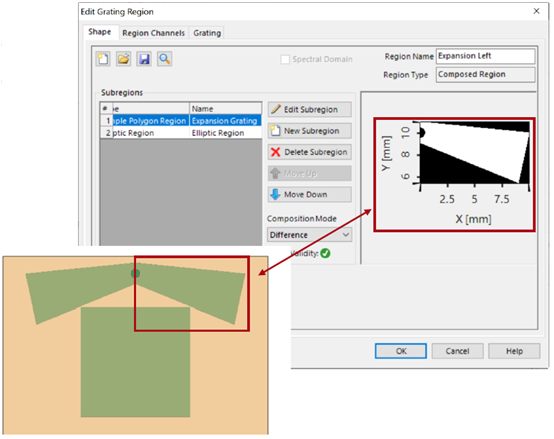
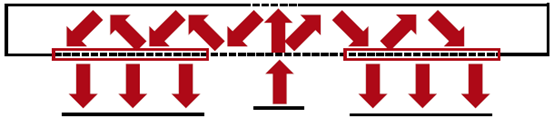 �,io�h�fZz 5A;"jp^ Z 每个区域的形状可以使用不同的方法和定义策略来非常灵活地定义。在这个例子中,两个EPE都是由多边形区域与两个椭圆体结合起来定义的,以切割内部部分。这些光栅是一维周期性的,旋转角度为±35°(分别为左侧和右侧)。更多关于区域定义的信息在下面: [5-!d!a|st
=yo=�q�)�W
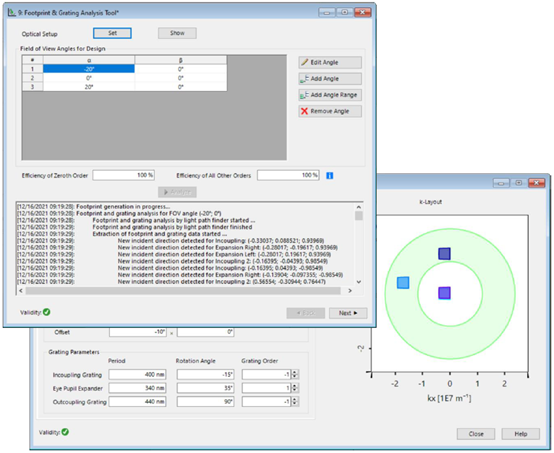
 (�S3��jZ� 4�Z�],+?.[ 设计&分析工具 �&F�86SrsI VirtualLab Fusion提供了一系列的工具来帮助 光学工程师设计和分析光导系统的任务。分析光导系统的任务,包括。 4=UI3 2�v3 - 光导布局设计工具: |�M]sk?�"^ 设计一个具有1D-1D光瞳扩展的光导。它可以作为您系统的基础。 �Vz��k cZK - k域布局工具。 e=-YP�8�l
分析你的设计的耦合条件。 @]����,Z 2 - 尺寸和光栅分析工具。 �Za34/ro/T 检测您的系统中的足迹,以确定 你的区域的大小和形状。 Sq�.9-h%5
Y�]?�Kqc�
 dV$3�u"��9 E��]1\�iV� 总结-元件 iczs8g�j�*
[6�o�q#�#
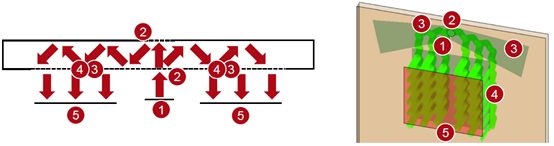 b,z�R5R^D; R<_mK3�3hd 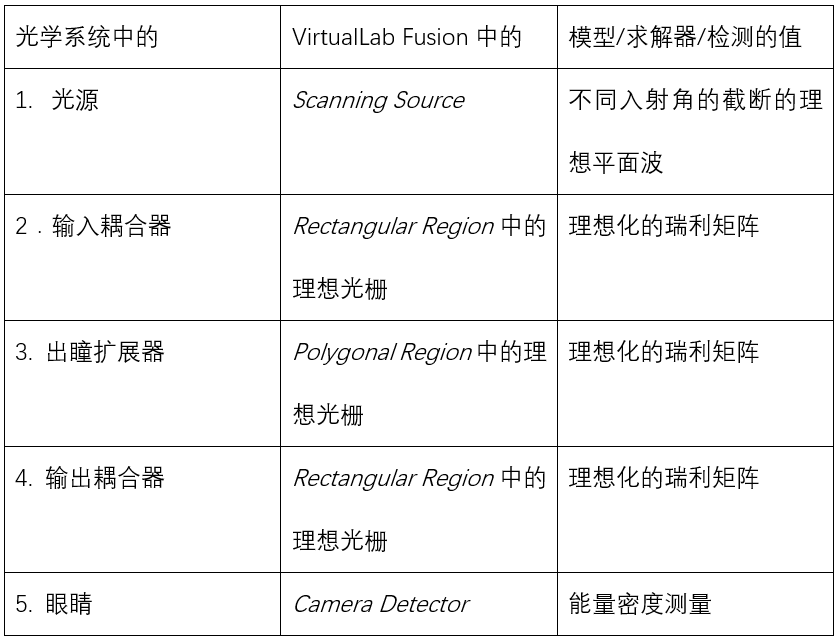 uFMs�^��^# B<�rP�vM7a 结果:系统中的光线 Xl��E$�.�
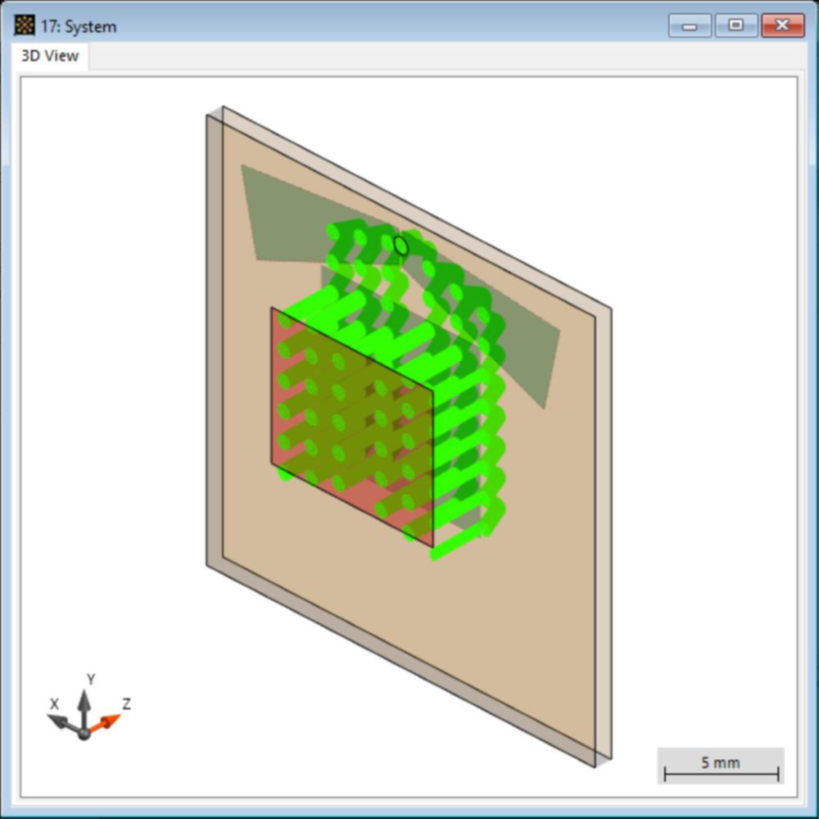
1g+�LF[*-~ 只有光线照射到 "眼盒"(摄像机探测器)上: ��VvzPQ�k
$Gr4s�h!cE
 c�vn-�*Sj C�q
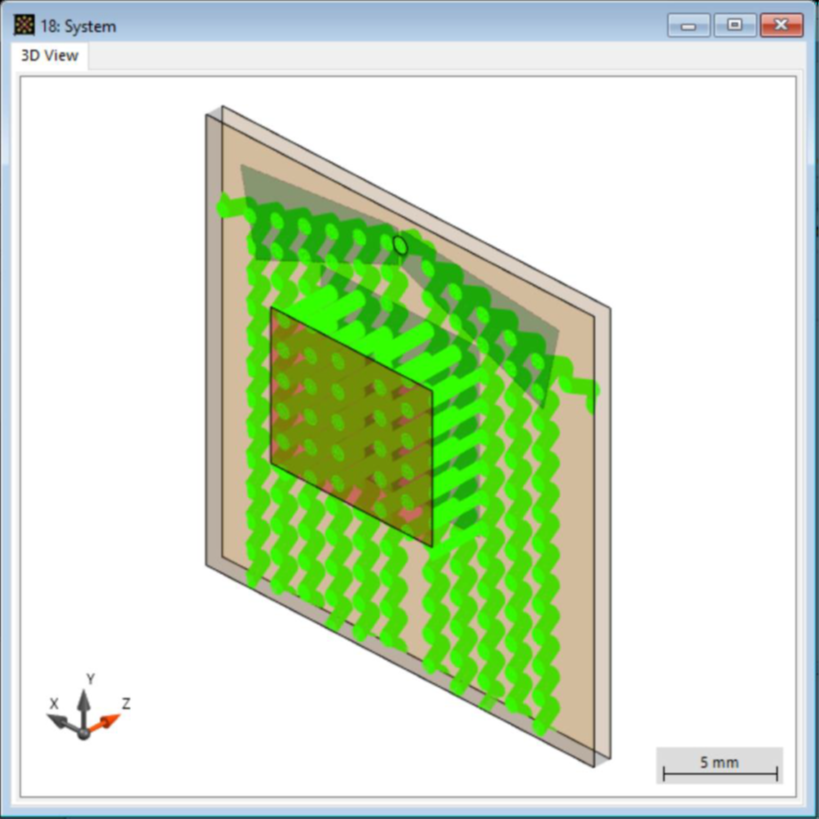
TH!�'N 所有在光导内传播的光线: ;&�/sj-xJ2
�YAX #�O\,
 +�'!h-x1y~ 6�R0D�3�kW FOV:0°×0° �"�[�FC�Q� �1{= E�?�� 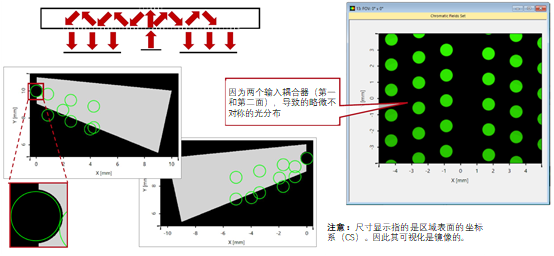 ��?<�-wHj)
��zUvB0\{q FOV:−20°×0° %{7$�\|;J'
�-t�;?P2��
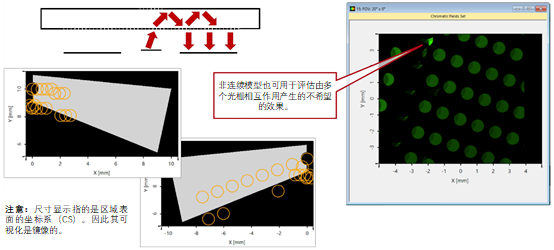
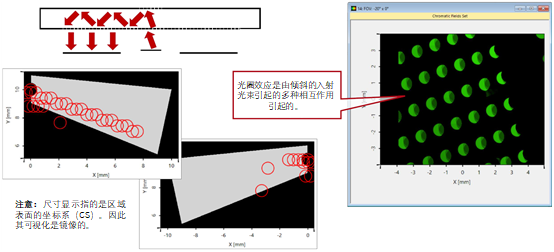 ,P;8� }y�Q JkRG��tYq FOV:20°×0° 7)g�;Wd+�H
�ADu�Z�}�]
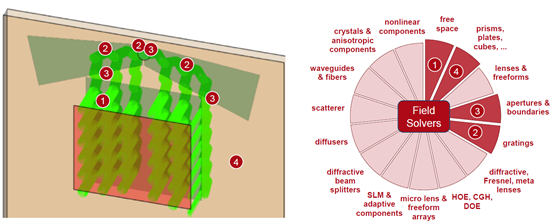
 ")fOup@ ^a ,^UcRZ8.H� VirtualLab Fusion技术 s{��b��0#[
1Kp?bwh"u�
 $Vd?K@W[�h
|


