-
UID:317649
-
- 注册时间2020-06-19
- 最后登录2026-10-22
- 在线时间1989小时
-
-
访问TA的空间加好友用道具

|
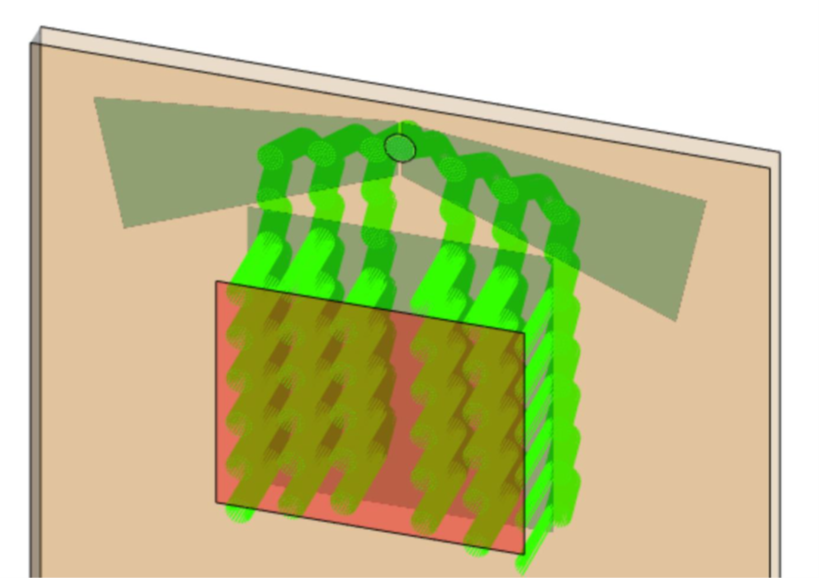
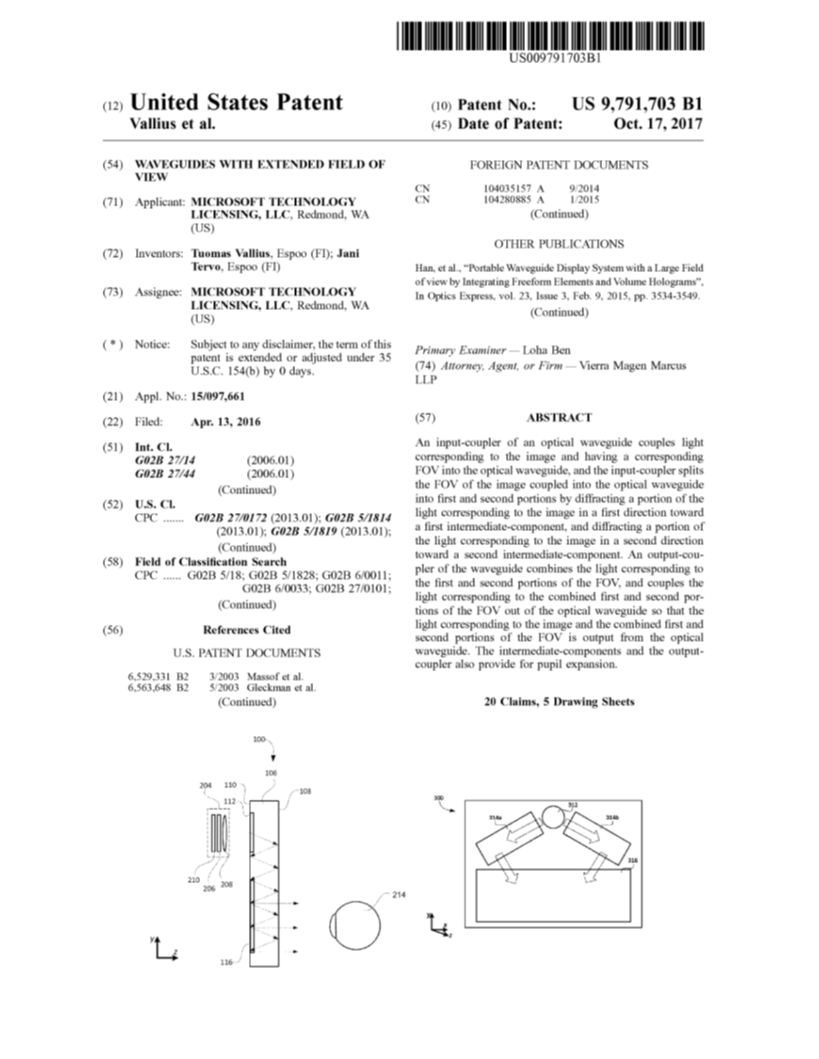
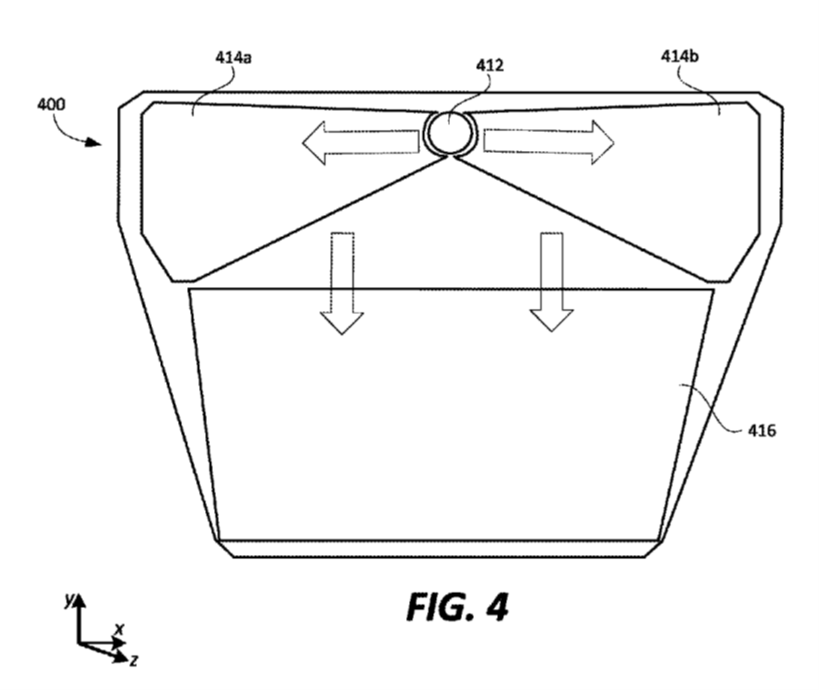
摘要 /�wGM#sFH� D=A&�+6B@- 在为增强和混合现实(AR&MR)应用设计光波导设备的过程中,所提供的视场(FOV)等参数是主要的兴趣所在。为了突破可实现的最大视场的极限,人们研究了各种方法,例如在从入射耦合到出射耦合的传播过程中分割视场的系统。一个非常流行的方法是所谓的 "蝴蝶出瞳扩展",即在FOV的正负部分使用两个独立的EPE光栅区域,这也被应用于微软的Hololens2。在这份文件中,我们展示了在VirtualLab Fusion中实现这样一个EPE概念,它基于微软的US9791703B1专利。 =g�7x'
�kN
9��R!atPz9
 �gMi�0FO�'
NR$3%0 nC6 建模任务:基于专利US9791703B1的方法 �>4x(�e\B�
H5/6TX72N
 kUb>^�-
-K
 B-RjMxX4> 任务描述 W�<�h)HhyG
�*�P[���hy
 ]?� c
B:} 9 &��dt�d� 光导元件 xW�H.^o,"�
j.[.1�G*("
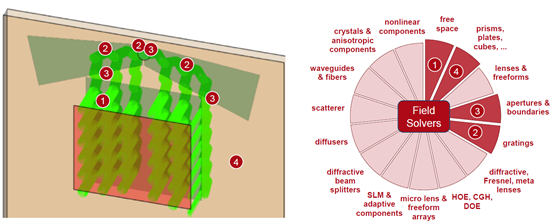
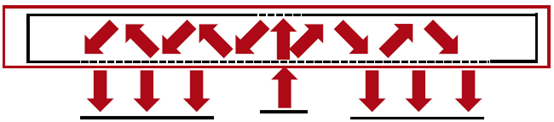 �x;O�[c3�I L�8@f-�Kk� 有了光导组件,可以很容易地定义具有复杂形状的区域的系统。此外,这些区域可以配备理想化的或真实的光栅结构,作为入射器、出射器和扩瞳器发挥作用。 [Q~#82hBhY
�;HfmzY�(
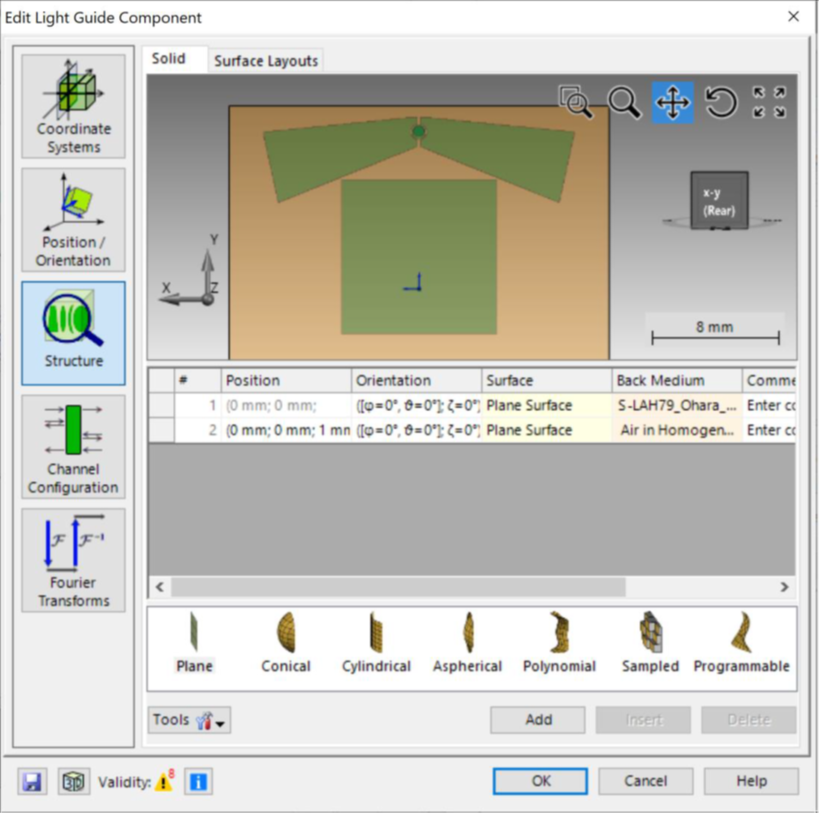 #�H�&|*lr �dM��.f]-g 输入耦合和输出耦合的光栅区域 *��xAqnk
�
A;q9r�D,_
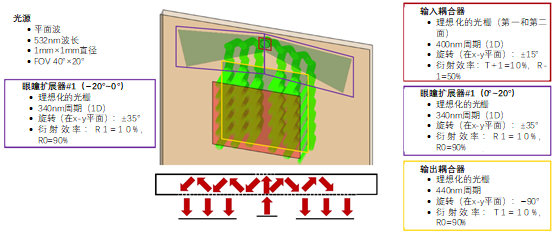
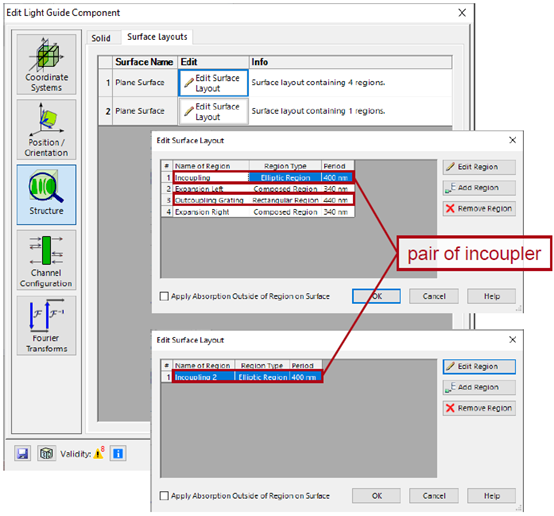
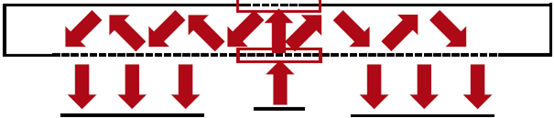 Qab>|�e�Sm Y��sC>i`n9 为了简单起见,我们在圆形区域使用了两个一维周期性入射耦合光栅(一个在第一表面,一个在第二表面)。这将导致FOV的左右部分的行为略微不对称,但可以通过将两个光栅组合成一个单一的二维周期结构(位于第一或第二表面)来克服这个问题。 /aCc17>2V{ 为了重新组合和耦合光线,一个一维周期性的出射耦合器被应用,有一个矩形的区域。这是一个特殊的配置,为了使设计有更大的灵活性,可以用一个二维周期的出射耦合器来代替它。 �Da�Q?\uq�
@-07F,'W,�
 .�|K��yNBn 7DogM".}~Q 出瞳扩展器(EPE)区域 (Bb5�?��fw
�/ob��fw�^
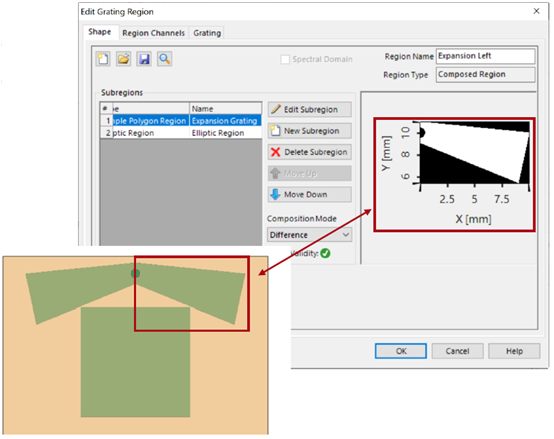
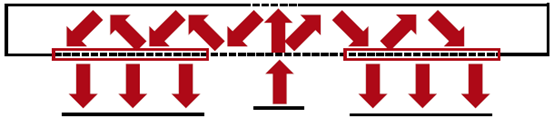 G6Ax��s1a� 4d4ZT�?�V[ 每个区域的形状可以使用不同的方法和定义策略来非常灵活地定义。在这个例子中,两个EPE都是由多边形区域与两个椭圆体结合起来定义的,以切割内部部分。这些光栅是一维周期性的,旋转角度为±35°(分别为左侧和右侧)。更多关于区域定义的信息在下面: 3@_xBz,I.
3lL-)<0A(
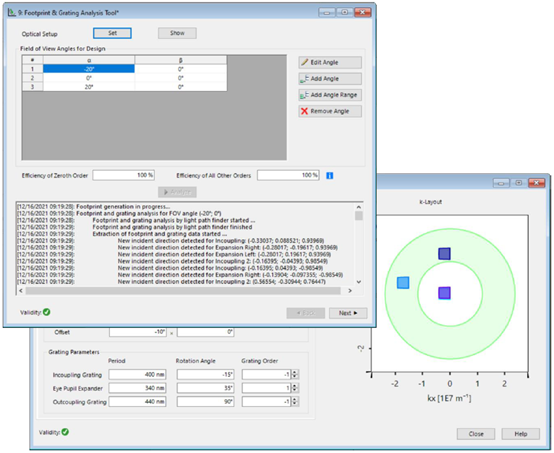
 PA{PD.4D�u �[�-1^-bb 设计&分析工具 4&lv6`�G ` VirtualLab Fusion提供了一系列的工具来帮助 光学工程师设计和分析光导系统的任务。分析光导系统的任务,包括。 �d��A�}-] - 光导布局设计工具: [T4J�{y64Y 设计一个具有1D-1D光瞳扩展的光导。它可以作为您系统的基础。 �T9|����m7 - k域布局工具。 H�\"sgoJ� 分析你的设计的耦合条件。 aH(J,X��Y - 尺寸和光栅分析工具。 h]&GLb&<?� 检测您的系统中的足迹,以确定 你的区域的大小和形状。 F�@7jx:�tI
a#�(?P�.6�
 �IZ-1c1
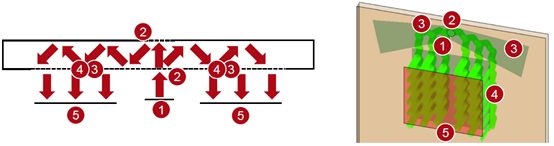
� |)DGkO�td� 总结-元件 � R�Z?jJm$
G^|�:N[>B�
 9
�RgV�K{F A/$Q�aB�,x 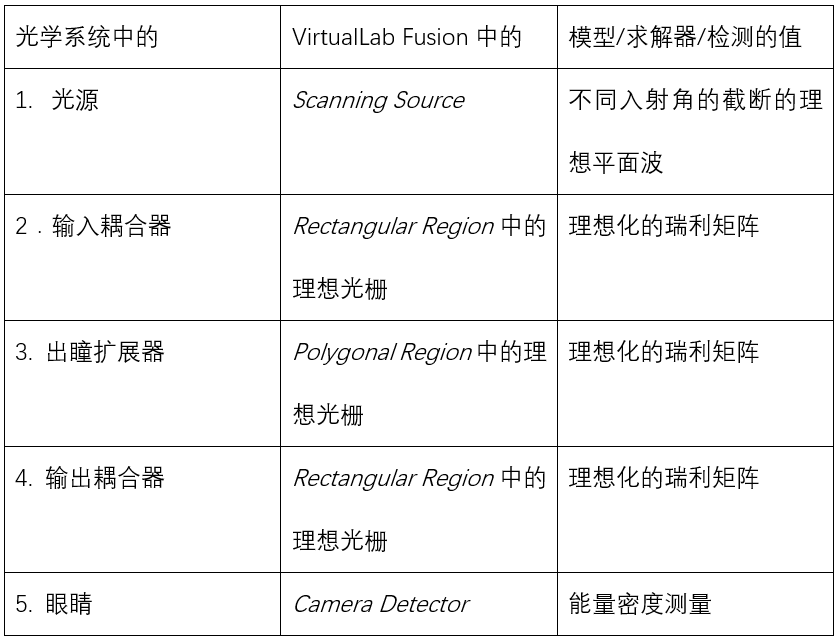 y3Q��s�v� ij�`�w}� V 结果:系统中的光线 QD&`�^(X1p
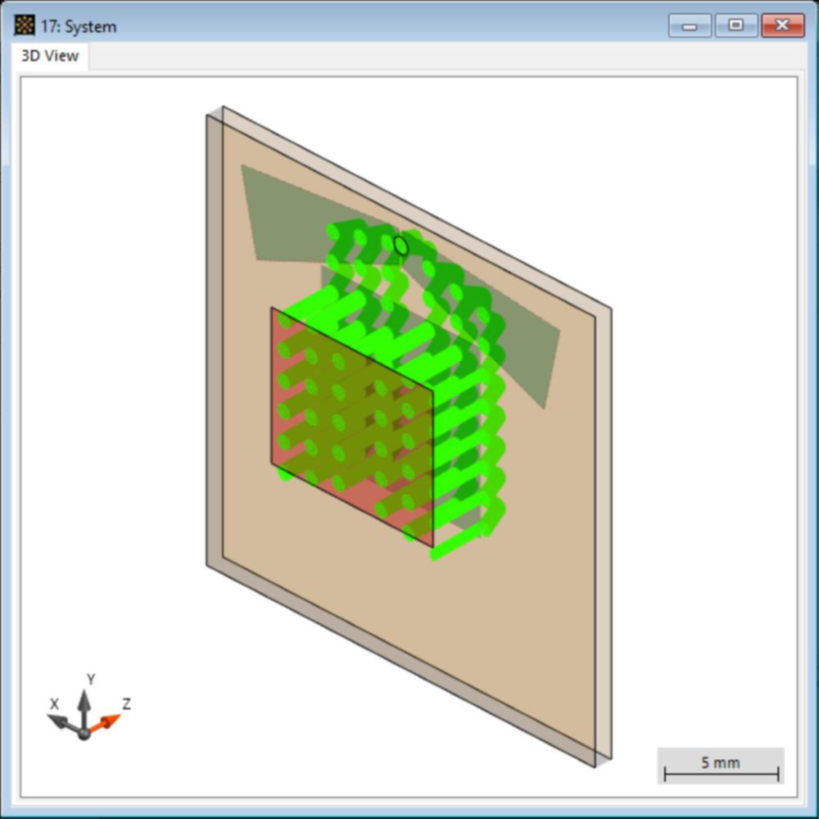
%�g$o��/A$ 只有光线照射到 "眼盒"(摄像机探测器)上: =_*Zn�(>t`
F`W?I��I?�
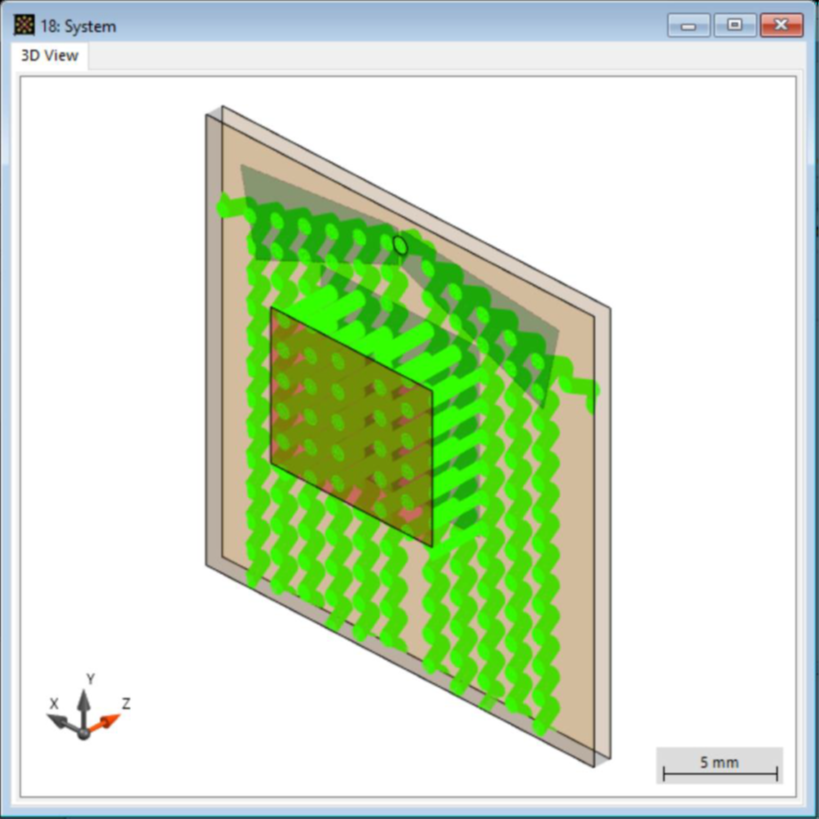
 �n�s���C3 U�[-o�> W# 所有在光导内传播的光线: K���:[F%e�
�]L.���O8�
 |kg7LP3(8, q�-2�Bt,Y FOV:0°×0° ?�pmHFl�x K�&�]G3W%V 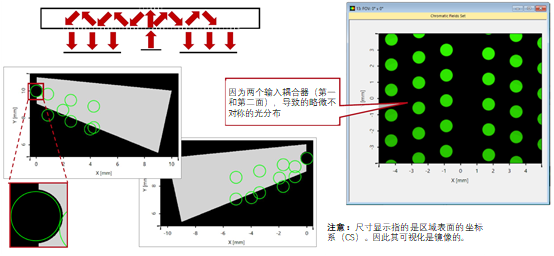 e2TiBTbQaF
�x.6:��<y FOV:−20°×0° ��T�n �e�4
K#��d`Hyx�
 �`�wEb<H�
DU'`ewL�L7 FOV:20°×0° g}{�aZ$sta
(�k.[GfCbD
 L|�7R9+ZG� �z�'n�:�@E VirtualLab Fusion技术 �'@KEi%-^>
*u[BP�@vE
 � skVi�Mo
|


