-
UID:317649
-
- 注册时间2020-06-19
- 最后登录2026-11-13
- 在线时间2001小时
-
-
访问TA的空间加好友用道具

|
摘要 vLR)B@O,2
YM�{Q)115
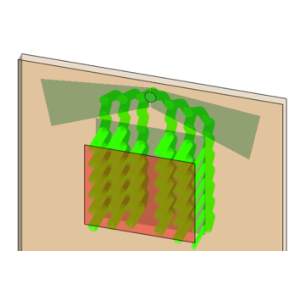 I�cZ_AIjlk Pc{D,�/EpR 在为增强和混合现实(AR&MR)应用设计光导设备的过程中,像提供的视场(FOV)这样的参数是主要的关注点。为了提高可达到的最大视场的极限,已经研究了各种方法,例如在耦入器到耦出器之间传播过程中分离视场的系统。一种非常流行的方法是所谓的“蝴蝶光瞳扩展”,即两个单独的EPE光栅区域用于视场的正负部分,这也应用于微软的Hololens 2。在本文档中,我们展示了基于微软US9791703B1专利的VirtualLab Fusion中这样一个EPE概念的实现。 {YZ)�Ia�qZ *LcL�YxWo 建模任务:专利US9791703B1的方法 �E��ce�Z1b y�2>v'%�]2 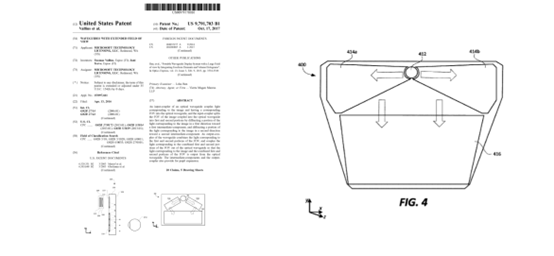 *E:w37�7<} 任务描述 _P��tf^+�� Na: �M1Uhb 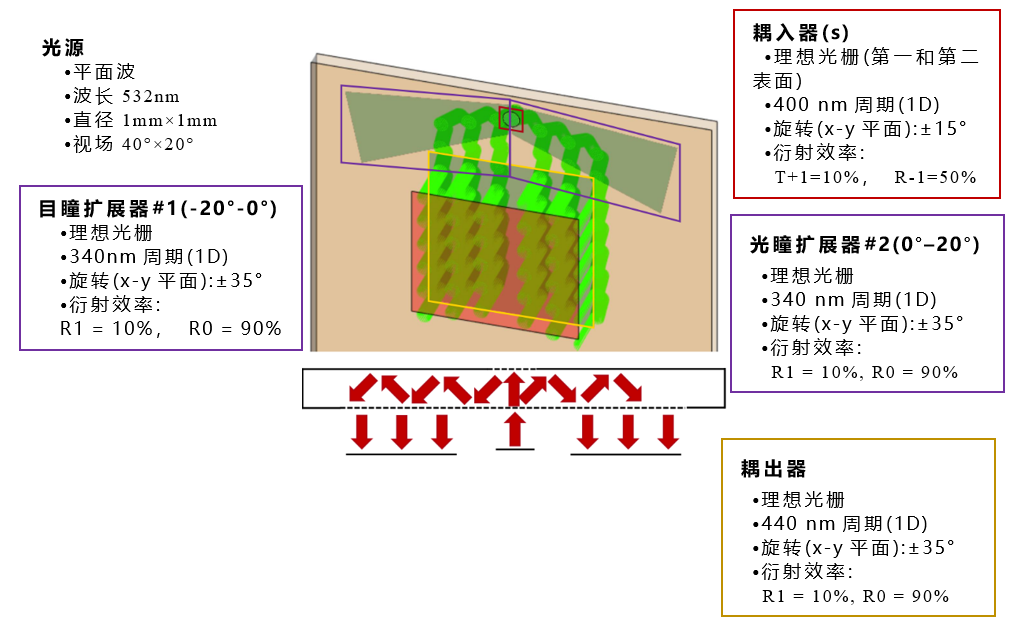 ]_I<�-}?�; 光导元件 V\ch�0i
�1 R�K(�uC-l� 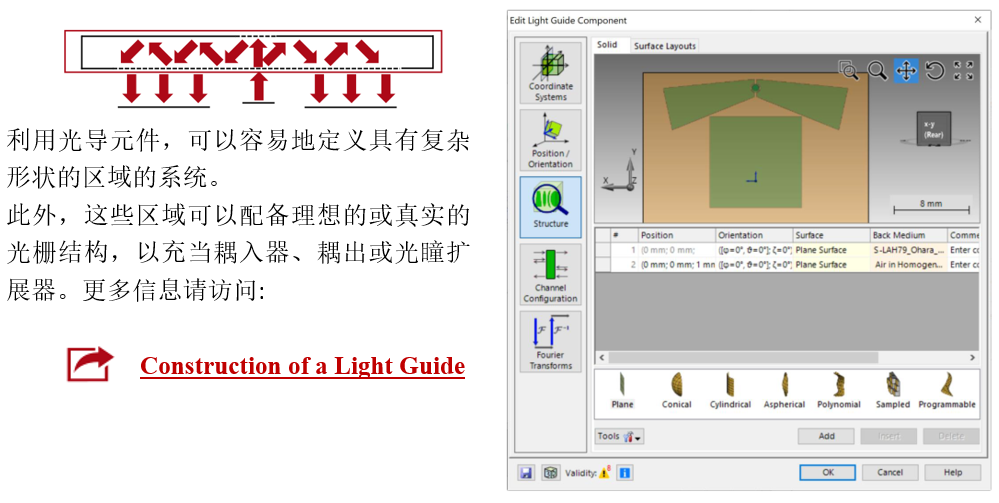 $t.N�|b`�' 耦入和耦出光栅区域 d|�TR�P,�y h�or o�k:{ 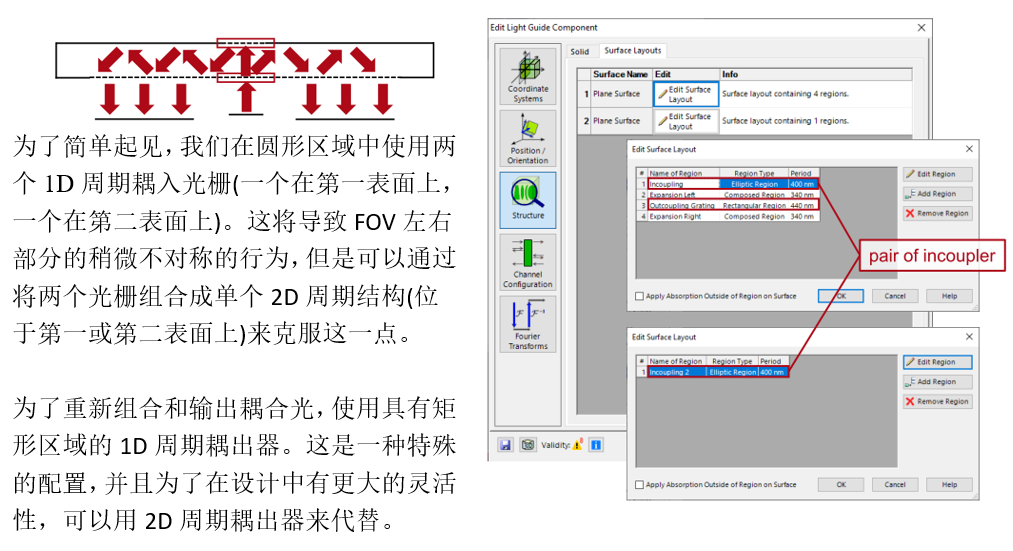 �2T5@~^:7u �RB��r��� 目瞳扩展(EPE)区域 [?Y ��u3E\
�:�i0xer�
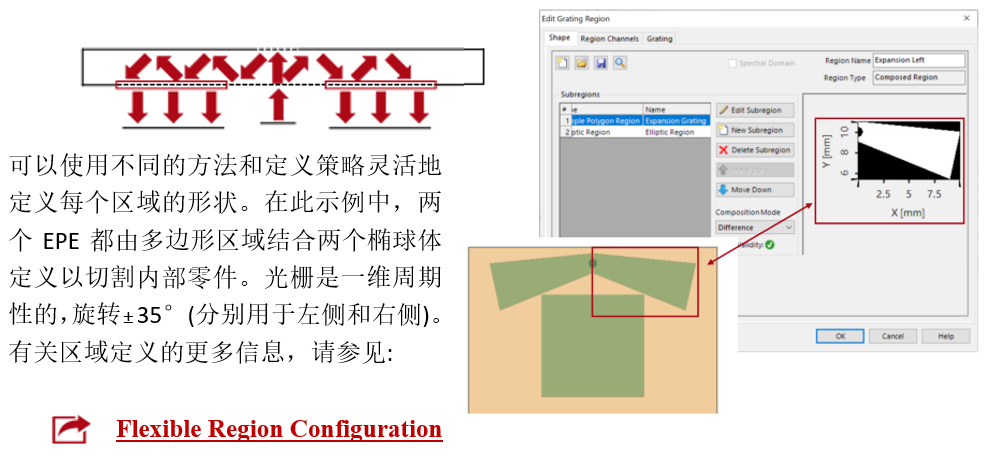 *7oP�M5J|v
�i_�g="^�
设计和分析工具 ��9F0B-�aZ 9bgKu6�-X� 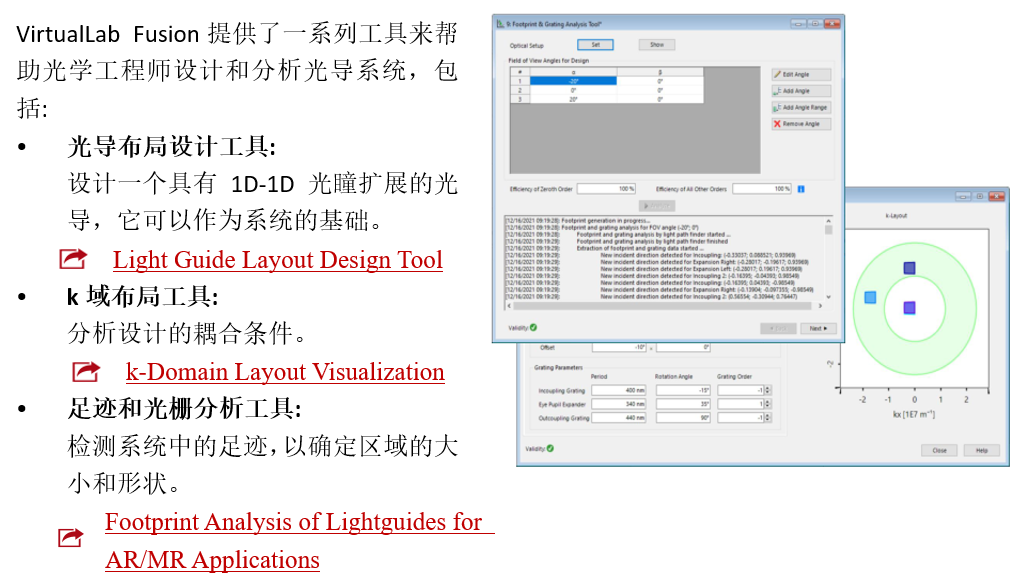 [UNfft=K3P 总结–元件 mm�Y~V:,Kd ~cSC-|�$^& 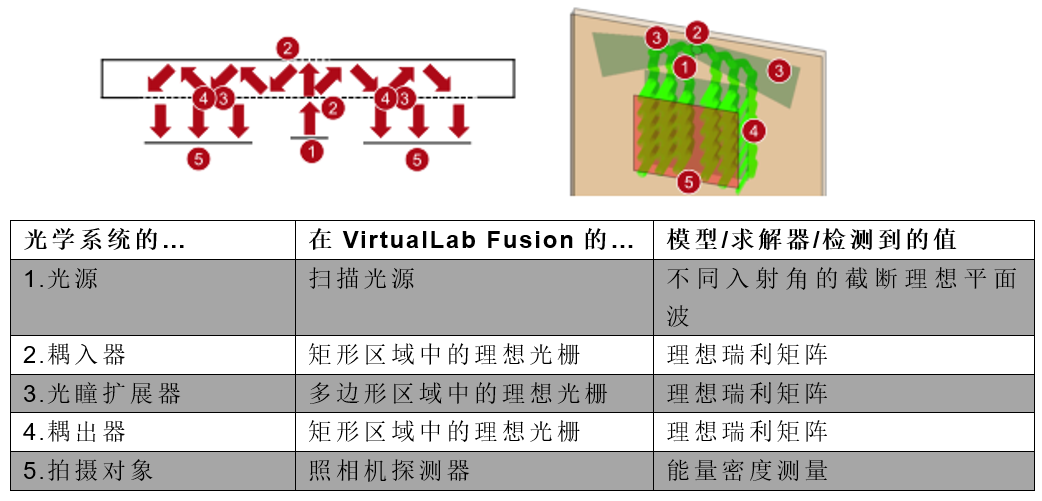 �J&^r�}6�D p�TUsdao^, 结果:系统中的光线 ']$�tt�fJB
3Z��sqx�=w
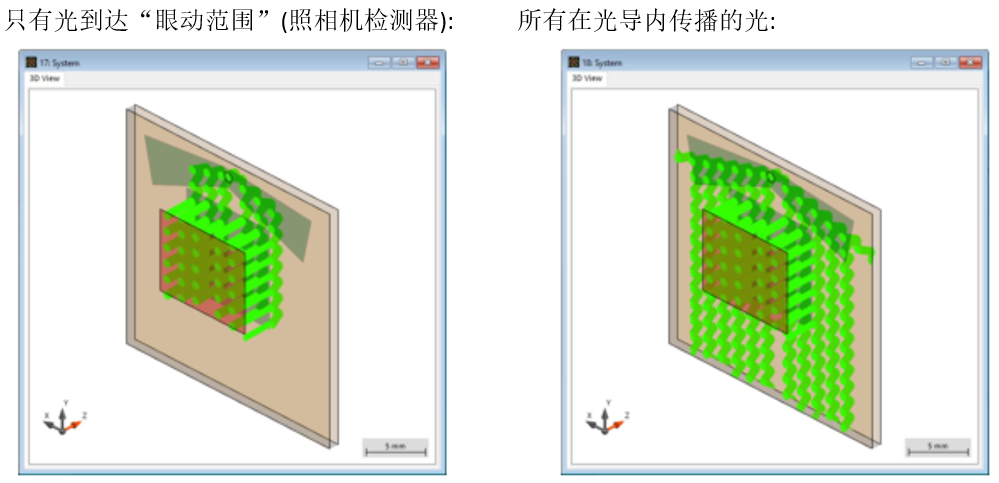 �7qon:�]b4 ./k�mI#gaV FOV: 0° × 0° M7yJ2u<Ty 25ul,t_D�u 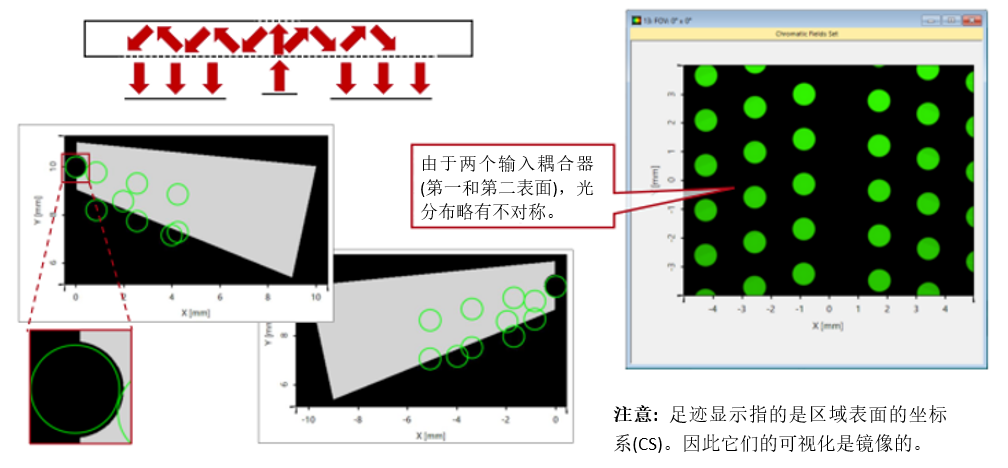 d|�o��n
y� FOV: -20° × 0° l*_b)�&CH� [rTV�)JsTb 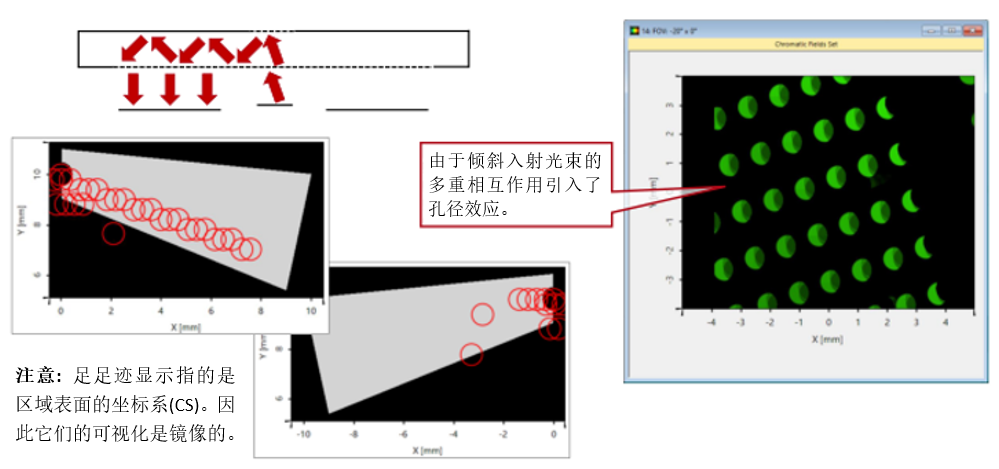 ~J)�4(411 FOV:20° × 0° )��_�+�"�� Y~=5�umNSX �y>2v 9;Qp 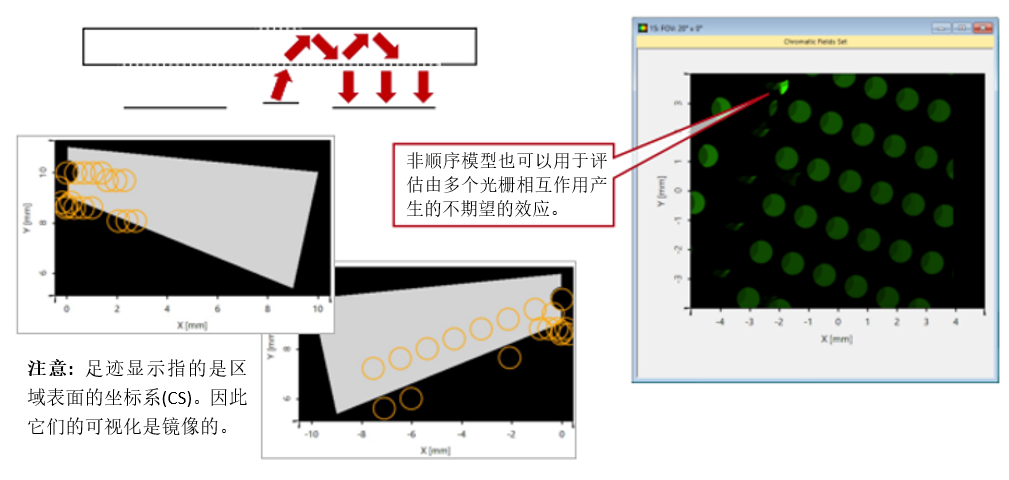 =%U�t&6}sQ VirtualLab Fusion技术 M(�Jf&h�4b
��N<Bi.\XC
��.^@+$} �

|


