-
UID:317649
-
- 注册时间2020-06-19
- 最后登录2026-11-03
- 在线时间1997小时
-
-
访问TA的空间加好友用道具

|
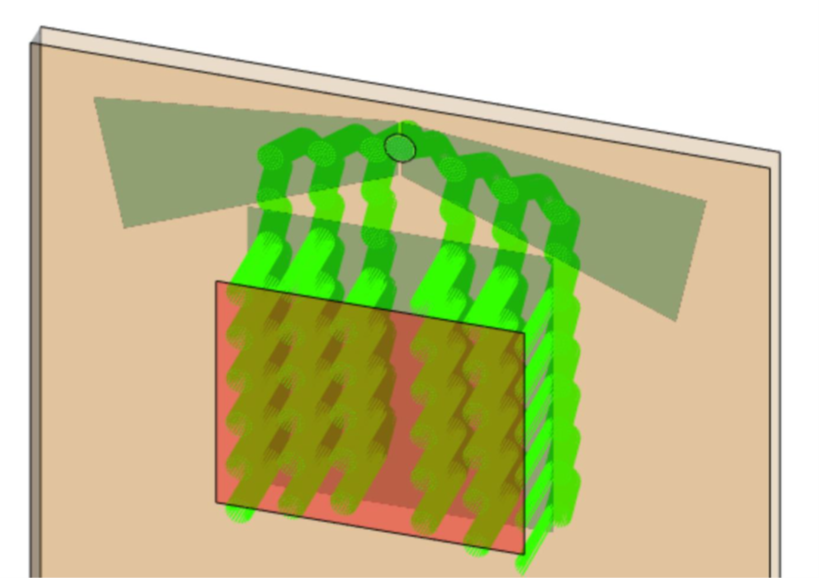
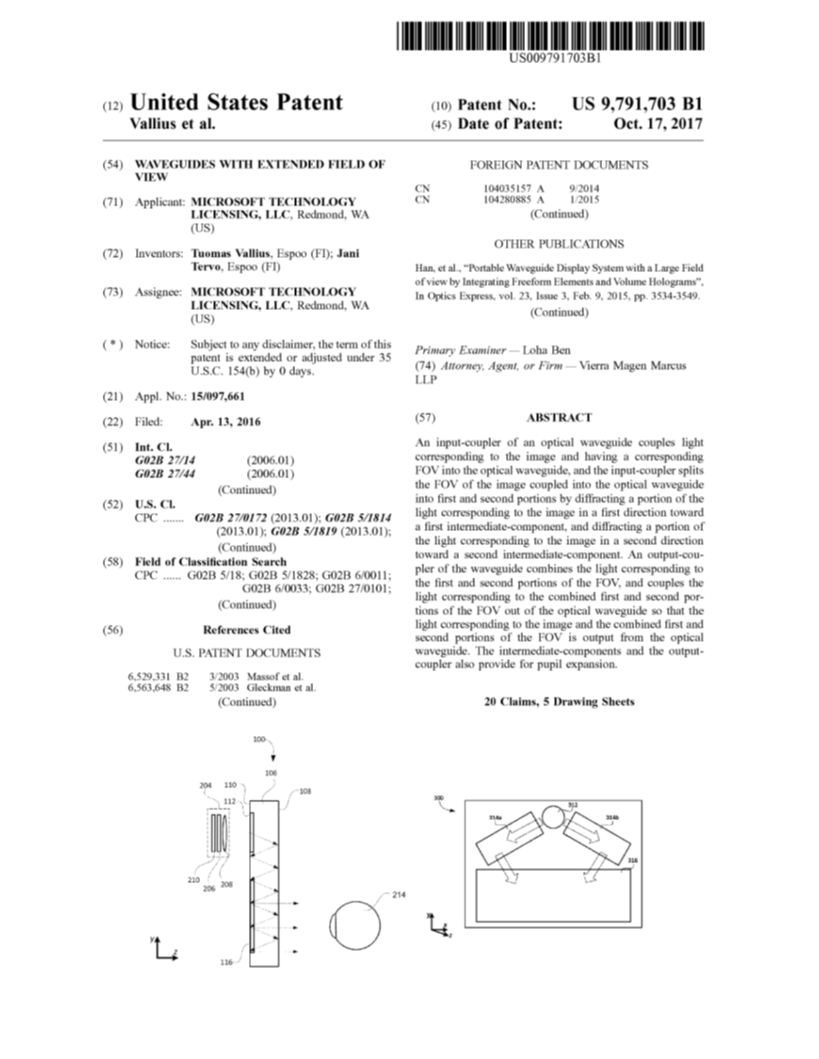
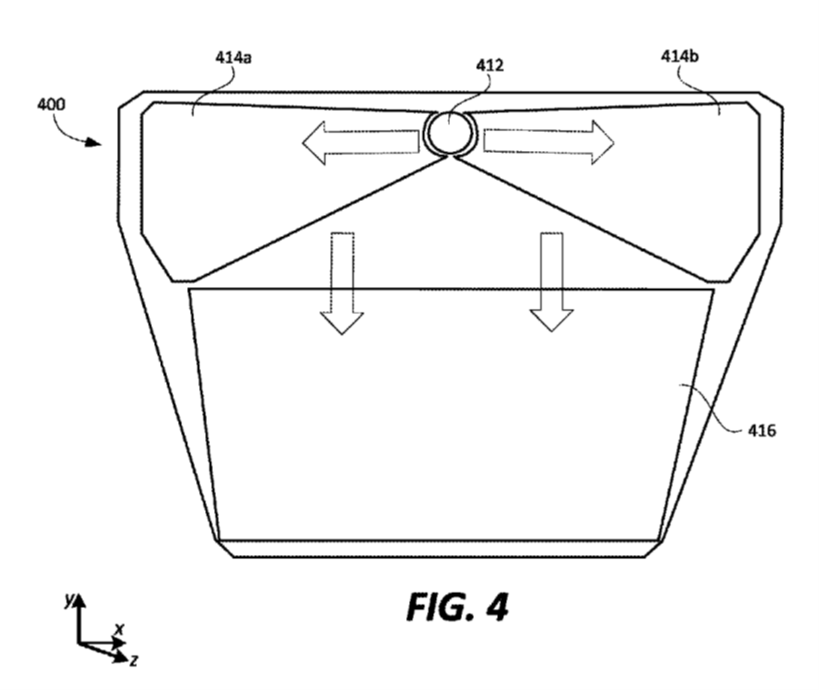
摘要 9��pE)�S^P �( �f8g}2 在为增强和混合现实(AR&MR)应用设计光波导设备的过程中,所提供的视场(FOV)等参数是主要的兴趣所在。为了突破可实现的最大视场的极限,人们研究了各种方法,例如在从入射耦合到出射耦合的传播过程中分割视场的系统。一个非常流行的方法是所谓的 "蝴蝶出瞳扩展",即在FOV的正负部分使用两个独立的EPE光栅区域,这也被应用于微软的Hololens2。在这份文件中,我们展示了在VirtualLab Fusion中实现这样一个EPE概念,它基于微软的US9791703B1专利。 Ji�Z9ly(�G
.6!]RA�5!=
 ��#[sC �H�
~U*2h �=]� 建模任务:基于专利US9791703B1的方法 z%lj�EI"<C
(~-�q}_G;Q
 \|R`w�Fn^P
 M<�7�<L��� 任务描述 lO%Z4V_�Mj
T7m� �rOp�
 IK{0Y�#�c� g�tJ^8khME 光导元件 @U;-�5KYYi
<�S����
$Z
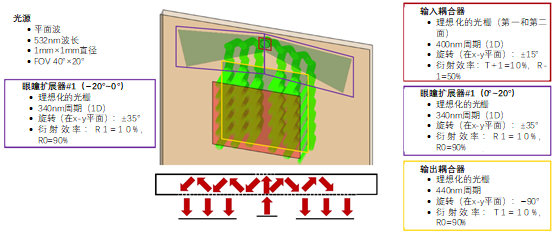
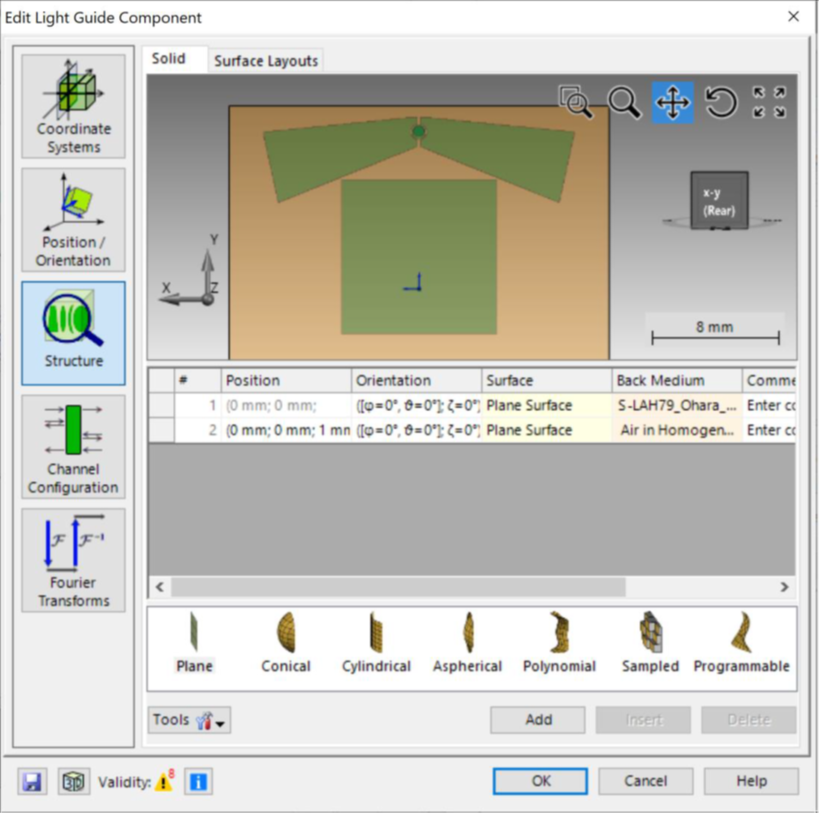
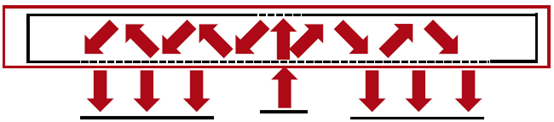 qT�qvEa^X` �BxZ�}YS:� 有了光导组件,可以很容易地定义具有复杂形状的区域的系统。此外,这些区域可以配备理想化的或真实的光栅结构,作为入射器、出射器和扩瞳器发挥作用。 rZGbU�&ZM8
$�0LlaN@e
 <n �}��=zu 'Z��T�!a]4 输入耦合和输出耦合的光栅区域 W�7(OrA�!�
��Hx�Z4�t
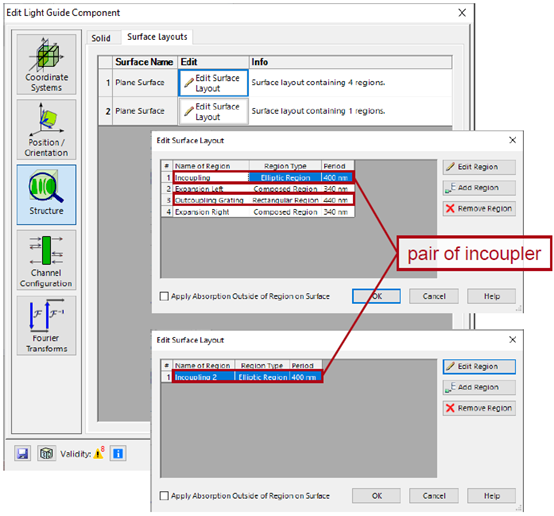
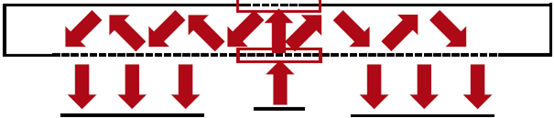 �q>P��x��� V2,�.�@j# 为了简单起见,我们在圆形区域使用了两个一维周期性入射耦合光栅(一个在第一表面,一个在第二表面)。这将导致FOV的左右部分的行为略微不对称,但可以通过将两个光栅组合成一个单一的二维周期结构(位于第一或第二表面)来克服这个问题。 dUb(C��1�h 为了重新组合和耦合光线,一个一维周期性的出射耦合器被应用,有一个矩形的区域。这是一个特殊的配置,为了使设计有更大的灵活性,可以用一个二维周期的出射耦合器来代替它。 wO��8^|Yf�
/unOZV�r(�
 _�n��x|ZJ� ��3�J�'�a� 出瞳扩展器(EPE)区域 �&�~�E=T3
�0QC*�Z (�
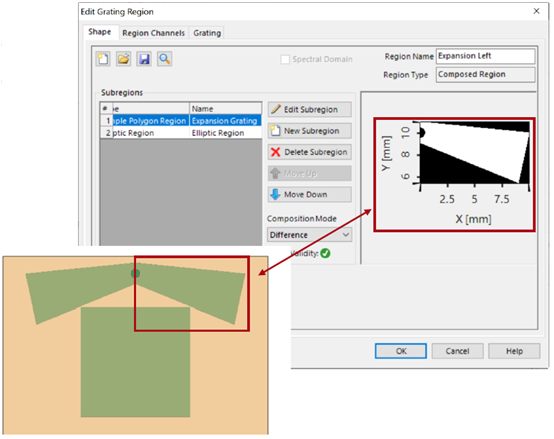
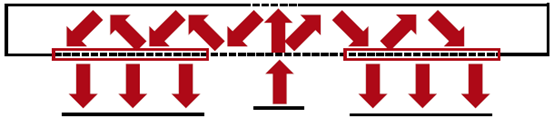 B|,�6m 3. r�`<e�vwIe 每个区域的形状可以使用不同的方法和定义策略来非常灵活地定义。在这个例子中,两个EPE都是由多边形区域与两个椭圆体结合起来定义的,以切割内部部分。这些光栅是一维周期性的,旋转角度为±35°(分别为左侧和右侧)。更多关于区域定义的信息在下面: =��P�Zs'K�
E&&80[tN]
 @
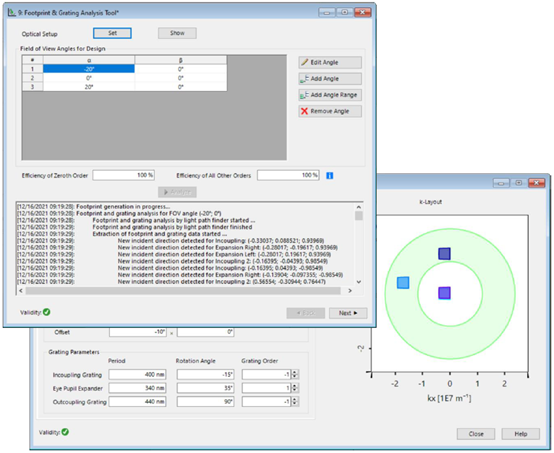
K@~�4�!� H?�'V�Q=j� 设计&分析工具 r<|\4zIo�/ VirtualLab Fusion提供了一系列的工具来帮助 光学工程师设计和分析光导系统的任务。分析光导系统的任务,包括。 IZ2#jSD��n - 光导布局设计工具: c�,D'Hl6(% 设计一个具有1D-1D光瞳扩展的光导。它可以作为您系统的基础。 ,E>V�Yko�A - k域布局工具。 ]iz5V��I@� 分析你的设计的耦合条件。 yv'rJI~ Ps - 尺寸和光栅分析工具。 W��_DO8n�X 检测您的系统中的足迹,以确定 你的区域的大小和形状。 o9~qJn�B/O
xxV{1, H2
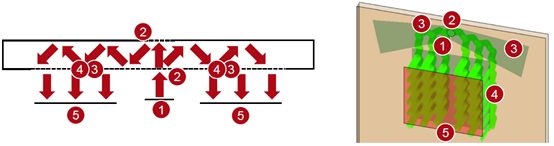
 �G�*"N}M1) n[iil$VK�h 总结-元件 V�_�
]�4UE
�
(K�?�[gI
 M?\)&2f[Z� t]��@�Z�d* 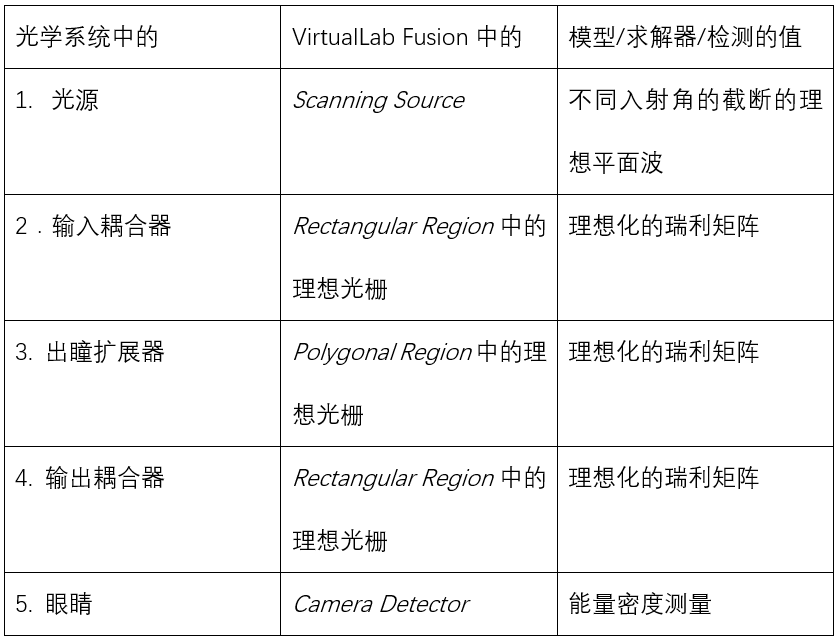 �V)a6H^l �d&ZwVF!�� 结果:系统中的光线 C��$(t`��G
�FF_$)%YUp 只有光线照射到 "眼盒"(摄像机探测器)上: �!^Lv�NW\|
h:GOcLYM@X
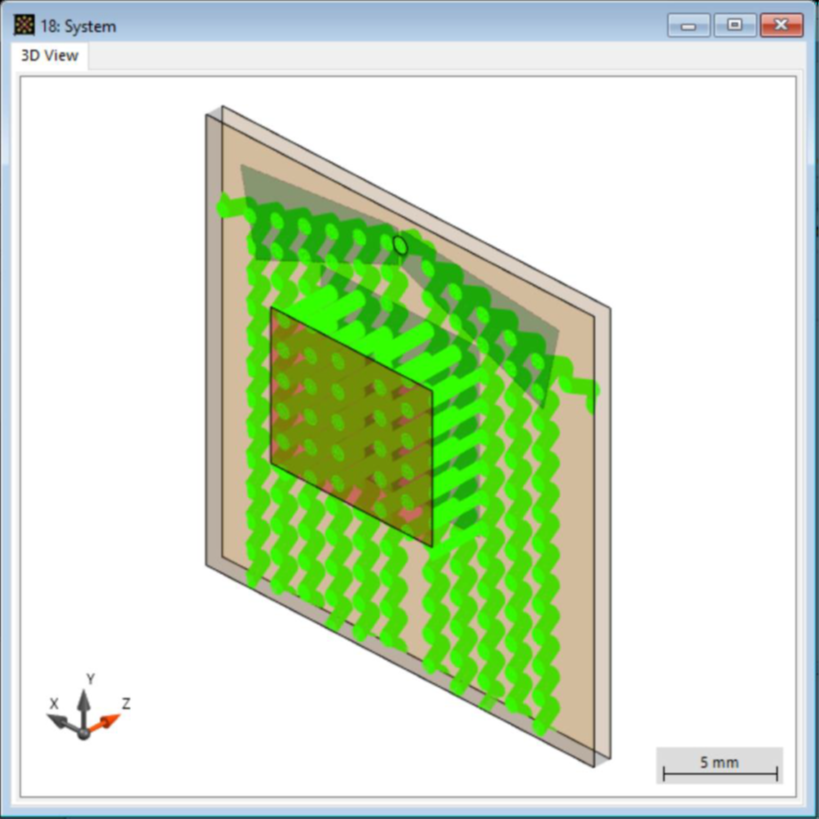
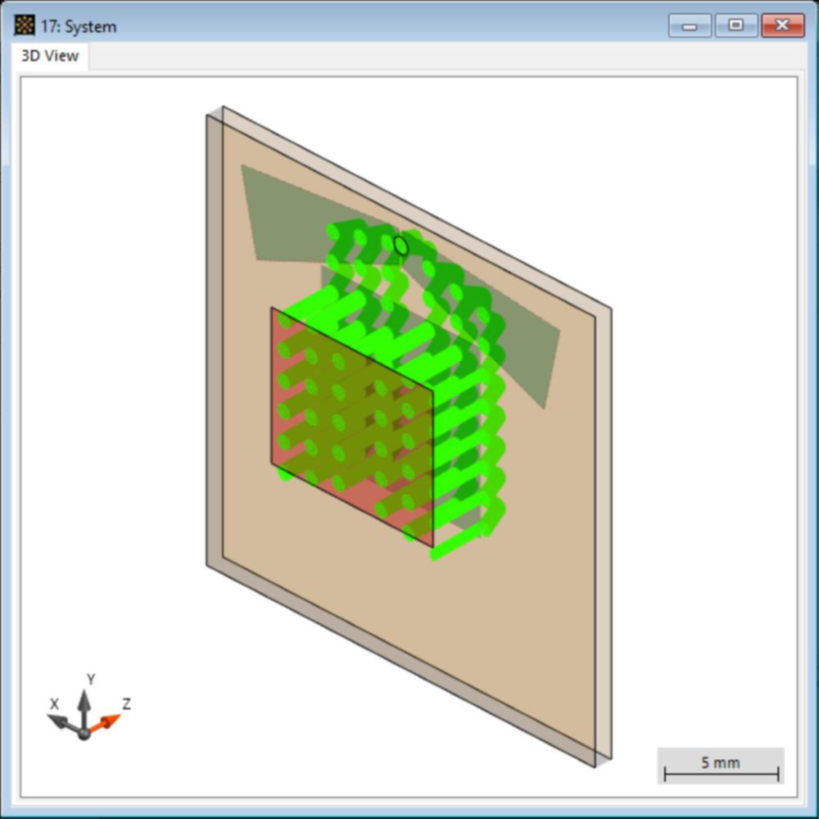 4p-$5Fk8} B�F_k�~�� 所有在光导内传播的光线: �4��sJx_Qi
2��fLd/x�~
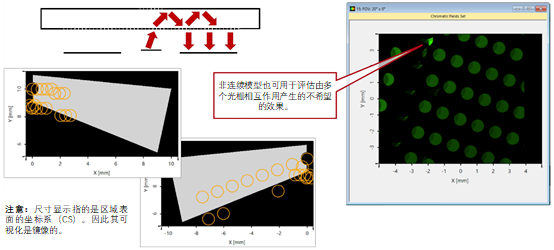
 �&x�3"�Rq_ �O.4"h�4{' FOV:0°×0° PIrUls0}� �wM �yP�R_ 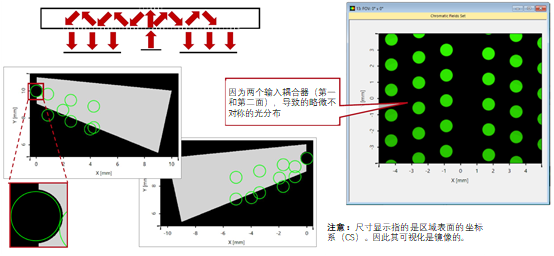 D!<�$u�A�T
Eyn3�Vv?v FOV:−20°×0° 05z���HLj
6d.�m�@T6~
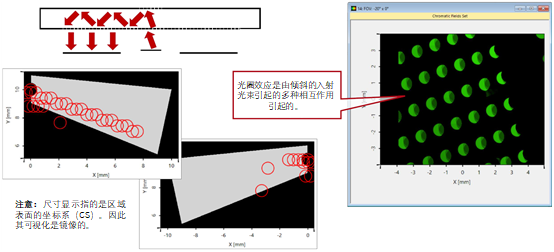 d,��[K��cX R5i8cjKZ?w FOV:20°×0° njX��:[_�&
w|M�j8Lc�+
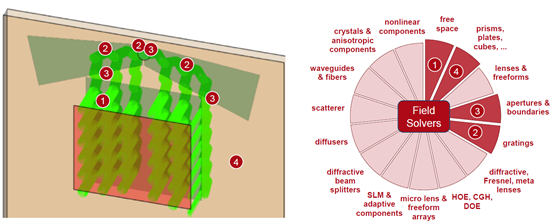
 M!�hb�y3�1 ��$Us@�fJr VirtualLab Fusion技术 V�*m���)�h
N1�Z���8I:
 �EGDE4n5>I
|


