摘要 m�l<X9�2Y o@mZ6!ax3 在为增强和混合现实(AR&MR)应用设计光波导设备的过程中,所提供的
视场(FOV)等
参数是主要的兴趣所在。为了突破可实现的最大视场的极限,人们研究了各种方法,例如在从入射耦合到出射耦合的传播过程中分割视场的
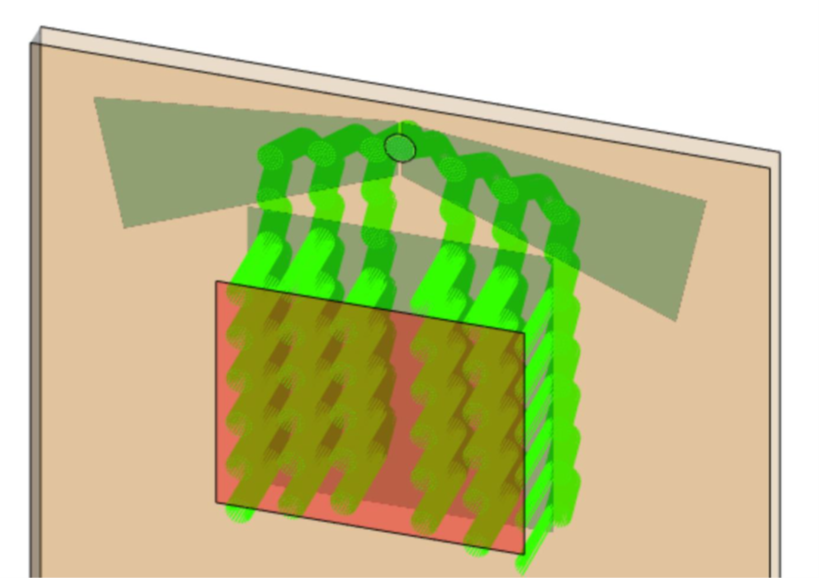
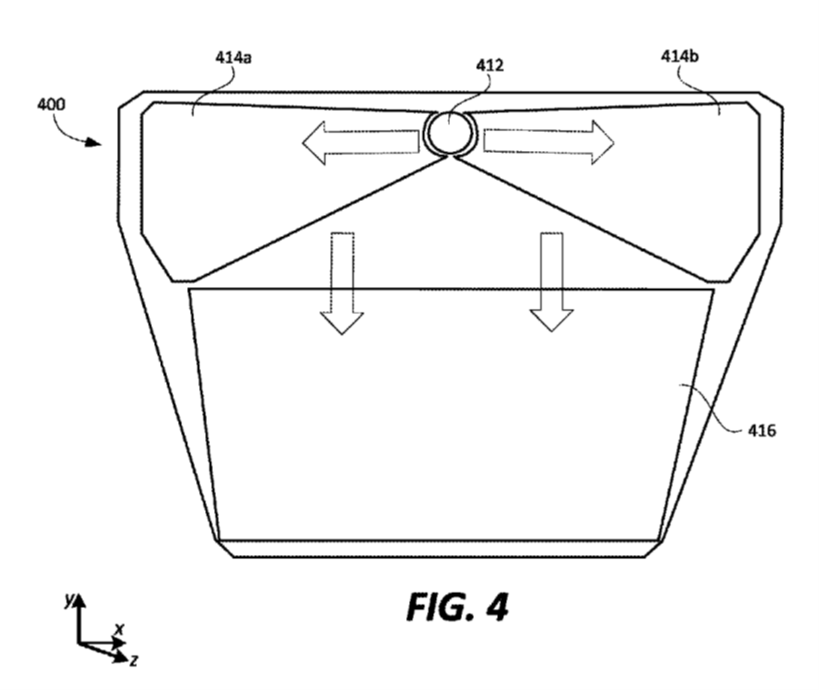
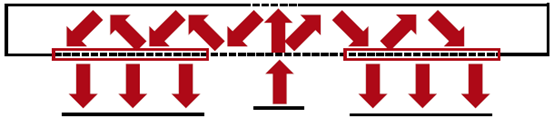
系统。一个非常流行的方法是所谓的 "蝴蝶出瞳扩展",即在FOV的正负部分使用两个独立的EPE光栅区域,这也被应用于微软的Hololens2。在这份
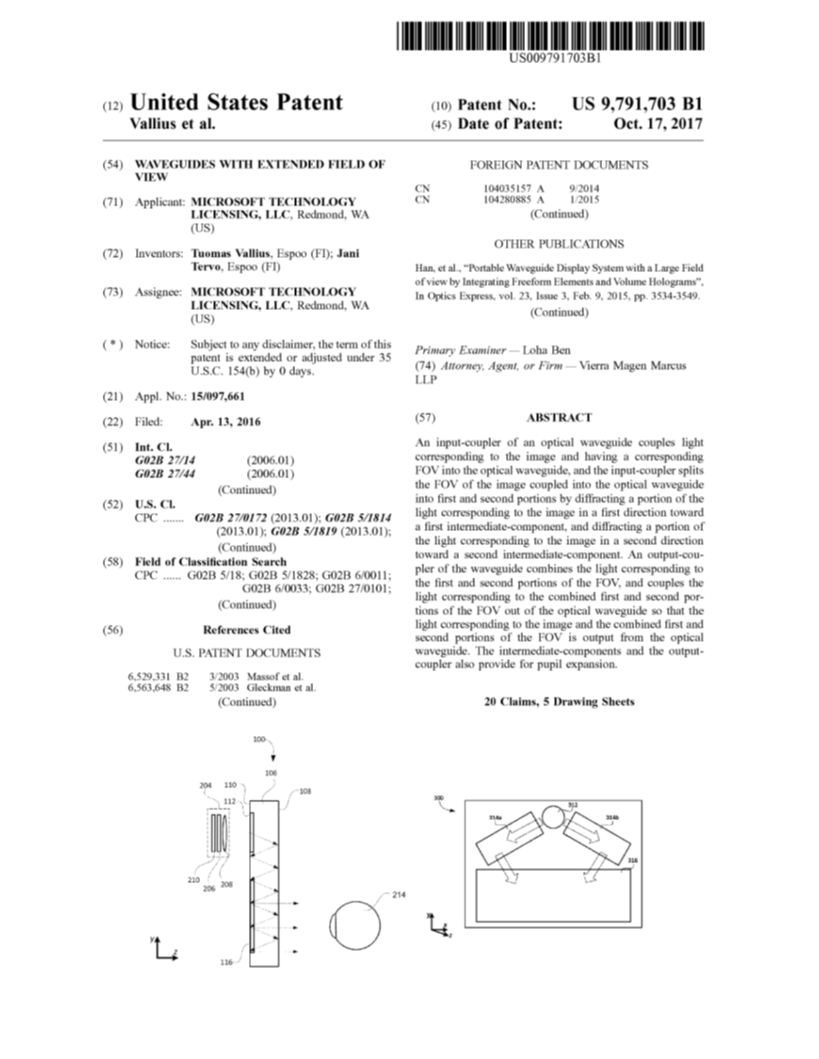
文件中,我们展示了在VirtualLab Fusion中实现这样一个EPE概念,它基于微软的US9791703B1专利。
lG/M�%�i�� l5F�>v!NA
 :�p0|�4�g�
3�e~ab#/ 建模任务:基于专利US9791703B1的方法 �47��.���c
]pp�i�962Z
 �(x�f��_��
 �G�x
ci� 任务描述 \��Y&*sfQ
#5�-5N5-�1
 �;�UTT>�j
1OJD!ju�L$ 光导元件 �||a
5��)D
:Fz;nG�-G�
 �v!n\A}^: y|�f�`sBMM
有了光导组件,可以很容易地定义具有复杂形状的区域的系统。此外,这些区域可以配备理想化的或真实的
光栅结构,作为入射器、出射器和扩瞳器发挥作用。
7pMQ1-�(�� ��>Ig%|4Hw 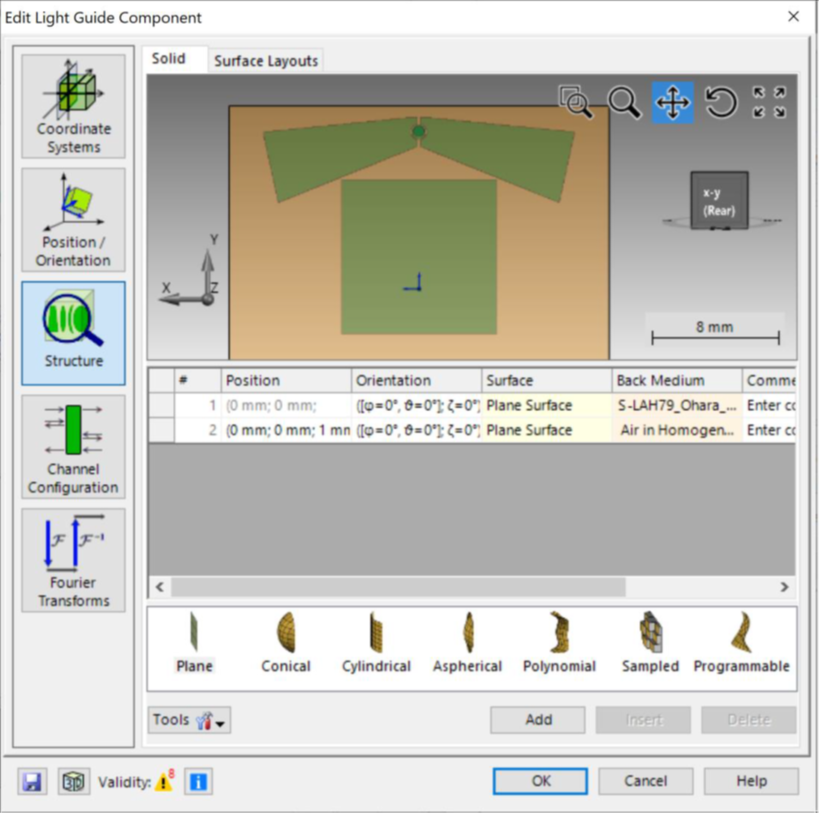 S*-n%D0q5 N��WW�a�g} 输入耦合和输出耦合的光栅区域 ?m�uI�8��b
{U1
j@pKm
 EN�/>f=%�� ���FjF:Eh�
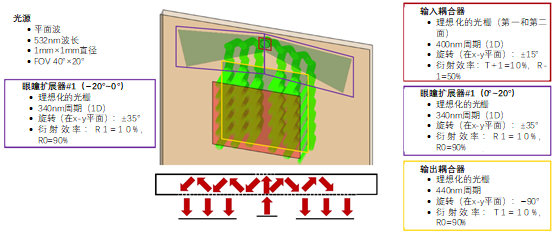
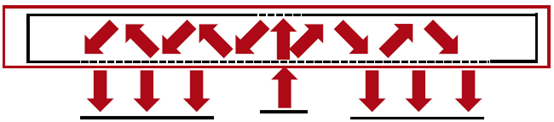
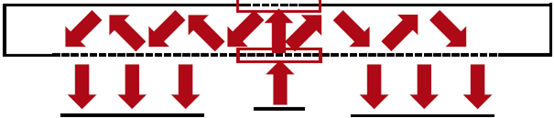
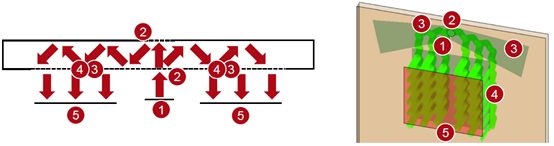
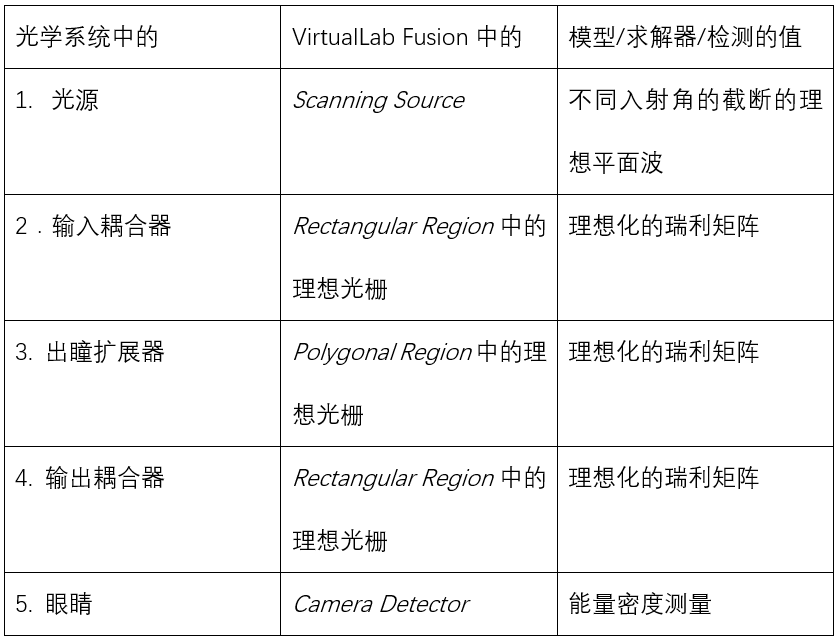
为了简单起见,我们在圆形区域使用了两个一维周期性入射耦合光栅(一个在第一表面,一个在第二表面)。这将导致FOV的左右部分的行为略微不对称,但可以通过将两个光栅组合成一个单一的二维周期结构(位于第一或第二表面)来克服这个问题。
�6REv(E�] 为了重新组合和耦合
光线,一个一维周期性的出射耦合器被应用,有一个矩形的区域。这是一个特殊的配置,为了使设计有更大的灵活性,可以用一个二维周期的出射耦合器来代替它。
�7hwl[knyB ��[�lZo�'o 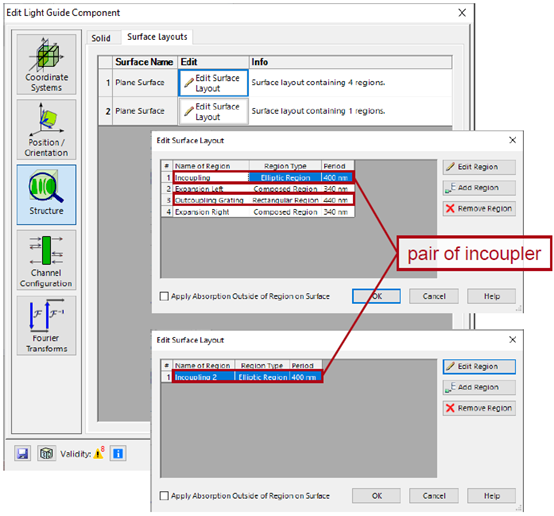 �
SbQ� �Ri 0f�~7n*XH� 出瞳扩展器(EPE)区域 R�z�CC>��-
3�7�GJ}%Qs
 np3��$�bqm 1�-[~�}���
每个区域的形状可以使用不同的方法和定义策略来非常灵活地定义。在这个例子中,两个EPE都是由多边形区域与两个椭圆体结合起来定义的,以切割内部部分。这些光栅是一维周期性的,旋转角度为±35°(分别为左侧和右侧)。更多关于区域定义的信息在下面:
?&�$??r^�i Y2709LW�mP 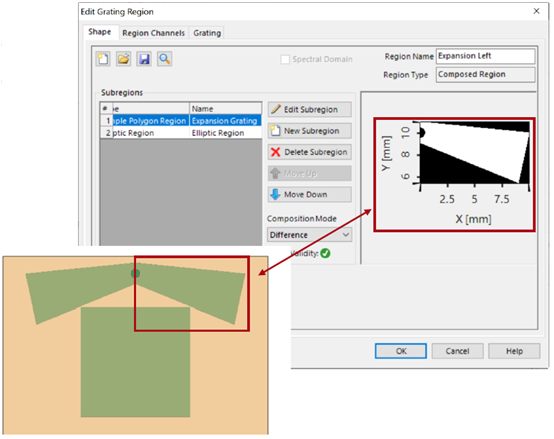 ?&#z3c�$�} Y�oi�M�\gw 设计&分析工具 #eSVFD5�ZU
VirtualLab Fusion提供了一系列的工具来帮助
光学工程师设计和分析光导系统的任务。分析光导系统的任务,包括。
E�OJ�k7 - 光导布局设计工具:
qj�*��IKS� 设计一个具有1D-1D光瞳扩展的光导。它可以作为您系统的基础。
W/_=S+CvK - k域布局工具。
v,t;!u,�40 分析你的设计的耦合条件。
%\�6n��s� - 尺寸和光栅分析工具。
y�,&.<��Yc 检测您的系统中的足迹,以确定 你的区域的大小和形状。
�@�8����WG _/;k�;$gDp 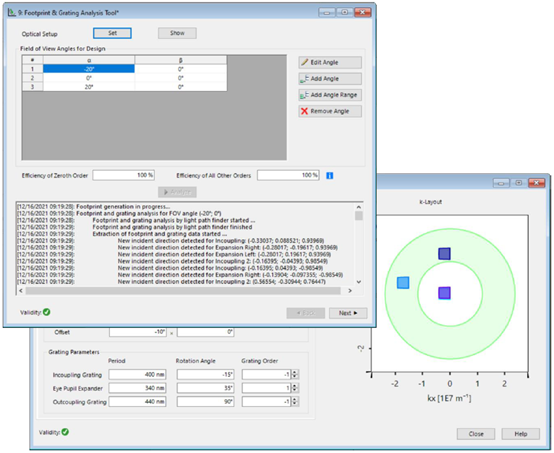 LDlj4>%pW^ Z*�
eb��� 总结-元件 C"l_��78
k�8fv��g�4
 Q`��mw2$zv Kq!E<|�y�M
 cx%[h��M09 [pMJ9�
d$ 结果:系统中的光线 AQ�kH3p/W� 0tb�ximmDb
只有光线照射到 "眼盒"(摄像机
探测器)上:
���me�]��O 7�^�$PauAv 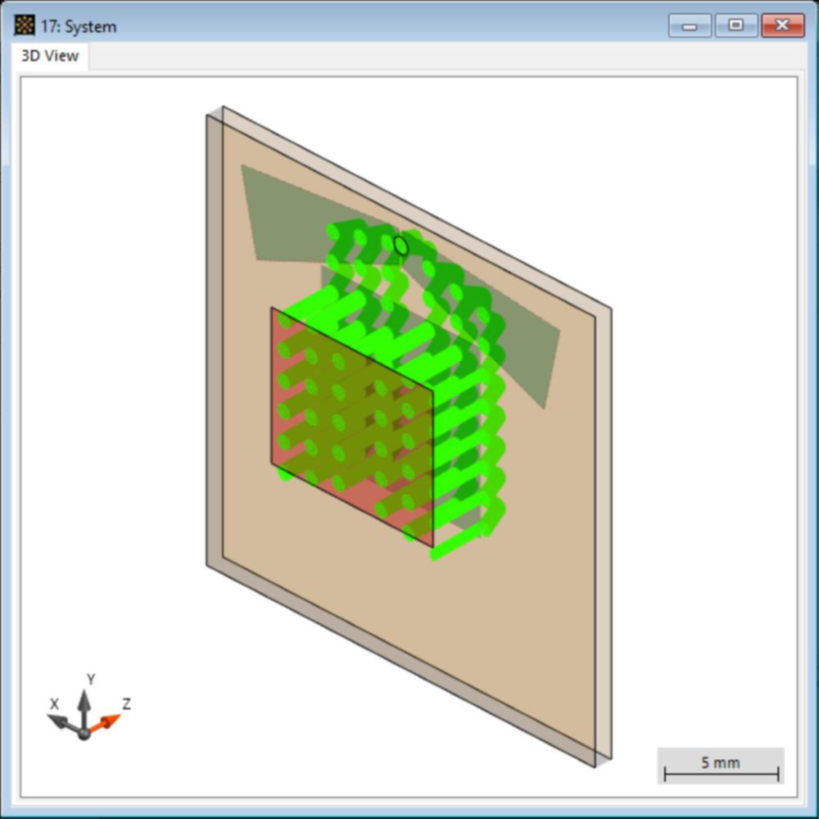 $��nN`�K*% }p-<+sFo��
所有在光导内传播的光线:
��|jB]5ciT bg.f'�;�C� 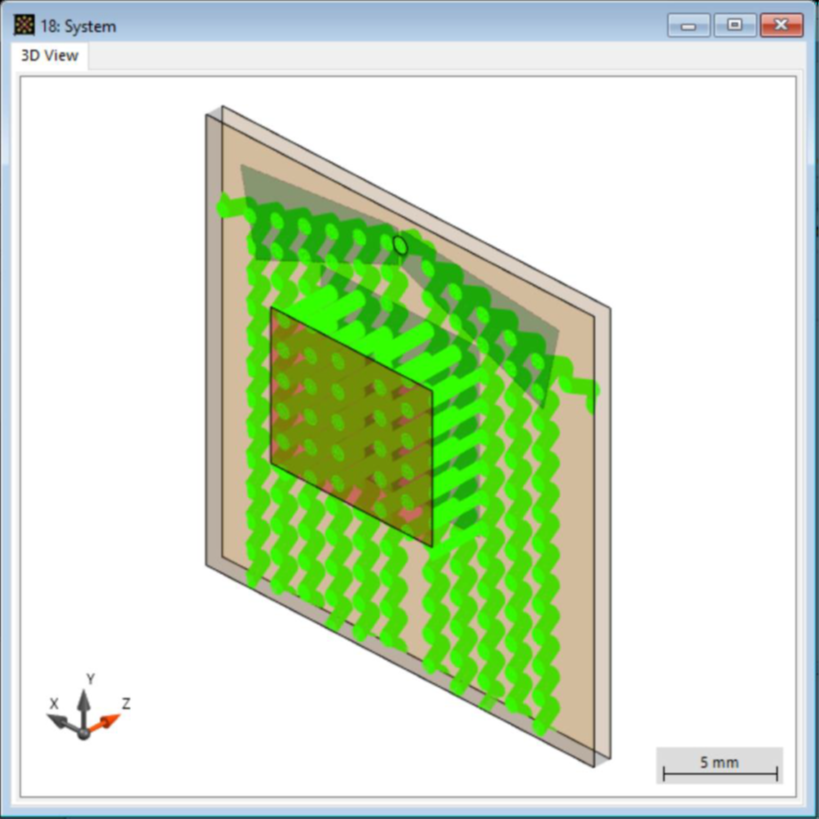 tI50z khaB @��k+�Z?Hp
FOV:0°×0°
&_�X�6m0z� T&Dt;CS�F� 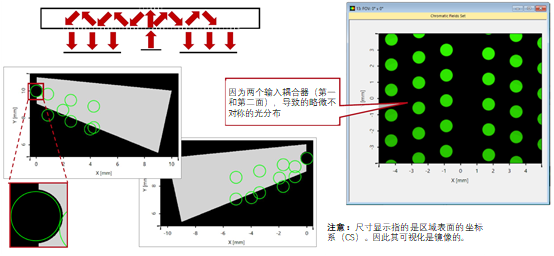 q~*3�Bk~�� c\GJf��sVk
FOV:−20°×0°
T' �O5>��e ��V��[D[MZ 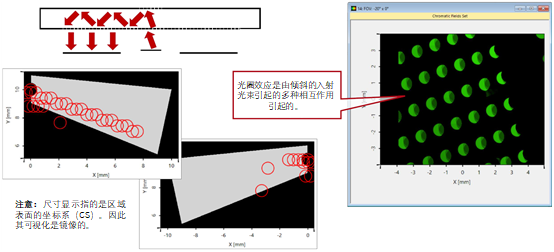 +N0V8T%~z. Dw}8c�i'��
FOV:20°×0°
hgCF!eud� NJJ�sg^'�� 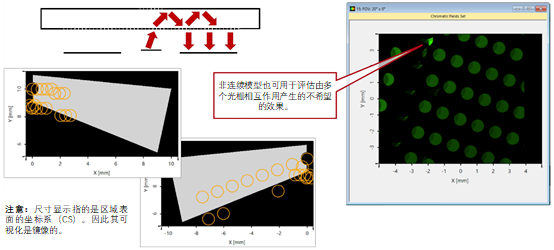 w)I!q&�`Y� 0{|���ib ! VirtualLab Fusion技术 �V0hC[Il�r
�-:9�E�+b�