示例.0082(1.0) Y�BQ�O�]3f 3�$+|nP:U� 关键词:光线追迹,高数值孔径,点列图,光斑尺寸 d�rT�����X
�R�:YX{�Tq 1. 描述 _�5#f�9,m1 ■ 该案例中阐述了如何利用VirtualLab对一个具有高数值孔径的透镜系统进行分析。 K'�N`r�x.7 ■ 我们将对焦面前和焦面上对三维光线结构和二维点列图进行讨论。 �Nb\4Mv��` ■ 此外,VirtualLab可用于测量焦平面上的光斑尺寸。 Q%~b(4E^7P
��je�M�h� 2. 系统 WQ��4:='(
04�NI.J�v 文件名:UseCase.0082_FocussingSystem.lpd
@TC�_�XU)& 3. 透镜系统组件编辑 �S��j��{z�
]od]S��8$5
■ 在光路视图中双击透镜系统元件,可以显示元件编辑窗口。 7��QL>f5Q�
■ 透镜系统是由序列光学表面(OIS)定义的。 w�'Z�L'�/d
■ 每一个可选项都有独立的参数,并可以设定。 3�EB�8ls2
■ 包括序列光学表面和光学介质。 AR'q2/��cw
I"*g�-ji0� �� ~�d_Z?Z 4. 光线追迹系统分析器-选项 uy{mSx?td� %*]3j^b Q+ ��?,NZ�/n�
■ 分析器允许用户指定使用光源的光线选项。 �yJ8WYQQMG
■ 可以选择选取光线的方法: 6�grJoim|
— 在x-y-网格 20;M��-�Wx
— 六边形 hu[�=9#''$
— 自由选取 "v4;�m\g&:
■ 每一个可选项都有独立的参数,并可以设定。 ON ��_uu]= y�yxGV�fr 5. 系统的3维视图 1�eI�>Yy>} ^Qz8�`1`;Z 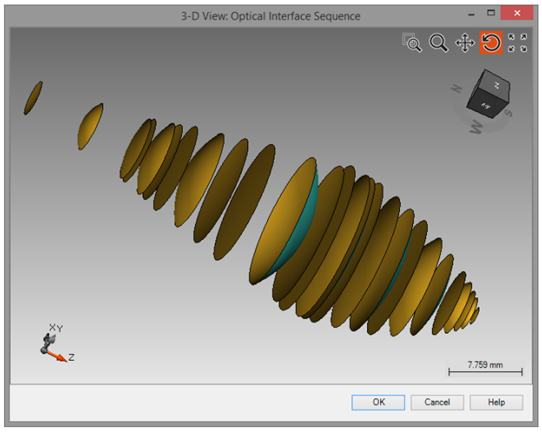 @5Q}o3.zA-
光线经过整个光学系统的三维视图
g1�muT.W]S 光线经过整个光学系统的三维视图(局部放大)
J7t�5�B}}� R+8+L|\wHv bmhv�C��9 �Ki}PO`s�� bP�&o]�?dN JT&CJ&�#[h 8. 透镜系统后虚拟屏的结果 75w���QH*� Q�b�fm*JP~ �*aS|4M��-
■ VirtualLab可用于计算点列图。 xeo;4c�#S5
■ 左侧图片显示了直接位于透镜后的虚拟屏所获得的点列图。 -w=r��Nlj�
■ 默认情况下光线显示的颜色比此波长的颜色。本案例中我们使用的是非可见光。 |uV1S^��!A
■ 你可以通过下面的操作将背景颜色该为白色 EonZvT-D�=
P�Hi�'�&)| 9. 焦平面上的结果 ;SeDxy��KG
&�1893#�V�
F}<&@7kF
■ 在左侧图片中可以看到焦平面上计算出的点列图。 2:M�B u5**
■ 在探测器结果(Detector Result) 标签下,给出了光束尺寸。 �YTQ|Hg6jO
■ 焦平面上的光斑尺寸为183mm �s
,\w00-:
■ 此外,背景颜色也可以预先设置。 X_+`7yCi"x
■ 该测量采用均方根(RMS)计算法。 �mJ<�r�zX� l!Z�>QE`.S 10. 总结 9c9�-1i�S� ■ VirtualLab Fusion 可利用新的光线追迹引擎对复杂光学系统进行分析。 �;#78`�x2� ■ 利用三维光线追迹我们可以对系统进行分析,并对位置等信息进行概览。 ~��Y�O') ■ 此外,系统可以直接利用光线追迹引擎进行分析。 e'(n ^_$nl ■ 可用于评价点列图,也可以附加其他探测器(如光斑尺寸探测器)。 ?,]%V1(@V`


