示例.0082(1.0) wH&!W~M�
O�Rw,)l��� 关键词:光线追迹,高数值孔径,点列图,光斑尺寸 z�T]�8KA �
cd_yzpL@}J 1. 描述 dt]-�,Y��
■ 该案例中阐述了如何利用VirtualLab对一个具有高数值孔径的透镜系统进行分析。 L|�7R9+ZG� ■ 我们将对焦面前和焦面上对三维光线结构和二维点列图进行讨论。 Qx#"q'�2 ■ 此外,VirtualLab可用于测量焦平面上的光斑尺寸。 w+|L+�h3L7
#&aq�KV��Y 2. 系统 �&)�ChQZA� 19�)i*�\�+ 文件名:UseCase.0082_FocussingSystem.lpd
��E7��UU�� 3. 透镜系统组件编辑 {rw|�#Z>A
VA_��PvL.9
■ 在光路视图中双击透镜系统元件,可以显示元件编辑窗口。 'G4�ICtH�Q
■ 透镜系统是由序列光学表面(OIS)定义的。 X�`>i&�I]�
■ 每一个可选项都有独立的参数,并可以设定。 @o _}g !9=
■ 包括序列光学表面和光学介质。 "?xHlYj@�+
�m}t`�FsB. osAd1<EI�C 4. 光线追迹系统分析器-选项 �PiIpnoM�� S`0(*�A[W* & l&�:`nsJ
■ 分析器允许用户指定使用光源的光线选项。 q,|j]+��9q
■ 可以选择选取光线的方法: 9}��<ile7^
— 在x-y-网格 +gt�bcF@rx
— 六边形 v�J[^���K�
— 自由选取 Yuji�qi]J;
■ 每一个可选项都有独立的参数,并可以设定。 ]I�e�� 0S~ ��v��MH� 5. 系统的3维视图 "�7F?�@D$e 7'�V@+�5� 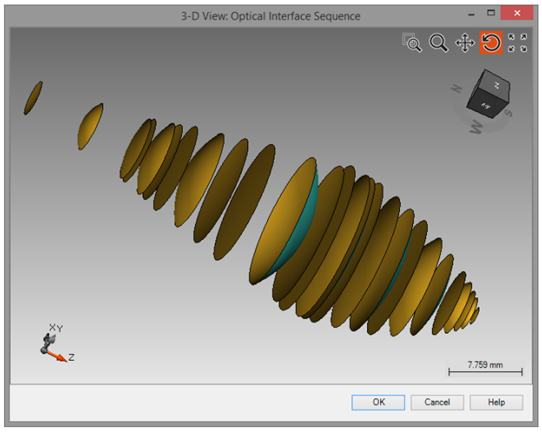 k�fY}���S�
光线经过整个光学系统的三维视图
�j-}O0~Jz 光线经过整个光学系统的三维视图(局部放大)
D�.�u�{~�� �[<yaX�Qxl �fxHH;hRfv `e&S�uyf4B @:vwb\azVD i3�mcx)d@H 8. 透镜系统后虚拟屏的结果 ,<P
�vovg_ 0znR�0�%~ #r\�4�sV�g
■ VirtualLab可用于计算点列图。 0pd'��93�C
■ 左侧图片显示了直接位于透镜后的虚拟屏所获得的点列图。 =>v�#4�zFd
■ 默认情况下光线显示的颜色比此波长的颜色。本案例中我们使用的是非可见光。 H40p��86@M
■ 你可以通过下面的操作将背景颜色该为白色 By4<2u38u�
.?sx&2R�2� 9. 焦平面上的结果 mNTzUoZF'@
qq��Y"*uJ'
!�?h;w�R�
■ 在左侧图片中可以看到焦平面上计算出的点列图。 }(�73Syl#
■ 在探测器结果(Detector Result) 标签下,给出了光束尺寸。 (i�X+{a%�"
■ 焦平面上的光斑尺寸为183mm �K
��Z91�-
■ 此外,背景颜色也可以预先设置。 y?�?�XIsF
■ 该测量采用均方根(RMS)计算法。 WP'!*�[z�� �d�cN22A3� 10. 总结
d��kT�X�� ■ VirtualLab Fusion 可利用新的光线追迹引擎对复杂光学系统进行分析。 ��+\
.Lp 5 ■ 利用三维光线追迹我们可以对系统进行分析,并对位置等信息进行概览。 &B1WtW��� ■ 此外,系统可以直接利用光线追迹引擎进行分析。 �9q�zHS~l� ■ 可用于评价点列图,也可以附加其他探测器(如光斑尺寸探测器)。 �y_-�0tI\J


