示例.0082(1.0) D,R"P }G�� X#v6v��)c� 关键词:光线追迹,高数值孔径,点列图,光斑尺寸 {���`RCh]W
jEK{QO�q�0 1. 描述 �Z`jc*jgy ■ 该案例中阐述了如何利用VirtualLab对一个具有高数值孔径的透镜系统进行分析。 �.��J�=<E� ■ 我们将对焦面前和焦面上对三维光线结构和二维点列图进行讨论。 S�Z$~�zT;c ■ 此外,VirtualLab可用于测量焦平面上的光斑尺寸。 M3��m)uiz
[f�._�w~� 2. 系统 �^��@91B�Y "��~V�|�p3 文件名:UseCase.0082_FocussingSystem.lpd
6gr?#D �-F 3. 透镜系统组件编辑 IOL5p*:g�z
J}zN]�|bz�
■ 在光路视图中双击透镜系统元件,可以显示元件编辑窗口。 ~F)[H��'$A
■ 透镜系统是由序列光学表面(OIS)定义的。 +K2p2�Dw(k
■ 每一个可选项都有独立的参数,并可以设定。 KO�v?p@��d
■ 包括序列光学表面和光学介质。 �<GdQ"�"X�
le7!:4��/8 +"yt/9A�O� 4. 光线追迹系统分析器-选项 n]nb+_-9�7 @��m`1Vq?O w'i8yl
bZ�
■ 分析器允许用户指定使用光源的光线选项。 V1l9�T�_;f
■ 可以选择选取光线的方法: �QmiS/`AAv
— 在x-y-网格 QV%,s�!�_b
— 六边形 p�nTuYT^%)
— 自由选取 +u�q�P�:�z
■ 每一个可选项都有独立的参数,并可以设定。 5w9oMM���{ +.�3,�(l�� 5. 系统的3维视图 fk�HCfc�U� }5�7�d�3s 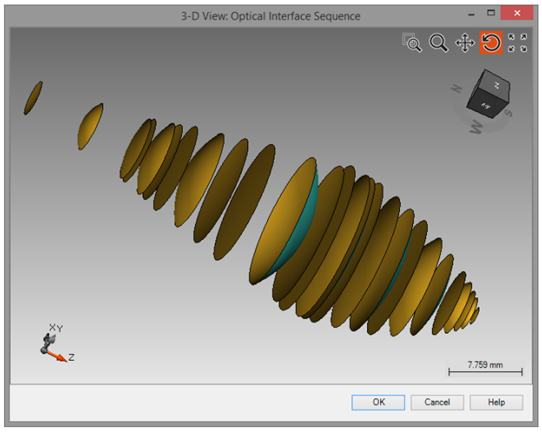 I��d��}��@
光线经过整个光学系统的三维视图
��\X]��� 光线经过整个光学系统的三维视图(局部放大)
o�|njgmF;\ ;p8,���=�w U#gv ~)\k� /4{.J=R}�� -e�gu5#d�> r>k�DRIHB� 8. 透镜系统后虚拟屏的结果 uzO3�_.4Y ]
R�LE�yDB LVAnZ'h/|
■ VirtualLab可用于计算点列图。 *nYb�9.T]i
■ 左侧图片显示了直接位于透镜后的虚拟屏所获得的点列图。 �'�kE^oX_�
■ 默认情况下光线显示的颜色比此波长的颜色。本案例中我们使用的是非可见光。 ^(��.�u�tO
■ 你可以通过下面的操作将背景颜色该为白色 �*{%d{�x}l
�
�1k39KO@ 9. 焦平面上的结果 �
$�hgs�Wa
WE�Z)>[Xj?
;FH�_qF`.
■ 在左侧图片中可以看到焦平面上计算出的点列图。 .4cOM�i��G
■ 在探测器结果(Detector Result) 标签下,给出了光束尺寸。 B�`;DAs�mT
■ 焦平面上的光斑尺寸为183mm �ffibS�0aM
■ 此外,背景颜色也可以预先设置。 �?YA5g' �l
■ 该测量采用均方根(RMS)计算法。 �t=6�W��k4 ���!vwx�0� 10. 总结 Z:kX9vw.�� ■ VirtualLab Fusion 可利用新的光线追迹引擎对复杂光学系统进行分析。 jPyhn�8V�w ■ 利用三维光线追迹我们可以对系统进行分析,并对位置等信息进行概览。 �FZJyqqA$_ ■ 此外,系统可以直接利用光线追迹引擎进行分析。 :978D0}{p ■ 可用于评价点列图,也可以附加其他探测器(如光斑尺寸探测器)。 P�%^\<#Ya7


