示例.0082(1.0) :�%� m56� >�5c38D7k) 关键词:光线追迹,高数值孔径,点列图,光斑尺寸 (B�G
��wBL
�X7Z=@d(�� 1. 描述 |�J�:kL3�g ■ 该案例中阐述了如何利用VirtualLab对一个具有高数值孔径的透镜系统进行分析。 @5:#��J��! ■ 我们将对焦面前和焦面上对三维光线结构和二维点列图进行讨论。 L�2}p<�?f� ■ 此外,VirtualLab可用于测量焦平面上的光斑尺寸。 f�~�-qjEWm
Q@�aD�a8Z 2. 系统 .jK�,�6't^ (�\o� &Gl 文件名:UseCase.0082_FocussingSystem.lpd
F�esUE_L2$ 3. 透镜系统组件编辑 �9>�7w�1G#
dR�@�XwEpP
■ 在光路视图中双击透镜系统元件,可以显示元件编辑窗口。 <<~s��w��N
■ 透镜系统是由序列光学表面(OIS)定义的。 x4^*�YZc$,
■ 每一个可选项都有独立的参数,并可以设定。 x�$�+g/7*
■ 包括序列光学表面和光学介质。 [�Zj6v� a�
*�h)�|K�s� 0��M��a�3� 4. 光线追迹系统分析器-选项 sMHP�=2##� /�P�s5O��g �s��_�RUb
■ 分析器允许用户指定使用光源的光线选项。 8L�uw�<�Q
■ 可以选择选取光线的方法: ��s�RaTRL2
— 在x-y-网格 [\,Jy8t)\
— 六边形 6��~.{~+Bd
— 自由选取 d6vls�7J/4
■ 每一个可选项都有独立的参数,并可以设定。 ?��f&O4H� 8h'*[-]70u 5. 系统的3维视图 .z}�*!��
� >�#E�OCo� 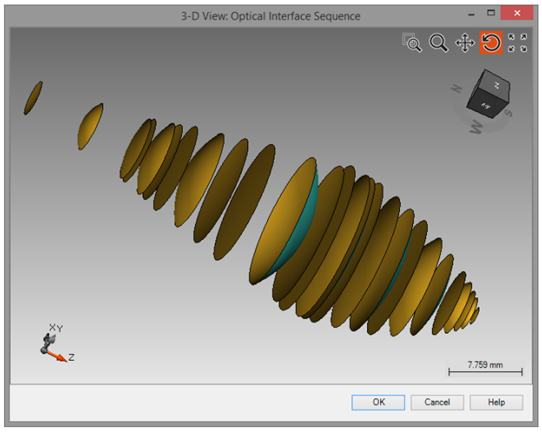 1%Su~�Z"W>
光线经过整个光学系统的三维视图
"?r�_�A*U� 光线经过整个光学系统的三维视图(局部放大)
y4�1,�T&ja X3Yi|dyn T �}zy��h!�� =k�Dh:&u% @;��`d\lQ� bD4�aSub�N 8. 透镜系统后虚拟屏的结果 CA]u3�bf~� �u=f}�t�=3 n?}���7vz;
■ VirtualLab可用于计算点列图。 G'�0JK+=o
■ 左侧图片显示了直接位于透镜后的虚拟屏所获得的点列图。 eiJ~1H��X)
■ 默认情况下光线显示的颜色比此波长的颜色。本案例中我们使用的是非可见光。 1^�AG���/w
■ 你可以通过下面的操作将背景颜色该为白色 YF6��8�Ax]
I�'e`�?H t 9. 焦平面上的结果 �,}a�'h4�C
gH:+$F��A
Ux+U�cBKm-
■ 在左侧图片中可以看到焦平面上计算出的点列图。 B'8T�+qv�A
■ 在探测器结果(Detector Result) 标签下,给出了光束尺寸。 v�&r\Z �@%
■ 焦平面上的光斑尺寸为183mm �2�f0qfF��
■ 此外,背景颜色也可以预先设置。 � ?~�=�5�x
■ 该测量采用均方根(RMS)计算法。 <��g�u>�06 K� �%.��>o 10. 总结 e!o�L��!Zg ■ VirtualLab Fusion 可利用新的光线追迹引擎对复杂光学系统进行分析。 ?�5<x��$YI ■ 利用三维光线追迹我们可以对系统进行分析,并对位置等信息进行概览。 0@/�C��5 v ■ 此外,系统可以直接利用光线追迹引擎进行分析。 (g3@3�.Kk) ■ 可用于评价点列图,也可以附加其他探测器(如光斑尺寸探测器)。 k<Q�Z_*x}G


