-
UID:317649
-
- 注册时间2020-06-19
- 最后登录2026-11-02
- 在线时间1996小时
-
-
访问TA的空间加好友用道具

|
摘要 �G�n��� 1
�8l>YpS*S^
 q�
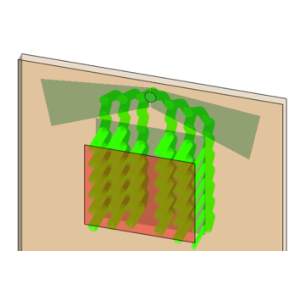
�7hoI�] �hF9�y^Hx4 在为增强和混合现实(AR&MR)应用设计光导设备的过程中,像提供的视场(FOV)这样的参数是主要的关注点。为了提高可达到的最大视场的极限,已经研究了各种方法,例如在耦入器到耦出器之间传播过程中分离视场的系统。一种非常流行的方法是所谓的“蝴蝶光瞳扩展”,即两个单独的EPE光栅区域用于视场的正负部分,这也应用于微软的Hololens 2。在本文档中,我们展示了基于微软US9791703B1专利的VirtualLab Fusion中这样一个EPE概念的实现。 fY 1�0a_@x 9oj0X>| 1 建模任务:专利US9791703B1的方法 4\14HcTcK �*I`�Eb7
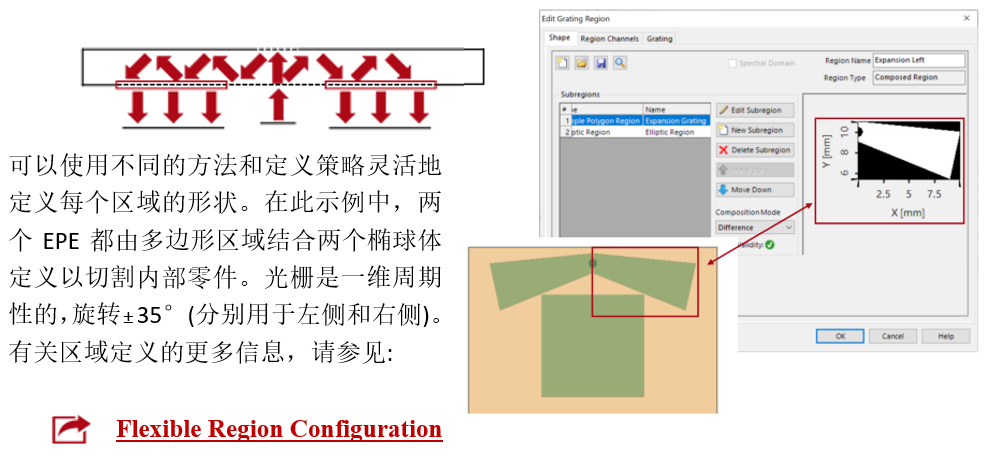
^ 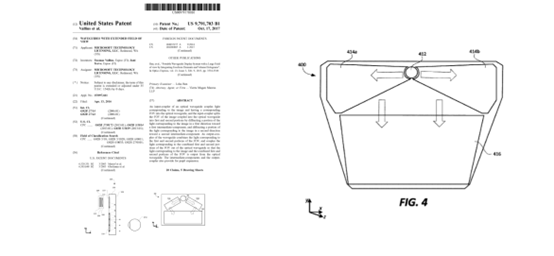 MN��_�1^T5 任务描述 '�2m"oca�f ��sJm v{wM 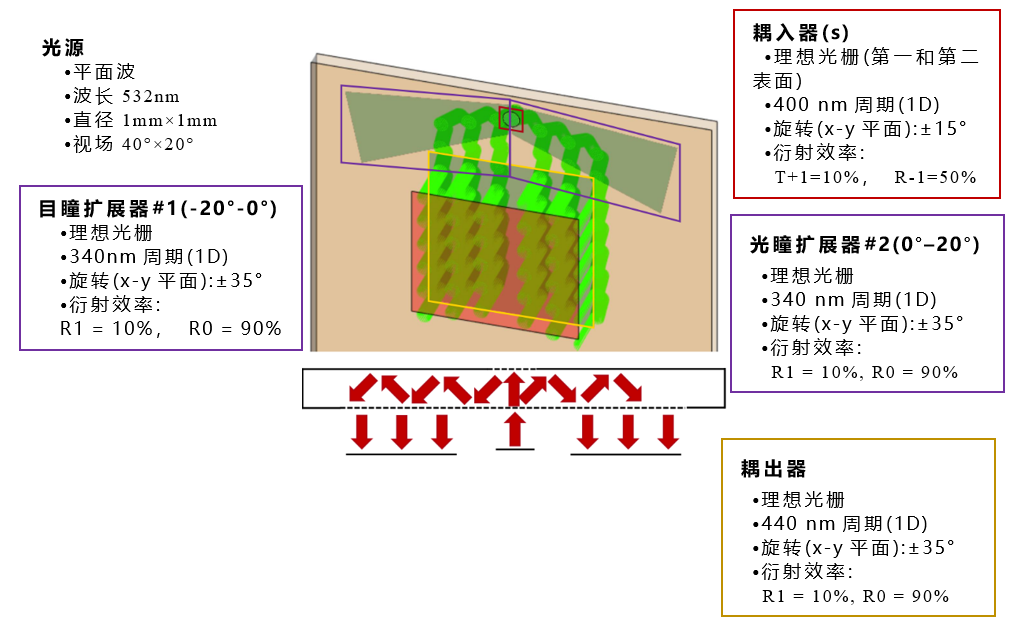 L�.%��z�s� 光导元件 pzxl�h(a9 <|V�V8r9�3 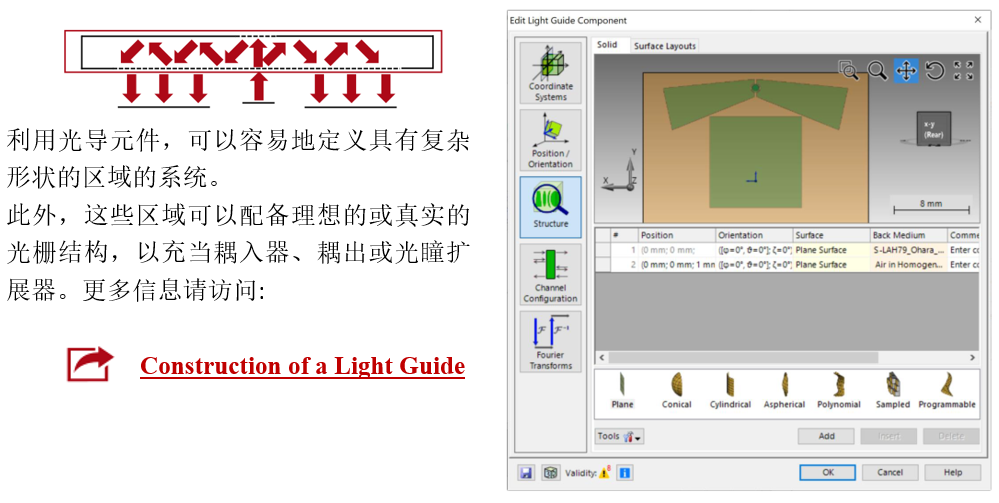 ���``Rg0�o 耦入和耦出光栅区域 ��iy|xF~� F�ES0lw{G# 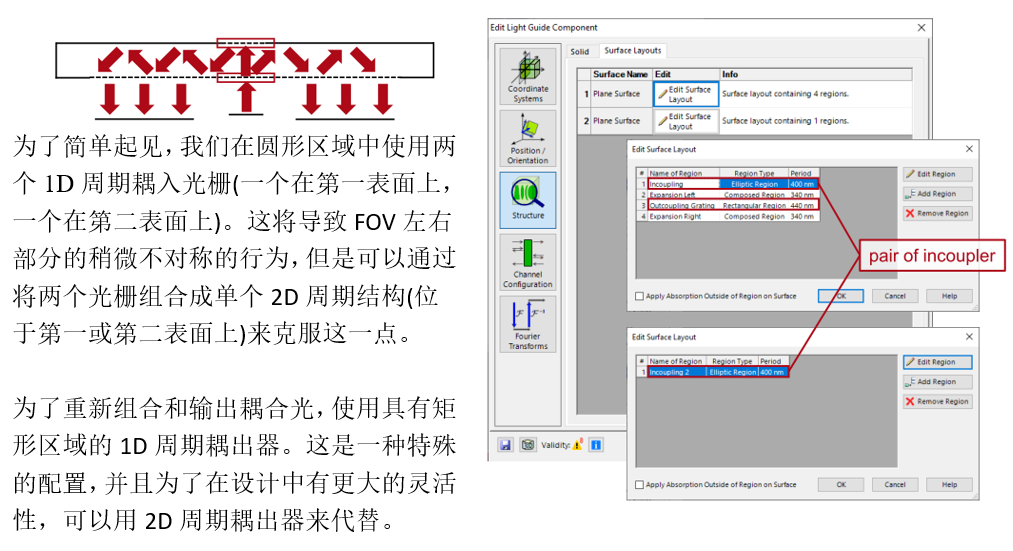 �n�C#SnyUO ��Lc�f]� 目瞳扩展(EPE)区域 .��Iv`B:�4
VaT�A|=[;�
 �?)e6�:T(
�+"PM�E�1�
设计和分析工具 �*�N%)+-
� [m9=e-KS$Q 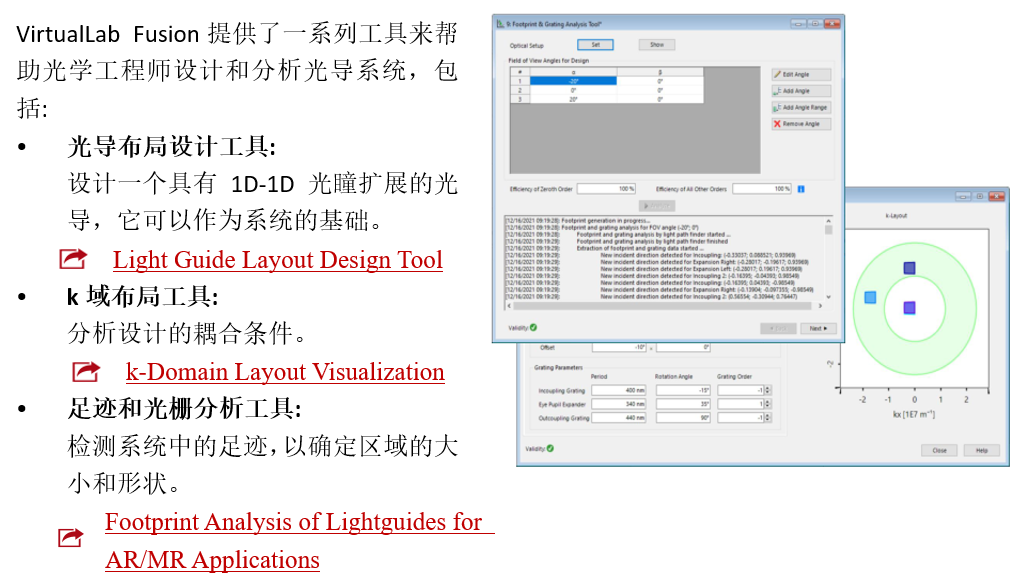 /5Xt<�7vm8 总结–元件 e��(jD�[�q |O[ I�=�!� 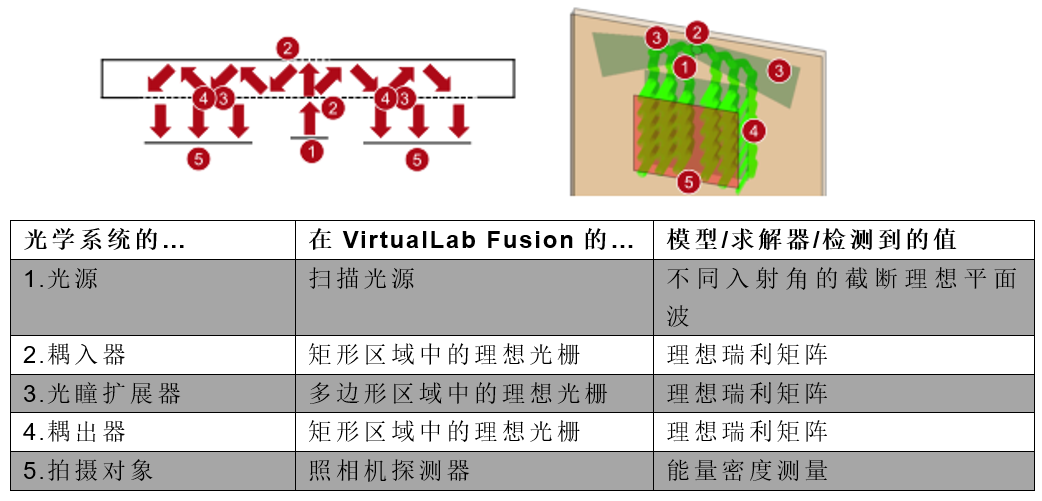 9oVprd�>%@ K(_8�oB784 结果:系统中的光线 ]O&yy{�yYK
j�� �+�Ro?
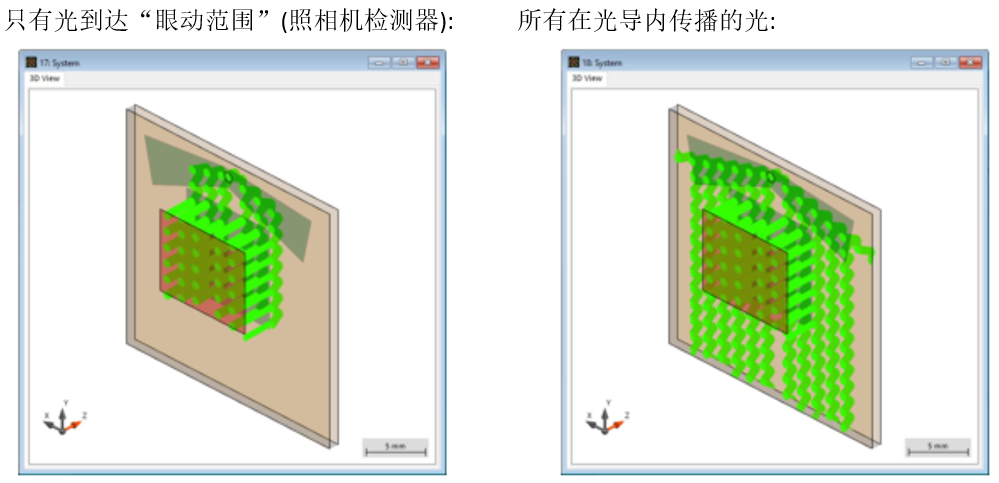 dSbz$Fc�t A��nQUd��U FOV: 0° × 0° l/56;f�\IA jgT *=/GH2 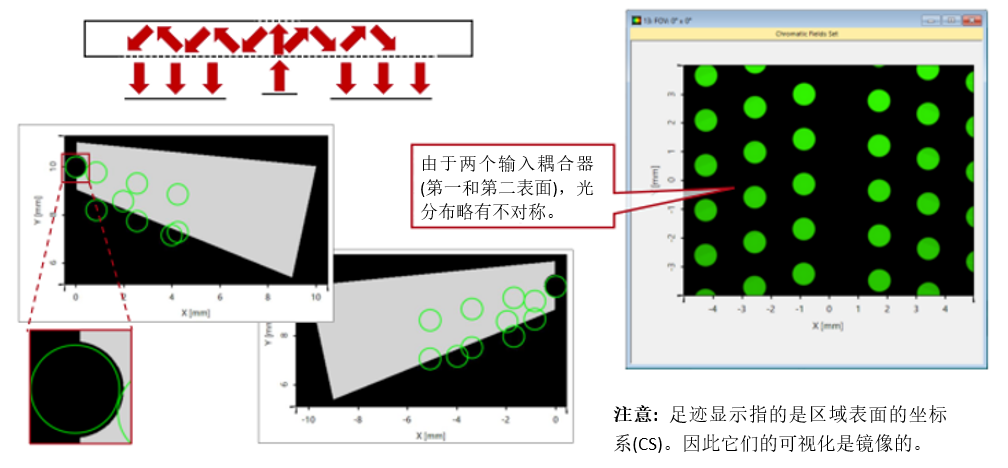 p?x�]|`M FOV: -20° × 0° k�<�%y+v�� s�h}eKw�h 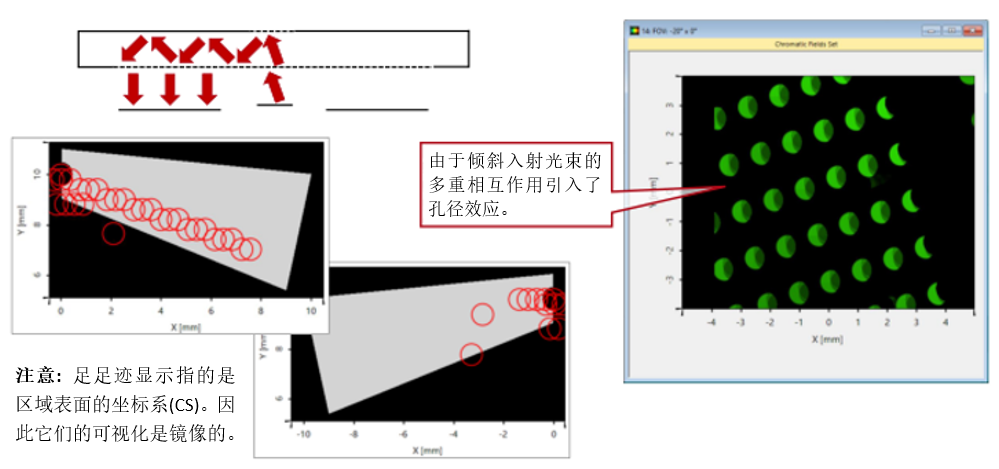 O�,0j�+1? FOV:20° × 0° �C59H|
�S `�6��o5[2V ?cgb3^R��' 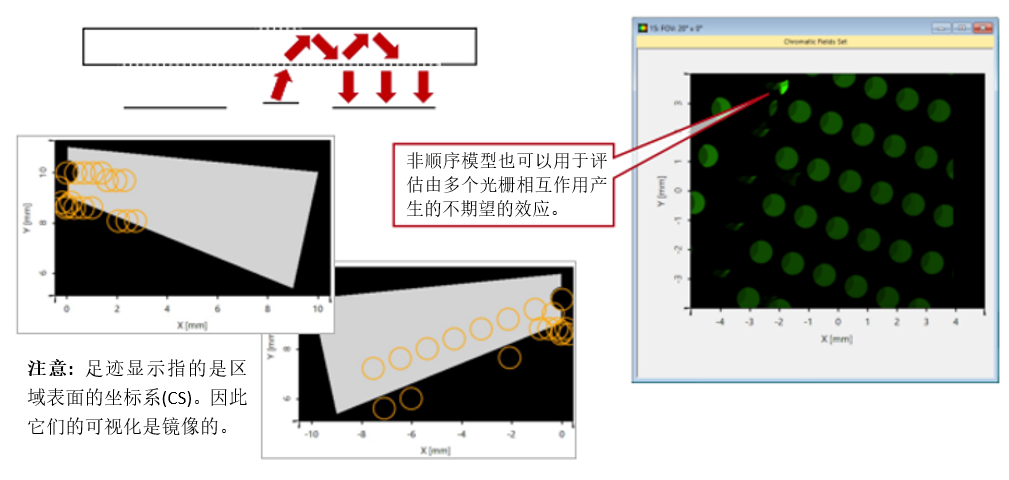 �36��yIfC, VirtualLab Fusion技术 H@`l�M~T�[
�1#nY� Z�%
H�Ll"=m1/>

|


