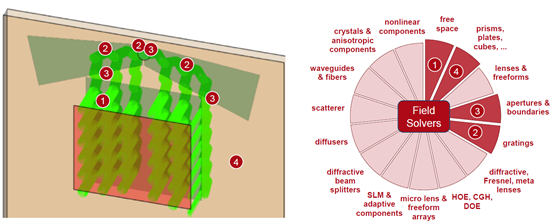
在为增强和混合现实(AR&MR)应用设计光波导设备的过程中,所提供的
视场(FOV)等
参数是主要的兴趣所在。为了突破可实现的最大视场的极限,人们研究了各种方法,例如在从入射耦合到出射耦合的传播过程中分割视场的
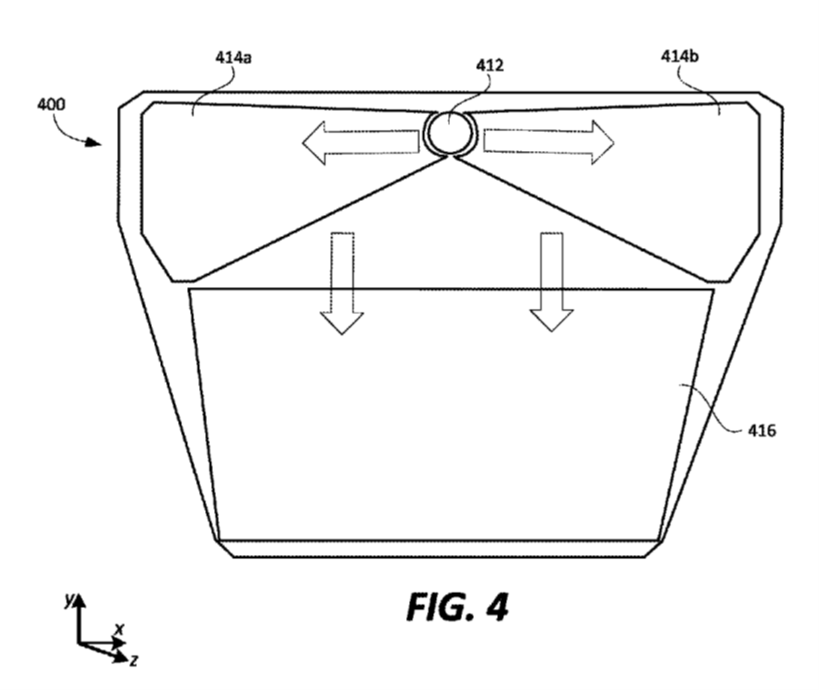
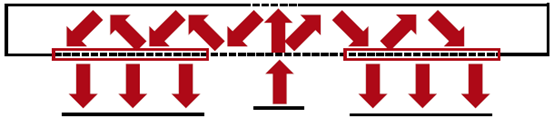
系统。一个非常流行的方法是所谓的 "蝴蝶出瞳扩展",即在FOV的正负部分使用两个独立的EPE光栅区域,这也被应用于微软的Hololens2。在这份
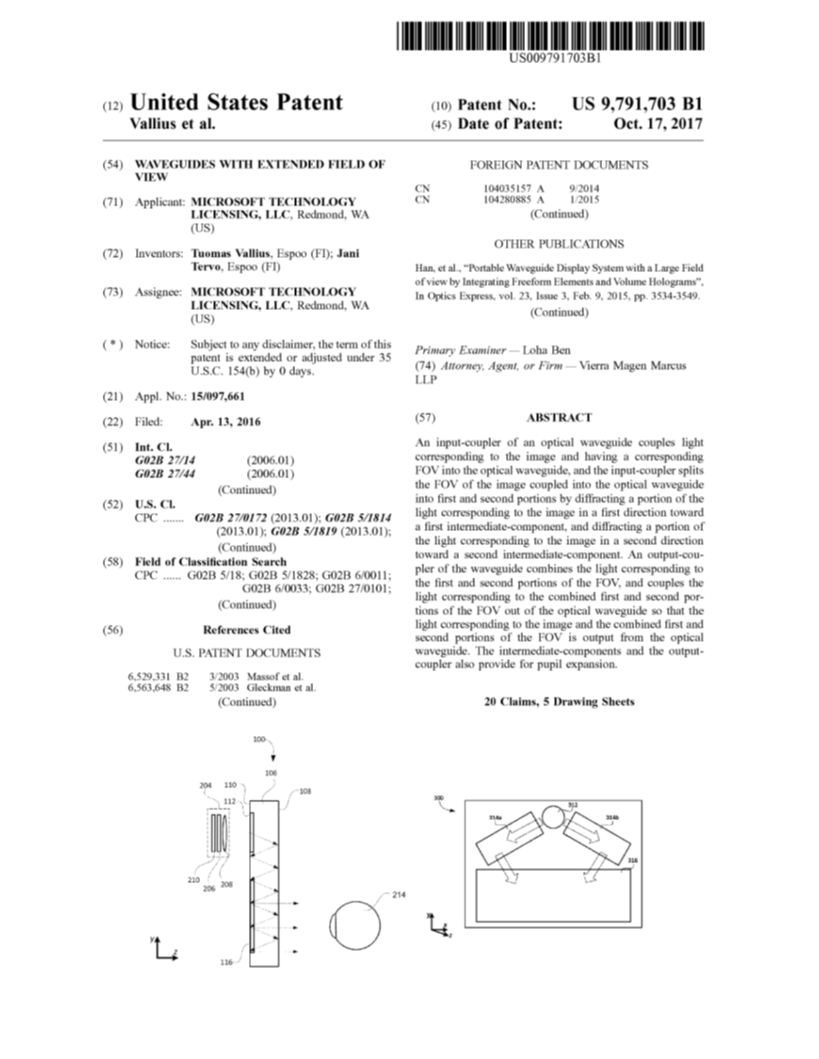
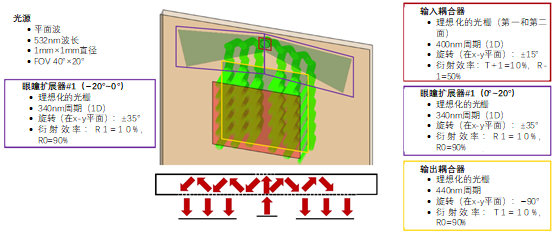
文件中,我们展示了在VirtualLab Fusion中实现这样一个EPE概念,它基于微软的US9791703B1专利。
�$j(�4FyH\ W S9�:*�YH 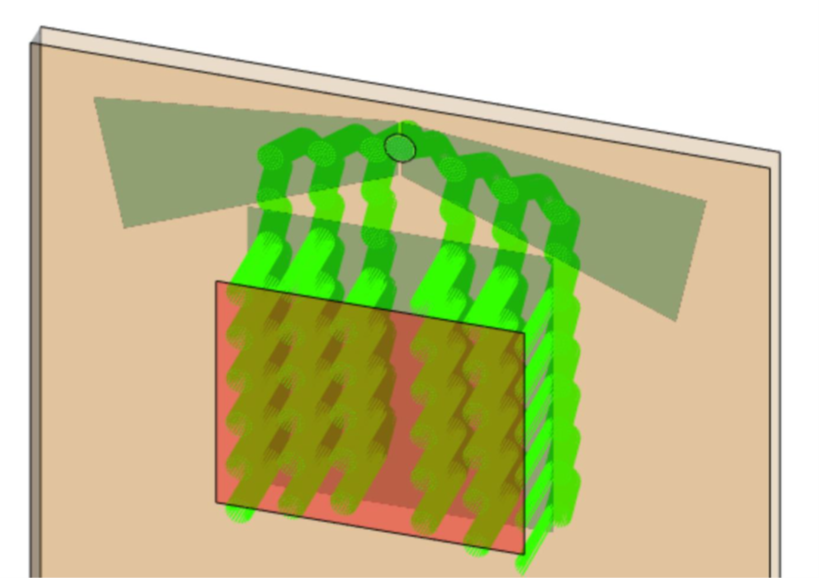 i6;rh�-M?. �l%
%c�U" 建模任务:基于专利US9791703B1的方法 ��]5ibg"{S
�^�Nav8dma
 @\-*a�S_8>
 dr�wxrZt � 任务描述 �-�b�iw{�
���_�� qQ�
 ,g�kWks�l9 ">fRM�=�fl 光导元件 �&��
}"I!�
>�:
�@�\SU
 !#ol��G}#[ Ej�EX�ev<]
有了光导组件,可以很容易地定义具有复杂形状的区域的系统。此外,这些区域可以配备理想化的或真实的
光栅结构,作为入射器、出射器和扩瞳器发挥作用。
n���|QA\,= �Ia�^/^��> 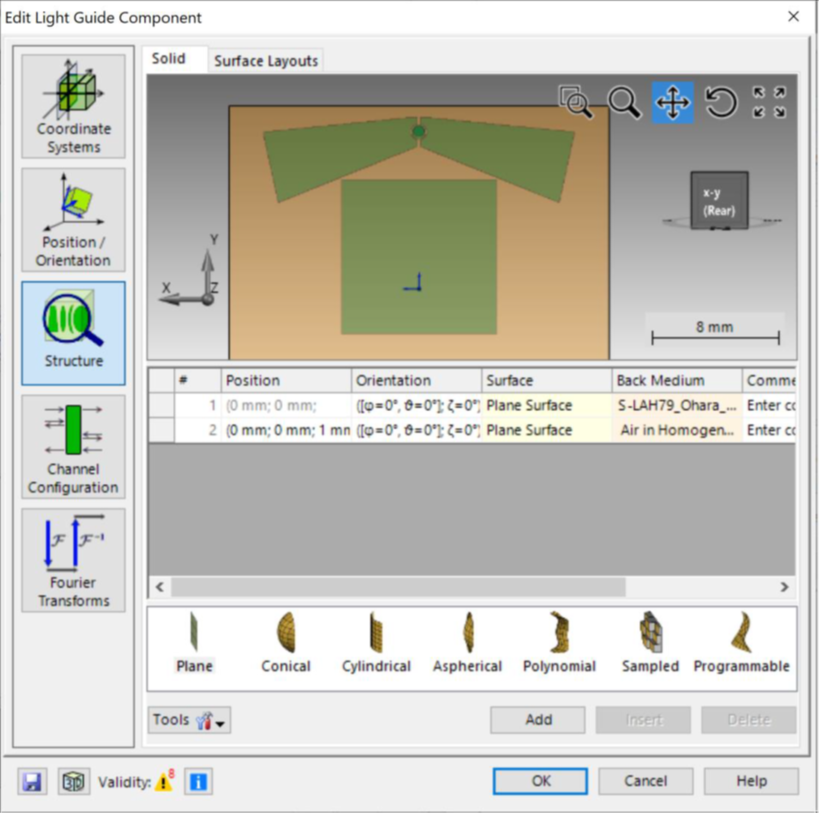 `C6,**`R$k k�Ax�J#�RG 输入耦合和输出耦合的光栅区域 �[c=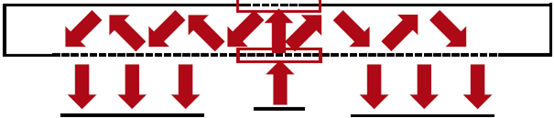 �5':j=KQE_ q7r�X�4-G$
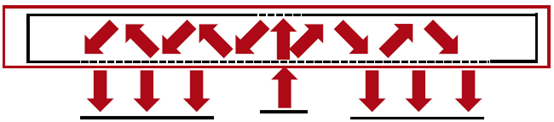
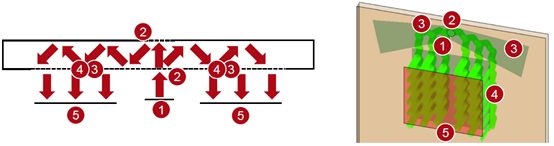
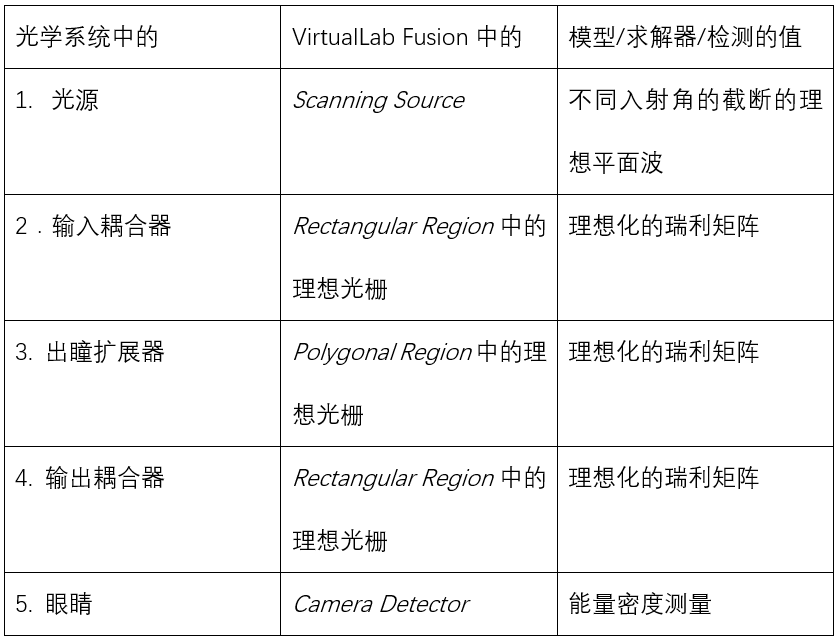
为了简单起见,我们在圆形区域使用了两个一维周期性入射耦合光栅(一个在第一表面,一个在第二表面)。这将导致FOV的左右部分的行为略微不对称,但可以通过将两个光栅组合成一个单一的二维周期结构(位于第一或第二表面)来克服这个问题。
>Bm�>/%2� 为了重新组合和耦合
光线,一个一维周期性的出射耦合器被应用,有一个矩形的区域。这是一个特殊的配置,为了使设计有更大的灵活性,可以用一个二维周期的出射耦合器来代替它。
wmP[\^c%$j zrtbk�~v8y 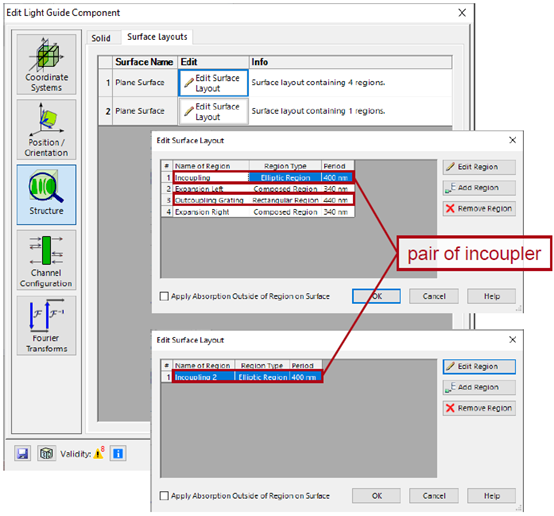 Ut2x��4$9� ]@}�@G[e#[ 出瞳扩展器(EPE)区域 ~ :�B/`1[m
&Fm��en;(�
 ��f,@~@f
X `so��Qp2h-
每个区域的形状可以使用不同的方法和定义策略来非常灵活地定义。在这个例子中,两个EPE都是由多边形区域与两个椭圆体结合起来定义的,以切割内部部分。这些光栅是一维周期性的,旋转角度为±35°(分别为左侧和右侧)。更多关于区域定义的信息在下面:
$VxuaOTyVZ ��]I��nDcE 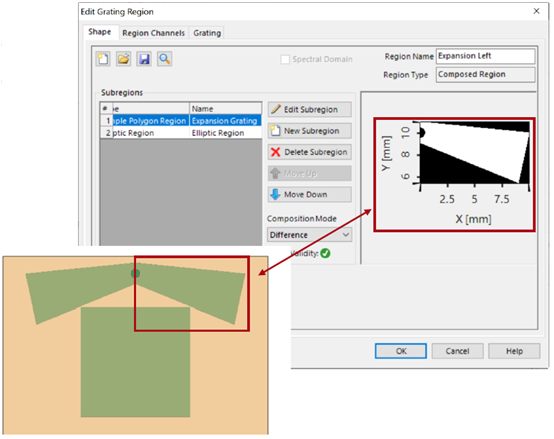 oJ=u
pnBn- ^M1�O�)� � 设计&分析工具 cf_X=;yaqy
VirtualLab Fusion提供了一系列的工具来帮助
光学工程师设计和分析光导系统的任务。分析光导系统的任务,包括。
k�Y~yA2*G - 光导布局设计工具:
<%�`z�:G�3 设计一个具有1D-1D光瞳扩展的光导。它可以作为您系统的基础。
$@dPIq4o;} - k域布局工具。
}L5;=A']S� 分析你的设计的耦合条件。
Z>'hNj)ju - 尺寸和光栅分析工具。
h{�E9rc1�, 检测您的系统中的足迹,以确定 你的区域的大小和形状。
Zl2d�oX��C \�]L� h��a 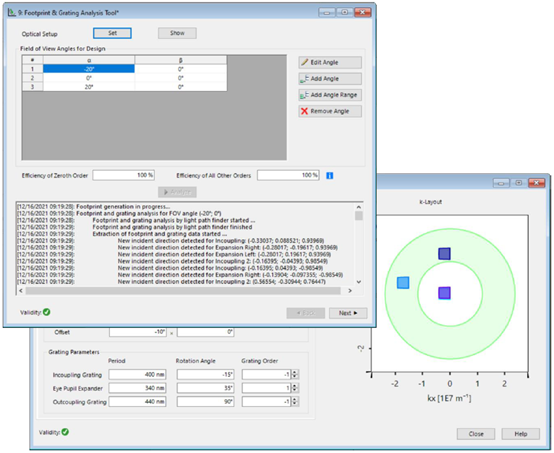 �kN vN�V(4 O=Vj*G��,� 总结-元件 `z�cpa�E.@
mj2sbRiSR=
 wqXo�]dX� yv5�c0G.D
 X��=J�AyxY Fi+��,omB& 结果:系统中的光线 3���S�Or�M [rh�K2fr:i
只有光线照射到 "眼盒"(摄像机
探测器)上:
p*H�f<��)} LFQ�P�ys�C 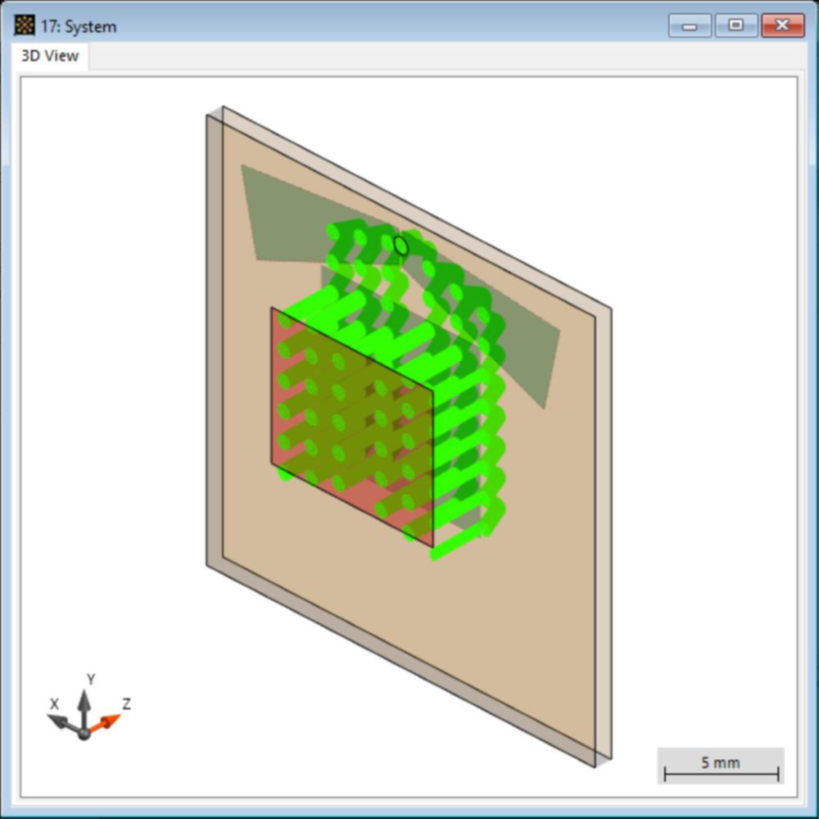 �C���z4l�� 8� A�#\V
所有在光导内传播的光线:
�w6k^�|." /9C�>{29x! 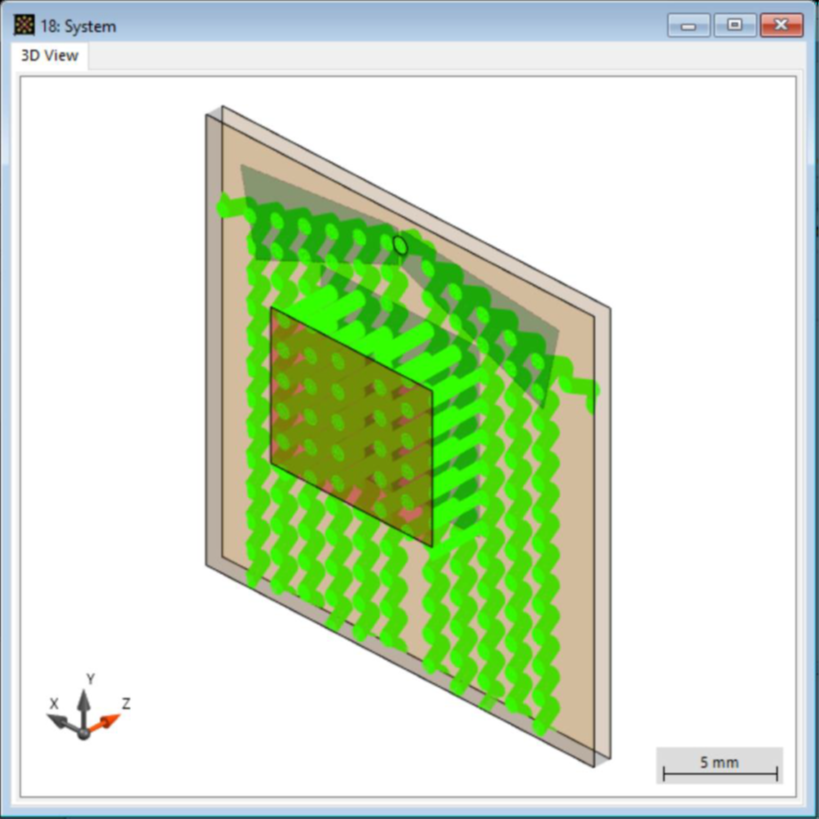 !�z?�:Y#P3 LoS%����FI
FOV:0°×0°
G9>
0w)�r� S3�/Z�]�?o 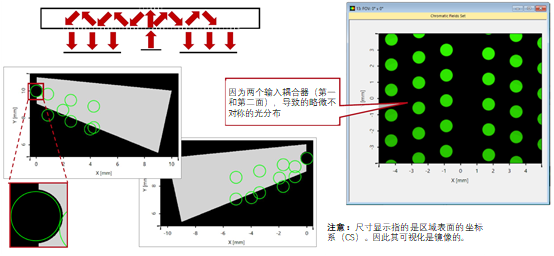 js=w!q0)�9 IA�bH_+7�O
FOV:−20°×0°
gO��!��:WD d!q)FRz�i 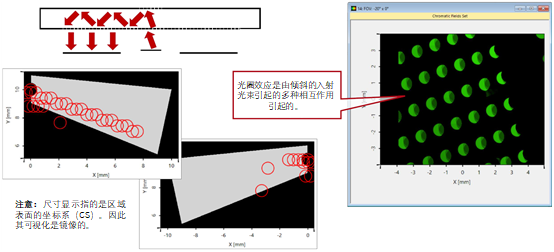 �/vF�d��hh mz .u�K2l{
FOV:20°×0°
X]%n#\t�,] > bS�Q}kXe 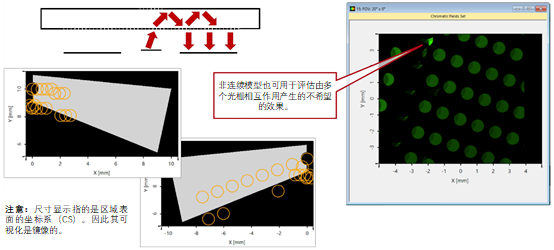 �eZRu{`AF* q?Mmk�h)g VirtualLab Fusion技术 Q�Eq>zuz5;
qVJC O-K|