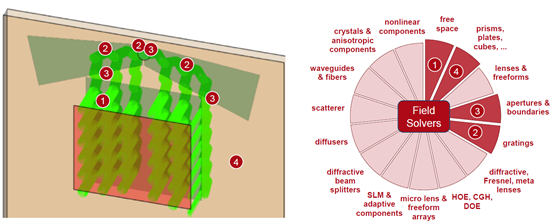
在为增强和混合现实(AR&MR)应用设计光波导设备的过程中,所提供的
视场(FOV)等
参数是主要的兴趣所在。为了突破可实现的最大视场的极限,人们研究了各种方法,例如在从入射耦合到出射耦合的传播过程中分割视场的
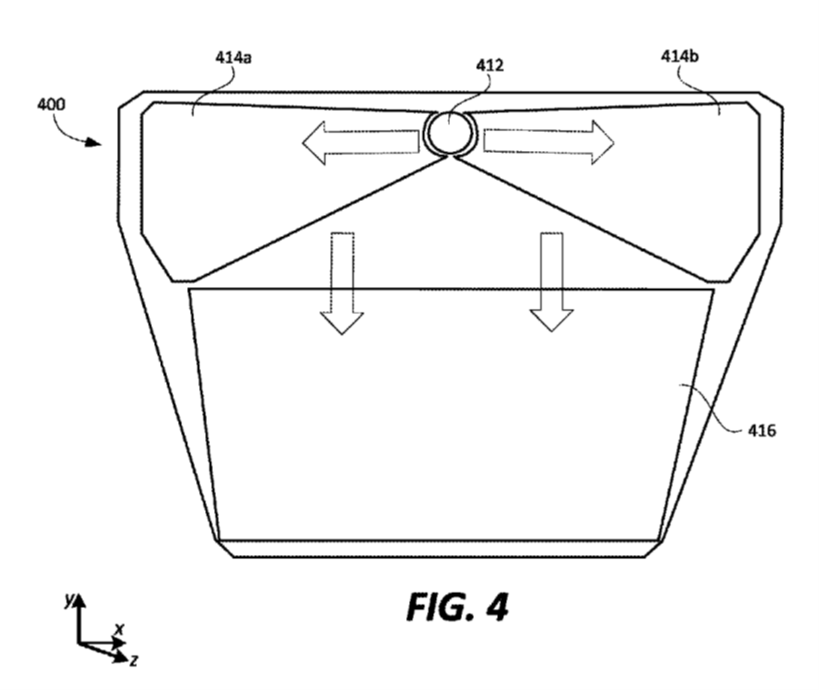
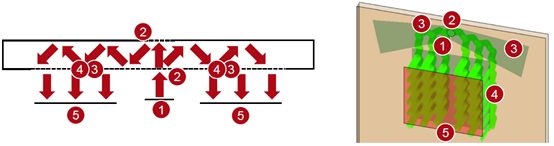
系统。一个非常流行的方法是所谓的 "蝴蝶出瞳扩展",即在FOV的正负部分使用两个独立的EPE光栅区域,这也被应用于微软的Hololens2。在这份
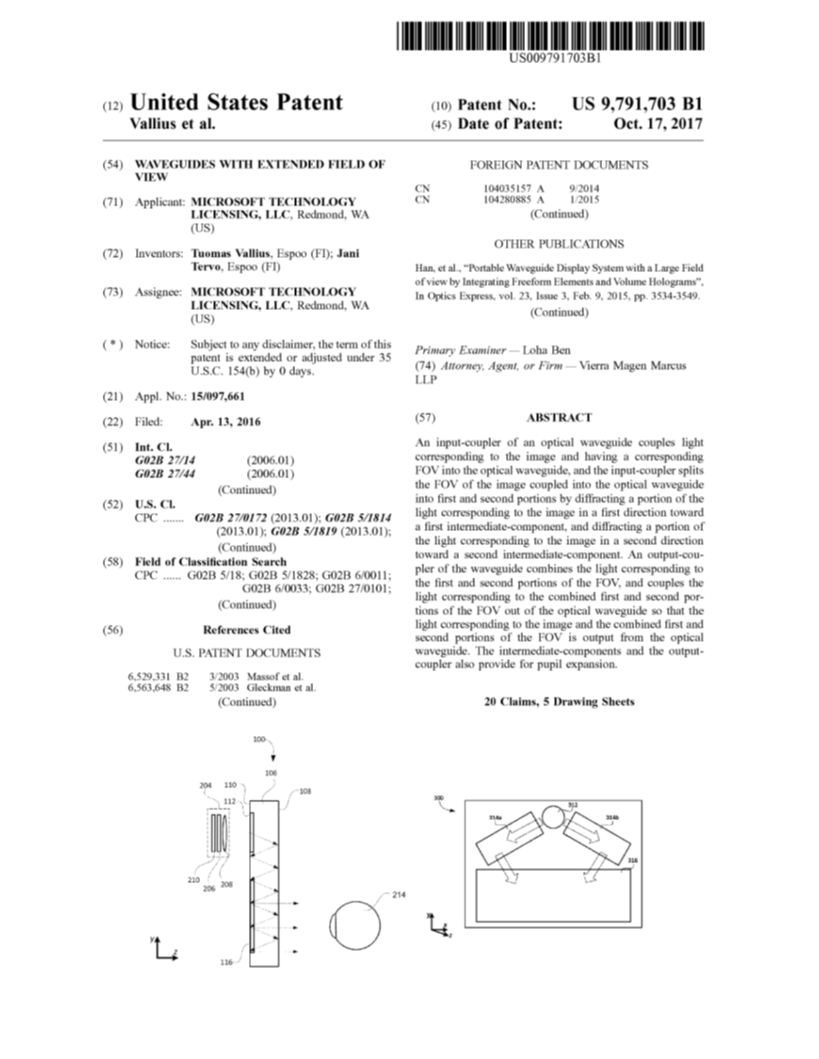
文件中,我们展示了在VirtualLab Fusion中实现这样一个EPE概念,它基于微软的US9791703B1专利。
k*b�fq?E a yjvH�)t/!. 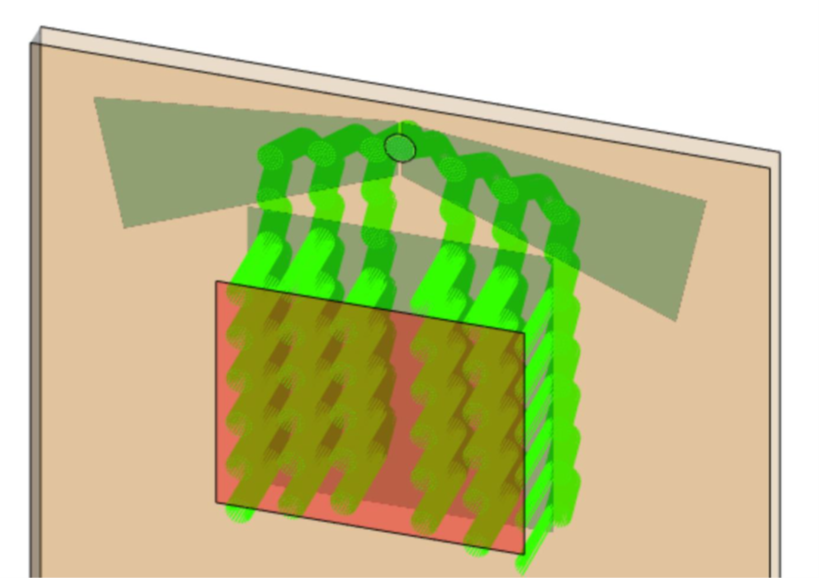 Zl]Zy}p*+ {8M=[4�_`l 建模任务:基于专利US9791703B1的方法 �\GtZX�!�0
E-,74B&��H
 p�L$UI3VCP
 RVN"l�D�GA 任务描述 �y�:!M�W�Z
�U*8;�ZX�i
 mi|O)�6>8n 8$avPD3�jx 光导元件 mwFI8�9�J'
jY-�i`rJ�N
 �q�E6�:`f� 8VvoP��l�o
有了光导组件,可以很容易地定义具有复杂形状的区域的系统。此外,这些区域可以配备理想化的或真实的
光栅结构,作为入射器、出射器和扩瞳器发挥作用。
bo&!o�Y��# =
�PldXw0� 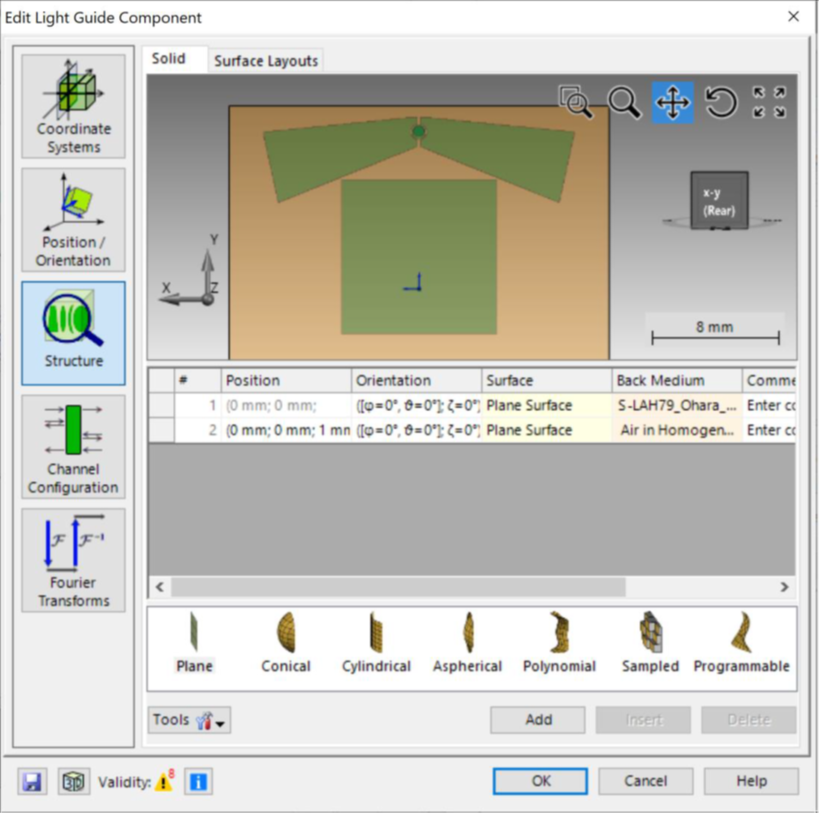 g~d}?B\<@� �JH�2?^h|{ 输入耦合和输出耦合的光栅区域 sm�}q&m]ad
G�8`q-B}q
 =M��q=�\�T /LhAQpUQT5
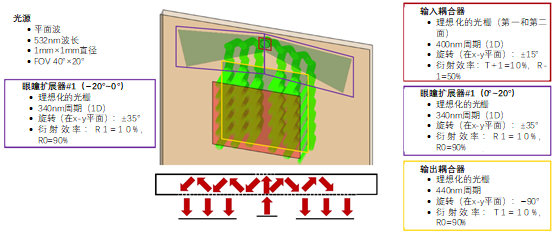
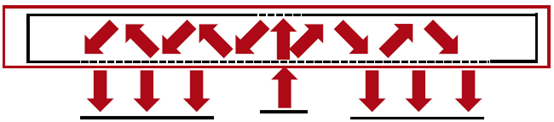
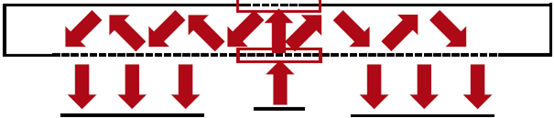
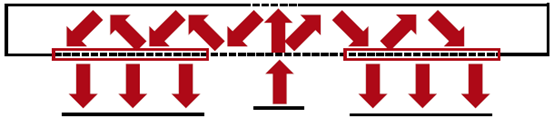
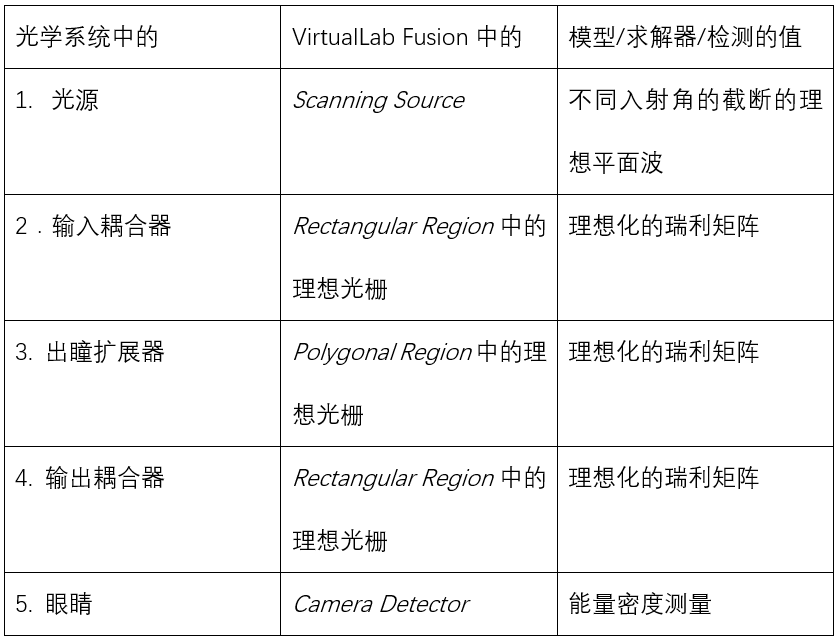
为了简单起见,我们在圆形区域使用了两个一维周期性入射耦合光栅(一个在第一表面,一个在第二表面)。这将导致FOV的左右部分的行为略微不对称,但可以通过将两个光栅组合成一个单一的二维周期结构(位于第一或第二表面)来克服这个问题。
b���G�+p�� 为了重新组合和耦合
光线,一个一维周期性的出射耦合器被应用,有一个矩形的区域。这是一个特殊的配置,为了使设计有更大的灵活性,可以用一个二维周期的出射耦合器来代替它。
�p}.P^�`~j �CAY^ `K!� 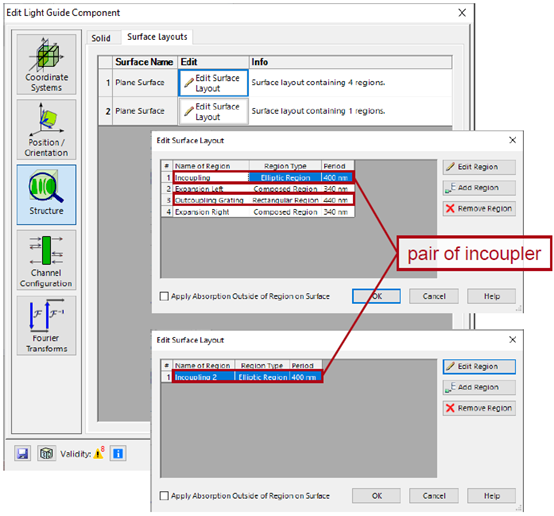 ��]sO�}��) ~BCS���m]j 出瞳扩展器(EPE)区域 �\s;]��Tg
gcr,?�rE�<
 E6��6�e4?" ?PWD[�mQE\
每个区域的形状可以使用不同的方法和定义策略来非常灵活地定义。在这个例子中,两个EPE都是由多边形区域与两个椭圆体结合起来定义的,以切割内部部分。这些光栅是一维周期性的,旋转角度为±35°(分别为左侧和右侧)。更多关于区域定义的信息在下面:
_��,b�%t1v P*/p�x4;6 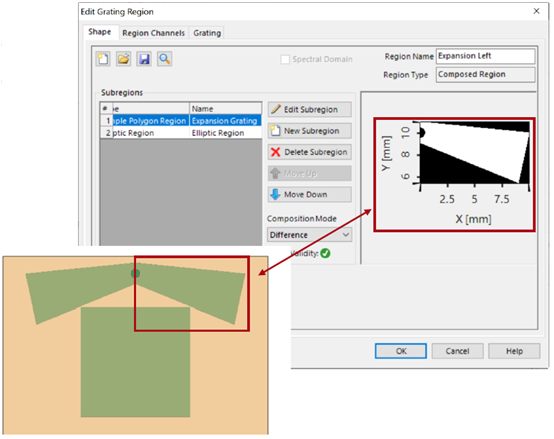 �K&�"Yv�~h KtHh-�-j�` 设计&分析工具 �ZeK*M�PxQ
VirtualLab Fusion提供了一系列的工具来帮助
光学工程师设计和分析光导系统的任务。分析光导系统的任务,包括。
'9GHmtd�O, - 光导布局设计工具:
T�J`E/�=J! 设计一个具有1D-1D光瞳扩展的光导。它可以作为您系统的基础。
pR�XA�!QfO - k域布局工具。
YP~d1�BWvf 分析你的设计的耦合条件。
�~!]FF}6� - 尺寸和光栅分析工具。
��E?&�dZ�R 检测您的系统中的足迹,以确定 你的区域的大小和形状。
GZ�Q)Tz��R |LK��hT4rE 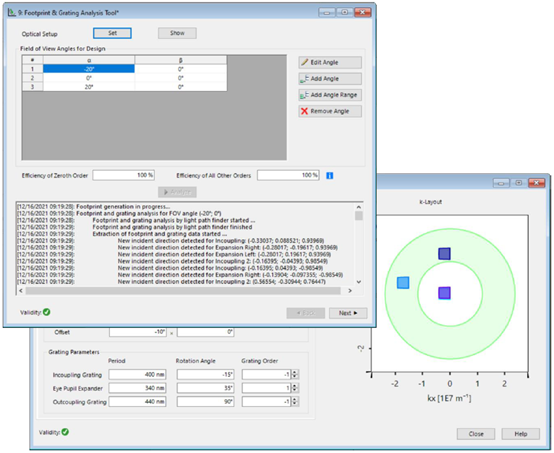 N#�#T1 Qm) 7&�NRE"?G� 总结-元件 ��z>k6T4(
@�T�h�.�=
 oypq�3V=5� =b,$jCv<,5
 >U"f1q*$� -9�-%_�=�6 结果:系统中的光线 Pf)�<6?T� 1SkGG0
�W
只有光线照射到 "眼盒"(摄像机
探测器)上:
.)})8csl.d �(�{���!�[ 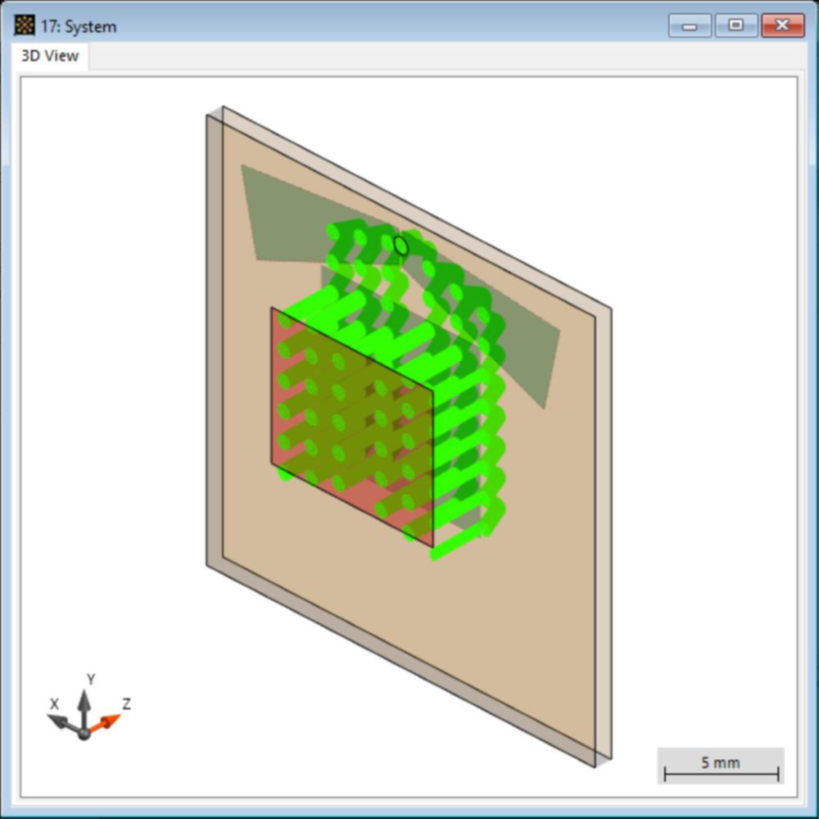 sx��8mb�a( (T�n*;Xj�q
所有在光导内传播的光线:
yt ��C{,g> gU�����>Y� 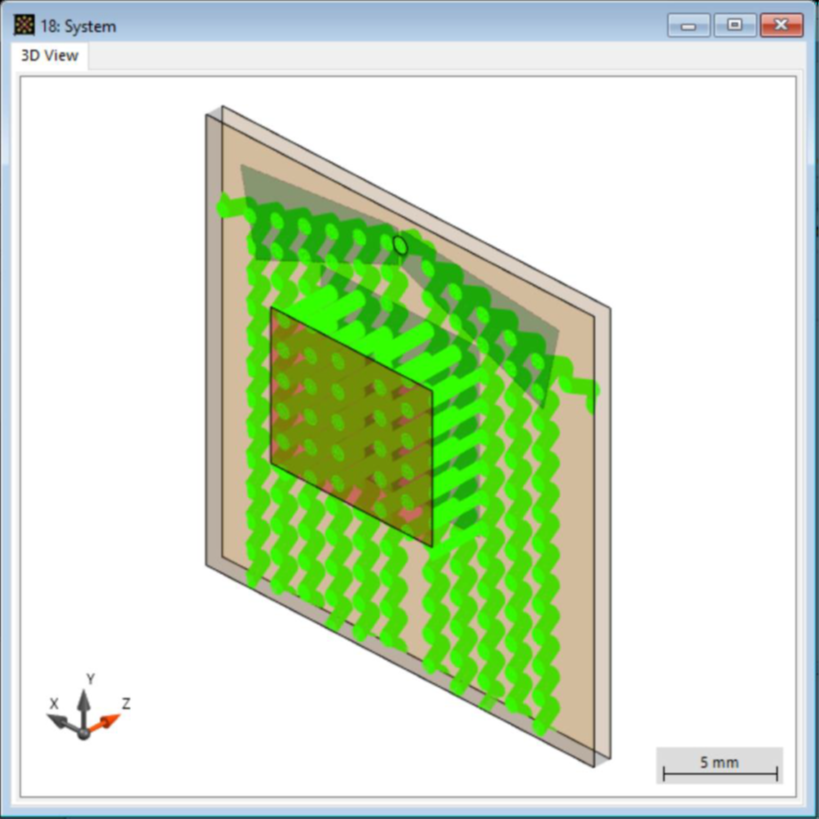 ]G&�?e9O�A 4_PM�l6qo�
FOV:0°×0°
(�W3R�3�>; 9|jI�rS%/~ 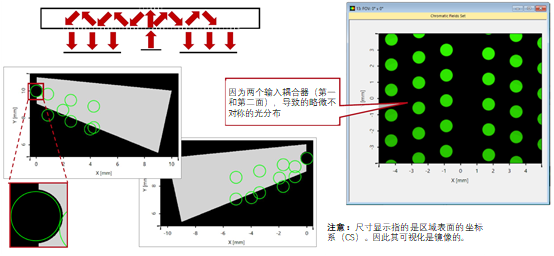 (0�D0G-�r: Ym&��_IO�x
FOV:−20°×0°
?Pl>sCF�m~ `;*��=2M<c 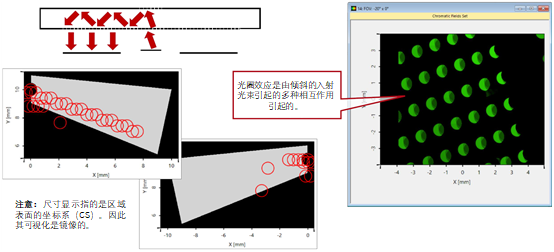 CJjma�=XH� }��?*��:uf
FOV:20°×0°
�`�Lm
ArW: #z�rD i��� 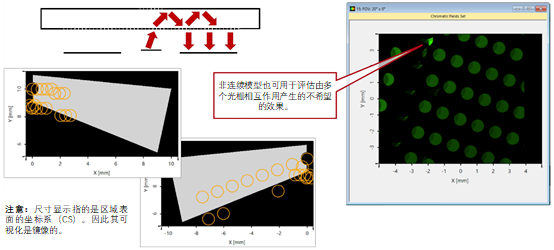 ��aChY��5R �,0<|���&D VirtualLab Fusion技术 ��nT|fDD�|
z�fi{SO
l