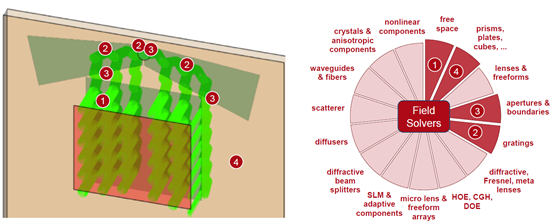
在为增强和混合现实(AR&MR)应用设计光波导设备的过程中,所提供的
视场(FOV)等
参数是主要的兴趣所在。为了突破可实现的最大视场的极限,人们研究了各种方法,例如在从入射耦合到出射耦合的传播过程中分割视场的
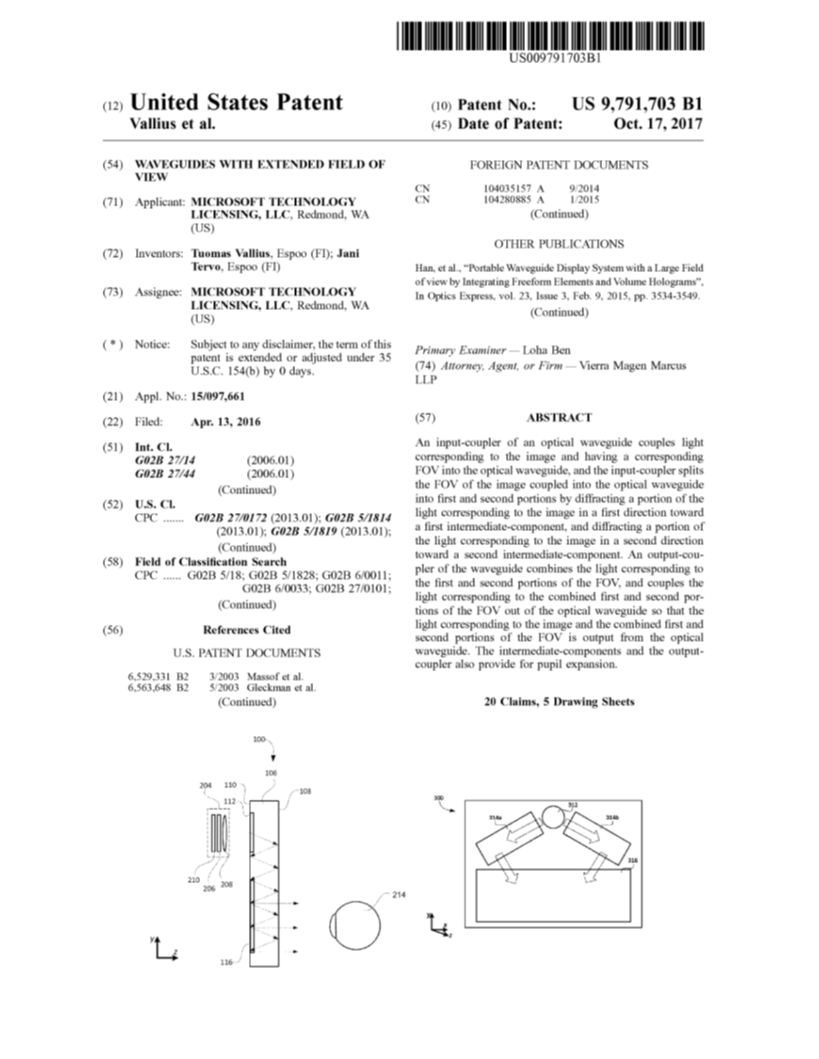
系统。一个非常流行的方法是所谓的 "蝴蝶出瞳扩展",即在FOV的正负部分使用两个独立的EPE光栅区域,这也被应用于微软的Hololens2。在这份
文件中,我们展示了在VirtualLab Fusion中实现这样一个EPE概念,它基于微软的US9791703B1专利。
/�0l-�mfRr jP7w6sk
�E 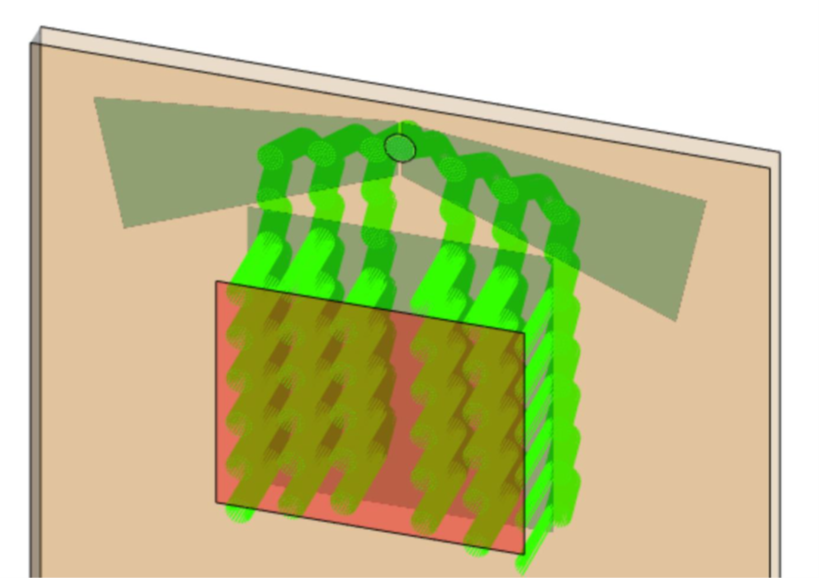 ^^eV4Y5�`+ �_����\!0t 建模任务:基于专利US9791703B1的方法 UC���(9Dz�
l�:x��_�j\
 w~n kNqm�
 6}"l�m�]�b 任务描述 p8_2y~��!�
�a�� 1NCVZ
 Nv{eE<�<�6 �4[Z1r~t\L 光导元件 RpjSTV8Tkm
��m� qpd
 Ir^BC!<2> }��d@LS�aM
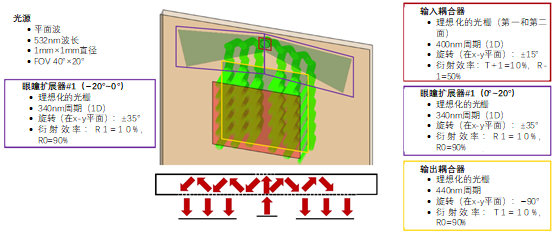
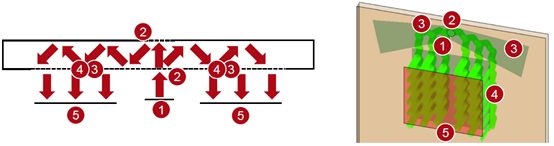
有了光导组件,可以很容易地定义具有复杂形状的区域的系统。此外,这些区域可以配备理想化的或真实的
光栅结构,作为入射器、出射器和扩瞳器发挥作用。
{vjq�y�&?y �UFos
E|r: 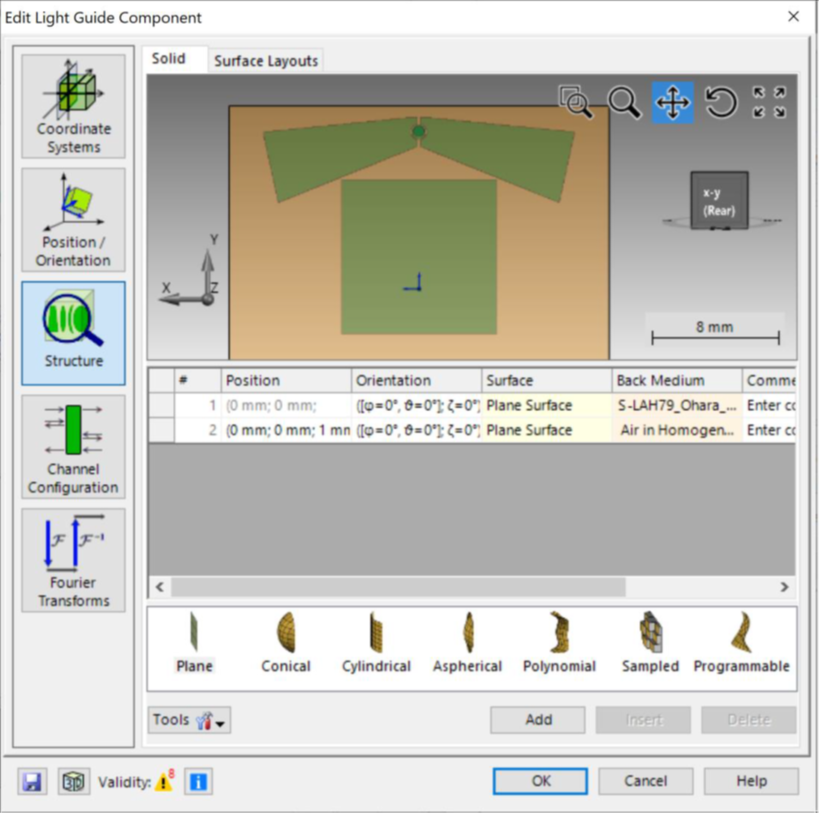 6Z$b?A3�zM u�V!MW=�) 输入耦合和输出耦合的光栅区域 ea>[B�B3#�
vm�MV n-\#
 ')rD?Z9 ^ z}D#W�WSxf
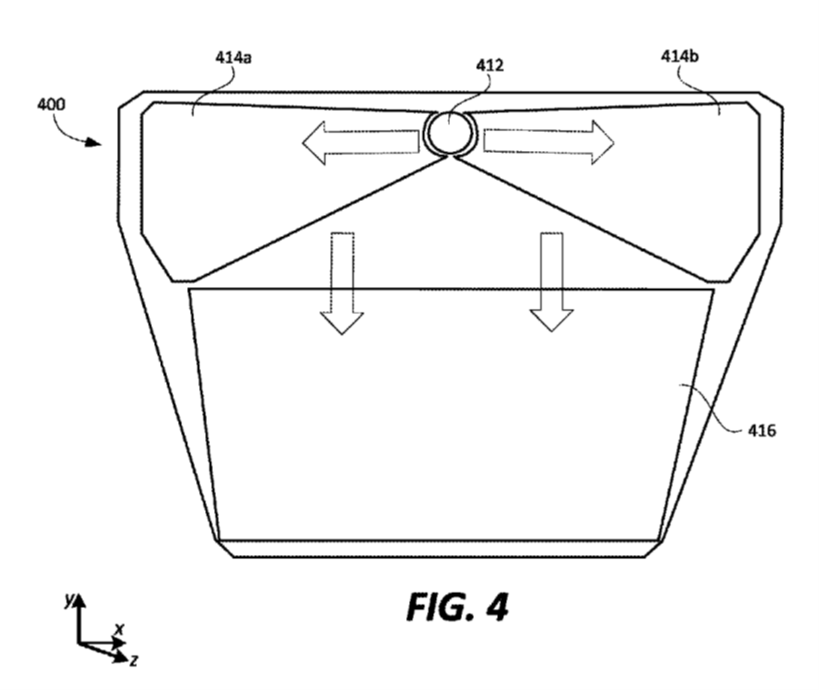
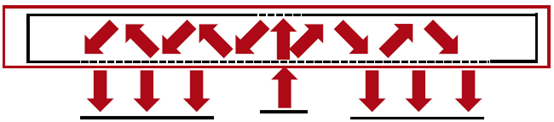
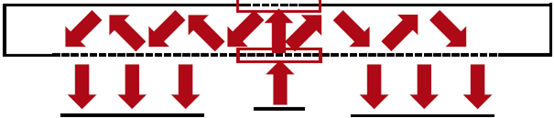
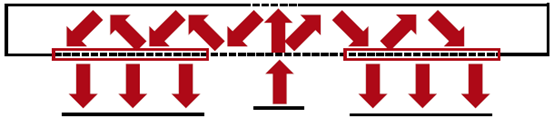
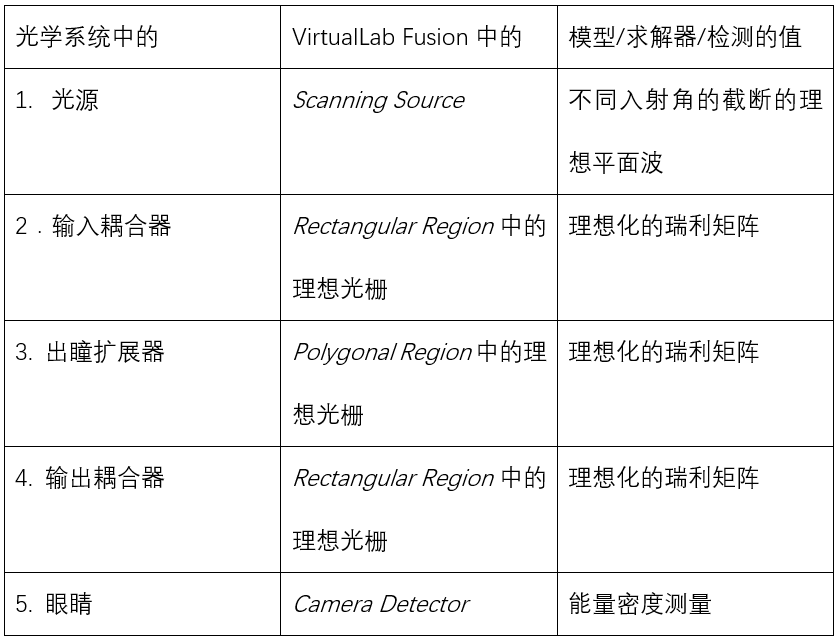
为了简单起见,我们在圆形区域使用了两个一维周期性入射耦合光栅(一个在第一表面,一个在第二表面)。这将导致FOV的左右部分的行为略微不对称,但可以通过将两个光栅组合成一个单一的二维周期结构(位于第一或第二表面)来克服这个问题。
XQ4d�ohGCP 为了重新组合和耦合
光线,一个一维周期性的出射耦合器被应用,有一个矩形的区域。这是一个特殊的配置,为了使设计有更大的灵活性,可以用一个二维周期的出射耦合器来代替它。
���Bg5;Q) 8dl��Inms 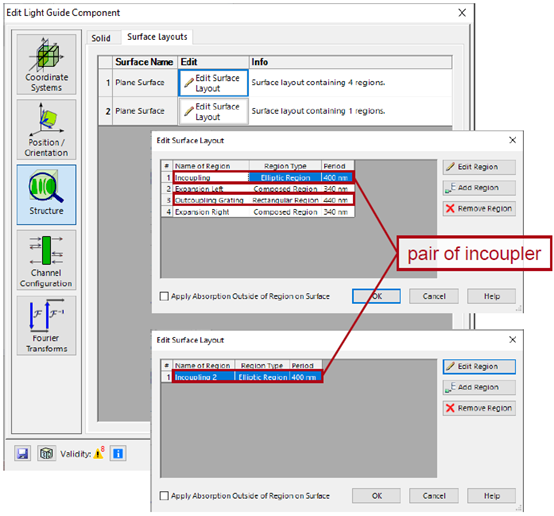 I51M}b,�[d sBbL~ce50? 出瞳扩展器(EPE)区域 ��jzQ9z�y_
g:;Ya?5��N
 =[APMig,n 1O|RIv7F[/
每个区域的形状可以使用不同的方法和定义策略来非常灵活地定义。在这个例子中,两个EPE都是由多边形区域与两个椭圆体结合起来定义的,以切割内部部分。这些光栅是一维周期性的,旋转角度为±35°(分别为左侧和右侧)。更多关于区域定义的信息在下面:
��5�=*�@l [GOX0�}�$? 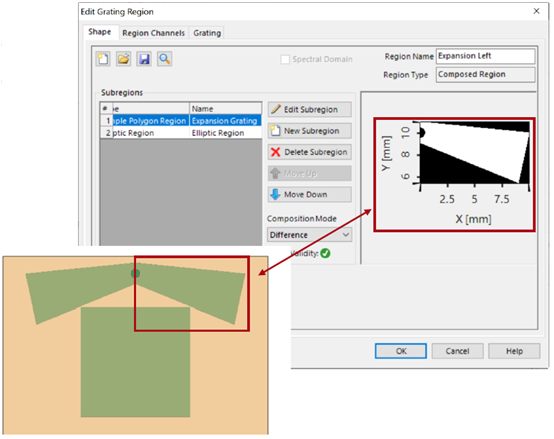 Gi;9�� �S e�
W9)@nVJ 设计&分析工具 ��Q.*'H�_Y
VirtualLab Fusion提供了一系列的工具来帮助
光学工程师设计和分析光导系统的任务。分析光导系统的任务,包括。
{7/���A�� - 光导布局设计工具:
zV6AuU�It� 设计一个具有1D-1D光瞳扩展的光导。它可以作为您系统的基础。
S[w�s0Y60� - k域布局工具。
�~>.awu+o| 分析你的设计的耦合条件。
,.J<.#D3J - 尺寸和光栅分析工具。
C:Wt�CAm�( 检测您的系统中的足迹,以确定 你的区域的大小和形状。
)`��e^F9L� �3x,A�czb� 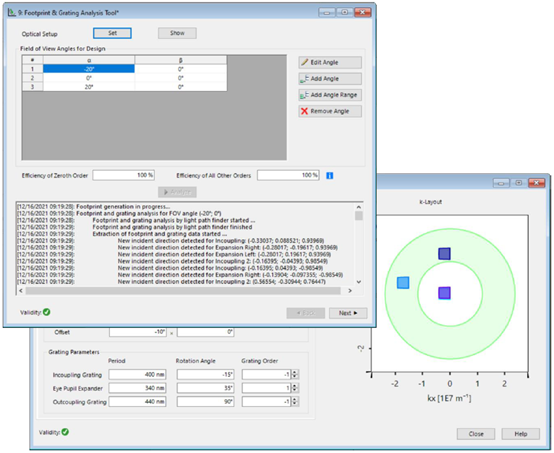 wV�lS�j�k� 2LtU;}�7s� 总结-元件 X�
�S6�]C{
�Qf�ww�h`;
 ;jp6 }�zfI uPM8GIvZX.
 �WT;���.>F u�� �E�u6f 结果:系统中的光线 �+#�^�s�y> 0F-mR�OC=F
只有光线照射到 "眼盒"(摄像机
探测器)上:
"cIGNTLFA� ���h9,wi�T 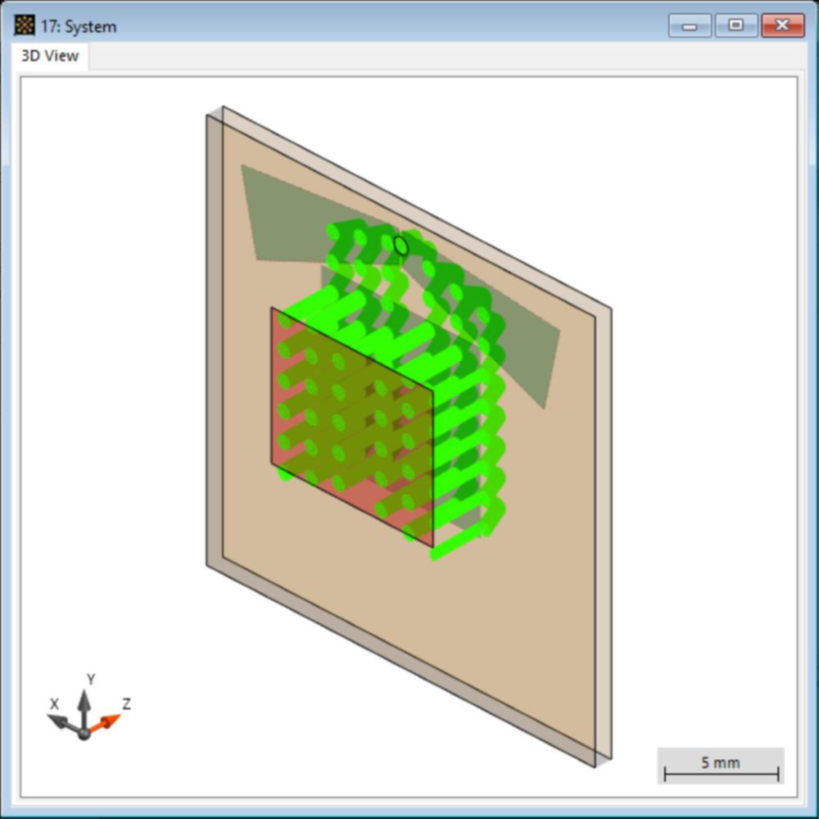 0��G+L1a- 8L%��%eM_O
所有在光导内传播的光线:
6��z1a�G9G %��ZJ),�9+ 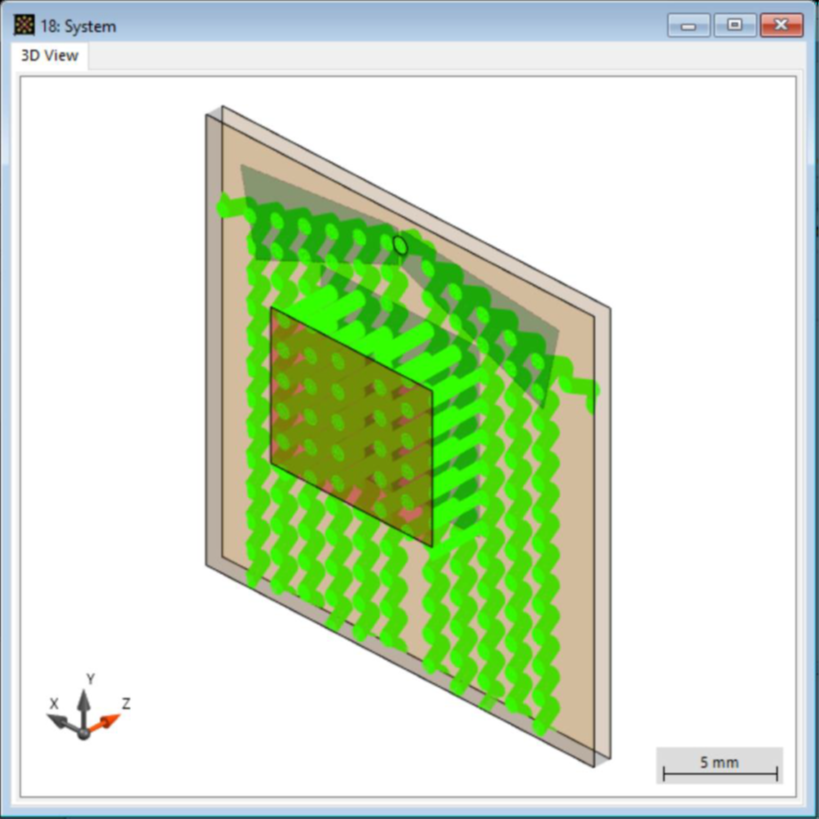 ~ra#�UG\Y8 /h{go]&N�b
FOV:0°×0°
d�#X�&Fi�� =d�:R/�Z%, 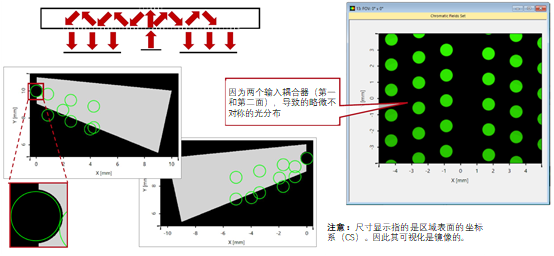 ;9 =}_�h)] �tf.q�~@Pi
FOV:−20°×0°
>�#Grf)@"6 Ak�<IHp^�Q 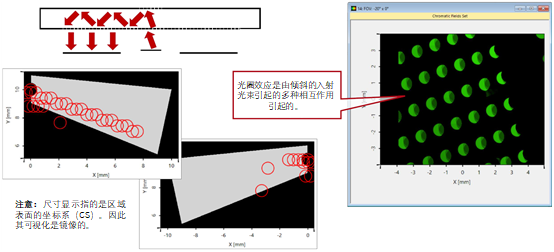 U�[K0�{PbY :V����u7,o
FOV:20°×0°
+!mNm?H[! +&&MUT{
3� 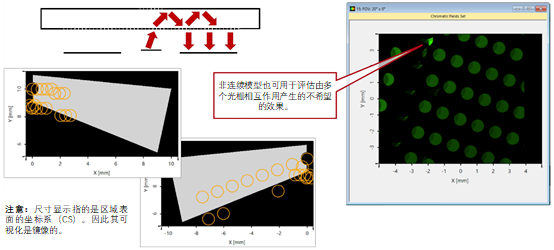 �2@"0}�po# @5<]�W+jk4 VirtualLab Fusion技术 >$#�*�`6R�
P wt ?9I��