在为增强和混合现实(AR&MR)应用设计光波导设备的过程中,所提供的
视场(FOV)等
参数是主要的兴趣所在。为了突破可实现的最大视场的极限,人们研究了各种方法,例如在从入射耦合到出射耦合的传播过程中分割视场的
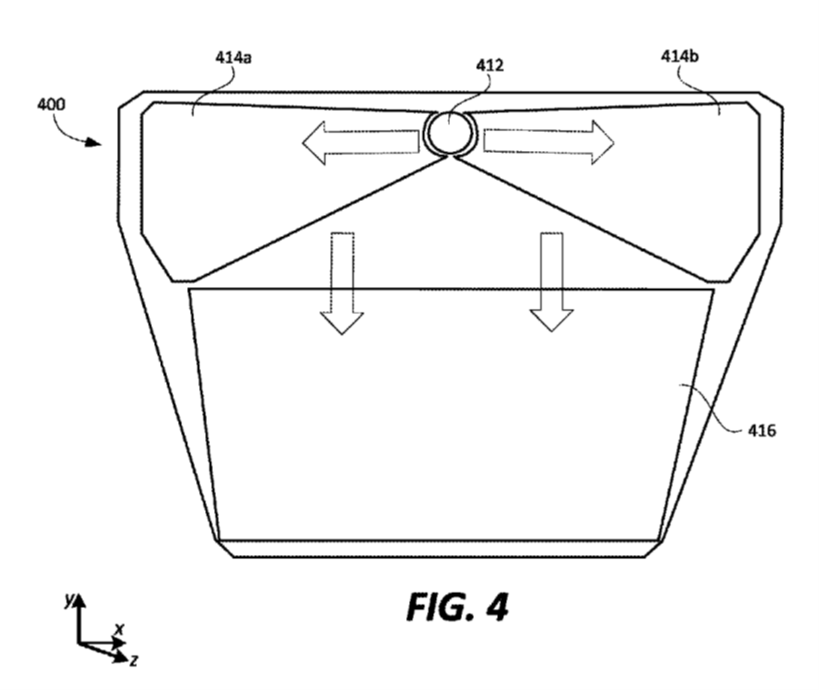
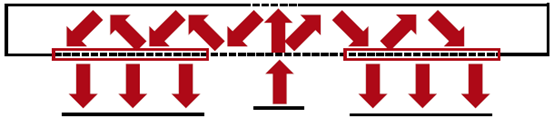
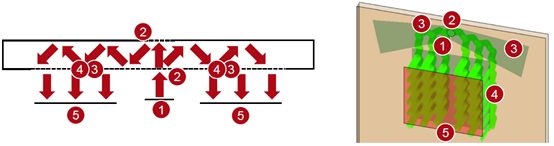
系统。一个非常流行的方法是所谓的 "蝴蝶出瞳扩展",即在FOV的正负部分使用两个独立的EPE光栅区域,这也被应用于微软的Hololens2。在这份
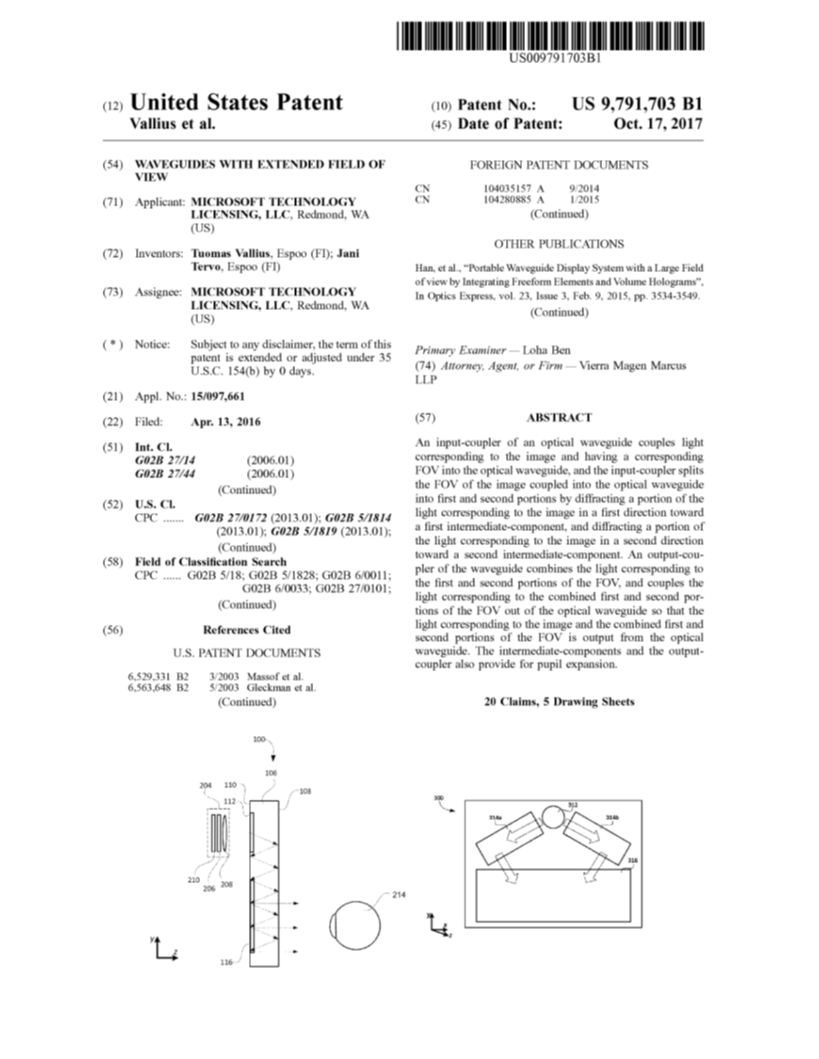
文件中,我们展示了在VirtualLab Fusion中实现这样一个EPE概念,它基于微软的US9791703B1专利。
�!07FsPI#{ BV�wRP��t 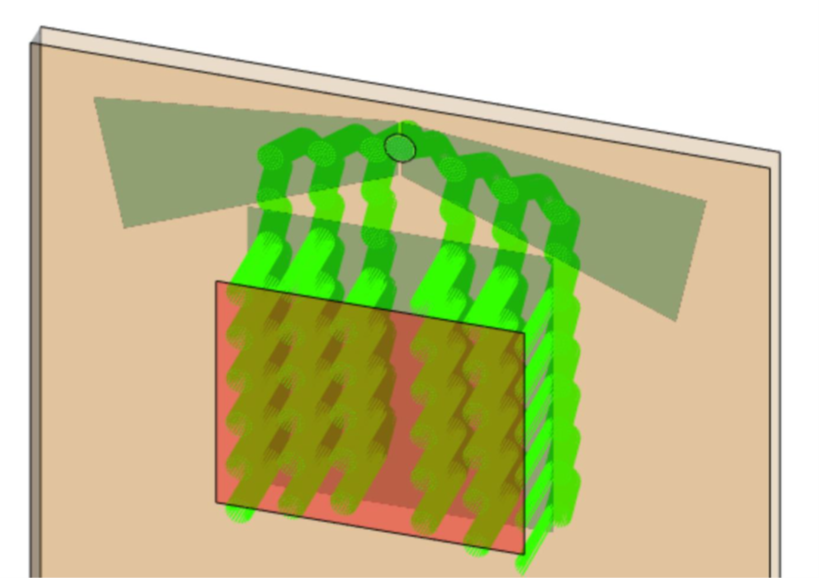 U)�IsTk~}O U~��JG1#z6 建模任务:基于专利US9791703B1的方法 81%qM7v�9H
���=�=r�?�
 �dT*��f-W�
 ;@=@N�9q�K 任务描述 HZ[68T[8�b
QBN=l\�m�+
 *;V2_�fWJ@ .�j+2x[`�l 光导元件 Y�nk><0�g6
O4�'k�S�
@
 qW`XA��� 4�q��@9��
有了光导组件,可以很容易地定义具有复杂形状的区域的系统。此外,这些区域可以配备理想化的或真实的
光栅结构,作为入射器、出射器和扩瞳器发挥作用。
�*R9�mgv[ PG-c�u$\?? 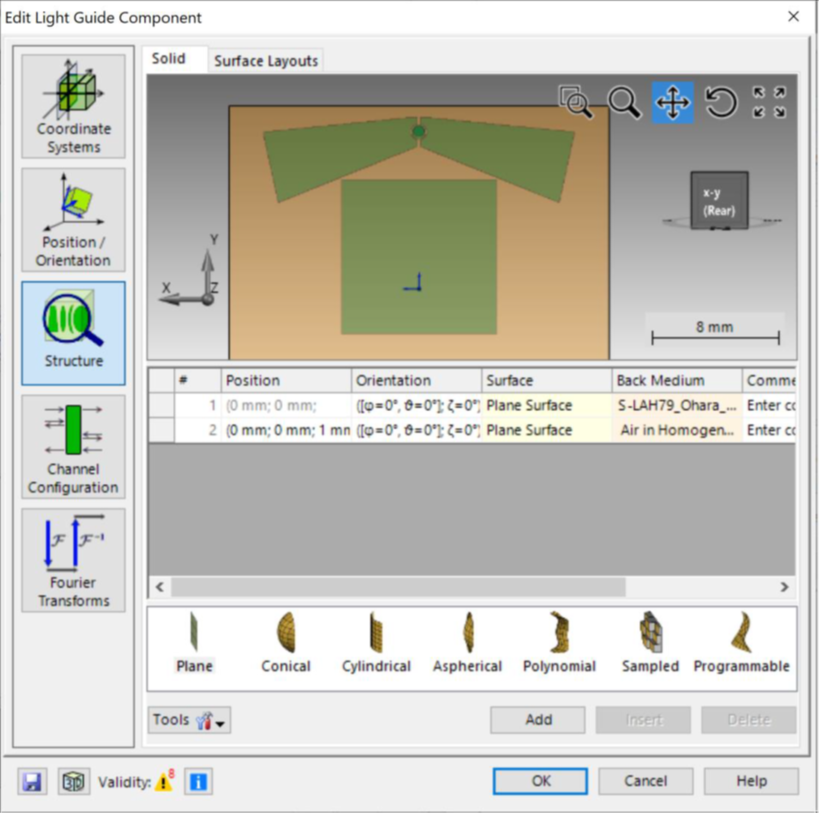 �!$ �J��) 9�>}��(]�T 输入耦合和输出耦合的光栅区域 q^T&A[hMPx
t6H2t�P\AS
 T^-�H�_|/M �H8�=v��Qy
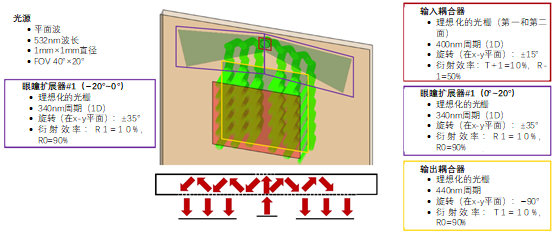
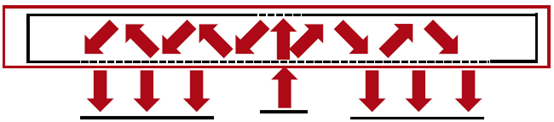
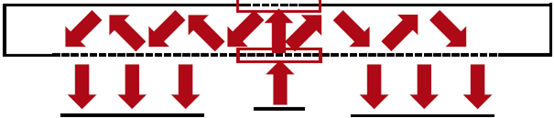
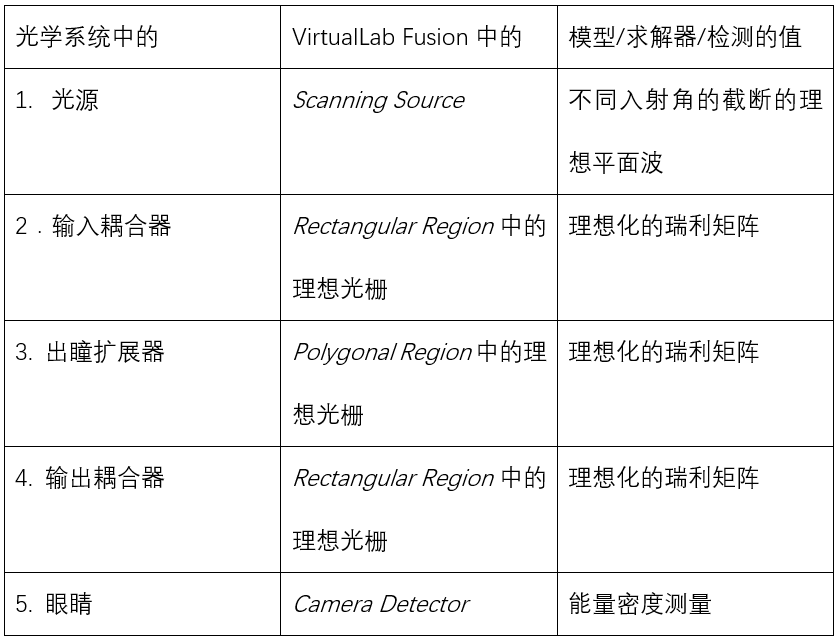
为了简单起见,我们在圆形区域使用了两个一维周期性入射耦合光栅(一个在第一表面,一个在第二表面)。这将导致FOV的左右部分的行为略微不对称,但可以通过将两个光栅组合成一个单一的二维周期结构(位于第一或第二表面)来克服这个问题。
qAuUe=w%p� 为了重新组合和耦合
光线,一个一维周期性的出射耦合器被应用,有一个矩形的区域。这是一个特殊的配置,为了使设计有更大的灵活性,可以用一个二维周期的出射耦合器来代替它。
�hz�>yv@�1 �\|b1s @c8 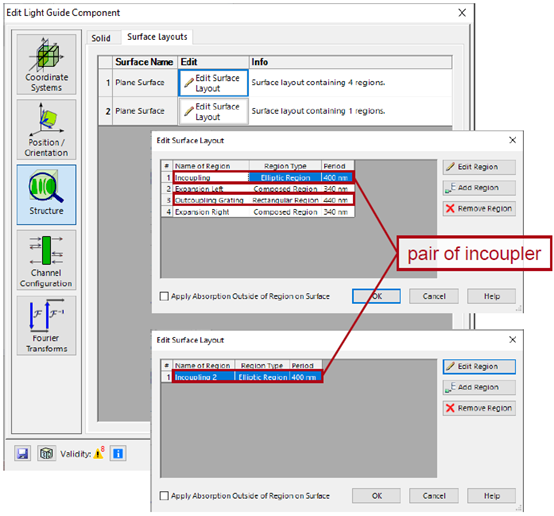 �2=V��kjh- 0Ys�N82IDD 出瞳扩展器(EPE)区域 ��[4+a 1/^
s �K$S��ar
 eL]��w' }\ =�":V
WHf
每个区域的形状可以使用不同的方法和定义策略来非常灵活地定义。在这个例子中,两个EPE都是由多边形区域与两个椭圆体结合起来定义的,以切割内部部分。这些光栅是一维周期性的,旋转角度为±35°(分别为左侧和右侧)。更多关于区域定义的信息在下面:
{) '"
k�6w 5G42vTDzS4 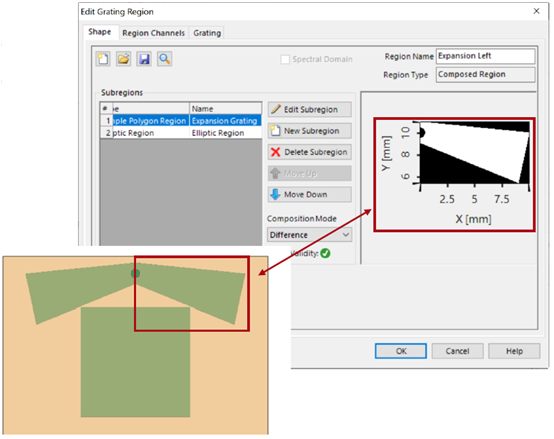 `�)gkkZ$)j ���'8�kL�1 设计&分析工具 Br�.��$L��
VirtualLab Fusion提供了一系列的工具来帮助
光学工程师设计和分析光导系统的任务。分析光导系统的任务,包括。
�'piF_5(�@ - 光导布局设计工具:
2=UTH�%�1D 设计一个具有1D-1D光瞳扩展的光导。它可以作为您系统的基础。
��;M�dK�3c - k域布局工具。
���/n�<Ncf 分析你的设计的耦合条件。
%(�wsG�N�d - 尺寸和光栅分析工具。
w!G�U~0~3[ 检测您的系统中的足迹,以确定 你的区域的大小和形状。
z�WR*g��/i VHXR���)�} 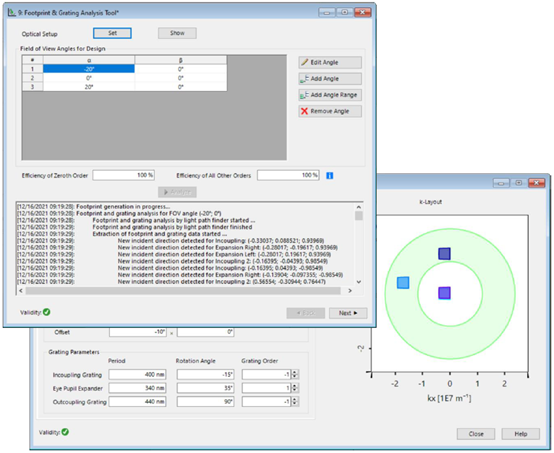 "351�s3ff
X�H Z�u>�[ 总结-元件 A?{a�UQB~|
fAA�@z�iKg
 �yrv��SbqR ��*7D$;?"�
 e^�l+�#^fR �Y�Q[�&��h 结果:系统中的光线 bU�g2Bm!y B�X)�c��V
只有光线照射到 "眼盒"(摄像机
探测器)上:
`��'k'�s]Y iT��BhLg�, 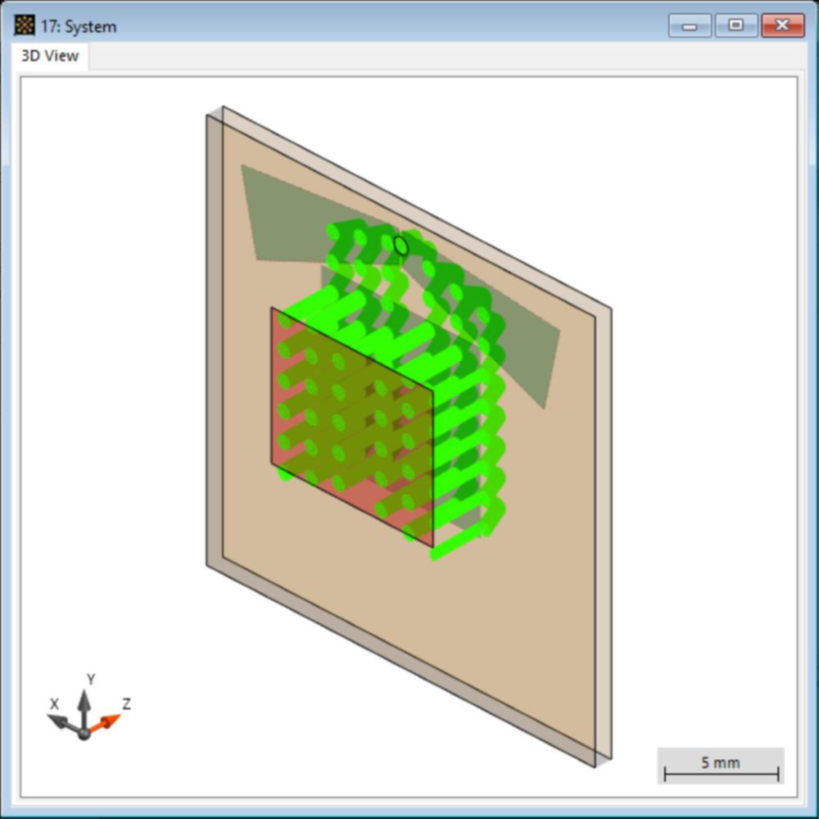 �4@V<Suw� �Ya�E[��'a
所有在光导内传播的光线:
<x�h'@5�92 +
1%�^c�(3 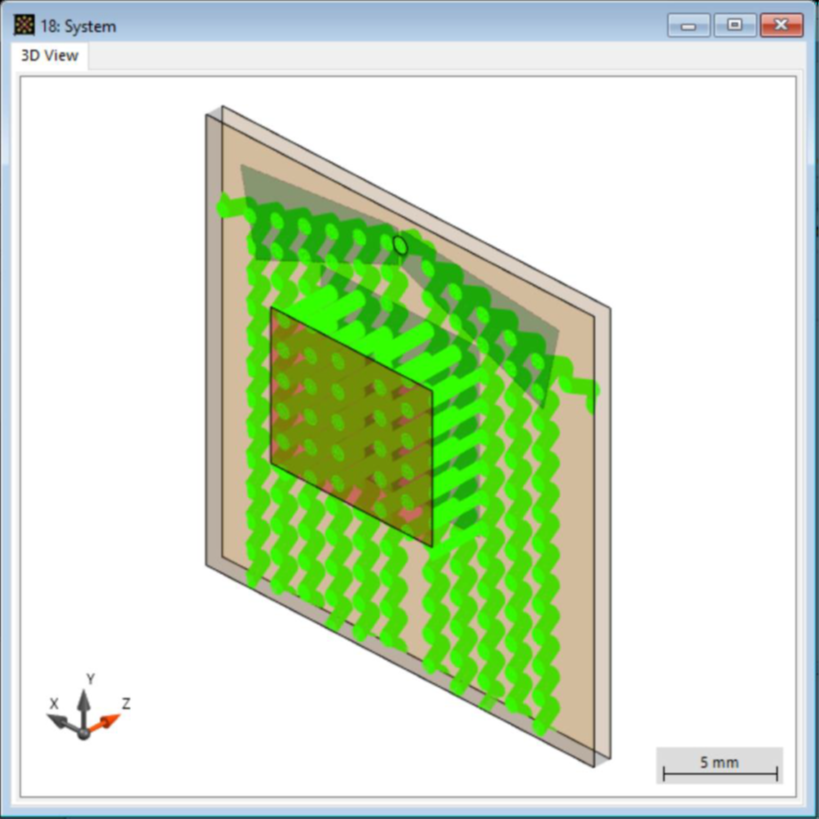 �HDXjH|�of V~^6 TS(�
FOV:0°×0°
#��}]il0d� (k HQK�Qmq 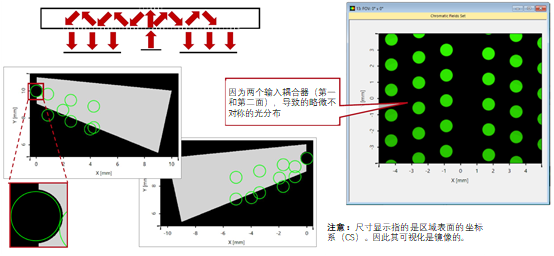 sB�1�t�ce �� sCf�(h
FOV:−20°×0°
AZ Lt'9U�D �gt~2B�r�4 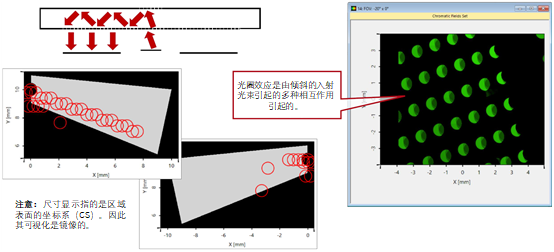 ^}pREe c= ,9j:h�)ks?
FOV:20°×0°
�E�A{*%9 A �z(#hL-{�c 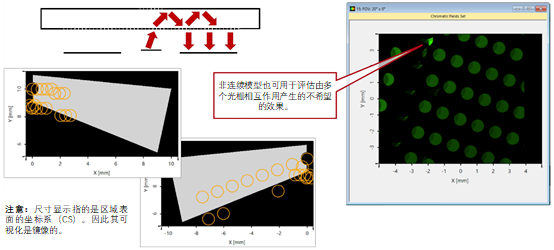 D@vvy6�>~s R�"kE�5��: VirtualLab Fusion技术 vYm�&�AD��
|h~/��Zz=