关键词:光线追迹,高数值孔径,点列图,光斑尺寸 X�[dfms�;H
hGV_K"~I0 1. 描述 `�WL3aI":� ■ 该案例中阐述了如何利用VirtualLab对一个具有高数值孔径的透镜系统进行分析。 8,�IF%Z+LI ■ 我们将对焦面前和焦面上对三维光线结构和二维点列图进行讨论。 +`Q]p"�G� ■ 此外,VirtualLab可用于测量焦平面上的光斑尺寸。 ])F+ C/Px1
-�~��8�PI2 2. 系统 ��eE�VB� � �"*<��vE7� 文件名:UseCase.0082_FocussingSystem.lpd
�CU�H ��u= 3. 透镜系统组件编辑 �w%qnH e9
>qNpY�(Ql
■ 在光路视图中双击透镜系统元件,可以显示元件编辑窗口。 lmHQ"z 3G�
■ 透镜系统是由序列光学表面(OIS)定义的。 H}�~K�5�1
■ 每一个可选项都有独立的参数,并可以设定。 #6|�ve?`�I
■ 包括序列光学表面和光学介质。 aQ�L0S�j:,
`mte�U"{bx t2�7UlF��X 4. 光线追迹系统分析器-选项 P�d&KAu|<` 2#�5Q��~�� %��/e�'6g<
■ 分析器允许用户指定使用光源的光线选项。 5`�fUR/|[�
■ 可以选择选取光线的方法: �h?/��E/>
— 在x-y-网格 �G�?Gf,{#K
— 六边形 �9HFE��p-"
— 自由选取 �T.�I�'c6|
■ 每一个可选项都有独立的参数,并可以设定。 �&PV%=/�-J e.�MyJ�:eL 5. 系统的3维视图 PUO���7Z2� |%5Aku0`s� 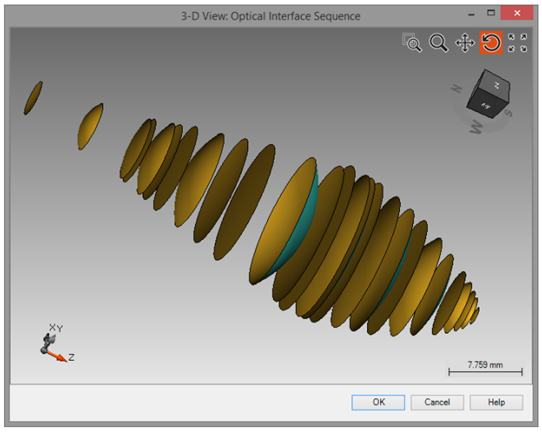 Rl cL(��HM
光线经过整个光学系统的三维视图
g#74�c�'+ 光线经过整个光学系统的三维视图(局部放大)
�i?�p�d|J �x�[TLlV:{ 3s%D�F,��� 9teP�4H}m� Ig!0�A�}�f ��+��2:HgW 8. 透镜系统后虚拟屏的结果 u*�%m��U�h }[|9vF"g.y O,
e�oO,gB
■ VirtualLab可用于计算点列图。 ^#e|^]]
L�
■ 左侧图片显示了直接位于透镜后的虚拟屏所获得的点列图。 �w+��')wyB
■ 默认情况下光线显示的颜色比此波长的颜色。本案例中我们使用的是非可见光。 rlh:|�#GTJ
■ 你可以通过下面的操作将背景颜色该为白色 Xa>'���DO2
�8 0nu^�_� 9. 焦平面上的结果 \��(�Nx�)F
�]S�AY\;,_
{Lv"we�c*x
■ 在左侧图片中可以看到焦平面上计算出的点列图。 9C?S��E�bC
■ 在探测器结果(Detector Result) 标签下,给出了光束尺寸。 q�Y%��|U�o
■ 焦平面上的光斑尺寸为183mm 4=^Ha�%�l�
■ 此外,背景颜色也可以预先设置。 k*�2kh�h-�
■ 该测量采用均方根(RMS)计算法。 �$��s1/Rmw xC9�?�rLUZ 10. 总结 �eh�B�'@_y ■ VirtualLab Fusion 可利用新的光线追迹引擎对复杂光学系统进行分析。 ;lE=7[UJ3X ■ 利用三维光线追迹我们可以对系统进行分析,并对位置等信息进行概览。 7�w�W�x8 ■ 此外,系统可以直接利用光线追迹引擎进行分析。 �NL|c5y<r ■ 可用于评价点列图,也可以附加其他探测器(如光斑尺寸探测器)。 Z����>R@��


