关键词:光线追迹,高数值孔径,点列图,光斑尺寸 l)0yv2�[h�
fli7�Ow?M~ 1. 描述 ��0�I�.�!� ■ 该案例中阐述了如何利用VirtualLab对一个具有高数值孔径的透镜系统进行分析。 rm�nnV[@o ■ 我们将对焦面前和焦面上对三维光线结构和二维点列图进行讨论。 }�%�� ?WS ■ 此外,VirtualLab可用于测量焦平面上的光斑尺寸。 >L�B x\/�
�ZW8;?#�_ 2. 系统 C�wfGp[|}e <�gr2k8m6$ 文件名:UseCase.0082_FocussingSystem.lpd
�[WunA,IuR 3. 透镜系统组件编辑 6HR*�)*>z_
S>����?B�)
■ 在光路视图中双击透镜系统元件,可以显示元件编辑窗口。 tg�m(�t�DL
■ 透镜系统是由序列光学表面(OIS)定义的。 .rbKvd?-}�
■ 每一个可选项都有独立的参数,并可以设定。 J�c9^Hyqu&
■ 包括序列光学表面和光学介质。 >z8�y�� L+
!]�WC~#|{B CQ%�y��k�i 4. 光线追迹系统分析器-选项 $U5$*R@jo[ QnD�LSM�x) V��-9z{�
■ 分析器允许用户指定使用光源的光线选项。 #*K���!@X�
■ 可以选择选取光线的方法: QmB,�~x{j>
— 在x-y-网格 ?B,B�<@='%
— 六边形 N6-�bUM6%I
— 自由选取 �~;Xkt G�:
■ 每一个可选项都有独立的参数,并可以设定。 /B9�jmvj`� ol8�uV{�:" 5. 系统的3维视图 |�teDe6�\m ,k3aeM~`%w 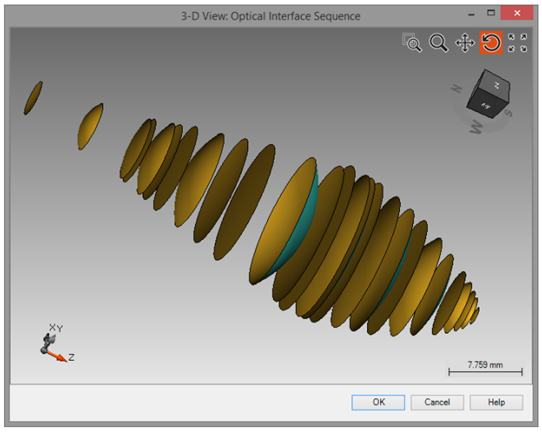 S{ !m�})1?
光线经过整个光学系统的三维视图
�V�/-~L]G� 光线经过整个光学系统的三维视图(局部放大)
YPq`s�u7m9 ;4�2D+q�=s ~d?�\rj�3= P%U�x-0�&� �Uy�yw'Ni� �W(�t�X�q 8. 透镜系统后虚拟屏的结果 ��Iq�[,)$ #�8d$%F))� ��.el�_pg�
■ VirtualLab可用于计算点列图。 �/`L�ki>�"
■ 左侧图片显示了直接位于透镜后的虚拟屏所获得的点列图。 oYN# T=Xi
■ 默认情况下光线显示的颜色比此波长的颜色。本案例中我们使用的是非可见光。 Gu�_�Rf&�:
■ 你可以通过下面的操作将背景颜色该为白色 [%8+Fa~�Wa
v)2@�;Q��� 9. 焦平面上的结果 7e"(]NC8�4
!f\6=Z?>3�
A�R��u^hz=
■ 在左侧图片中可以看到焦平面上计算出的点列图。 2'�r8�#,�)
■ 在探测器结果(Detector Result) 标签下,给出了光束尺寸。 , 0rC_�)&B
■ 焦平面上的光斑尺寸为183mm u$[T8�UqF�
■ 此外,背景颜色也可以预先设置。 ��7i�Kbd��
■ 该测量采用均方根(RMS)计算法。 t(�Ml�Z>�H ;"nE�E�e]? 10. 总结 =;$&:Zjy/% ■ VirtualLab Fusion 可利用新的光线追迹引擎对复杂光学系统进行分析。 �Ja#id�F[V ■ 利用三维光线追迹我们可以对系统进行分析,并对位置等信息进行概览。 o&~z8/�?LA ■ 此外,系统可以直接利用光线追迹引擎进行分析。 &,&oTd��.� ■ 可用于评价点列图,也可以附加其他探测器(如光斑尺寸探测器)。 �\ca4X�{x


