关键词:光线追迹,高数值孔径,点列图,光斑尺寸 gp$��Ucfu'
TCT57P��#b 1. 描述 ?Ma~�^�0�� ■ 该案例中阐述了如何利用VirtualLab对一个具有高数值孔径的透镜系统进行分析。 n@ w^�V �� ■ 我们将对焦面前和焦面上对三维光线结构和二维点列图进行讨论。 ,�K:�ll4{b ■ 此外,VirtualLab可用于测量焦平面上的光斑尺寸。 Vmzb�ZTup
?<G]&EK~~] 2. 系统 .�uN�QBBNv h"�H2z�1$ 文件名:UseCase.0082_FocussingSystem.lpd
C�y*|&=>j 3. 透镜系统组件编辑 ql�A7tU2p&
0afei�4i~N
■ 在光路视图中双击透镜系统元件,可以显示元件编辑窗口。 ^$&�k5e/}C
■ 透镜系统是由序列光学表面(OIS)定义的。 `�R"I;q�V�
■ 每一个可选项都有独立的参数,并可以设定。 Oy �2+b1{�
■ 包括序列光学表面和光学介质。 8k(P�,���o
7�}*�6#KRG 0i��8LWX_M 4. 光线追迹系统分析器-选项 a_h]?5�
:c �s�?ko?qN( K}�=|.sE9�
■ 分析器允许用户指定使用光源的光线选项。 Rq[ M��2�9
■ 可以选择选取光线的方法: �Me6+~"am/
— 在x-y-网格 rQ=,��y>-*
— 六边形 c1�%H�4j4/
— 自由选取 "�B�_K
�XL
■ 每一个可选项都有独立的参数,并可以设定。 �: Sq?a0!S E~LT�b�)
! 5. 系统的3维视图 U%�h);�!<� Z3!f^vAi&� 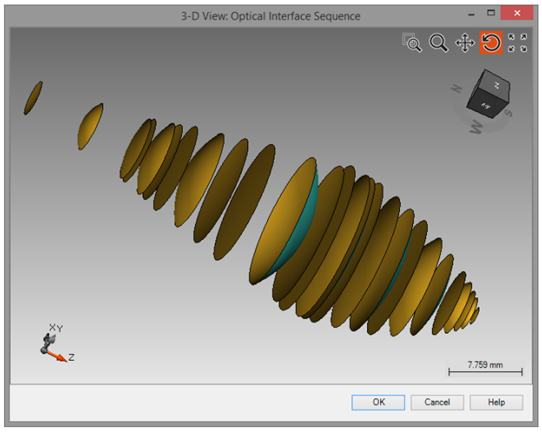 kD bhu^�~B
光线经过整个光学系统的三维视图
@��y�31NH( 光线经过整个光学系统的三维视图(局部放大)
Py`N�4y�~ "TH6o�:�x ~q&pF"�va8 L�H�J"��:^ c$wsH25KH8 w�u�"&|d�t 8. 透镜系统后虚拟屏的结果 �s��i4do�n ��Ew3ib�XD D�/h/Y) �Y
■ VirtualLab可用于计算点列图。 Qv-@Z�t!�8
■ 左侧图片显示了直接位于透镜后的虚拟屏所获得的点列图。 $��cu00�K
■ 默认情况下光线显示的颜色比此波长的颜色。本案例中我们使用的是非可见光。 ~{}#)gGU�
■ 你可以通过下面的操作将背景颜色该为白色 G�J�qE!I,.
JJRK7�\~�$ 9. 焦平面上的结果 N?X~�w <�
t#!yrQ..'G
_�{jjgQ�J5
■ 在左侧图片中可以看到焦平面上计算出的点列图。 0��|;
.6\
■ 在探测器结果(Detector Result) 标签下,给出了光束尺寸。 �3�O�M2Y�_
■ 焦平面上的光斑尺寸为183mm J~(Wf%jM~
■ 此外,背景颜色也可以预先设置。 ��L],�f3<
■ 该测量采用均方根(RMS)计算法。 "*O�4GP�j� 67y T�vr@a 10. 总结 -[��L!3jU ■ VirtualLab Fusion 可利用新的光线追迹引擎对复杂光学系统进行分析。 `�yF�`x��8 ■ 利用三维光线追迹我们可以对系统进行分析,并对位置等信息进行概览。 5[n(7�;+gw ■ 此外,系统可以直接利用光线追迹引擎进行分析。 U.{l;EL�:T ■ 可用于评价点列图,也可以附加其他探测器(如光斑尺寸探测器)。 xooY'�El*#


