关键词:光线追迹,高数值孔径,点列图,光斑尺寸 |3$E���w.�
0�d�2P ��� 1. 描述 >`QB�N1 �Y ■ 该案例中阐述了如何利用VirtualLab对一个具有高数值孔径的透镜系统进行分析。 jaS<*_~#R� ■ 我们将对焦面前和焦面上对三维光线结构和二维点列图进行讨论。 ]2�z��M��~ ■ 此外,VirtualLab可用于测量焦平面上的光斑尺寸。 A;cA|`b���
}G4�I9�Py� 2. 系统 �K��Gt�:�� }i9:k kfq2 文件名:UseCase.0082_FocussingSystem.lpd
N2:�Hdu�:� 3. 透镜系统组件编辑 >�N&{�DJmD
q@.>eB'92P
■ 在光路视图中双击透镜系统元件,可以显示元件编辑窗口。 >Eh U{�@�Y
■ 透镜系统是由序列光学表面(OIS)定义的。 s,��R:D�).
■ 每一个可选项都有独立的参数,并可以设定。 wm@m�(ArE=
■ 包括序列光学表面和光学介质。 jUT`V
ZK4&
?mMM{{%�(. We6eAP/Z 4. 光线追迹系统分析器-选项 S��5��>s&� �4U2{1�aN` ��FNG�a�4
■ 分析器允许用户指定使用光源的光线选项。 �pPL��=(9d
■ 可以选择选取光线的方法: |v+z*}fKw�
— 在x-y-网格 �TX)W�.2u=
— 六边形 he|Q�(��?�
— 自由选取 %/�d�OV�[/
■ 每一个可选项都有独立的参数,并可以设定。 �3ynkf77cn K6{���w�M� 5. 系统的3维视图 ?�NBa�e\6r 6R� :hsC$ 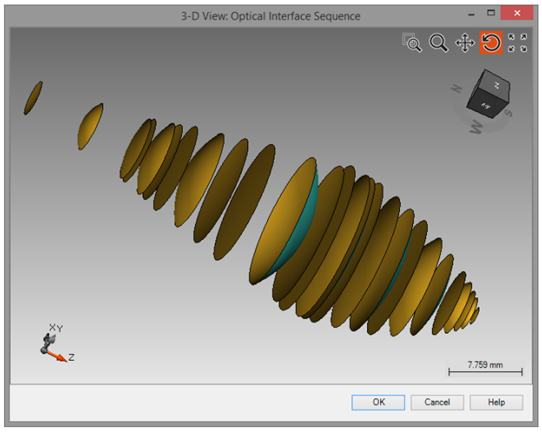 �9hr7+fW]t
光线经过整个光学系统的三维视图
b}TvQ�+W]2 光线经过整个光学系统的三维视图(局部放大)
,X!)zAmm P��'wo+Tn* A=kOSq �4Q g�e`�GQ�>� )4rt��-_t< a��EdA'>�� 8. 透镜系统后虚拟屏的结果 1 b�7�jNkQ 4pr��J!�k� ���Y. J!]|
■ VirtualLab可用于计算点列图。 7��V���%P�
■ 左侧图片显示了直接位于透镜后的虚拟屏所获得的点列图。 a~Dk@>+�P>
■ 默认情况下光线显示的颜色比此波长的颜色。本案例中我们使用的是非可见光。 }e�tdX�O_^
■ 你可以通过下面的操作将背景颜色该为白色 1IoW}y��T�
:G>w MMv&z 9. 焦平面上的结果 t]I9�[5Pq\
�gaN/
k�p�
U�ID�eM��z
■ 在左侧图片中可以看到焦平面上计算出的点列图。 g��}!{_z�
■ 在探测器结果(Detector Result) 标签下,给出了光束尺寸。 9�mxg�$�P4
■ 焦平面上的光斑尺寸为183mm t
U}6^��yc
■ 此外,背景颜色也可以预先设置。 1j<uFhi��>
■ 该测量采用均方根(RMS)计算法。 ���N.mRay, u�xy�j�6(� 10. 总结 ���M����a! ■ VirtualLab Fusion 可利用新的光线追迹引擎对复杂光学系统进行分析。 ��Ox�Dq�LX ■ 利用三维光线追迹我们可以对系统进行分析,并对位置等信息进行概览。 Hc��\�C0V< ■ 此外,系统可以直接利用光线追迹引擎进行分析。 PVg<Ovi^d ■ 可用于评价点列图,也可以附加其他探测器(如光斑尺寸探测器)。 LEM%B??&5z


