关键词:光线追迹,高数值孔径,点列图,光斑尺寸 K*N�8�Vpz(
���!gj_9"< 1. 描述 h-5] �nL3� ■ 该案例中阐述了如何利用VirtualLab对一个具有高数值孔径的透镜系统进行分析。 B+[�L/C}=; ■ 我们将对焦面前和焦面上对三维光线结构和二维点列图进行讨论。 �P.kf|,8�L ■ 此外,VirtualLab可用于测量焦平面上的光斑尺寸。 �h 2�C9p2.
]�Mj N)%hT 2. 系统 ��E]ZI���m TeH_D�Vxj 文件名:UseCase.0082_FocussingSystem.lpd
-o �YJ�&�r 3. 透镜系统组件编辑 a
t%q��owt
0�f"la�=6�
■ 在光路视图中双击透镜系统元件,可以显示元件编辑窗口。 1Wz5Iv#Ez
■ 透镜系统是由序列光学表面(OIS)定义的。 ZvSEa{����
■ 每一个可选项都有独立的参数,并可以设定。 <Gz��*2�i
■ 包括序列光学表面和光学介质。 F`5�7;)F�
k];fQ7}m<0 e4��-7&8N+ 4. 光线追迹系统分析器-选项 A&:~dZ:%�w LR�
y�&�/d fU'�[�lZ�
■ 分析器允许用户指定使用光源的光线选项。 >RX�Du�CVi
■ 可以选择选取光线的方法: XO}�v8n�WV
— 在x-y-网格 &\<?7Qj3U|
— 六边形 �$��rH��}2
— 自由选取 �PR�N%4G�
■ 每一个可选项都有独立的参数,并可以设定。 W�R�}<^a�x �/qweozW_+ 5. 系统的3维视图 [+b�&)jN*2 :�6W�* ;<o 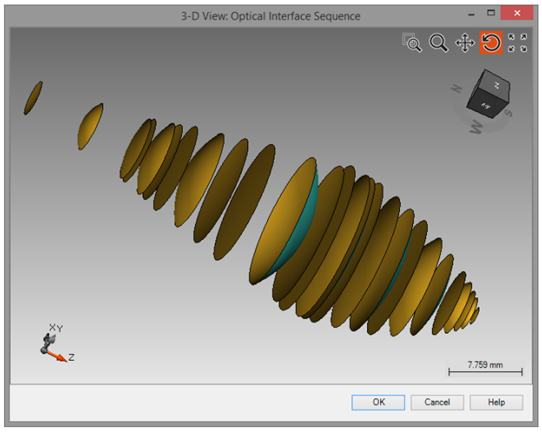 k9iB-=X?4s
光线经过整个光学系统的三维视图
W.�TdhJW�9 光线经过整个光学系统的三维视图(局部放大)
6G<gA>V� b!z k�Q?h� a�aFt=7�(K rY]QTS�">o )"f����*Mp /�xk�F9��� 8. 透镜系统后虚拟屏的结果 .a�
`ojT�� ��B^"1V{�M zl!Y(o!@�
■ VirtualLab可用于计算点列图。 e%JH�� ��q
■ 左侧图片显示了直接位于透镜后的虚拟屏所获得的点列图。 `r*�bG=��
■ 默认情况下光线显示的颜色比此波长的颜色。本案例中我们使用的是非可见光。 <6!/B[!O=�
■ 你可以通过下面的操作将背景颜色该为白色 EGK7)O'�W�
z�C_�@wMWB 9. 焦平面上的结果 n^%",*8gD*
L�l0"<�G2t
swG!O}29OX
■ 在左侧图片中可以看到焦平面上计算出的点列图。 y/!jC]!+c�
■ 在探测器结果(Detector Result) 标签下,给出了光束尺寸。 i3o;G"Ic�D
■ 焦平面上的光斑尺寸为183mm $;B��0x��
■ 此外,背景颜色也可以预先设置。 R9�O1#s��^
■ 该测量采用均方根(RMS)计算法。 zAO|�{m<A2 ��9�A�H�xa 10. 总结 �[PL]�!\NJ ■ VirtualLab Fusion 可利用新的光线追迹引擎对复杂光学系统进行分析。 �utBKl'��` ■ 利用三维光线追迹我们可以对系统进行分析,并对位置等信息进行概览。 5i�i:93Hlj ■ 此外,系统可以直接利用光线追迹引擎进行分析。 yPVK>�em5� ■ 可用于评价点列图,也可以附加其他探测器(如光斑尺寸探测器)。 qp��55U*��


