关键词:光线追迹,高数值孔径,点列图,光斑尺寸 N��K0'\~7&
JC�c��YFtW 1. 描述 �2�"D4q(@ ■ 该案例中阐述了如何利用VirtualLab对一个具有高数值孔径的透镜系统进行分析。 (\ab%�M� � ■ 我们将对焦面前和焦面上对三维光线结构和二维点列图进行讨论。 q/@2=$]hH3 ■ 此外,VirtualLab可用于测量焦平面上的光斑尺寸。 |enL�v12Gm
Jl_W6gY"�Z 2. 系统 a3� }V�/MY 3dN`Q�:1R9 文件名:UseCase.0082_FocussingSystem.lpd
[H*JFK�px 3. 透镜系统组件编辑 jL-2�
}XrA
�|��Oe��WM
■ 在光路视图中双击透镜系统元件,可以显示元件编辑窗口。 UF-&L��:s[
■ 透镜系统是由序列光学表面(OIS)定义的。 Ch]d�\GM
■ 每一个可选项都有独立的参数,并可以设定。 A:m+v{�*`4
■ 包括序列光学表面和光学介质。 nP�%U<$�,+
xt}.0dC!/% %SC �Jmn2� 4. 光线追迹系统分析器-选项 �N*�*)�8(� LDQ���,SS, � 2�6p[x'W
■ 分析器允许用户指定使用光源的光线选项。 dF��B�F�Xy
■ 可以选择选取光线的方法: 0�`"oR3JY�
— 在x-y-网格 SnG�(�/1C8
— 六边形 PA'&]piPl:
— 自由选取 x�'g4DYl�
■ 每一个可选项都有独立的参数,并可以设定。 o8X_uK�EI \-�y�I
dKj 5. 系统的3维视图 wQG?)�aaM� sT;w�Ht��U 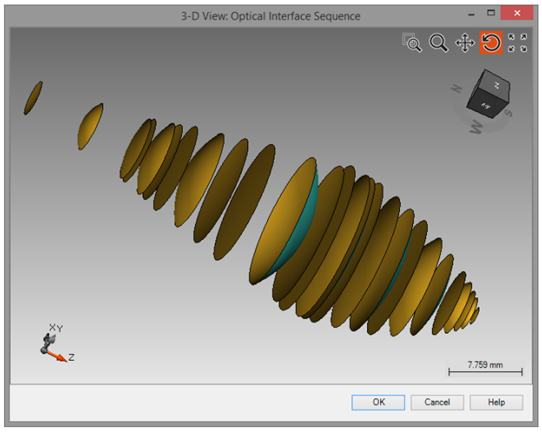 Q�s\a&Q=0H
光线经过整个光学系统的三维视图
Go�{,<
�gm 光线经过整个光学系统的三维视图(局部放大)
*b>�RUESF ���TR�3U<: �t8-P'3,Q$ s|W�wB��T� R A�Bw(��b <yipy[D��� 8. 透镜系统后虚拟屏的结果 (�T*$�4KGV &�:�l-;�7d O2��>c|=#
■ VirtualLab可用于计算点列图。 u{DE�OhtI4
■ 左侧图片显示了直接位于透镜后的虚拟屏所获得的点列图。 k�&ooV4#f6
■ 默认情况下光线显示的颜色比此波长的颜色。本案例中我们使用的是非可见光。 YH\9Je%j�x
■ 你可以通过下面的操作将背景颜色该为白色 "`ftc�J�Ud
)I&�.6l!#
9. 焦平面上的结果 &�P��b:P?I
$A�?9U}V#^
=d�P�okLXn
■ 在左侧图片中可以看到焦平面上计算出的点列图。 T�[$-])�iK
■ 在探测器结果(Detector Result) 标签下,给出了光束尺寸。 @[l�M�h9`�
■ 焦平面上的光斑尺寸为183mm �ASH�U0v�
■ 此外,背景颜色也可以预先设置。 �3���tZI�L
■ 该测量采用均方根(RMS)计算法。 3A`��Gx��# n/skDx TE 10. 总结 %]Z4b;W[Y ■ VirtualLab Fusion 可利用新的光线追迹引擎对复杂光学系统进行分析。 U1r]e%df) ■ 利用三维光线追迹我们可以对系统进行分析,并对位置等信息进行概览。 K��#+?oFo: ■ 此外,系统可以直接利用光线追迹引擎进行分析。 YJv$,Z&;HO ■ 可用于评价点列图,也可以附加其他探测器(如光斑尺寸探测器)。 (|BY<Ac3��


