光束传输系统(BDS.0005 v1.0) �f�Yz��P4
�KT*�>OY�I
二极管激光光束使用无色散离轴反射装置进行准直和整形 @H3x51PT(m
@/ ��nGc9h
M�l;` *�; V1GkX�=H},
简述案例 $T�S�97'�$ ����kj.9\� 系统详情 @HS���K[[? 光源 8��h4]<��T - 强象散VIS激光二极管 }~��NXiUe� 元件 �Ww\ Wua�Y - 光束准直和整形的反射元件(例如圆柱抛物面镜) @$��j�u Qm - 具有高斯振幅调制的光阑 P�a+_�{9�� 探测器 7�-Oa34ba+ - 光线可视化(3D显示) �q_ry�W$/_ - 波前差探测 _��%Ua8bR$ - 场分布和相位计算 GQJ�4�d�-w - 光束参数(M2值,发散角) g o�yQ',+� 模拟/设计 ���>d�J~�� - 光线追迹(Ray Tracing:):基本系统预览和波前差计算 '?Q"�[��e� - 几何场追迹+和经典场追迹(Geometric Field Tracing Plus (GFT+) & Classic Field Tracing): B"\9s�lX� 分析和优化整形光束质量 �
UBj&T�^j 元件方向的蒙特卡洛公差分析 ~(yW#�'�G ��6O�.kKhk 系统说明 q,%Fvcmx+e �;Zj�(**#H 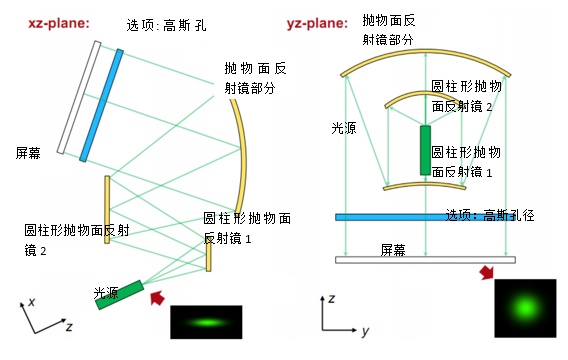 d�iV�g|Z3T 模拟和设计结果 vF pKkS343 �.pd�cwd9�
 4zt:�3bW�U
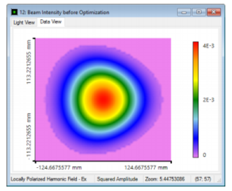
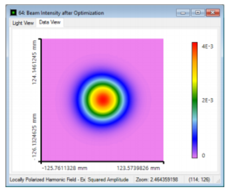
场(强度)分布 优化后
4�\p%|G^hU
 �dK�C*�QHU
 U�<q`��f�- c3ru�4o�*K 总结 )��8eb(!}7
HwZl"!;Mry 实现和分析高性能离轴和无色散反射光束整形装置。 W�[qy�4\.B 1.模拟 r�}^1�d�O 使用光线追迹验证反射光束整形装置。 <|?)^�;R5! 2.评估 k�~K;r�8D/ 应用几何场追迹+(GFT +)引擎来计算场分布和评价光束参数。 ;H`@x Lv* 3.优化 {fHY[8su�0 利用一个具有高斯形状孔径函数的光阑和经典场追迹引擎来优化M2参数。 %�G,7Ul1f� 4.分析 QT7�3=>^�B 通过应用蒙特卡罗公差来分析方向偏差的影响。 {�:VK�}��w <?}pC��X/O 对于复杂的光束整形装置,特别是离轴系统,可以使用VirtualLab来进行高效的模拟和分析。模拟过程中,根据情况应用不同的模拟引擎。 vr{�|ubG]d � qsXk�m4� 详述案例 2
'D�,��1F
�s^IC]sW\% 系统参数 F��w�{#�4 vM!2?8bEFd 案例的内容和目标 .-mIU.Nw�i
mC��k_���c 在BDS.0001,BDS.0002,BDS.0003和BDS.0004案例中,研究了折射光束传输系统。 `H>&�d�K|/ 9�L3�P�'!Z 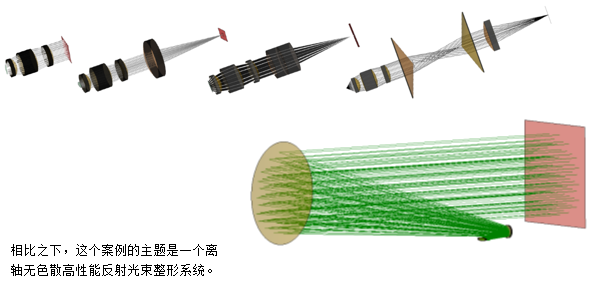 nTD%i~t�~o
+r�/�/�8�& 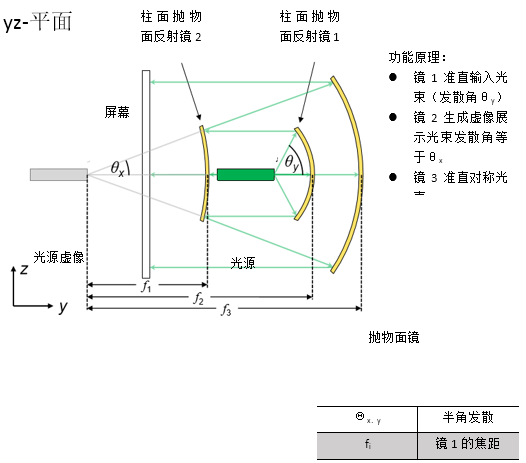 T+�z�hj++ /w�J4h��HY
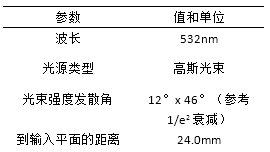
 p�c�@mQ��I +HRtuRv�0T 规格:像散激光光束 �F.�i}&UQ% X[H.t$w5A 由激光二极管发出的强像散高斯光束 .d[��^&�<^ 忽略发射区域在x和y方向可能发生的移动 WQ�.{Ag�?1
e!L��5�v?�  3+d^Bpp�4
D�O-M�0�L
 NIQ}+xpC�� wb(S7OsMO
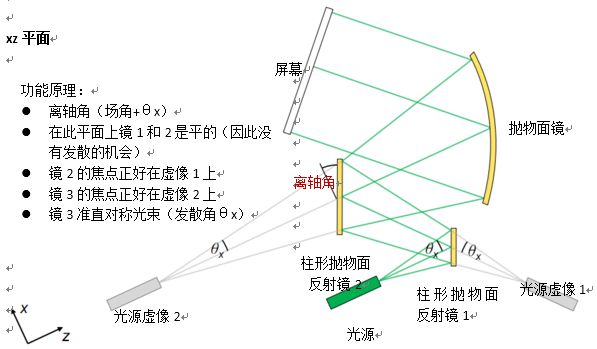
规格:柱形抛物面反射镜 Iemh�Hf ^l N~IAm:G�}[ 有抛物面曲率的圆柱镜 ,N�hv#U<$
应用用锥形常数.-1来实现锥形界面 &v1E)/q�{Z 曲率半径等于焦距的两倍 qLb~^'<iD� ~�"�vS$>+� z;e@m2.I�M 规格:离轴抛物面圆柱镜(楔型) 50G�u~No6 ��*y7�Y�f7 对称抛物面镜区域用于光束的准直 bV�2a2�#kj 从VirtualLab元件目录使用离轴抛物面镜(楔型) )m�8Gbk�j< 离轴角决定了截切区域 IBeorDIZ�� wme#8/eUk� 规格:参数概述(12° x 46°光束) qUmS�B"#Z pM+9K:�^B� 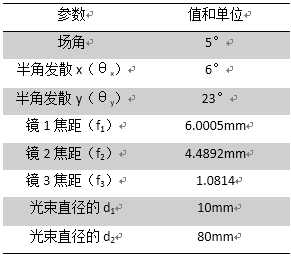
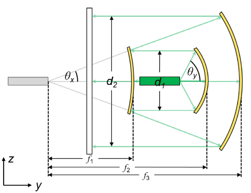 {dxl8~/�I A-3^~a�Egx 光束整形装置的光路图 7A'E�+>1d Y�T'�V/8US
 ��p^q/��u
nsXG@CS�:
 >b9J!'G�,( 6LCR �;~
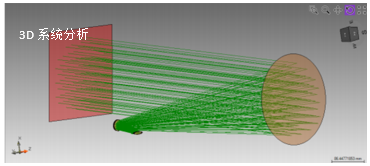
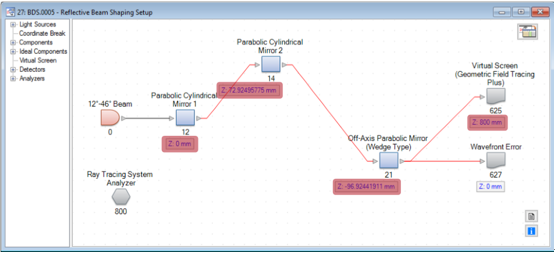
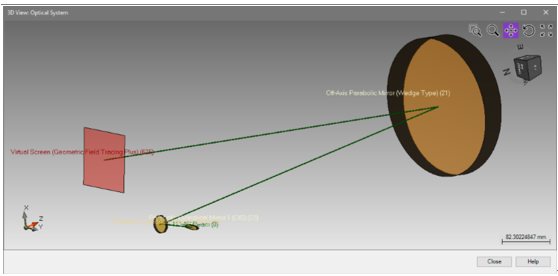
] 光学元件的定位可以通过使用3D系统视图来显示。 !s/qqq:g 绿线表示生成的光轴,由VirtualLab的基础定位方法生成(仅仅设置了距离z和倾角)。 L>g6
9D�! uqI'e_&=&5 详述案例 u�{\>iQ
�� FW�;}S9u3� 模拟和结果 ��#6�Yp�V) _w�%:Pn�O� 结果:3D系统光线扫描分析 3dbaCusT�$ 首先,应用光线追迹研究光通过光学系统。 q�a@;S�,lp 使用光线追迹系统分析仪进行分析。 Hhk`yX �c_ ��&J|I&p � file used: BDS.0005_Reflective_BeamShaper_01_RT.lpd ��P��Z'|�) e�A��I|zk6 使用参数耦合来设置系统 �4Hb�"�yp$
K
�re*~ "
,�?qJAV~>
自由参数: ��9ei'o��Z
反射镜1后y方向的光束半径 �T]1.�":
�
反射镜2后的光束半径 <vV"�abk�
视场角,这决定了离轴取向(这些值保存为全局变量) $0P1�6ZlPC
由于功能原理,所有系统参数(距离,焦距,直径)可以由光束参数分析计算。 �R1Q��,��m
对于此计算,应用了嵌入的参数耦合功能。 Q<MxbH�k�9
)�G�, S7A 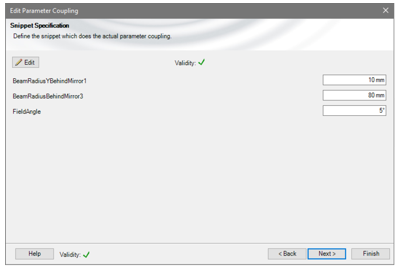 �|�T�"�j7�
�i?@�7>Ca
NJ�d�4( �P
 \r{�wN�qyv
h:�C:opa-= 自由参数: o%z�^@��Cq 反射镜1后y方向的光束半径 ~�l] w=[
z 反射镜2后的光束半径 JgP%4)�]LV 视场角,这决定了离轴取向(这些值保存为全局变量) =MM+(��mD� 基于光束发散角和直径(x和y方向)焦点,可以计算并设置反射镜的直径和距离z。 '-I�\G6w9 L[Y$ `e{zd {2 T:4i��5 如果这个例子评估20个参数,那么返回到光路图(LPD)。
�K%/\XnCY� s[U�V(:�:E <6hs<q�Xqi 结果:使用GFT+进行光束整形 Yc~lYz+b� + `�'�wY? 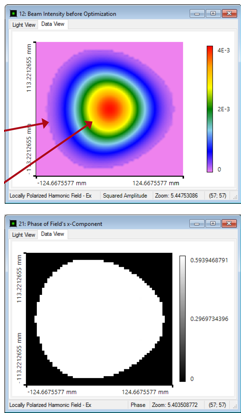 |� a
i�#rU d!Y%7LmSE@ 3d1x��L�+�
现在,利用几何场追迹+计算生成的光束剖面。
jVGAgR=[�G %RF$Y=c'�C ;�QCGl$8A 由于离轴设置,光线分布显示出轻微的不对称形状。
47*2QL^�zj vZS/?�pU~~ 不过,场分布几乎是对称的(最好是使用伪色(false colors))。
Rc D5X{qS# Y:Lkh>S�1Q 产生的相位是完全平坦的,产生的波前误差:
H>]*<2(=- d�_Zj W� 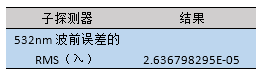 �$�/JXI�?K =)�i�^E9��
file used: BDS.0005_Reflective_BeamShaper_01_RT.lpd
4XJ�']M(5; 0v��1~#KCm 结果:评估光束参数 p�K_z��q�� ;�"�9Ks��. �F���>n�_k 从生成的整形光束场分布,可以评估光束参数。 可以直接通过使用探测器界面实现。
Wie0r@5�E 在这个例子中,我们对光束半径,发散角和M²值感兴趣。
Sb�M��RrWy  4�z��~;4�� j1K��~zG��
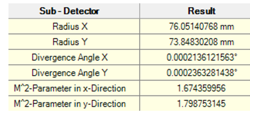
整形光束在x和y方向上显示了一个几乎相同的半径。 发散角大约是4urad。
tx+P@9M_Aq M²值明显高于1。(与理想高斯光束相比,高M²值是由光束偏离引起的)
 F�>�[^m Xw (o{x*';�i4
file used: BDS.0005_Reflective_BeamShaper_02_BeamShaping.lpd
t)k;5B`> & AO�L=;z9c# 光束质量优化 �>k=��@YLj )ytP$,r![S �}y�+a��)2 通常,使用合适的高斯调制光阑以用于优化M²值。 因此,我们使用测量的半径作为腰束半径(消除发散角)来生成一个高斯光束。
[-e$4^+�9 之后,将接收场转换成一个透射函数。 将该传输函数用作光阑(在一个透射函数元件中)。
�:�c )R6=v wxvVtV{u>| 结果:光束质量优化 Jzy:^P�ObT l_+q a6�C* r,vSDHb`�j 由于通过高斯孔径传播,光束显示出理想高斯形状。 因此,M²值在两个方向上几乎都是1。
h.- o$+Sa� �&j�s$qgY� 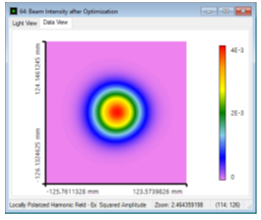 =R9�`�to|
PT&qys��2k
然而,光束半径是略有减少。(光束半径显示在最后一张幻灯片是由于其偏离了理想高斯。)
XJ��S^{=/� juM~X���5b 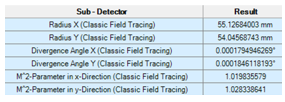 3�3hP/p�%�
file: BDS.0005_Reflective_BeamShaper_03_BeamOptimization.lpd
m<cv3dbZ�o TDg<&ND3�� 反射镜方向的蒙特卡洛公差 E ��J6|�y' �iQCs�8hIR 对于公差,在随机模式下我们使用参数运行特性。
f!GFR�MM�1 �2#UVpgX?� %^"i\-�*|S 这意味着参数变化是的正态
1�O)m(0tb[ 76c�:�*�bZ 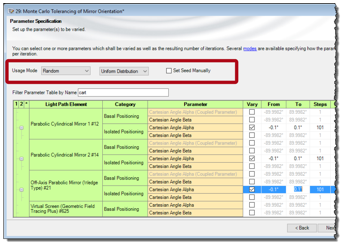 %/s+-�j@s: SEZ08:>x r $\20Vgu�<�
对于这个例子,假设每个反射镜都有±0.1°的角度偏差(绝对的方向)。 由于这个偏差,整形光束的波前差明显增加。
`�V�glE?�M 这意味着,波前对对齐误差很敏感。
= P�$�7
"� �/>�PH{ �l 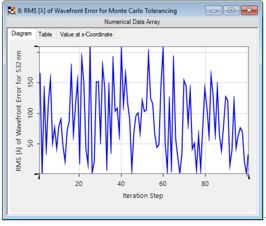 E�WVn*x�l? "oR%0pU��*
file used: BDS.0005_Reflective_BeamShaper_04_Tolerancing.run
[$\VvRu��% |oR{c%z0�5 第一个随机公差的典型强度分布:(相应的均方根波前差:1.08λ,40.4λ,140λ)
sN�1�I��+X #���.O�Coc 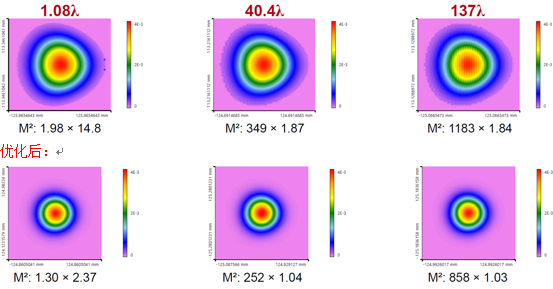 �"*d%el\63 &�&96k��g3
由于波前差和因此校准的偏差更大,M²值明显增加。可以使用高斯孔径来减少。
j�gYe\dinM ��7~D5Gy�� 总结 �#_�Lg�o�
ET�6}�V"UD 实现并分析高性能离轴和无色散反射光束整形装置。
pM��!��cF 1.模拟 Et)j6�xz/F 通过使用光线追迹来验证反射光束整形设置。
7V~
gqu��m 2.研究 UX�?�S#�:h 为了计算场分布和评价光束参数,应用几何场追迹+(GFT+)引擎。
>+ Im:f��D 3.优化 Jy]}'eE?pr 通过使用显示出高斯整形孔径函数和经典场追迹引擎来优化M2参数。
X�J7mv�LM; 4.分析 >�?$q���Ku 通过应用蒙特卡罗公差来分析取向偏差的影响。
�@CCDe`R�* 可以使用VirtualLab Fusion非常有效地模拟和分析复杂的光束整形装置,尤其是离轴系统。为此,根据情况应用不同的模拟引擎。


