光束传输系统(BDS.0005 v1.0) Y�%"73��.x
KDUa��0$"�
二极管激光光束使用无色散离轴反射装置进行准直和整形 t�uW�Jj^�
l$mf�sm|{:
�|WMP_sGn {S��2?
�}
简述案例 �n k���@e# 4y$�tp�1�8 系统详情 HAOl&\)7"_ 光源 =�U)e_q�� - 强象散VIS激光二极管 %g+*�.8;"b 元件 +,$ SZO]� - 光束准直和整形的反射元件(例如圆柱抛物面镜) ��e/*�T,ZJ - 具有高斯振幅调制的光阑 |�bWvQdN�
探测器 �"�T0s7LWp - 光线可视化(3D显示) B4d�\4S_r% - 波前差探测 n�Ph|�rW�= - 场分布和相位计算 8�IrA��{UU - 光束参数(M2值,发散角) yWk�g���4� 模拟/设计 ��{T2�=bK~ - 光线追迹(Ray Tracing:):基本系统预览和波前差计算 ��x�fs�f� - 几何场追迹+和经典场追迹(Geometric Field Tracing Plus (GFT+) & Classic Field Tracing): �8n`O{8:fi 分析和优化整形光束质量 O>)Fl42IeD 元件方向的蒙特卡洛公差分析 1NI%J �B� +`D,�7"{Eu 系统说明 ` 0}z
;&: }_vUs��jK 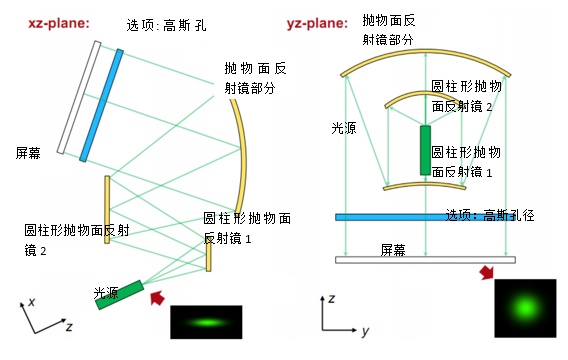 YKtF)N;m] 模拟和设计结果 ��K[/sVaPZ 0S�}ogU[�k
 *W&}��}iL�
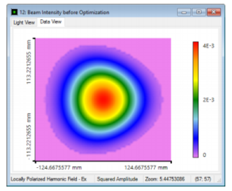
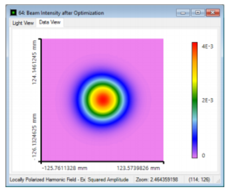
场(强度)分布 优化后
��A�IK99
 j�Xu)���%<
 F�u;\�t 0 ��e <]^7pz 总结 THcK,`�lX@
We�51s^��( 实现和分析高性能离轴和无色散反射光束整形装置。 52H'aH��O1 1.模拟 �/�yhG�c}h 使用光线追迹验证反射光束整形装置。 +T��|M ��U 2.评估 Kb��P( ��; 应用几何场追迹+(GFT +)引擎来计算场分布和评价光束参数。 5UU1�HC;C� 3.优化 g�$�P<`�. 利用一个具有高斯形状孔径函数的光阑和经典场追迹引擎来优化M2参数。 zJ9[),;�7B 4.分析 X��oZP��z� 通过应用蒙特卡罗公差来分析方向偏差的影响。 Q(gc(�bJV �C[0*>�W8o 对于复杂的光束整形装置,特别是离轴系统,可以使用VirtualLab来进行高效的模拟和分析。模拟过程中,根据情况应用不同的模拟引擎。 v�vvH�5NRm BXx0Z
%e.3 详述案例 VP�\'p�1�a
w,/&o�e5M+ 系统参数 md.����#n ) }�.�<lSw 案例的内容和目标 H,�I�k&{@j
�U.mVz,k3 在BDS.0001,BDS.0002,BDS.0003和BDS.0004案例中,研究了折射光束传输系统。 dd�='�;%�? o fw0_)�!Q 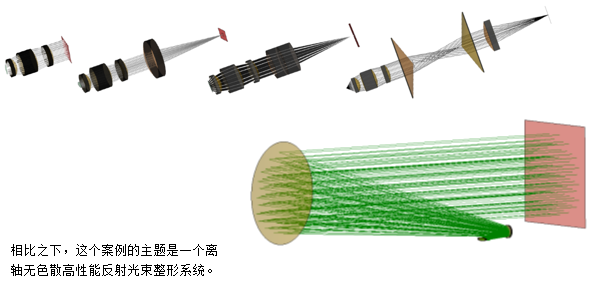 �J#�Oi�Y�
�aOWfu^&H: 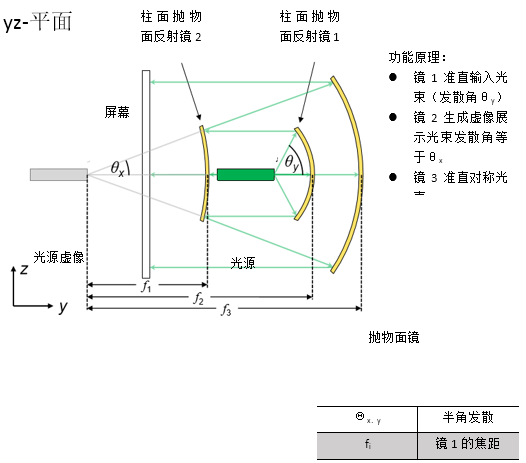 bm� �Hl�\? n@��
rphJb
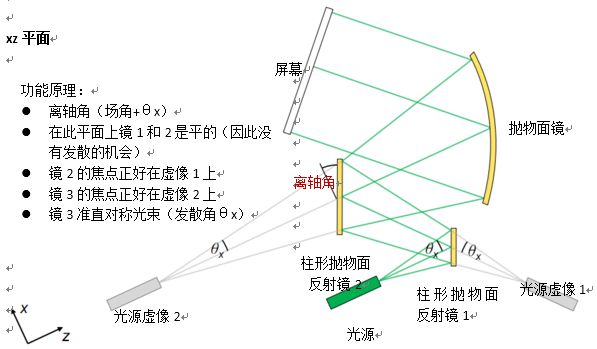 h9����J%NH �-k�ZOve|5 规格:像散激光光束 P��X��%Y$` =Y;w ��O8 由激光二极管发出的强像散高斯光束 }%�m:^*@$9 忽略发射区域在x和y方向可能发生的移动 iR�`�c��/
%?`TyVt&0  2S`D7R#6s�
Ln2d�D>{2
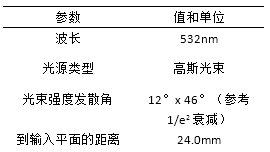 `VB]�4i}�u K$K�6,54y
规格:柱形抛物面反射镜 �a�fJ`1l� iCK p"(k�f 有抛物面曲率的圆柱镜 Ry+Ax4#+(y 应用用锥形常数.-1来实现锥形界面 NE'4atQ|� 曲率半径等于焦距的两倍 e�,0y��+~� �/'S�@i��q x9&{@
?o�� 规格:离轴抛物面圆柱镜(楔型) S�9'8�rn!_ �/��!/�/i^ 对称抛物面镜区域用于光束的准直 Fo�0�d��z 从VirtualLab元件目录使用离轴抛物面镜(楔型) >#j�f�Z5t� 离轴角决定了截切区域 !VF.=\iH/� O_n) 2t(c? 规格:参数概述(12° x 46°光束) /���%'>?8/ �M�L|��O2e 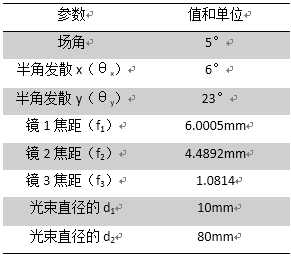
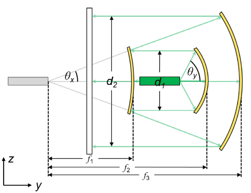 'aFjy�Y?% �5NT?A�,r" 光束整形装置的光路图 y_�mD9�bgW [`u�3SN�/P
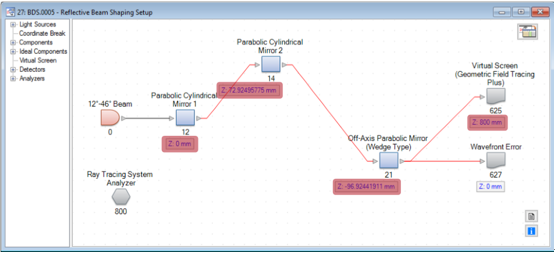 8,(FJ7OCT,
IQz:D�J��
 BWd{xP y�
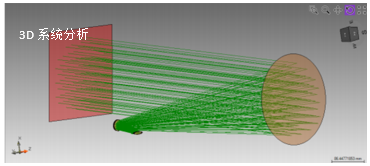
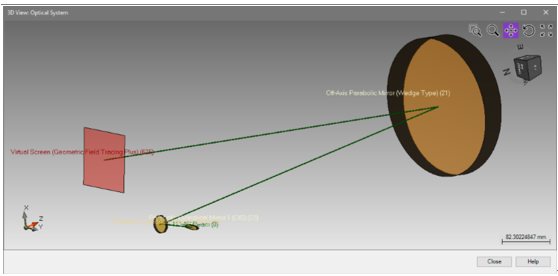
j�w^Pt~@�� 光学元件的定位可以通过使用3D系统视图来显示。 m3La;%a�A0 绿线表示生成的光轴,由VirtualLab的基础定位方法生成(仅仅设置了距离z和倾角)。 ^3q��o%=�i :=I@<@82�W 详述案例 ]n�EZ�Q+F� ~�BSE8M+�r 模拟和结果 o,#[S��e*n Ckelr���� 结果:3D系统光线扫描分析 ;g0�p`�w�V 首先,应用光线追迹研究光通过光学系统。 5tIM@,�.I/ 使用光线追迹系统分析仪进行分析。 �wG�XnS"L! x9c/;Q��&m file used: BDS.0005_Reflective_BeamShaper_01_RT.lpd ��c2,�1d�` v�w�'`t6 使用参数耦合来设置系统 :�tv:46+s=
\;�b)qB�
-]�uN16\ F
自由参数: 2rr}5i)�r|
反射镜1后y方向的光束半径 ]lKQ�wp�X3
反射镜2后的光束半径 +&�w=*IAKZ
视场角,这决定了离轴取向(这些值保存为全局变量) 1b6o���x6
由于功能原理,所有系统参数(距离,焦距,直径)可以由光束参数分析计算。 t:|+U:! >�
对于此计算,应用了嵌入的参数耦合功能。 ;U
+;NsC�H
Raw�K9K_1 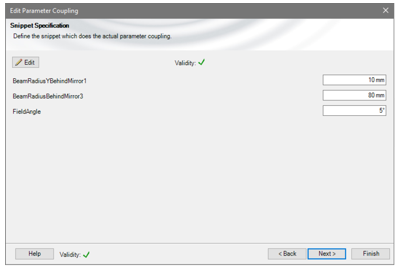 OYW�W<N+R2
�| �Q
Y_ci
�V
�i�fQ@
 l>Nz]Ul%{�
#b~wIOR)Z� 自由参数: A1zqm_X5)P 反射镜1后y方向的光束半径 j�:yQP#��U 反射镜2后的光束半径 [I�`r�[u� 视场角,这决定了离轴取向(这些值保存为全局变量) W.xlS
�ZEB 基于光束发散角和直径(x和y方向)焦点,可以计算并设置反射镜的直径和距离z。 z)Y<�@2V*C Pgy&�/-u�� �\~(w��w3e 如果这个例子评估20个参数,那么返回到光路图(LPD)。
s�G�f\�!�w v�}=�����3 �[w%MEC�Te 结果:使用GFT+进行光束整形 �GP��%8�3T e$k�]z HlQ 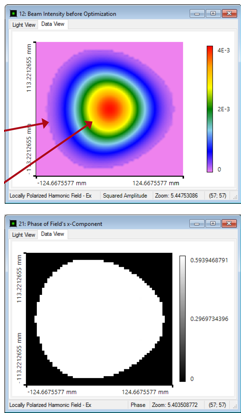 $�II[b-X?S kKF�SCl/�g hS�g��f�p
现在,利用几何场追迹+计算生成的光束剖面。
9I a4PPEH1 3~e"CKD�>� �<p48?+K9� 由于离轴设置,光线分布显示出轻微的不对称形状。
iY=M�67V� x�*H4o{o0� 不过,场分布几乎是对称的(最好是使用伪色(false colors))。
%!�r>]�M < �n�t�,tM/� 产生的相位是完全平坦的,产生的波前误差:
TzX�ivE@mm KzQ�\A!q�G 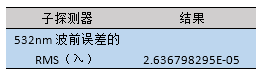 ��\dyJ=t�g rz]0i@ehv'
file used: BDS.0005_Reflective_BeamShaper_01_RT.lpd
5R�v6+���d IT,T��Ss/Y 结果:评估光束参数 }+[H~�8)�5 Ni$�WI{�e9 Bi"7�FF(z 从生成的整形光束场分布,可以评估光束参数。 可以直接通过使用探测器界面实现。
Ni5�~�Buf� 在这个例子中,我们对光束半径,发散角和M²值感兴趣。
�`.�z;�.&x  �y�Z[H�&>� Y[�A�L�!h�
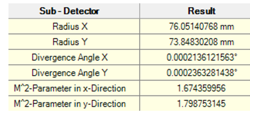
整形光束在x和y方向上显示了一个几乎相同的半径。 发散角大约是4urad。
."R�,j|o�6 M²值明显高于1。(与理想高斯光束相比,高M²值是由光束偏离引起的)
 ,}�!O�JyT� mPNT*�pA�O
file used: BDS.0005_Reflective_BeamShaper_02_BeamShaping.lpd
�s�X�zxEhp SxMrX C�* 光束质量优化 u>Z0u��g6x m�*L*# ZBS XqV�h�C): 通常,使用合适的高斯调制光阑以用于优化M²值。 因此,我们使用测量的半径作为腰束半径(消除发散角)来生成一个高斯光束。
^|@t�2Rp@ 之后,将接收场转换成一个透射函数。 将该传输函数用作光阑(在一个透射函数元件中)。
=J0X{Ovn4z V#?GDe}�[� 结果:光束质量优化 \�UI7H1XDH ^l#Z*0@><~ QN_Zd@�K*A 由于通过高斯孔径传播,光束显示出理想高斯形状。 因此,M²值在两个方向上几乎都是1。
@O�}%�sjC1 y4a�Sf2 �� 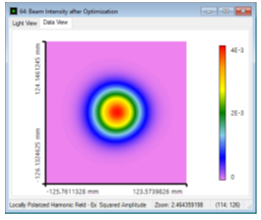 _ x�&Y'X|� \ajy�%$;$}
然而,光束半径是略有减少。(光束半径显示在最后一张幻灯片是由于其偏离了理想高斯。)
�/T�TmMx�* �U2=l; �R{ 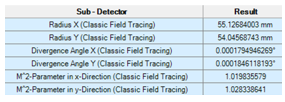 �]/�!��#�:
file: BDS.0005_Reflective_BeamShaper_03_BeamOptimization.lpd
?�5e:w?&g@ Sx���Lu< 反射镜方向的蒙特卡洛公差 � �k%V#{t. 7�5�~�>[JM 对于公差,在随机模式下我们使用参数运行特性。
)s6p�OxWx \2#>@6Sqrl *TY?*��H� 这意味着参数变化是的正态
�$�LLkYOwI c�q�`v�8�� 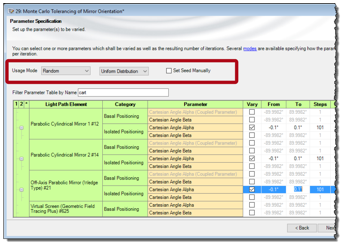 !Q!=��=*1H gF;i3�OJg� YaJ[39��V�
对于这个例子,假设每个反射镜都有±0.1°的角度偏差(绝对的方向)。 由于这个偏差,整形光束的波前差明显增加。
<rc��?EV� 这意味着,波前对对齐误差很敏感。
��5" <�7�� 3z9}cOFq]z 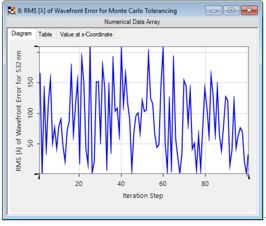 v*�'d�A^�Q ^ZX��71-
file used: BDS.0005_Reflective_BeamShaper_04_Tolerancing.run
59:Xu%��Hp H8+�7��r�M 第一个随机公差的典型强度分布:(相应的均方根波前差:1.08λ,40.4λ,140λ)
VfOm#Ue0�q 8�^C��dE*a 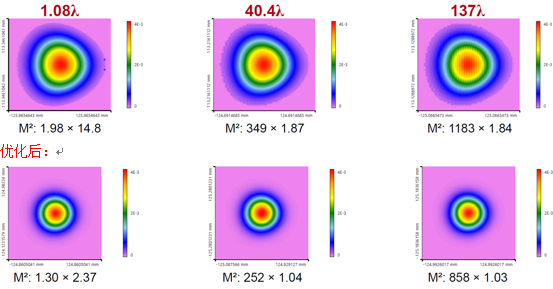 M�Xs�SF|-� Sw<@u�+Z;%
由于波前差和因此校准的偏差更大,M²值明显增加。可以使用高斯孔径来减少。
6@?4z
Rkz� ;
F% 3b�47 总结 RnV
��)�*� (�K"U�#Zn 实现并分析高性能离轴和无色散反射光束整形装置。
uh'{�+E�;= 1.模拟 �_NQMi4 V( 通过使用光线追迹来验证反射光束整形设置。
'+L�bFGrO3 2.研究 \��<W�Rk4D 为了计算场分布和评价光束参数,应用几何场追迹+(GFT+)引擎。
LIYj__4=|� 3.优化 �25%[nk�O4 通过使用显示出高斯整形孔径函数和经典场追迹引擎来优化M2参数。
.6T�an2[�% 4.分析 $8gj}0}eH� 通过应用蒙特卡罗公差来分析取向偏差的影响。
%�"|I`�
m 可以使用VirtualLab Fusion非常有效地模拟和分析复杂的光束整形装置,尤其是离轴系统。为此,根据情况应用不同的模拟引擎。


