光束传输系统(BDS.0005 v1.0) :.g/=Q(�T~
#(��614-r/
二极管激光光束使用无色散离轴反射装置进行准直和整形 75Z|me�G�~
kQ\ $0=6N9
�cN�&Eb��n 3�'�.3RKV
简述案例 g]�&��fyB# �[ft��6xI 系统详情 3�0^q_|l:] 光源 $j�h$nMx)! - 强象散VIS激光二极管 o�
�i'�iZX 元件 6��t;;F�z - 光束准直和整形的反射元件(例如圆柱抛物面镜) fphCQO^#vW - 具有高斯振幅调制的光阑 M(+�Pd_c�6 探测器 O��/#��3QK - 光线可视化(3D显示) BT��[|f[1 - 波前差探测 G$Mf(�S'f� - 场分布和相位计算 !8�U�Iyw� - 光束参数(M2值,发散角) FA-cTF[,�( 模拟/设计 �%�l&oRB�C - 光线追迹(Ray Tracing:):基本系统预览和波前差计算 k�fa�s4mkc - 几何场追迹+和经典场追迹(Geometric Field Tracing Plus (GFT+) & Classic Field Tracing):
s*g�qKQ;� 分析和优化整形光束质量 B`eK_�'7t� 元件方向的蒙特卡洛公差分析 �,4"N�7_!7 B;[� .u>f 系统说明 A;rk4�)lij I=&i &6v8G 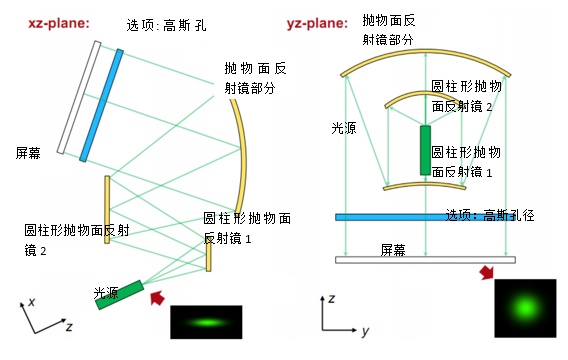 l�GYW[0d�y 模拟和设计结果 O
MQ?*^eA� .\$A7DD+A�
 �=A,�B'n\R
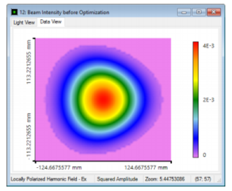
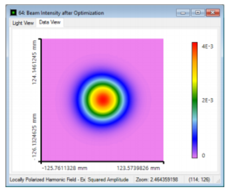
场(强度)分布 优化后
�bh5�D�}�w
 ++b�[>�}�;
 9cB+�x`+Lu [#A��pd1S_ 总结 vai�w*?jV
���B�\R �X 实现和分析高性能离轴和无色散反射光束整形装置。 �5XX)8gAo� 1.模拟 m �BvO<?ec 使用光线追迹验证反射光束整形装置。 .:&`�PaMt� 2.评估 tUH?N/�q�n 应用几何场追迹+(GFT +)引擎来计算场分布和评价光束参数。 ��c?C�fM>� 3.优化 '�8)�kFR^9 利用一个具有高斯形状孔径函数的光阑和经典场追迹引擎来优化M2参数。 �~-��v�CY 4.分析 >Du=(p��B 通过应用蒙特卡罗公差来分析方向偏差的影响。 yH"�i�5L9� Q�SF0?Puf 对于复杂的光束整形装置,特别是离轴系统,可以使用VirtualLab来进行高效的模拟和分析。模拟过程中,根据情况应用不同的模拟引擎。 (]c�L5o�9 KJyCfMH&:@ 详述案例 �RYCi�O,�+
pqO�0M�]} 系统参数 \;MP|:{�pU ��%2d�zx[s 案例的内容和目标 RgV��3�,z
(y�;
�6�H� 在BDS.0001,BDS.0002,BDS.0003和BDS.0004案例中,研究了折射光束传输系统。 ,&�@Gxi�U� f@YdL6&d�- 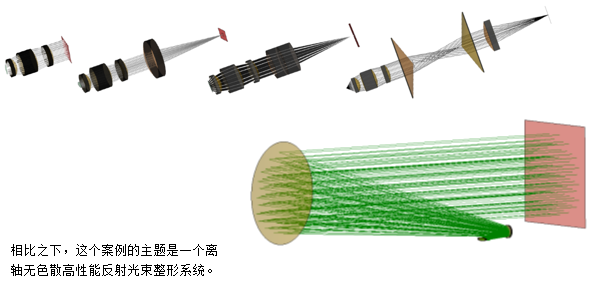 MuM�q%uDA"
P^"RH&Z�QJ 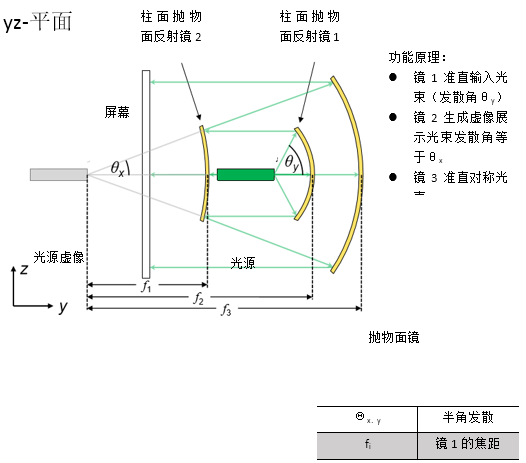 {Ni]S�$�7� ��Hr�e&a!U
 EGgw#JAi#t �v\|jkzR5Y 规格:像散激光光束 v�3��cMPN �A^F��kU�� 由激光二极管发出的强像散高斯光束
�0<v5_�pB 忽略发射区域在x和y方向可能发生的移动 ynM:��]*~K
\h3�H�aN�C  })<u����~r
U9T���}iI
 ���k�%gj�� ��h[q�Z��M
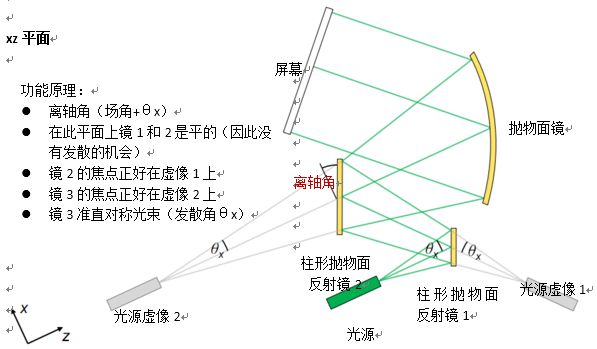
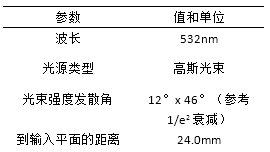
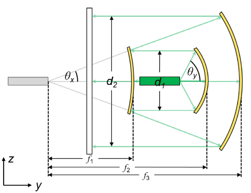
规格:柱形抛物面反射镜 ?=4oxP���e &,<,!j�)Jr 有抛物面曲率的圆柱镜 ��pp�n � 8 应用用锥形常数.-1来实现锥形界面 'cc8����xC 曲率半径等于焦距的两倍 .gf�i9���J I)���1ih�� �Q/�3�*�65 规格:离轴抛物面圆柱镜(楔型) @�"N�P`�#� 'z,�kxra|n 对称抛物面镜区域用于光束的准直 �bL* b>R[x 从VirtualLab元件目录使用离轴抛物面镜(楔型) ?X�dvZf $� 离轴角决定了截切区域 @~s�5�{�4 AJ>E\DK�0] 规格:参数概述(12° x 46°光束)
�*~
IHVU VD&�wO�'�U 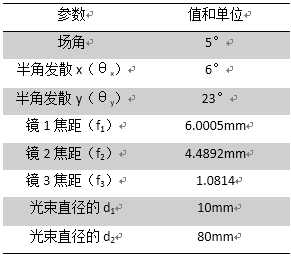
 UfPB-EFl$D �@`
P�n<_L 光束整形装置的光路图 )jl@�hnA�� ,w6?�Ap��
 �`AE6s�.p?
g7?[}?]3"p
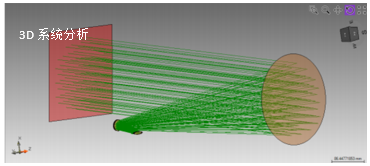
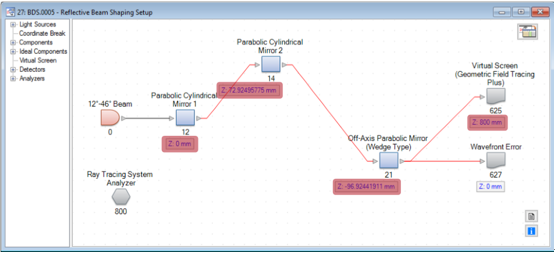
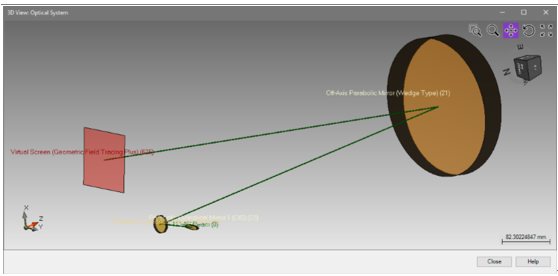 �`:7r5}(�^ \y?*} ��L 光学元件的定位可以通过使用3D系统视图来显示。 9^�g8VlQdT 绿线表示生成的光轴,由VirtualLab的基础定位方法生成(仅仅设置了距离z和倾角)。 BM�O�,eQcB �&Q�d�a��| 详述案例 5'f_~�>1Wt &TRKd)wd 模拟和结果 %8I^�&�~E1 b�+:mV�7eX 结果:3D系统光线扫描分析 [�sG`D-\P[ 首先,应用光线追迹研究光通过光学系统。 [r>hK��ZU2 使用光线追迹系统分析仪进行分析。 zUJX��A:L9 �
,d�/$!Yf file used: BDS.0005_Reflective_BeamShaper_01_RT.lpd 2�m*ugB�O; u�q�9m��q" 使用参数耦合来设置系统 ��!{V`N|0
u,�iiS4'Ze
*0,*F~��n
自由参数: �gNxv.6Pp=
反射镜1后y方向的光束半径 X~m57�b�j�
反射镜2后的光束半径 -SD:G]u�n
视场角,这决定了离轴取向(这些值保存为全局变量) 6�[XaIco=C
由于功能原理,所有系统参数(距离,焦距,直径)可以由光束参数分析计算。 &u|t�{C#�0
对于此计算,应用了嵌入的参数耦合功能。 n1|]ji[�c
>DY/Cc�G\P 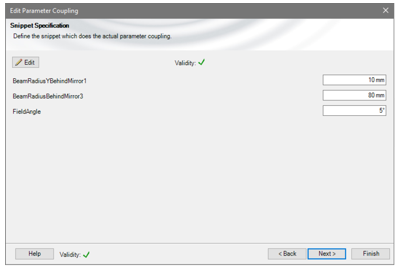 _5n2'\] H`
)?&�m�CI�*
PT,*KYF_O"
 _Q^jk0K8ga
�]b}�3f�<� 自由参数: �$#e}9g.�� 反射镜1后y方向的光束半径 b�ZWR.��</ 反射镜2后的光束半径 PJK�Y$s�. 视场角,这决定了离轴取向(这些值保存为全局变量) anz7ae&P'K 基于光束发散角和直径(x和y方向)焦点,可以计算并设置反射镜的直径和距离z。 ?xKiN5q�"6 �h�\#4�[/� 6��T�~+vT� 如果这个例子评估20个参数,那么返回到光路图(LPD)。
A�<�H]uQ�> W!8$:Ih�_Z *]q`�:~u2� 结果:使用GFT+进行光束整形 zB y%$5~Fw tZ=|1��l�M 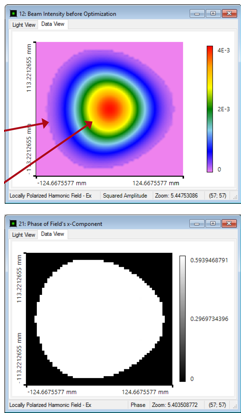 nq7�)�0F%e v�QX�F$/S� G2[2��y-Rv
现在,利用几何场追迹+计算生成的光束剖面。
w�MF1HT<* Brg0:5H
� �<� :eKXH2 由于离轴设置,光线分布显示出轻微的不对称形状。
aAoAjVNkK Gg6cjc=dC 不过,场分布几乎是对称的(最好是使用伪色(false colors))。
2mj>,kS?c� �gDfM}2]/ 产生的相位是完全平坦的,产生的波前误差:
'�)�F@em� �-{e�iV0<^ 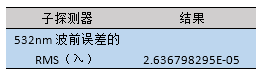 +A,�c�di9z ZKI`�� ��;
file used: BDS.0005_Reflective_BeamShaper_01_RT.lpd
vA�*NJ%&` 3s:�)�CXO� 结果:评估光束参数 .�*�EP$pc� h*P0;�V`UX � h;K�9}w 从生成的整形光束场分布,可以评估光束参数。 可以直接通过使用探测器界面实现。
/Jk.b/t.*S 在这个例子中,我们对光束半径,发散角和M²值感兴趣。
V/OW=WCzN  qy\�SO�A�h �,h3,&��,
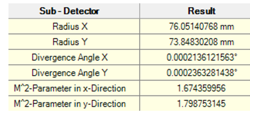
整形光束在x和y方向上显示了一个几乎相同的半径。 发散角大约是4urad。
AsZ�y�Pybq M²值明显高于1。(与理想高斯光束相比,高M²值是由光束偏离引起的)
 Z-U3Tr�SI
d9D*w/clMi
file used: BDS.0005_Reflective_BeamShaper_02_BeamShaping.lpd
jq/�{��|<0 %�UL�d_ES^ 光束质量优化 0�Z%�<H\Z 71&`6���#� WF�eaX�7\b 通常,使用合适的高斯调制光阑以用于优化M²值。 因此,我们使用测量的半径作为腰束半径(消除发散角)来生成一个高斯光束。
Yic'p0<
?V 之后,将接收场转换成一个透射函数。 将该传输函数用作光阑(在一个透射函数元件中)。
yC�g>]6B�� p-g@c��wOu 结果:光束质量优化 �\B�svUG�d 9qZ|=r]y'� QQ,w:OjA�0 由于通过高斯孔径传播,光束显示出理想高斯形状。 因此,M²值在两个方向上几乎都是1。
<* P�jG}Z. e8]�md�U{) 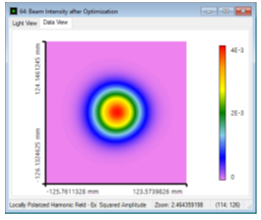 1��0/3-)+ J�_|�>rf�W
然而,光束半径是略有减少。(光束半径显示在最后一张幻灯片是由于其偏离了理想高斯。)
8>:�2�l�i� H
@E-=Ly�� 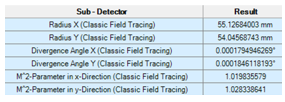 / dn�]`Ge)
file: BDS.0005_Reflective_BeamShaper_03_BeamOptimization.lpd
.Qj`_q��6= t;�ga>^NA" 反射镜方向的蒙特卡洛公差 gD� fVY%[Z e''Wm.>g(+ 对于公差,在随机模式下我们使用参数运行特性。
CV�7��.hF< L/cbq*L��� ��)=D9���L 这意味着参数变化是的正态
s*�}d`"YvH a-DE-V Uls 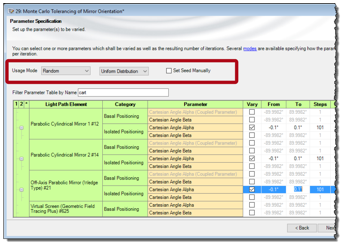 ?Z�7C0u#wd d}�415 �XA 5O��%}.}n�
对于这个例子,假设每个反射镜都有±0.1°的角度偏差(绝对的方向)。 由于这个偏差,整形光束的波前差明显增加。
�`}Hn�j�* 这意味着,波前对对齐误差很敏感。
}mJ)gK5b 6 A�B#hh��i# 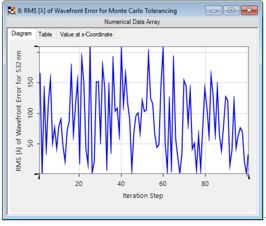 %s)E}cGH� 8@�Km@o]?�
file used: BDS.0005_Reflective_BeamShaper_04_Tolerancing.run
X!_OOfueP8 7y`�~T�+�� 第一个随机公差的典型强度分布:(相应的均方根波前差:1.08λ,40.4λ,140λ)
r*3XM{bZ/@ ��!�8�s:3] 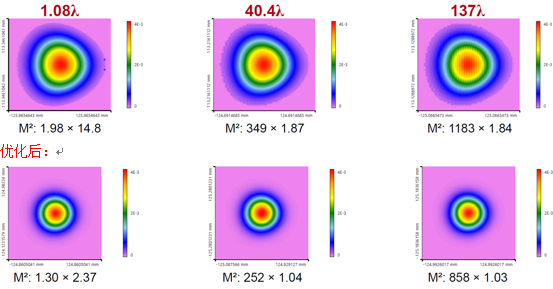 ��Ap>�n4~ �)5V1H�WjU
由于波前差和因此校准的偏差更大,M²值明显增加。可以使用高斯孔径来减少。
Cw^�)}�23R ->#7��_�W� 总结 )�I�}G:bBa n:!��J3pR� 实现并分析高性能离轴和无色散反射光束整形装置。
�42Ffx?Qmv 1.模拟 uc�"u�@ _M 通过使用光线追迹来验证反射光束整形设置。
`RzM�)I�Ll 2.研究 =�O�_[9kuJ 为了计算场分布和评价光束参数,应用几何场追迹+(GFT+)引擎。
Z�mH�l~MR@ 3.优化 �Vis�?cuU/ 通过使用显示出高斯整形孔径函数和经典场追迹引擎来优化M2参数。
i\eykY�c,� 4.分析 0UB'6wR�Vo 通过应用蒙特卡罗公差来分析取向偏差的影响。
U&a�]gkr 可以使用VirtualLab Fusion非常有效地模拟和分析复杂的光束整形装置,尤其是离轴系统。为此,根据情况应用不同的模拟引擎。


