光束传输系统(BDS.0005 v1.0) �qr���kJ:
Z ItS(o�J.
二极管激光光束使用无色散离轴反射装置进行准直和整形 |*JMCI�@Mz
{(_>��A\zi
m�98w0D@Ee �fa�2hQJ02
简述案例 >"<<hjKJ�� �?�vg|;��Q 系统详情 -^WW�7 �g` 光源 p�e>[Ts`2F - 强象散VIS激光二极管 3)��_(t.$D 元件 fT0�+i�nRG - 光束准直和整形的反射元件(例如圆柱抛物面镜) ��0xz��S9� - 具有高斯振幅调制的光阑 ~vw$Rnotz 探测器 L%�3�1>)�8 - 光线可视化(3D显示) SxW.dT8�{� - 波前差探测 E=RX^� 3+} - 场分布和相位计算 Ct9dV7SH�� - 光束参数(M2值,发散角) E#(dri*#t
模拟/设计 VdF<#�(�X+ - 光线追迹(Ray Tracing:):基本系统预览和波前差计算 i��?]�`9z - 几何场追迹+和经典场追迹(Geometric Field Tracing Plus (GFT+) & Classic Field Tracing): UY/qI%#L#, 分析和优化整形光束质量 F�+2��85JK 元件方向的蒙特卡洛公差分析 �_g%�h:G&^ wG�"�,Obja 系统说明 �Q���=#@g Fg^Z g\�X3 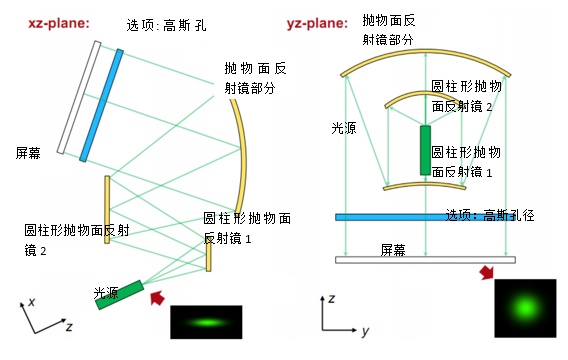 8w9?n�3z=} 模拟和设计结果 s E0l�dN" f�1
Zj:3�e
 �6&[rA�TU+
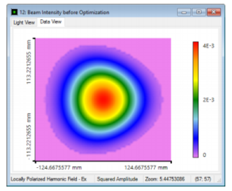
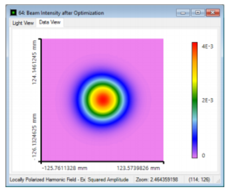
场(强度)分布 优化后
U�%l�<48@8
 %d2\��4{{S
 gbjql+Mx+� \ ��3F��OI 总结 �}=
(|3�\v
�
y aL�c~K 实现和分析高性能离轴和无色散反射光束整形装置。 c|��(&6(r� 1.模拟 )|IM�hB�+4 使用光线追迹验证反射光束整形装置。 QO <.l��`F 2.评估 }��<mK7�9m 应用几何场追迹+(GFT +)引擎来计算场分布和评价光束参数。 4j�}uVGi{e 3.优化 CkEbSa<)hK 利用一个具有高斯形状孔径函数的光阑和经典场追迹引擎来优化M2参数。 1wt(pk�Nk� 4.分析 ]=j�pq�xlx 通过应用蒙特卡罗公差来分析方向偏差的影响。 &�0JC�Z�/e 6��i'kc3w� 对于复杂的光束整形装置,特别是离轴系统,可以使用VirtualLab来进行高效的模拟和分析。模拟过程中,根据情况应用不同的模拟引擎。 }D*�5PV%d� 1D�2�Yued� 详述案例 u8Oo@xf0Fr
T}y�@ a^#� 系统参数 <BhNmEo)2 �F.@U
X�{J 案例的内容和目标 <S(`e�/�#[
�k�/.a
yLq 在BDS.0001,BDS.0002,BDS.0003和BDS.0004案例中,研究了折射光束传输系统。 �NG��\^>.8 :WAFBK/��x 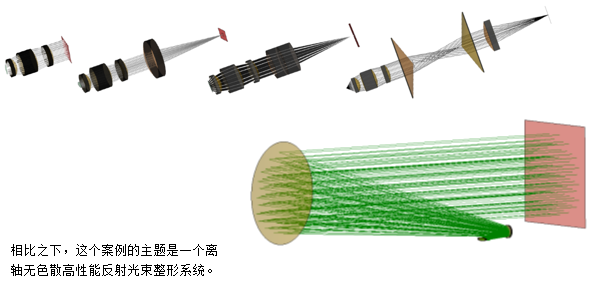 A&7~]�BR\
wSI�f�qf+y 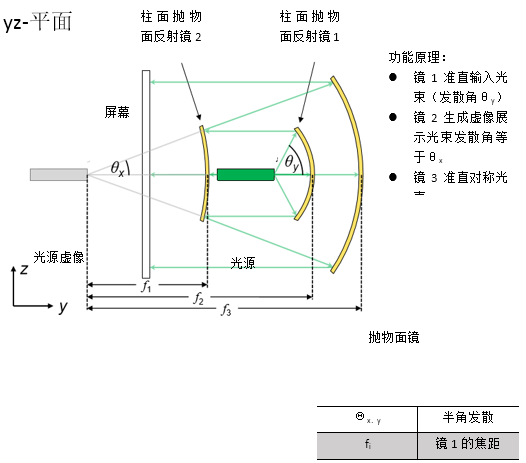 aT20�F�EZ; �7f#r&�~�=
 |QxT�"`rT
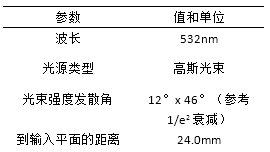
\Z�mn�!Gg� 规格:像散激光光束 3p�#BEH<re �0�qhSV B5 由激光二极管发出的强像散高斯光束 Y�LFM3�IaP 忽略发射区域在x和y方向可能发生的移动 �MT(G=r8�
f�1�TYQ�?e  �2qe�]1B�;
0mY�KzJi�
 �{5J: �]{p rL�JjK$�_x
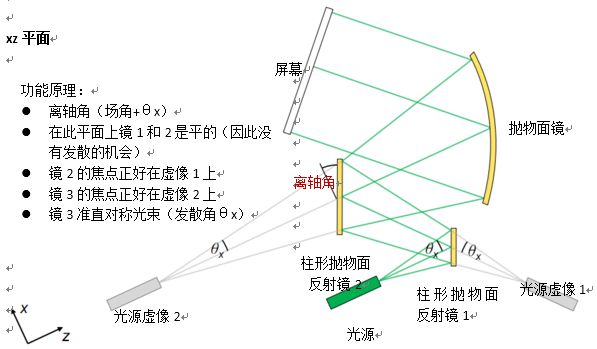
规格:柱形抛物面反射镜 KXb��D7N. p�Pn�Jf��{ 有抛物面曲率的圆柱镜 �o��.x<h"; 应用用锥形常数.-1来实现锥形界面 #x�e-Yw1�! 曲率半径等于焦距的两倍 �@z��Aav�> dXewS��_7 �m5KAKpCR, 规格:离轴抛物面圆柱镜(楔型) v���&}^8j Ry�4`Q$�=: 对称抛物面镜区域用于光束的准直 �iqTG�h*�k 从VirtualLab元件目录使用离轴抛物面镜(楔型) m5\�/7� VC 离轴角决定了截切区域 v]e6�CZwo� �x&Yc�F78 规格:参数概述(12° x 46°光束) /�L�t Lu�� ���+RN|ZG& 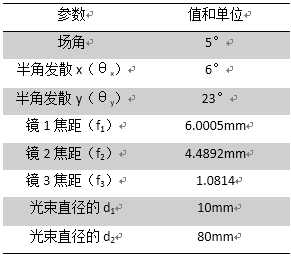
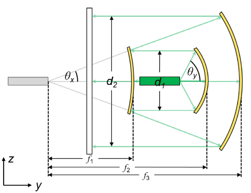 I%gD�qfdL wh�)�Ujgd� 光束整形装置的光路图 NI33l�p$V� d|RDx;r�l8
 �8V�(-S��,
�,V{C�y`bi
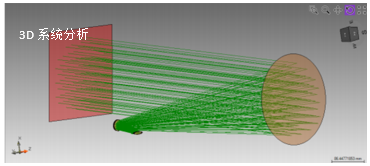
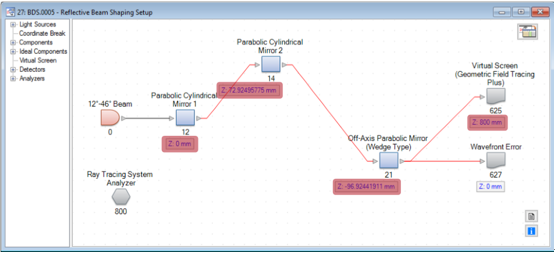
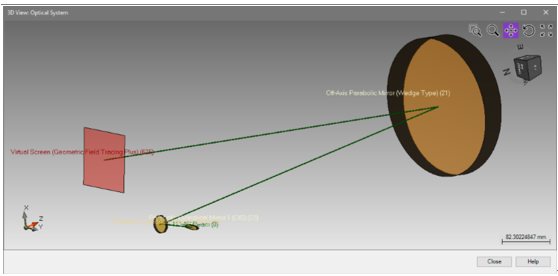 �gR�QV)8uh CZ.XE�MN\� 光学元件的定位可以通过使用3D系统视图来显示。 #�(f- ��cK 绿线表示生成的光轴,由VirtualLab的基础定位方法生成(仅仅设置了距离z和倾角)。 6g�N>P�%�n /FW{>N1��� 详述案例 ����Q~S3d �[��r;�hF� 模拟和结果 ?VP07
dQTe t�G}cmK~�% 结果:3D系统光线扫描分析 �g@][h_? { 首先,应用光线追迹研究光通过光学系统。 �VT~j�gsY 使用光线追迹系统分析仪进行分析。 !3T,{:gyrI iQj�2aK Gs file used: BDS.0005_Reflective_BeamShaper_01_RT.lpd 3�Z-N*bhC� +!9��&zYu! 使用参数耦合来设置系统 �`ot�<BwxJ
�W�^Z�#�_{
�Bgy?k K2[
自由参数: h:l4:{�A64
反射镜1后y方向的光束半径
MT�UJsH\�
反射镜2后的光束半径 :3$-Qv� X
视场角,这决定了离轴取向(这些值保存为全局变量) t��$yt8#Tk
由于功能原理,所有系统参数(距离,焦距,直径)可以由光束参数分析计算。 NP< ��{WL#
对于此计算,应用了嵌入的参数耦合功能。 :H�TV8;yc
g�W(7jFl� 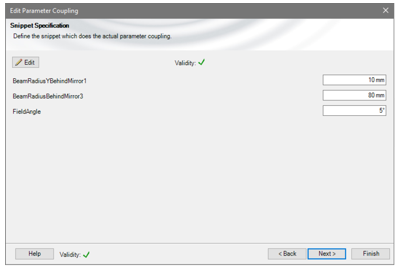 6i.!C5Y�X]
=a��bBD� �
u~VvGLFf5,
 We�u�%�&u-
>+8Kl`2sw; 自由参数: Q\��k|pg?� 反射镜1后y方向的光束半径 !w� #x@6yq 反射镜2后的光束半径 Y9�_�OkcW) 视场角,这决定了离轴取向(这些值保存为全局变量) s!Y��`�1h{ 基于光束发散角和直径(x和y方向)焦点,可以计算并设置反射镜的直径和距离z。 !3 j@�g�i2 m#k�J((�~� vh"��>�Z4 如果这个例子评估20个参数,那么返回到光路图(LPD)。
4�kqg�Ztg. 6l|�,J`G xY,W[�?3CY 结果:使用GFT+进行光束整形 Y�]-7T-*+t [>y�0Xf9^ 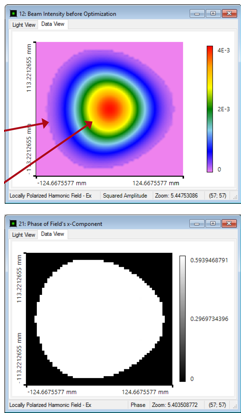 �NiPa-yR�h Pe<}kS
m4 G�"�&yE.E5
现在,利用几何场追迹+计算生成的光束剖面。
L4?)N&V�� uxs�fQ%3`# �_�b(y�"+k 由于离轴设置,光线分布显示出轻微的不对称形状。
~!A*@a�C HJ�+I;OJ�� 不过,场分布几乎是对称的(最好是使用伪色(false colors))。
pg:1AAhT[ ~+r�"%�KnG 产生的相位是完全平坦的,产生的波前误差:
�Jx(`�.*$� �|wYOO�(!� 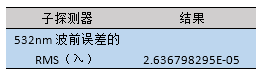 X
\GB�:#:X yQ{xR�tN�O
file used: BDS.0005_Reflective_BeamShaper_01_RT.lpd
�n���0*a�. yw3E$~��k 结果:评估光束参数 C��%��)�Xz 7U�zbS,$�x 1O{x9a5Z?O 从生成的整形光束场分布,可以评估光束参数。 可以直接通过使用探测器界面实现。
g�k.c"$�2� 在这个例子中,我们对光束半径,发散角和M²值感兴趣。
A0>u9Bn"Qw  Jfs$VGZ�P; @ �a�?^2X^
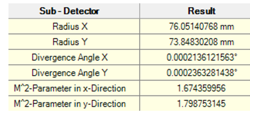
整形光束在x和y方向上显示了一个几乎相同的半径。 发散角大约是4urad。
j4�hi�MI�; M²值明显高于1。(与理想高斯光束相比,高M²值是由光束偏离引起的)
 ~=xS\@UY = }q��~�M��$
file used: BDS.0005_Reflective_BeamShaper_02_BeamShaping.lpd
3x�U �i�n� �">V�.na�o 光束质量优化 RO10$1IW.2 .tny"a��&� )n&@�`>v�m 通常,使用合适的高斯调制光阑以用于优化M²值。 因此,我们使用测量的半径作为腰束半径(消除发散角)来生成一个高斯光束。
@C3�4^\aH+ 之后,将接收场转换成一个透射函数。 将该传输函数用作光阑(在一个透射函数元件中)。
?�'�L��3B4 w?LDaSz\�t 结果:光束质量优化 D��L:w�i�Q 28N
v���'� A^9��RGz4= 由于通过高斯孔径传播,光束显示出理想高斯形状。 因此,M²值在两个方向上几乎都是1。
5���u=(zg� �]*M-8��_D 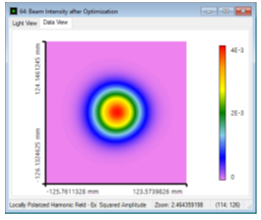 E�"|L�A[o
2V*<HlqOif
然而,光束半径是略有减少。(光束半径显示在最后一张幻灯片是由于其偏离了理想高斯。)
�7Y>��17=| �1dgy-$H~ 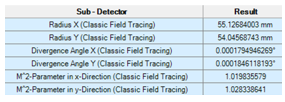 X$<s@_��#1
file: BDS.0005_Reflective_BeamShaper_03_BeamOptimization.lpd
�t��|ih{0 |_�7AN!7�j 反射镜方向的蒙特卡洛公差 �(6*CORE
� yg�A~d��9" 对于公差,在随机模式下我们使用参数运行特性。
Qq�.h�t�� uIO��<�6p) +v�7m�w<6s 这意味着参数变化是的正态
F/OD�V=J-� ? ��!���dy 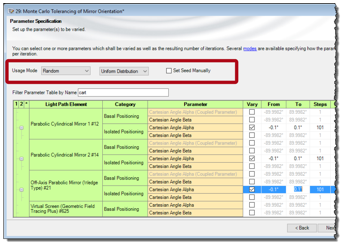 j
m]d:=4_ scsN2#D7U/ N5SePA\ ,?
对于这个例子,假设每个反射镜都有±0.1°的角度偏差(绝对的方向)。 由于这个偏差,整形光束的波前差明显增加。
^=lh|C��\# 这意味着,波前对对齐误差很敏感。
V���W[!%<� >��)&]Ss5J 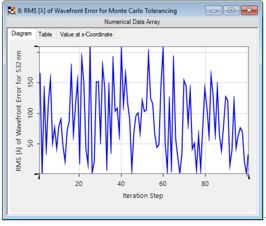 ^D�=1%@l?# {H5a.+-(bE
file used: BDS.0005_Reflective_BeamShaper_04_Tolerancing.run
tlnU2T�T_f %�}nN��wuJ 第一个随机公差的典型强度分布:(相应的均方根波前差:1.08λ,40.4λ,140λ)
1zDa�t�@<H ��(zO)J`z> 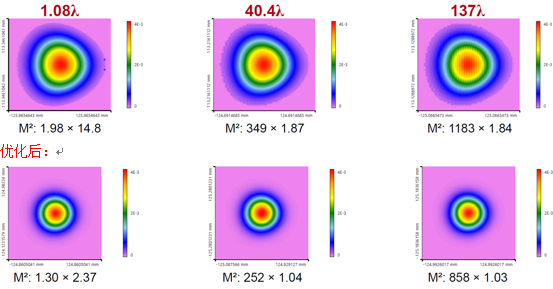 +@ �FM~�q� �\�.`��;p�
由于波前差和因此校准的偏差更大,M²值明显增加。可以使用高斯孔径来减少。
��:����U}. %)|�p�Ua&� 总结 c8^M::�N�I I)B+h8l72< 实现并分析高性能离轴和无色散反射光束整形装置。
�oVK3=m@�{ 1.模拟 R.FC3<TT�v 通过使用光线追迹来验证反射光束整形设置。
`k 5'nnyP 2.研究 Ob+Rnfx3�7 为了计算场分布和评价光束参数,应用几何场追迹+(GFT+)引擎。
^Pq4� �n%x 3.优化 9uNkd2��#� 通过使用显示出高斯整形孔径函数和经典场追迹引擎来优化M2参数。
�+p%!�G1Yz 4.分析 !m*
YPY3�1 通过应用蒙特卡罗公差来分析取向偏差的影响。
1��T��agQ 可以使用VirtualLab Fusion非常有效地模拟和分析复杂的光束整形装置,尤其是离轴系统。为此,根据情况应用不同的模拟引擎。


