光束传输系统(BDS.0005 v1.0)
^
D�aBz\�
qh9Z�50E9�
二极管激光光束使用无色散离轴反射装置进行准直和整形 >/l? ��g5{
f .Q\Z'S^�
�o /j*d�3 @��
[:ZS+1
简述案例 s}w{:Hk,x8 a1EOJ�^�}0 系统详情 5gY�R�wu�f 光源 'u*D�A|HC - 强象散VIS激光二极管 y��v t.�� 元件 �U{2BV��qM - 光束准直和整形的反射元件(例如圆柱抛物面镜) UL�s��\+U� - 具有高斯振幅调制的光阑 /rWd=~[�MO 探测器 ojaws+(& y - 光线可视化(3D显示) �Q�6PHpaj� - 波前差探测 '(U-(wTC'/ - 场分布和相位计算 EK�{Eo9l - 光束参数(M2值,发散角) ur)�9�x^�y 模拟/设计 t|�g4m[�kr - 光线追迹(Ray Tracing:):基本系统预览和波前差计算 tXNm�$Cq.| - 几何场追迹+和经典场追迹(Geometric Field Tracing Plus (GFT+) & Classic Field Tracing): wH�>a~C:� 分析和优化整形光束质量 ���G�r*r=s 元件方向的蒙特卡洛公差分析 )eUh�=�e�W Sc\��*W�0m 系统说明 zZL6z�4��g �3@kf@�Vf� 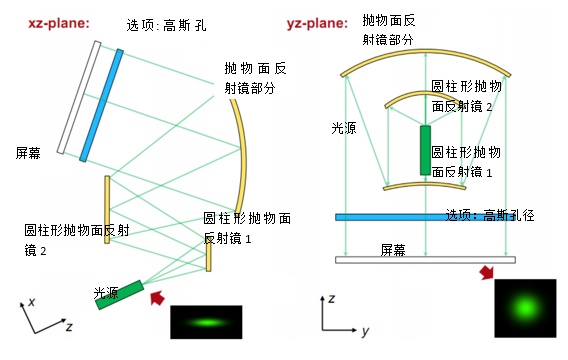 GWZ
�}7ake 模拟和设计结果 \H1(���PA� .YhA@8nc~l
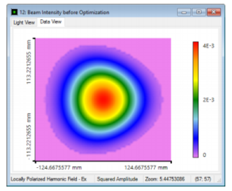
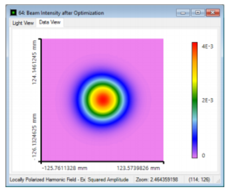 gH12�[Us'`
场(强度)分布 优化后
<c2�E�'U)X
 KI)�M JG:t
 C[ �NS��kr >")Tf6zw& 总结 3eb%OEM�Yk
Bo)3!�wO8� 实现和分析高性能离轴和无色散反射光束整形装置。 �^y�WL,�$ 1.模拟 �`g(Y*uCp� 使用光线追迹验证反射光束整形装置。 MLXNZd��� 2.评估 ��3��x`�| 应用几何场追迹+(GFT +)引擎来计算场分布和评价光束参数。
SW���H��2 3.优化 �5 h-@�|t� 利用一个具有高斯形状孔径函数的光阑和经典场追迹引擎来优化M2参数。 2M.fL��Q�? 4.分析 �I3a��NFa} 通过应用蒙特卡罗公差来分析方向偏差的影响。 "Lz�i���+1 ��Y�\D�!/T 对于复杂的光束整形装置,特别是离轴系统,可以使用VirtualLab来进行高效的模拟和分析。模拟过程中,根据情况应用不同的模拟引擎。 H3z:���ZTI `.E�[}W��� 详述案例 HJ9Kz^�TnC
t)~"4]{*}D 系统参数 Lf16�j*}-Q \d��6C%S!� 案例的内容和目标 APv�D��P?
8L,�5Q9
$� 在BDS.0001,BDS.0002,BDS.0003和BDS.0004案例中,研究了折射光束传输系统。 -)�w@f~�Q C���Nih6�R 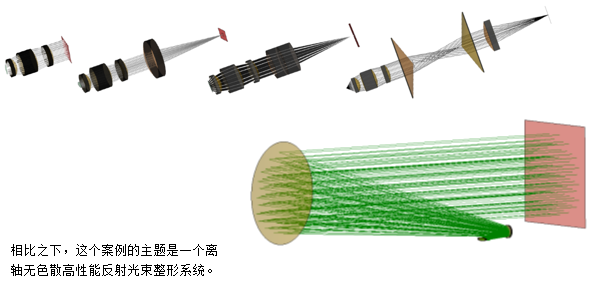 pV�9IH�s}
g�R&Q3jlIV 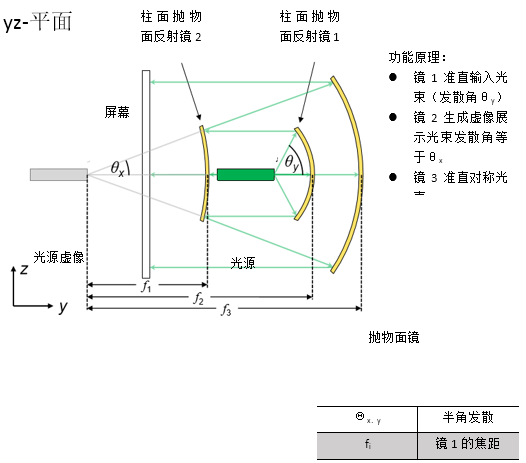 rV2WnAb[H& L�9r��8BK;
 v_<rNc,z-s �P2NQ�HX�
规格:像散激光光束 *T-�<|zQ� )L�k639r�� 由激光二极管发出的强像散高斯光束 Hg�uT"%iv� 忽略发射区域在x和y方向可能发生的移动 V�y6qbC-Kt
��6@Y_*4$|  6��h��w=�
oQLq&zRH`f
 &��Tn�S�4O )SaG�H3~*C
规格:柱形抛物面反射镜 v:f}XK�<�� -C;^�3R[
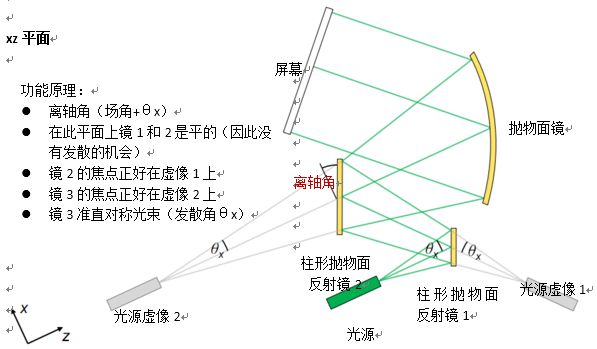
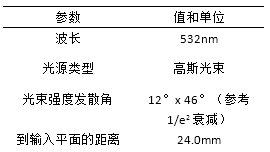
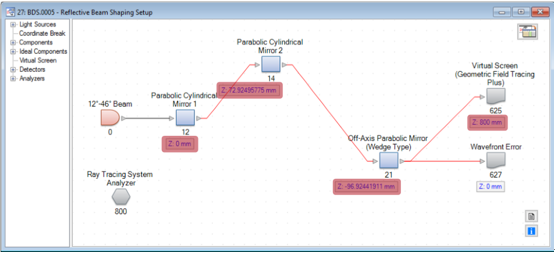
O 有抛物面曲率的圆柱镜 ?8I�?'\�F; 应用用锥形常数.-1来实现锥形界面 fFMlD�g[]; 曲率半径等于焦距的两倍 4qO+_!x{) "~#3&�3HVS n�3�T>Q�gK 规格:离轴抛物面圆柱镜(楔型) )fF�b_���U 7T�gO�K� � 对称抛物面镜区域用于光束的准直 K`yRr`pW�� 从VirtualLab元件目录使用离轴抛物面镜(楔型) ]}Mj�)J"m 离轴角决定了截切区域 (iBNZ7s�J BHIRH�mM<Y 规格:参数概述(12° x 46°光束) bZ?v-fn\D, �A�^�nvp!_ 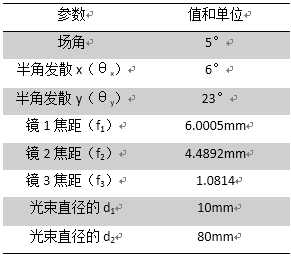
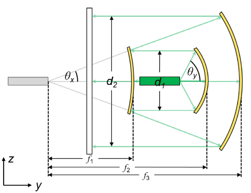 -j�+�UMlkB �!X��h=k36 光束整形装置的光路图 L(/e&J@>< Y4�OPEo5o
 �O%Scjm-^X
4qph�A9i�1
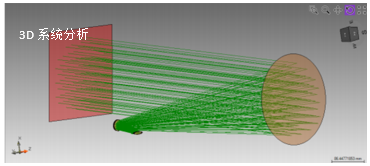
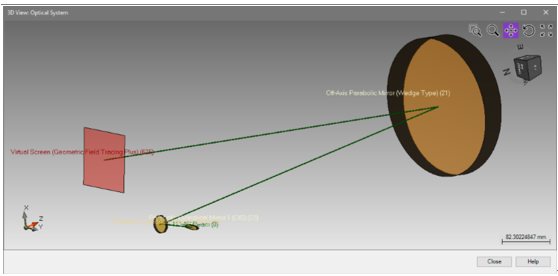 xj�<Rp|7& v�V'�EZ�?� 光学元件的定位可以通过使用3D系统视图来显示。 o906�/5��M 绿线表示生成的光轴,由VirtualLab的基础定位方法生成(仅仅设置了距离z和倾角)。 aKV$p�C<[o �Bz_^~b7�� 详述案例 _A M*@|p,� r � �[�9�x 模拟和结果 ��.4_o�>D� z�
F_M*�8= 结果:3D系统光线扫描分析 @y �e4q�.m 首先,应用光线追迹研究光通过光学系统。 B�p*K]3�_� 使用光线追迹系统分析仪进行分析。 8�/��DS:uM @*F"Q1 wI file used: BDS.0005_Reflective_BeamShaper_01_RT.lpd Ot$-!Y;<� pe0F0R�uy� 使用参数耦合来设置系统 ~<�P
�0]ju
b��o<~jb{
� N�O2XA\�
自由参数: �t#yk�->,�
反射镜1后y方向的光束半径 (ScxLf�=]�
反射镜2后的光束半径 n�+!
A�nKq
视场角,这决定了离轴取向(这些值保存为全局变量) �7W�Zr��SC
由于功能原理,所有系统参数(距离,焦距,直径)可以由光束参数分析计算。 g6W)4cC8a
对于此计算,应用了嵌入的参数耦合功能。 fs|�)l$R�d
_geW��E0
E 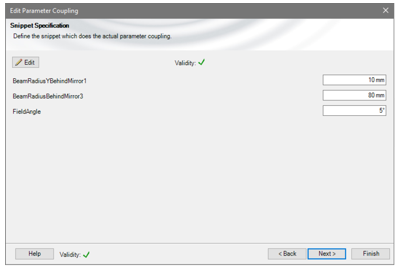 �A�]y`7jJ�
'QG �x�d!4
cO-7k��e�
 ?42<J�%p�
�iF�*:�d� 自由参数: *z���NYZ#� 反射镜1后y方向的光束半径 ,V'o4]�H�� 反射镜2后的光束半径 \/E>4)MDy 视场角,这决定了离轴取向(这些值保存为全局变量) i}b�${�n�o 基于光束发散角和直径(x和y方向)焦点,可以计算并设置反射镜的直径和距离z。 s�J��\BF�� <���3(LWxw +�_7*iJtD5 如果这个例子评估20个参数,那么返回到光路图(LPD)。
�C�#QpQg2� |o,YCzy|5� z��_�g��~� 结果:使用GFT+进行光束整形 @)IjNplYkw 6�.�FY0.i 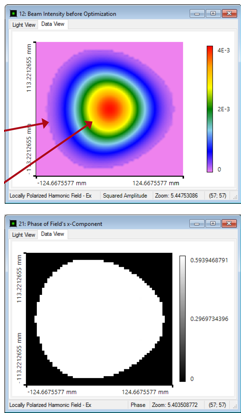 6~O�o�Fm5� ��o-;E>N7t 6L:x���^bM
现在,利用几何场追迹+计算生成的光束剖面。
ml�2_
]3j! x�E1� eT, ai}mO�yJs 由于离轴设置,光线分布显示出轻微的不对称形状。
(VS�5V31�" ?=>+L��qP 不过,场分布几乎是对称的(最好是使用伪色(false colors))。
d^�/3('H�6 fz�;iOjr>
产生的相位是完全平坦的,产生的波前误差:
|�
H!2��8h B!
rTD5a�� 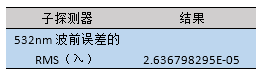 H��/�,gr�o YTAmg�kF\4
file used: BDS.0005_Reflective_BeamShaper_01_RT.lpd
�;V@Wt�Zv ko1J094Y% 结果:评估光束参数 JROM_��>mC IO�TR/a�nu *�?o{9v5}( 从生成的整形光束场分布,可以评估光束参数。 可以直接通过使用探测器界面实现。
8'n/?�.7cX 在这个例子中,我们对光束半径,发散角和M²值感兴趣。
{�-���Z�Fp  W�egtyO�� �!G�OM5z�,
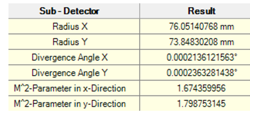
整形光束在x和y方向上显示了一个几乎相同的半径。 发散角大约是4urad。
���=b38(�\ M²值明显高于1。(与理想高斯光束相比,高M²值是由光束偏离引起的)
 lT4H�n;tnN `/�_o�!(Z`
file used: BDS.0005_Reflective_BeamShaper_02_BeamShaping.lpd
�l;af~ef)' �W>!_�|[�a 光束质量优化 t�
c[n&�X� �r�`%+M7�� ��pa#d L!J 通常,使用合适的高斯调制光阑以用于优化M²值。 因此,我们使用测量的半径作为腰束半径(消除发散角)来生成一个高斯光束。
.e3NnOzyxS 之后,将接收场转换成一个透射函数。 将该传输函数用作光阑(在一个透射函数元件中)。
za#s/��b$[ @|���LBn6q 结果:光束质量优化 ���El�<]b7 V7#Ff�i�� 8�iW;y�2qF 由于通过高斯孔径传播,光束显示出理想高斯形状。 因此,M²值在两个方向上几乎都是1。
7:�A�x(El CxGx8*��<X 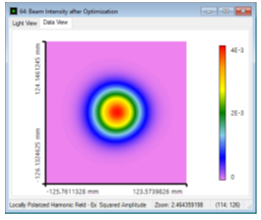 �HfcL%b%G8 MzP�zqm<��
然而,光束半径是略有减少。(光束半径显示在最后一张幻灯片是由于其偏离了理想高斯。)
-D�xL�0:E �qs|m�j}�? 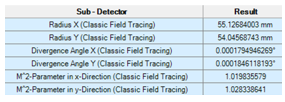 [qdR�UV��'
file: BDS.0005_Reflective_BeamShaper_03_BeamOptimization.lpd
kR]!Vr*yh dX\�.t��<� 反射镜方向的蒙特卡洛公差 �6)z?f��4, W-F�u-Cz= 对于公差,在随机模式下我们使用参数运行特性。
/V=24\1K�y $�f�,n8�]
x8!ol2\`< 这意味着参数变化是的正态
�:�*t"8;O[ n�M\eDN�K� 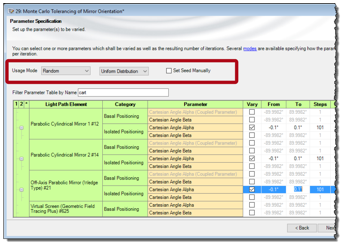 \Z^TXy�u�� 3�VI�4�X�� >:zK?(qu,N
对于这个例子,假设每个反射镜都有±0.1°的角度偏差(绝对的方向)。 由于这个偏差,整形光束的波前差明显增加。
,B08i
o-�� 这意味着,波前对对齐误差很敏感。
cKN$� =gd� vgD� {qg@� 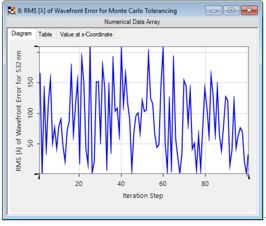 Kh(Z�U^{n� FvN<<��&B�
file used: BDS.0005_Reflective_BeamShaper_04_Tolerancing.run
J~B<7O<?!1 {*[\'!d--. 第一个随机公差的典型强度分布:(相应的均方根波前差:1.08λ,40.4λ,140λ)
y'(N�e�=y� ��/D5`��� 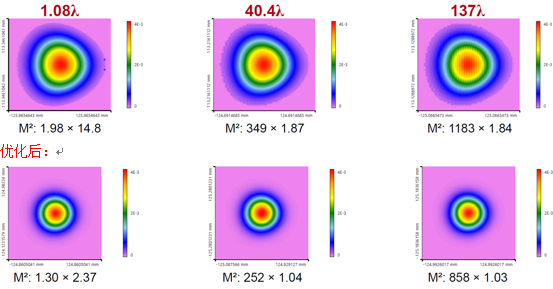 �76wc��,+ ���h��j���
由于波前差和因此校准的偏差更大,M²值明显增加。可以使用高斯孔径来减少。
/R~1Zj��2& (
x�X�G�Sx 总结 z��?�[r�� rm4.aO~-F 实现并分析高性能离轴和无色散反射光束整形装置。
N-jTc?mT~& 1.模拟 !iH-�#�B-� 通过使用光线追迹来验证反射光束整形设置。
8i|w��(5m; 2.研究 n8�uv#DsdK 为了计算场分布和评价光束参数,应用几何场追迹+(GFT+)引擎。
Y7#-Fr�a0W 3.优化 rS�x�xH]�- 通过使用显示出高斯整形孔径函数和经典场追迹引擎来优化M2参数。
TlI<1/�fP} 4.分析 ^Y u6w\QM� 通过应用蒙特卡罗公差来分析取向偏差的影响。
NM]s8c�K�_ 可以使用VirtualLab Fusion非常有效地模拟和分析复杂的光束整形装置,尤其是离轴系统。为此,根据情况应用不同的模拟引擎。


