光束传输系统(BDS.0005 v1.0) s3{s.55{m�
n5.>;N.*��
二极管激光光束使用无色散离轴反射装置进行准直和整形 ��QIK�73^�
"ILWIz�f.]
�c��A?
x�( U�*Qq5=dqD
简述案例 4_�+P���v6 /�\rq�$W�_ 系统详情 /y)"j�#-eW 光源 ��t1jlx�K - 强象散VIS激光二极管 ��6#M0��AG 元件 |*K�S<iHr% - 光束准直和整形的反射元件(例如圆柱抛物面镜) ~lqGnNhh�7 - 具有高斯振幅调制的光阑 -�l �H>8+� 探测器 OZD!#���YI - 光线可视化(3D显示) PuCDsojclh - 波前差探测 ��_}OJPahw - 场分布和相位计算 c�1�kxKxE� - 光束参数(M2值,发散角) -fJ@�R1] 模拟/设计 ;9 ,mV(w� - 光线追迹(Ray Tracing:):基本系统预览和波前差计算 O}_a3>1DY - 几何场追迹+和经典场追迹(Geometric Field Tracing Plus (GFT+) & Classic Field Tracing): �cm�h�N(== 分析和优化整形光束质量 j y�RSEk�$ 元件方向的蒙特卡洛公差分析 *frJ^ Ws{ bz0�P49�%� 系统说明 :z.Y$�]�F@ �<�m,�yF�k 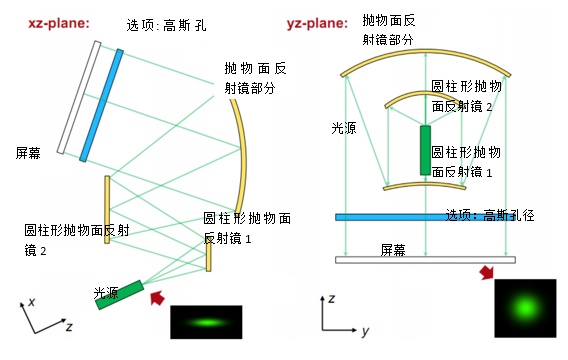 }b+�Q�YSt 模拟和设计结果 1Xr"h:U_X t*d >eK`:N
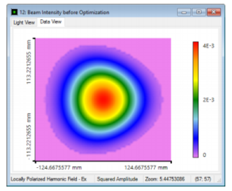
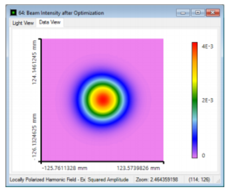 +�xf�W`[.{
场(强度)分布 优化后
8i;�)|��z7
 ] �5v4^�mk
 2l@"�p!ar= ZQ~myqx,+L 总结 &
�8'��(�
,�LW�+7yD� 实现和分析高性能离轴和无色散反射光束整形装置。 c~U�Ar k S 1.模拟 D2<�/^]3Su 使用光线追迹验证反射光束整形装置。 ^8NLe9~p3? 2.评估 F|?'9s*;6G 应用几何场追迹+(GFT +)引擎来计算场分布和评价光束参数。 wB>�S\~i�� 3.优化
ml.;wB��| 利用一个具有高斯形状孔径函数的光阑和经典场追迹引擎来优化M2参数。 :X1cA�3c�! 4.分析 g�&+Y{*�Gp 通过应用蒙特卡罗公差来分析方向偏差的影响。 dA1
C)gL�i ;�DD>k� bd 对于复杂的光束整形装置,特别是离轴系统,可以使用VirtualLab来进行高效的模拟和分析。模拟过程中,根据情况应用不同的模拟引擎。 n2�d8��;B# bug�Fl>�� 详述案例 �qX{X4�b$
��TcD�[Teu 系统参数 1V�f�7�8n� o�WD�S�K^� 案例的内容和目标 )ojx_3��j8
J4G>� E.8� 在BDS.0001,BDS.0002,BDS.0003和BDS.0004案例中,研究了折射光束传输系统。 DVl[t8�K!� ����3X$Q�, 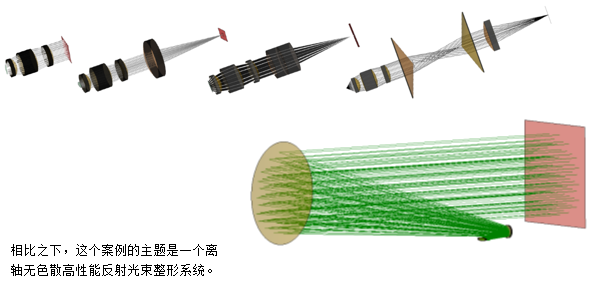 qA/#IUi)�1
Y��� ��.�� 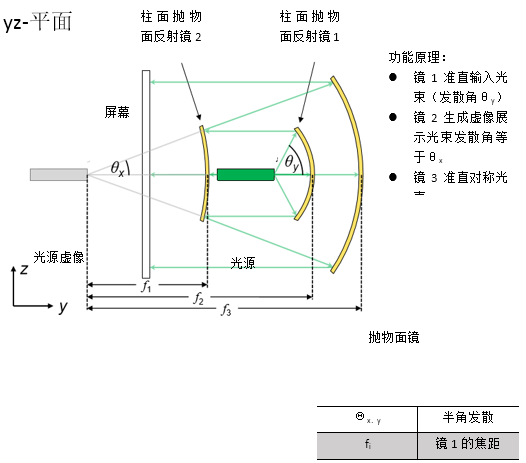 2"leUur~rO �19F �;oFp
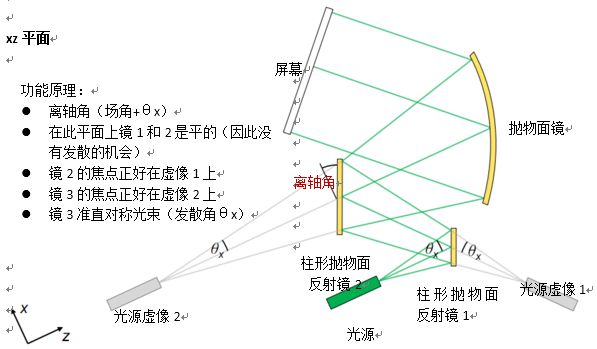 �ut�4r~~Ar �T�+;�H#&� 规格:像散激光光束 @%O�Py|=,{ =Y��&9
qt� 由激光二极管发出的强像散高斯光束 x*��me'?�q 忽略发射区域在x和y方向可能发生的移动 m!5H�Rj�OO
�VyecTU�"W  C}mYt�/���
Y�^�R��?Q'
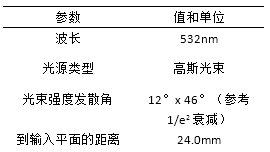 W?q��p�nPW �7q�%|4Z-~
规格:柱形抛物面反射镜 g.I(WJX��0 �48tc�gFg[ 有抛物面曲率的圆柱镜 <.,R��Bo�� 应用用锥形常数.-1来实现锥形界面 @�u��p��&q 曲率半径等于焦距的两倍 =��U4�f}W; /Jxq
�3D)v on�nI� �!� 规格:离轴抛物面圆柱镜(楔型) @[�M�O,J&h nnt�8 sf@\ 对称抛物面镜区域用于光束的准直 `�d7gm;ykp 从VirtualLab元件目录使用离轴抛物面镜(楔型) N;-/wi�p� 离轴角决定了截切区域 6exI_3A4jh "jL1�.�9%" 规格:参数概述(12° x 46°光束) ���I�&L.;~ �)v%�l0_z{ 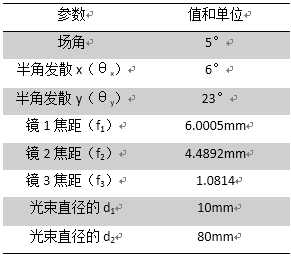
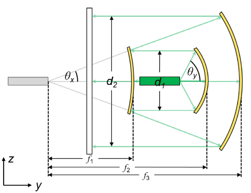 K;o�V"KRK� EXA�^�!/�) 光束整形装置的光路图 wgY6D�!Y � �_*s~`jn{H
 ��T/[f5?�p
Ri�|k<i�o�
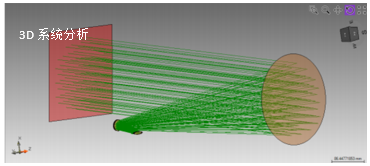
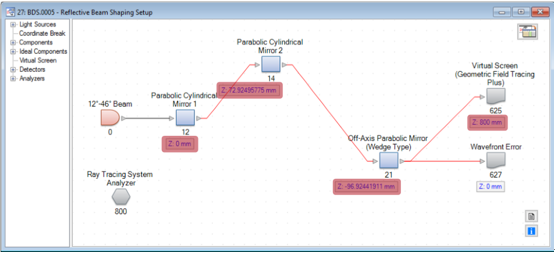
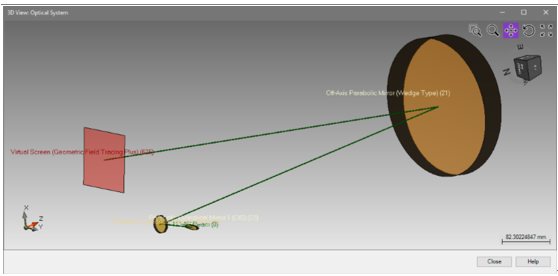 m_a^��RB�( i<%m I�q1L 光学元件的定位可以通过使用3D系统视图来显示。 �(O$}�(�Tn 绿线表示生成的光轴,由VirtualLab的基础定位方法生成(仅仅设置了距离z和倾角)。 9Ei5z6Vk/+ d�9O�:,DKf 详述案例 :�'Zx{F�` {��'N�Bp0i 模拟和结果 m��ge#YV:: WFouo�XlG0 结果:3D系统光线扫描分析 �H��LVQ7�� 首先,应用光线追迹研究光通过光学系统。 r����wy+~� 使用光线追迹系统分析仪进行分析。 Qh*)p��t]n N�epi�|�{ file used: BDS.0005_Reflective_BeamShaper_01_RT.lpd ^f9�>l;Lb� �_ w/_�(k� 使用参数耦合来设置系统 _=pW��G^�a
)1W��M�l�G
;_}�~%-_
~
自由参数: ~p:?QB>1]
反射镜1后y方向的光束半径 <P�X���.l%
反射镜2后的光束半径 �alFNS��RY
视场角,这决定了离轴取向(这些值保存为全局变量) FC{})|yh
}
由于功能原理,所有系统参数(距离,焦距,直径)可以由光束参数分析计算。 �u$C\E<G�^
对于此计算,应用了嵌入的参数耦合功能。 �H��( vx/q
<Z},A-\S* 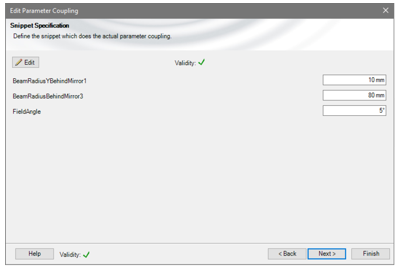 e��H
%Ja[
1I �""X]I_
d��PsL�Z"I
 D&/I1=�\(�
\wYc1M@7V� 自由参数: �0LdJ���ZP 反射镜1后y方向的光束半径 XIK�vH-�0& 反射镜2后的光束半径 Yx���Xq��I 视场角,这决定了离轴取向(这些值保存为全局变量) @Gt`Ds�9=� 基于光束发散角和直径(x和y方向)焦点,可以计算并设置反射镜的直径和距离z。 xY��Pxg�!� �@�o6�R[5( A�otCX7T2T 如果这个例子评估20个参数,那么返回到光路图(LPD)。
Fk���{�J@Y ��eeM?]J-� \8�{\;L �C 结果:使用GFT+进行光束整形 z�Ej#arSE4 {{��\ce;hN 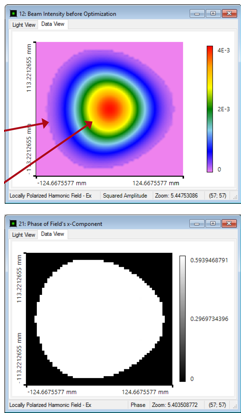 7t�R�i"\[5 �+"d�v��7 �Jd_;@(Eg=
现在,利用几何场追迹+计算生成的光束剖面。
/N��6}*0Ru 0��Qnd6�mb �cL�G�6(<L 由于离轴设置,光线分布显示出轻微的不对称形状。
��8#w)X�/� �?F_)���- 不过,场分布几乎是对称的(最好是使用伪色(false colors))。
lNz]H��iD FH�8k'Hxg� 产生的相位是完全平坦的,产生的波前误差:
�O(c@PJe�m z8"7u�/4v{ 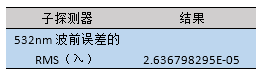 1Ip�fw���� ! \s��M�R
file used: BDS.0005_Reflective_BeamShaper_01_RT.lpd
z�U&L.+�
� 5wv �fF.v� 结果:评估光束参数 ���l�q>AGw -R
��b{^/ x6��W�`hpL 从生成的整形光束场分布,可以评估光束参数。 可以直接通过使用探测器界面实现。
z�=�g$Exl 在这个例子中,我们对光束半径,发散角和M²值感兴趣。
$,ikv?�"L  �* ?]�~
#� uO�d&�X�W
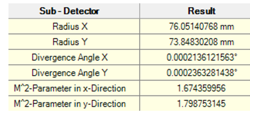
整形光束在x和y方向上显示了一个几乎相同的半径。 发散角大约是4urad。
T.�ML��$"f M²值明显高于1。(与理想高斯光束相比,高M²值是由光束偏离引起的)
 XK�S��8K4" 0^3+P%(o@�
file used: BDS.0005_Reflective_BeamShaper_02_BeamShaping.lpd
�v-Qm�x�-N ��e�2cP
*J 光束质量优化 ,[e\c�nq[ �E�=��$p^s 3I�� �$>uR 通常,使用合适的高斯调制光阑以用于优化M²值。 因此,我们使用测量的半径作为腰束半径(消除发散角)来生成一个高斯光束。
<%P�2�qgz5 之后,将接收场转换成一个透射函数。 将该传输函数用作光阑(在一个透射函数元件中)。
-1�u9t4+`� �~b)�74M/ 结果:光束质量优化 [�9o�4�hw� !�5S�d�2<N "N�5!�mpD" 由于通过高斯孔径传播,光束显示出理想高斯形状。 因此,M²值在两个方向上几乎都是1。
���Pw[���g N�d�@~>&�F 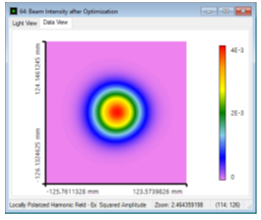 _zMg�o�c�7 aG%,�cQ�1
然而,光束半径是略有减少。(光束半径显示在最后一张幻灯片是由于其偏离了理想高斯。)
hgj�� <>H| `$TRl��eSi 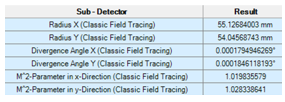 �4(�8xjL:
file: BDS.0005_Reflective_BeamShaper_03_BeamOptimization.lpd
e�<cM[6H'D &J�P-�O60� 反射镜方向的蒙特卡洛公差 Ig6T g ?� 1:M@&1L�Yp 对于公差,在随机模式下我们使用参数运行特性。
`5~3�G2��T 4� %W:��� Qk1��xU��E 这意味着参数变化是的正态
7.g�[SBUOG �,|kDsR��! 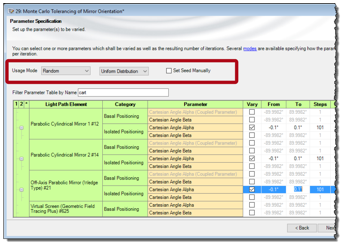 &--e�j|�n �?Ol��V"zK ��N!2�R��l
对于这个例子,假设每个反射镜都有±0.1°的角度偏差(绝对的方向)。 由于这个偏差,整形光束的波前差明显增加。
�VQ�#3#�Hj 这意味着,波前对对齐误差很敏感。
�O1'�m@
q) \Ae9\�Jp8M 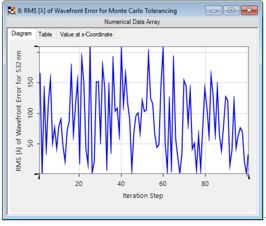 h�C <O`|lF 9f+>ix,ek*
file used: BDS.0005_Reflective_BeamShaper_04_Tolerancing.run
Av'�G�B�� wU\s�;�
dK 第一个随机公差的典型强度分布:(相应的均方根波前差:1.08λ,40.4λ,140λ)
V�VP:w%yW� /FP5�`:PfL 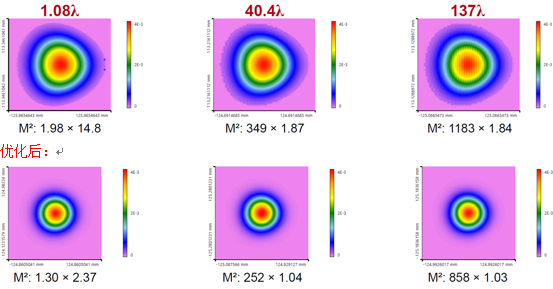 n\z,��/'d" �Uyx!E4pl(
由于波前差和因此校准的偏差更大,M²值明显增加。可以使用高斯孔径来减少。
��:���GpDg T"7~Ab�gNU 总结 �)lk&z8;.= �%r�u;;��h 实现并分析高性能离轴和无色散反射光束整形装置。
4(Iplo*Ys@ 1.模拟 $-}e; VZb 通过使用光线追迹来验证反射光束整形设置。
c(;a=�n(E# 2.研究 >K9#3
4hP� 为了计算场分布和评价光束参数,应用几何场追迹+(GFT+)引擎。
b` Hz��$�8 3.优化 l 'DsZ9y@2 通过使用显示出高斯整形孔径函数和经典场追迹引擎来优化M2参数。
}v:jn�c�p 4.分析 K�"j�_>63) 通过应用蒙特卡罗公差来分析取向偏差的影响。
1�0!wqy�j& 可以使用VirtualLab Fusion非常有效地模拟和分析复杂的光束整形装置,尤其是离轴系统。为此,根据情况应用不同的模拟引擎。


