2022 年 12 月,发布 VirtualLab Fusion 2023.1 ]�"1DGg \A VirtualLab Fusion 2023新版本更新内容(三) $,�f��X:x� 2023.1版本新特性一览 cPc</[x[W� 5�+ MS^H� 基本信息 �d�cWD��(-
_oDz���-��
 �;P&OX�5~V
 )sQ*Rd@t[8
VirtualLab Fusion 2023.1新版本
主要更新方向 8kDp_�s��i
 BJo*'U�S-Q
VirtualLab Fusion 通过其惊人的快速物理光学技术实现物理光学建模 "G9xM�ffW�
VirtualLab Fusion 的开发从未停止。 VLF 2023.1*提供: �]:/�Q�]n^
- 更快的速度 ib�����791
- 更容易使用 p�s DetP
- 融合更多物理光学模型 ge�s� J/�I
- 更高的透明度 u08��mqE�a
- 多元的仿真控制选择 �1 I",L&S1
*我们的客户通常将 VirtualLab Fusion 称为 VLF。 因此,在此功能概述中,我们将 VLF 2023.1 用于代指 VirtualLab Fusion 2023.1。 L\z~uo3:��
%BB%p��C��
eO[b1]W�LP
功能概述(以下为更新内容的详细解释和案例展示): �n>U5�R_�T
数据视图 v1,o�ilL��
2SR:FUV�/ VLF 2023.1数据视图 mXfX�O*Cnp &~U ]~�;@ 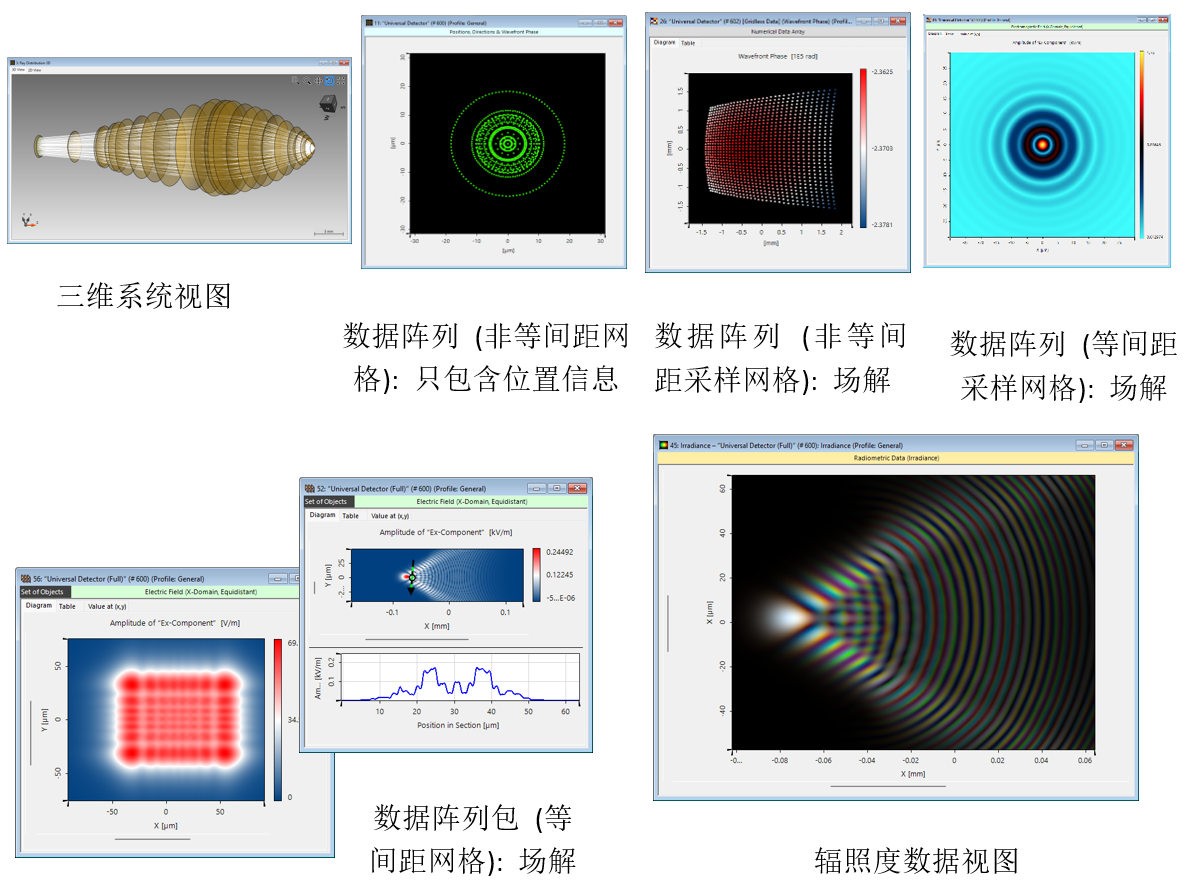 3|X�yl`i4o 1D!�<'`)AY VirtualLab Fusion 2023.1数据查看方式 ^�\,E&=/}M
2Q�:+��_v�
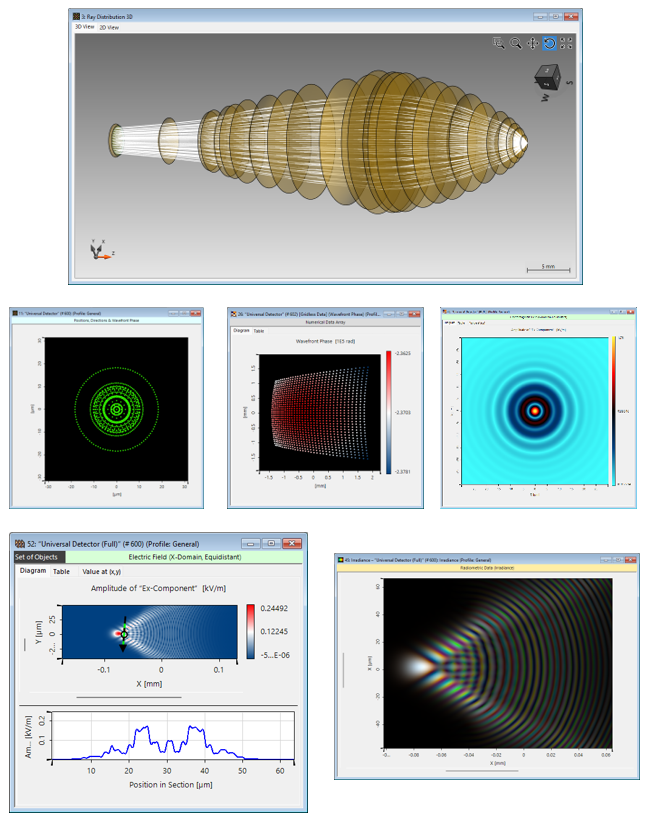 m/EFHS�49� l�0i�^u�MS 光学仿真一般会输出1维或2维的数据结果。VLF 2023.1 应用数据视图窗口来提供用户数据结果。 pIKP��XqA 三维系统视图: 显示基于点对点的物理模型的坐标映射,提供几何光线追迹的结果。 ��t}�tEvh� 数据阵列: 提供全面的可视化工具,针对2维以及3维等间距采样网格和非等间距采样网格数据。 ayF\nk�4b 多组数据阵列: 在仿真过程中,处理多模式或者多波长的光学模型,利用数据阵列包可将多个数据组组合在一起。 ZO$%[�ftb 辐射数据: 能量度量,比如辐照度,视图可以根据色度学方式中人眼对颜色的敏感程度显示。 $�\y�'I�Q%
,L'zR��yP�
q�K&d]6H
R
三维系统视图: 新的对话框以及设置选项 ��P�XN�h&N
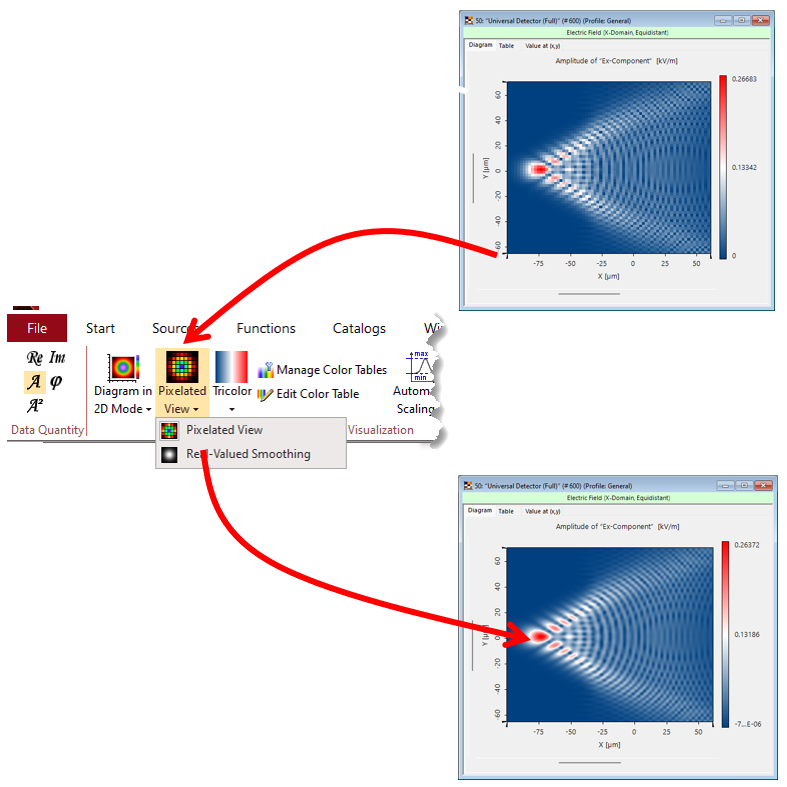
fw{�gx���� 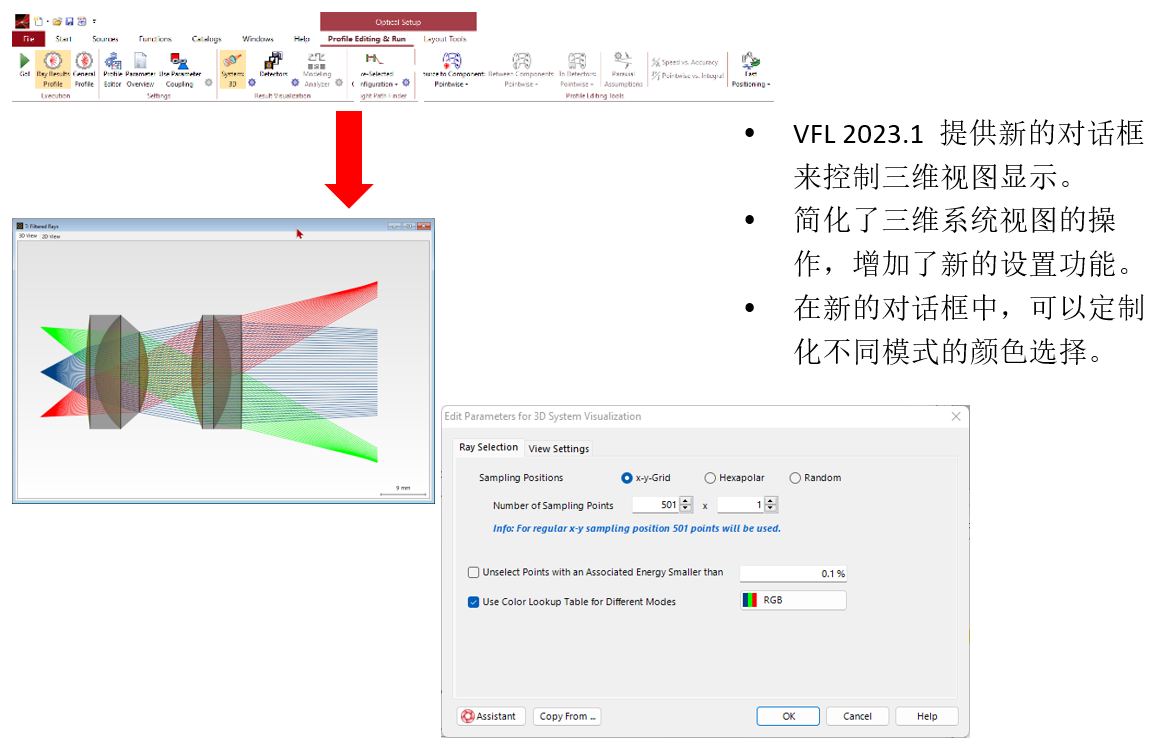 A�j]V`B:65 -v|qZ����' 数据阵列视图: 像素数据(Pixelated Data)平滑 �HT1���!5� "�k��gdbAZ • 探测器中的像素越少,探测器评估速度更快。 *<ewS8f*6� • 然而,复数型数据通常会有采样过疏问题,导致拟合插值数据失真。 fP�W�@{~t� • VLF2023.1加入了获取更光滑的可视化数据的选择,而且对于复数型插值处理,不需要更多的采样。 q{;�:S�g�Z 案例1: 光场数值和最近邻插值设置,例如,像素型视图。新的选项提供光滑视图,而不用通过操作(Manipulations) 改变插值。 qP��fQy�
�W�aR`Kp+>
 SS.dY"�"89
_�n>,��!vH
数据阵列视图: 像素数据(Pixelated Data)光滑化 #|PS&}6wU�
O�X\F���~+
PB�kt~�=�j
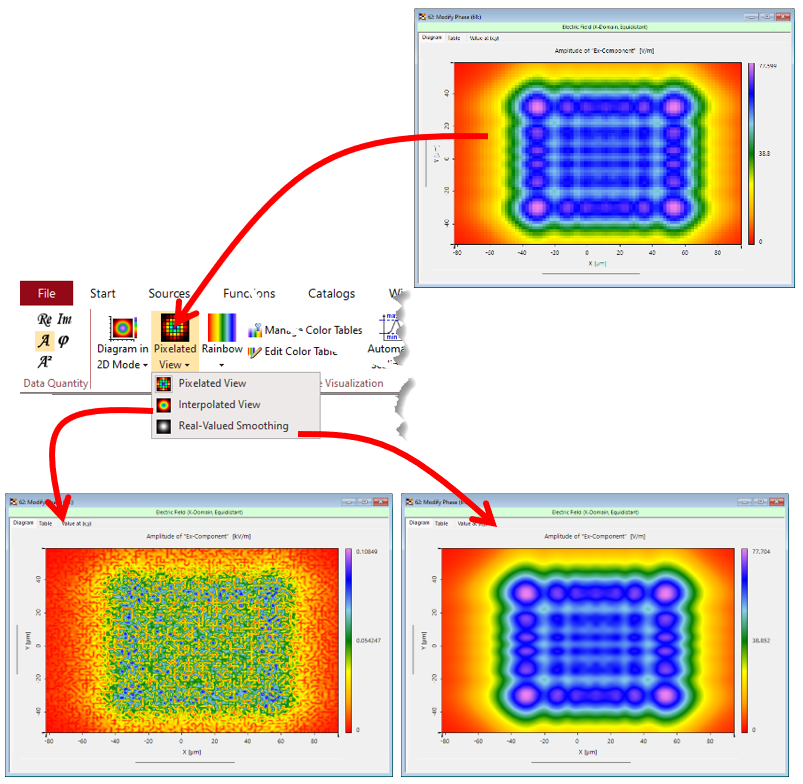
复数型数据通常会有采样过疏问题,导致拟合插值数据失真。 5��(�H�G�|
VLF2023.1加入了获取更光滑的可视化数据的选择,而且对于复数型插值处理,不需更多的采样点数。 w}cPs�{Vi"
案例2: 复数型光场数据采用立方插值的设置,它能够激活插值视图(interpolated view)。视图中的散斑是由于复数插值中的随机相位所导致。新增加的选项可以平滑光场中的振幅部分。
_~iw[*#u
�$[=%R`~w
 �]}2Z�ttQ?
�{fn��!�'
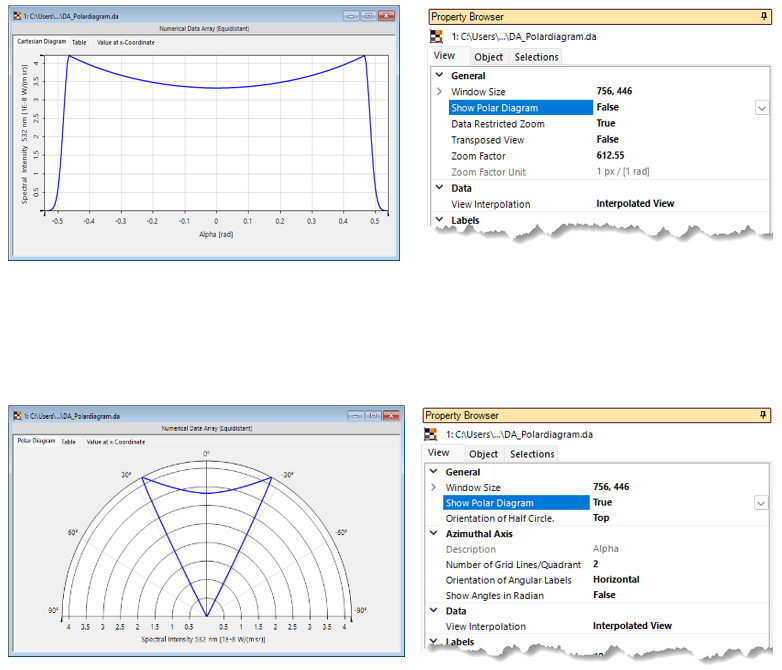
数据阵列视图: 极坐标图(Plolar Diagram) M?uC%x+S$_
"v�E4�E�| • 一维数据可直接从探测器上生成,也可以直接划线从二维数据上提取一维数据。 x39<6_?�G� • VLF 2023.1 增加了极坐标视图选项,针对依赖角度变化产生的一维数据。 O55 xS+3^k • 在属性浏览器(Property Browser) 中可以实现笛卡尔坐标系以及极坐标系可视化的转化。 XFV!S#yE�Z • 新功能可以直接应用在与角度有关的辐照以及光度的探测器中。 $43q�ME���
�l$bu%�SZ�
 54�li^� ��
�W�#WV�fr
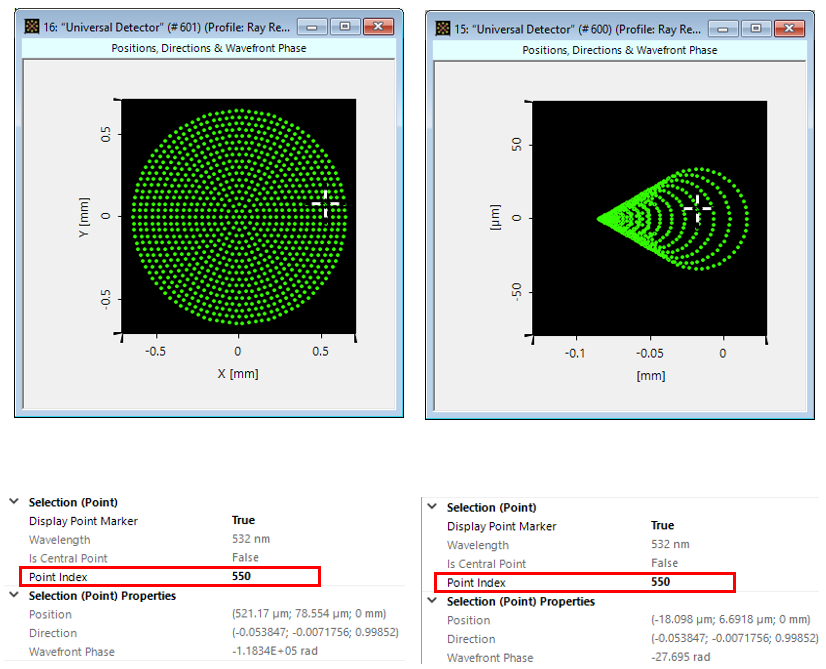
数据阵列视图:找寻以及点的标识 {8,J@�9�NU
l}�s�jD�[2
�:yjKL^G>
• 针对逐点操作,可以实现挑选特定点来追踪其映射。 �]^K�4i)�\
• 所以,在VLF2023.1数据视图(data view)中可以查看选择的点的索引。 G?/�DrnK:�
• 在典型的工作流程中,用户可查看临近光源上感兴趣的点的索引。V2023.1 可以提供对同一个系统,不同视图中,具有相同点索引的可视化。 k-OP�U���,
_Qi&J.U>�
 9.B
KI��/�
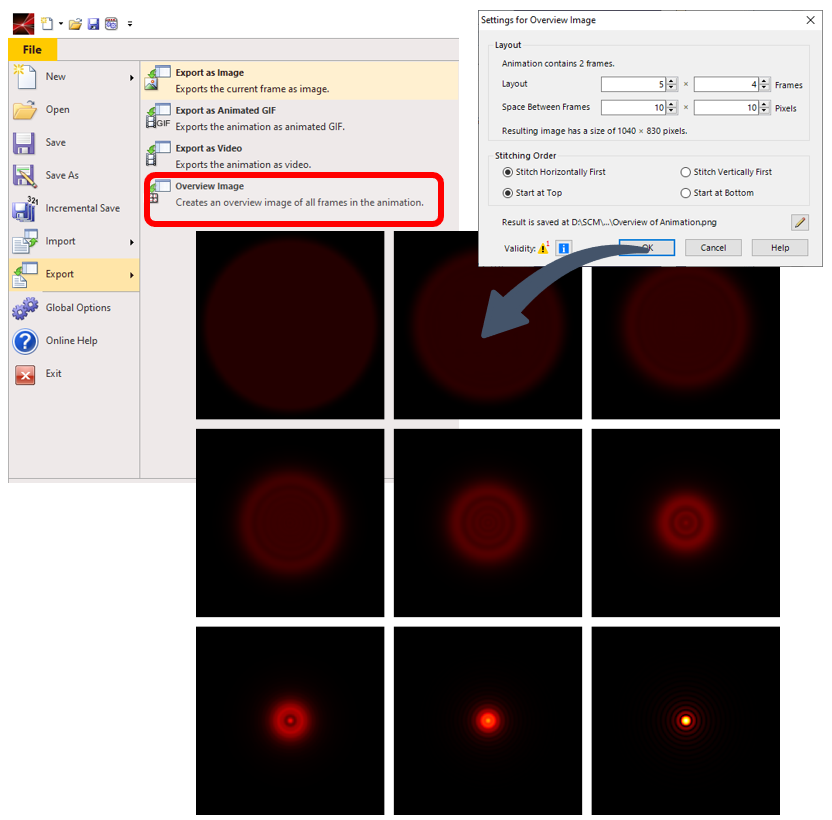
/�,Re�"!jh 导出图像的概览 �L"�Olwwmk C���ooQ>f �JQHvz�9Yg
• 灵活多样的数据图形功能对于快速生成结果文件至关重要。 2n"V}p>8i#
• VLF2023.1引入了一个新的功能,可以以阵列方式显示图形结果。 j*��TY�oH1
• 工作流程是首先使用一组数据阵列生成位图序列,然后根据该序列生成总览图像(Overview Image)。 �ptxbDzO�z �i3'9�>"�`
 pYZ6e_j1�~
�gz#��i.�-
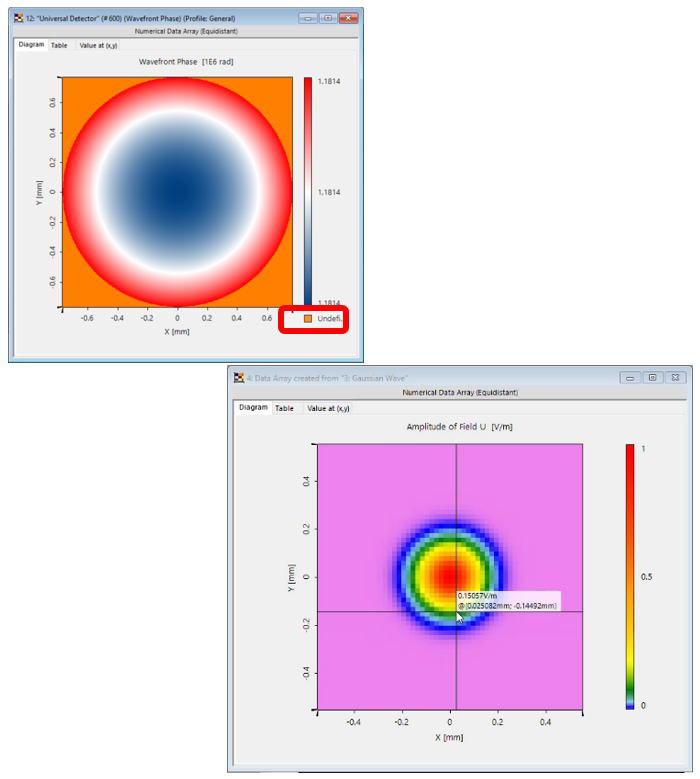
数据阵列视图: 更多的新功能 D#�JL!A%O�
'K��{Z{[s{
Oh6fj}e��K
• VFL2023.1可以对未定义区域填充不同的颜色。 �:\7X}n�*&
• VLF2023.1可以利用鼠标定位,在定位点可显示位置坐标以及该位置对应的参数值。 vJOw]cw��q
(�7=!+'T"
 =u�Y�YsC\T
�s
�3f-7f<
Graphics Add-ons提供更多数据视图选择 �?�[Q3q�4
M>ruKHipFE /F���'�sb[
• 除了提供关于光本身的数据视图,如光场的振幅以及相位,辐照度之外,别的信息也可以添加到数据视图中。 l�He{\N[�C
• VLF2023.1 中图像组件提供了在数据阵列视图中添加额外的数据信息的功能。 ly_HWuF�J3
• 该方式可以更普遍应用在数据视图中包含越来越多的几何对象。 HqD^B[��jS s6.M��\^� 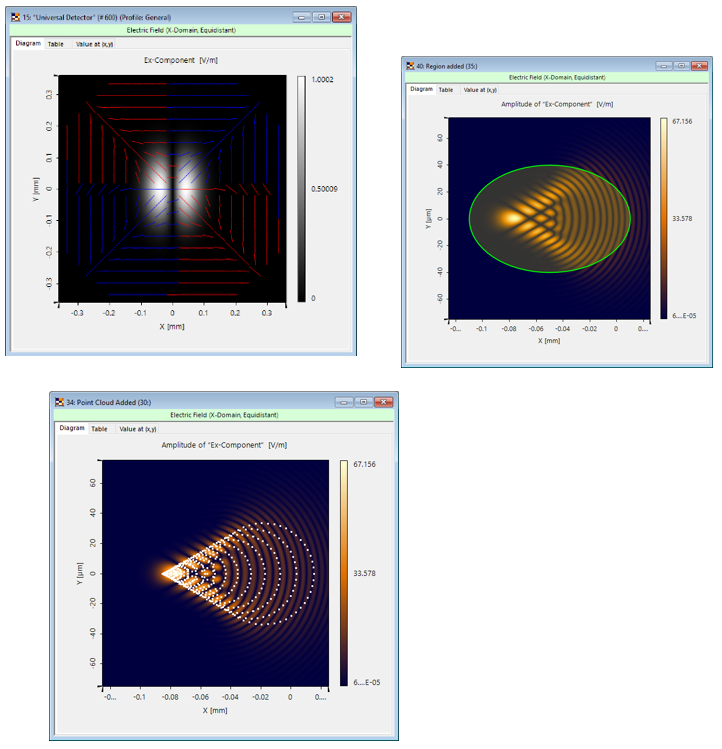 s %�\-E9
T !�"�/n/j�z U�H-*(M�fB Graphics Add-ons提供更多视图选择 !1{e|��p
7 Y�U5(�g�^<
• VLF2023.1 增加了新的图像组件概念,可以提在通用探测器添加偏振椭圆,然后显示输出。
%�
���*INT • 一旦偏振椭圆添加到数据视图中,可以通过视图(View)功能区进一步设置。
�v�4c��[(& • 图像组件提供了多样化的配置选项。
n�'�kG�] Q �3�L�}!RB� 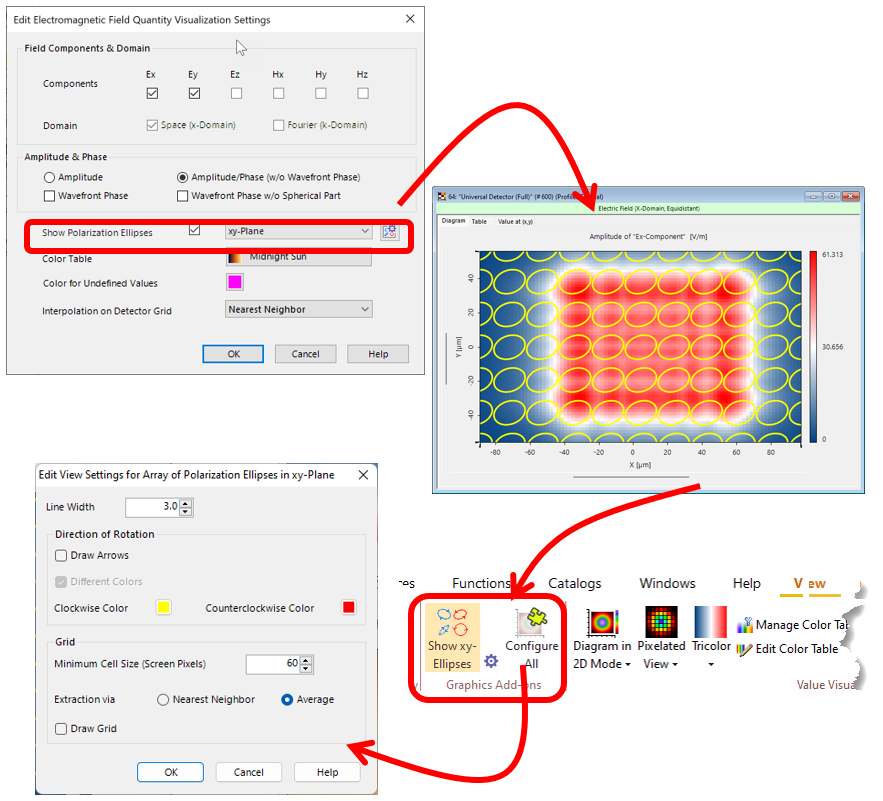 �w\i\Wp,FP E�Z$>.iy{� v~V!ayn)wQ Graphics Add-ons: 增加了 Point cloud 功能 .|�b��$NM ��K<Iv:5-2 dS!�:J�O27
• VirtualLab中可以在物理以及几何模型的无缝转换。这样,设置不同的仿真模式,可提供不同的数据样式。• VLF2023.1使用 图像组件的概念可以组合不同的输出结果。
JJ�2_h��VU 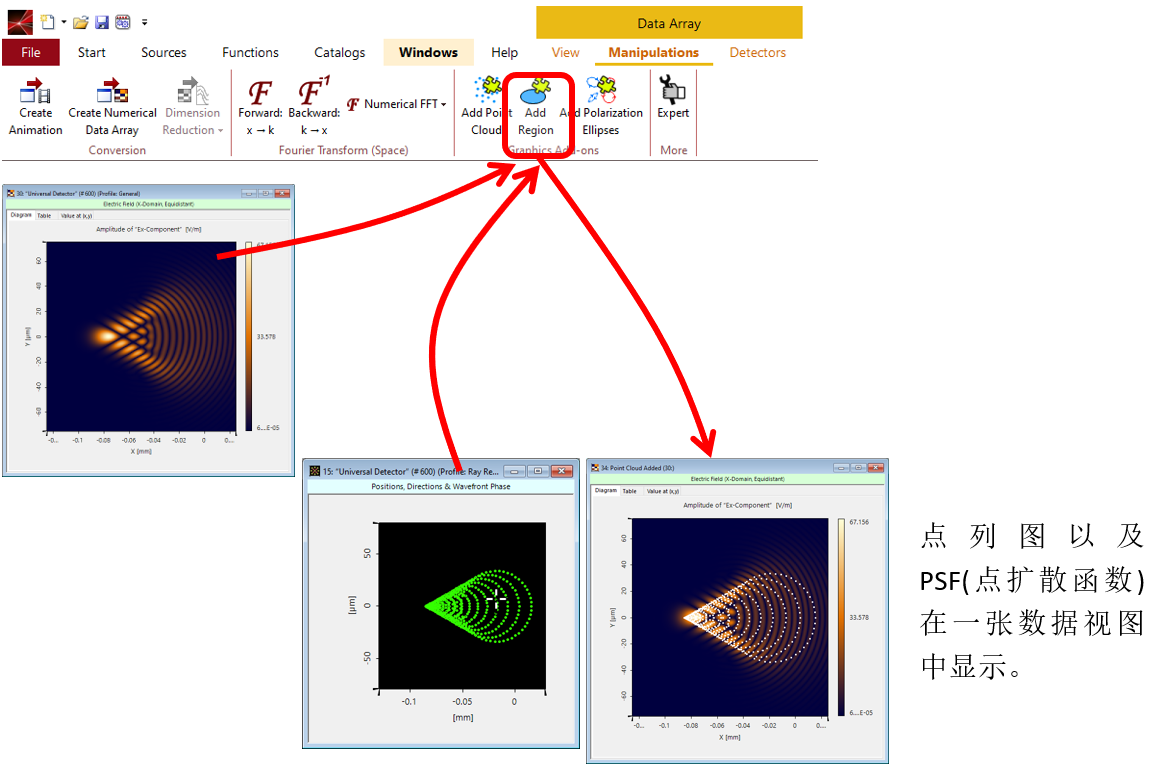 ]<rk�xgMW> MWpQ^d�L_� VirtualLab中的区域 (Regions) >�A"v� ed8 bITP��Q7�+ �@�l�j�A�
• 区域(Regions)用在VirtualLab软件中,有时会被用在衍射
光学设计中去定义信号窗口。• VLF2023.1我们开始把Region概念用在许多的场景中。• 区域 (Regions) 明确了了可以执行特定操作的一维或者二维区域。比如在该区域需要探测器评估或者定义一个光栅。• 我们逐步扩展该概念在新版中的应用,VLF2023.1增加了周期化区域扩展。
z(P�e,�zES 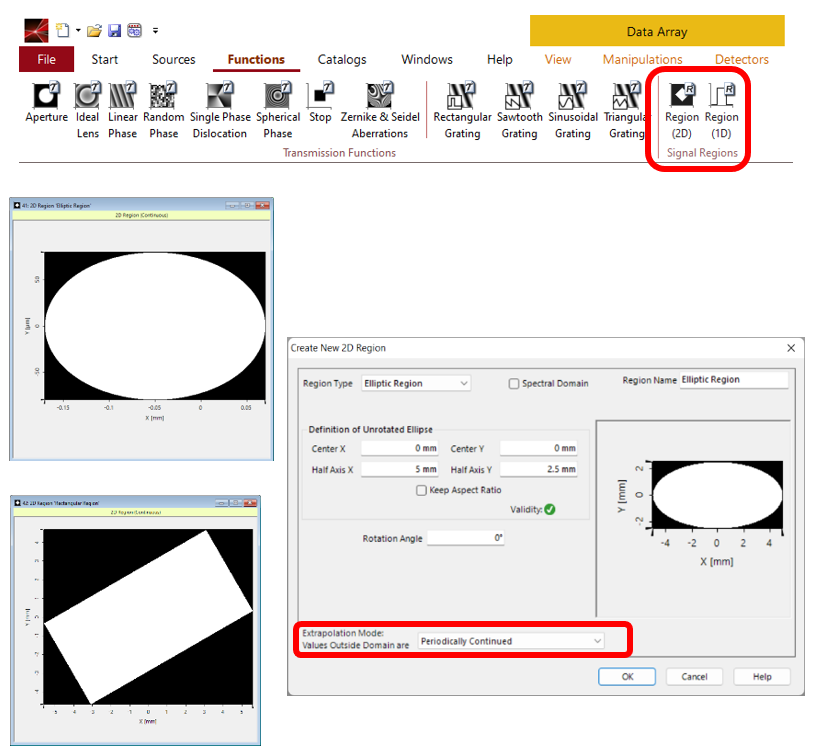 6G�S�I"M6s se>�8Z4� @�As[�k�2� Graphics Add-ons: 添加区域(Add Region) �p��#?7��w ��v�}O30wE v|���%Z+�w
• 区域(Regions) 定义几何物体,通过图像组件功能, 可以添加到数据阵列中。• VLF2023.1直接通过点击Manipulation 按钮,即可找到该功能。
T;�y�>>_, 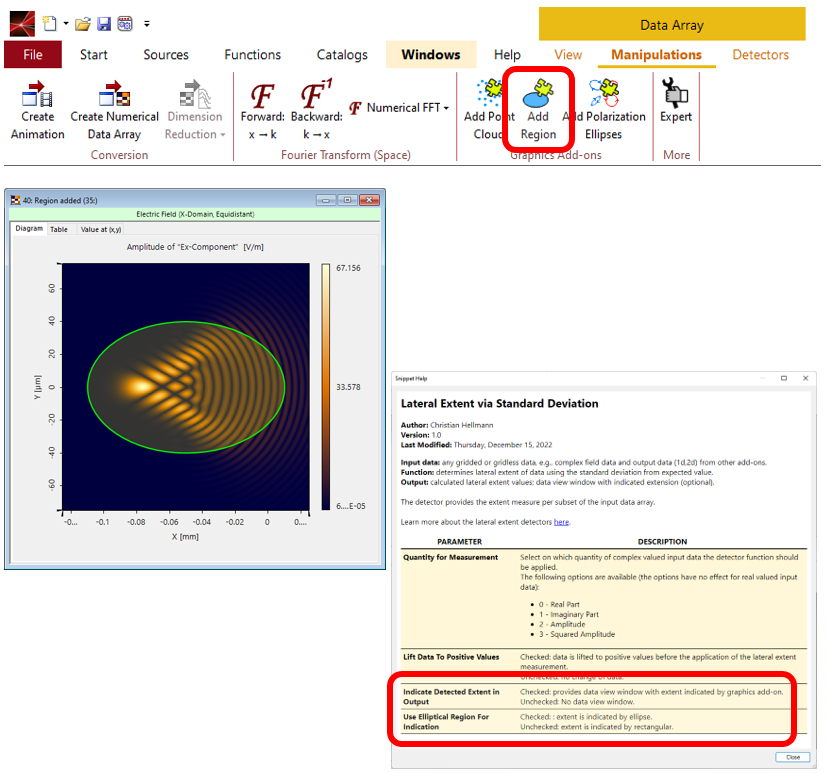 -$jE�fi�4I h
WtVWVNL
该概念可以用在通用探测器上的组件功能中,例如,显示一个测量范围。
e��vAMJ�= B!_mC<*4`X Graphics Add-ons: 添加区域(Add Region) -v�R5BMy=� C|)�.��;V& r�rq�R�}}l • VirtualLab中 Light Guide Toolbox 提供了强大的AR/ VR的仿真功能。• 我们在不断稳步
优化设计工具。
}v�*G_�}^ �9~mh@Kgv 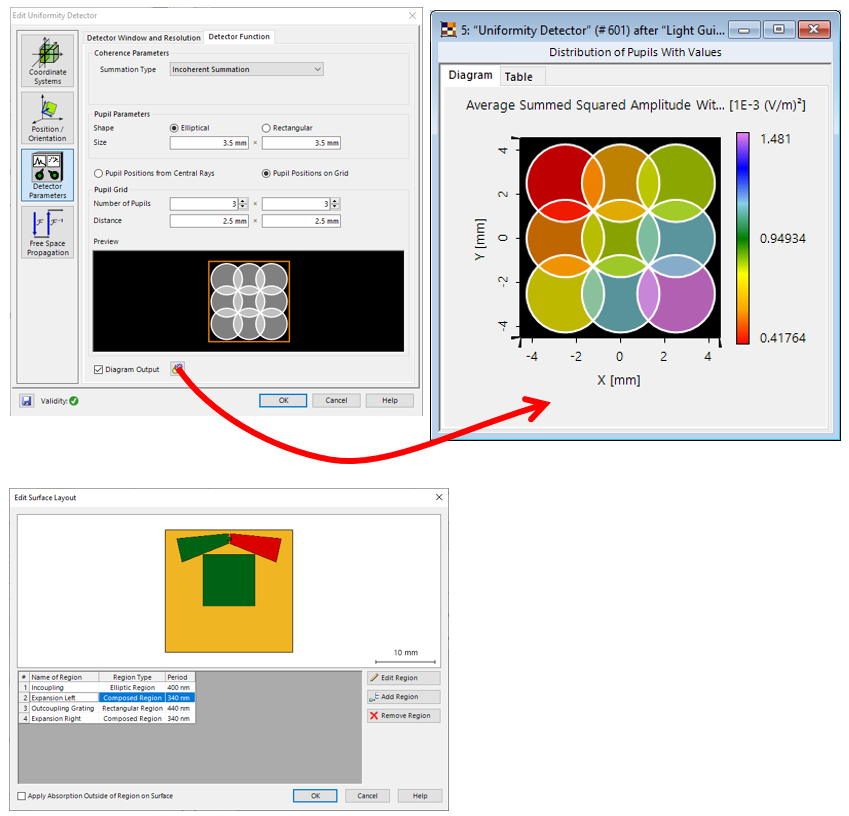 D=m9�f�F�z
• VLF2023.1增加了新的特别的视图功能:• 在光波导之后区域探测可视化(请见 通用探测器器–图像组件的使用)。• 直接可视化出瞳处光的均匀性。• 改进了光波导中光栅区域布局的交互式预览,以便更快地访问并设置区域和光栅参数。
光源功率管理 �Raxr�b=7� &d+Kg�0�: v99B7�VH�4 • VFL2023.1中增加了辐照度以及光度探测功能,所以需要光源功率管理模块。
3z�)Kz*�xr • 对此,VLF2023.1提供了一个光源功率管理模块。用户可以在‘Sources’ 中的 ‘Profile Editor’ 进行编辑。
B~JwHwIhA� 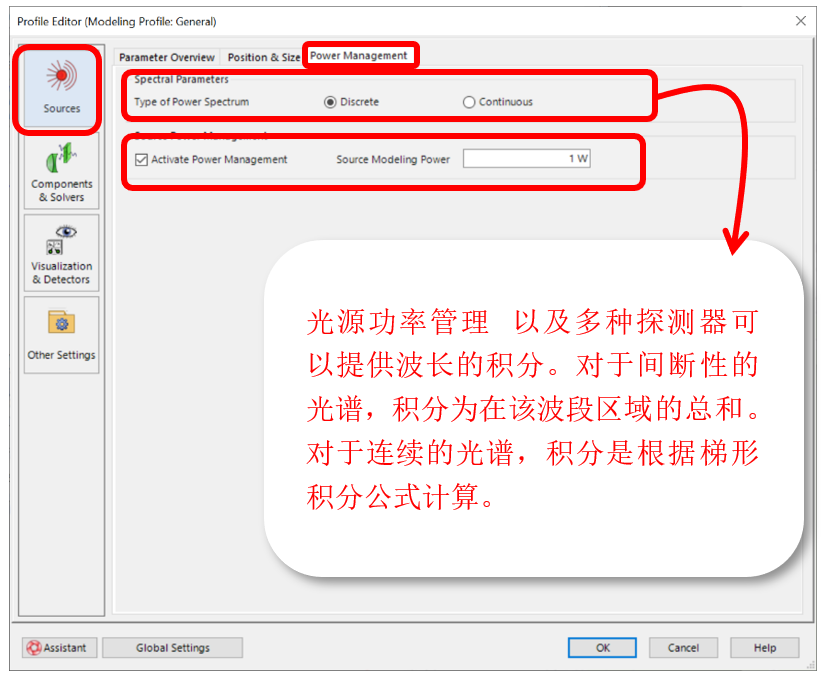 zHL@i0>��^
• 激活光功率管理以及设定光源功率,在VLF2023.1中可以实现:
P�&)x�z7wG 1. 针对给定光源参数,进行光源功率的评估。
Yo��ZFwRQU 2. 在传递所有模式通过
光学系统之前,可以放缩光源所有模式中光场的振幅,生成需要的特定光源功率。
,do�v<U[ia 6�)���-X� 组件 *�`\�P�r� 组件(Component)新的特征 G!W���[8UG y8L D7�<1u t�.&Od;\[/ • VirtualLab Fusion 结合了光源,元件以及探测器去配置光学系统。• 元件是由光学表面,堆栈中的表面结构以及表面间的介质组成。• 介质可以描述任何空间折射率调制,包括折射率调制中的跳跃。• 描述了材料折射率随波长改变的特性。• 元件伴随着一个特定的求解器。• VLF2023.1为元件提供了一些新功能。
I)�cFG�{~L 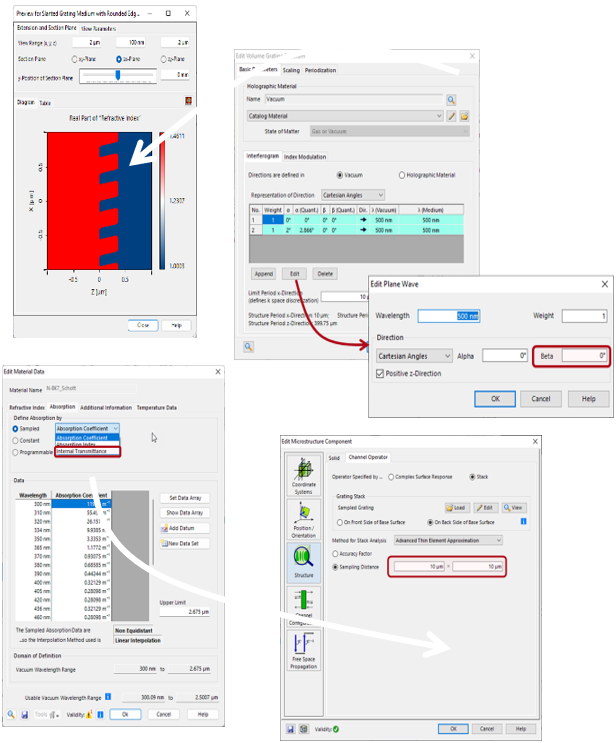 E�Q�`�(�yj �WD2�]�&�g 组件(Component)新的特征 �{VvqO7�A
!?�p�%xj?�
 v'qG2�6��
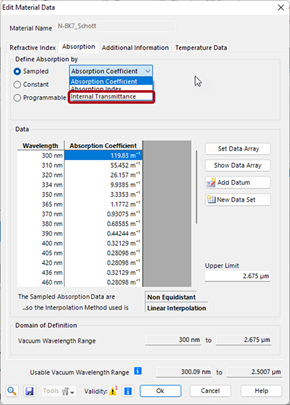
吸收特性可以用采样数据定义吸收率以及透过率。
�/#-C4�"| RIXMJ7e�7� 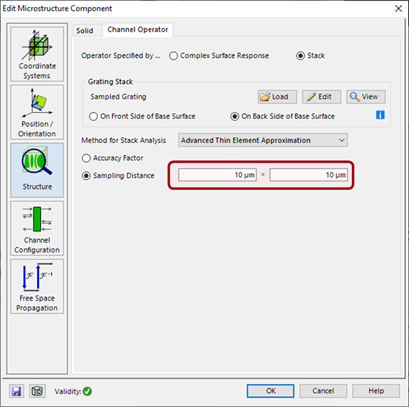 (m.��ob�+D �[��16cFqD
对microstructure component来说,合适的场采样是非常重要的。VLF2023.1 可直接定义采样距离。
0]=i�}wL 8 �QM
O!��v; 组件(Component)新的特征 8XzR
�wYV
e2ilB)��,
 �SAK!z�!�t :x{NBv�UIc 组件(Component)新的特征 F\A��X��:�
�YW��`�,v6
 ~� !��
3I2 ���7,|��c� 组件(Component)新的特征 }YMy6eW�4�
�C\�nh�qkn
 jJY"{�foWV S<u-n8��bv U,gti,I�X^
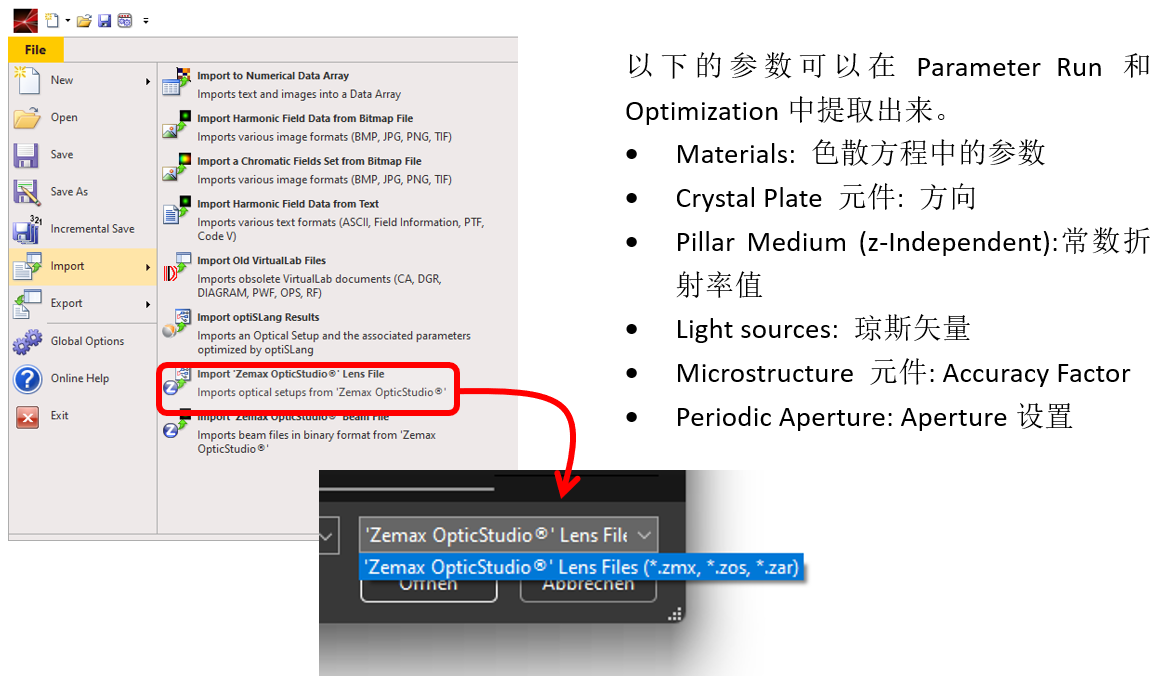
更多类型的Zemax OpticStudio® Lens Files文件可以被导入到VirtualLab中。
�x2z;6�)�� 处理日志 �Y"Ql!5�= zG9Y!�SY\- 扩充版的处理日志 2
:m�n</�z ��5ish�\"� Zh�*u�(r�O • 日志记录在光学模拟和设计中提供了高的透明度。• 日志中包含的模拟步骤越多,也更容易理解仿真的特点以及它的处理过程。• VLF2023.1在日志中加入了更多操作步骤,比如数据转换,有时候模拟时会耗费时间。• 逐点傅里叶变化的自动选择构成VirtualLab Fusion的核心技术。• 我们在VLF 2023.1中引入了一个新的标准,即逐点变换指数(PTI),以判断FFT和PFT算法之间的切换点。日志记录提供了PTI值,以提供最大的灵活性。
!{�)tSipd� 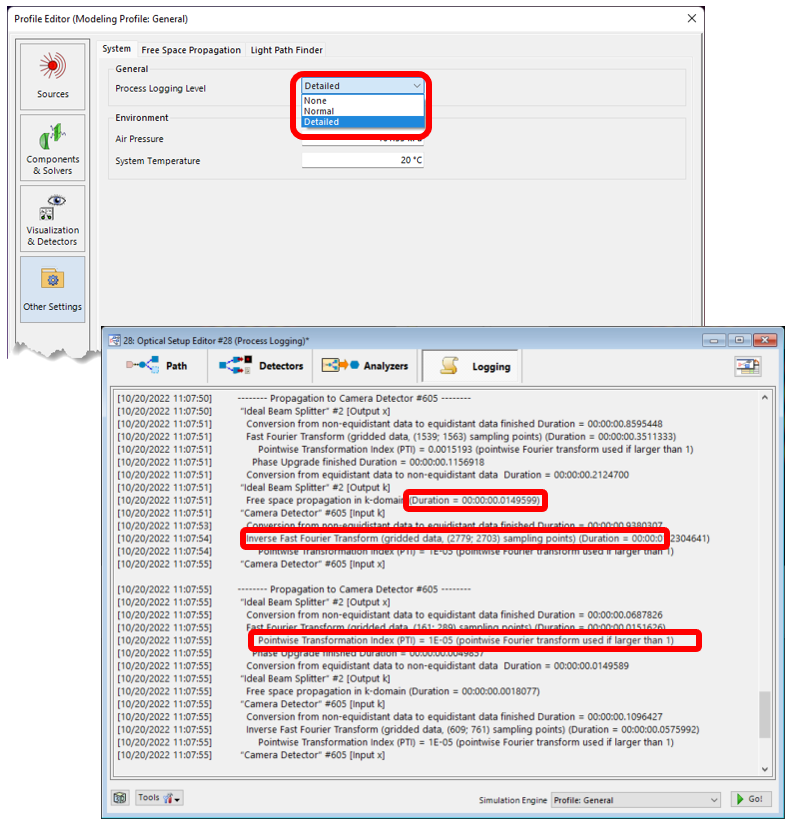 �}!/$M\�w Bj}^\Pc;}� 系统仿真分析 }_;!hdY��q 1Q4�}'�0U4
• 除了日志记录,系统模拟分析器提供了仿真的步骤,每一步的仿真结果会生成一系列数据阵列。• VLF2023.1 通用探测器用来记录每一步的光场数据,它给出了X(空间域)和K域(频域)的光场。• 根据模型在Profile中的设置,如果没有插值要求,模拟分析器也可以提供非等间距光场数据。
dd%h67J2<� 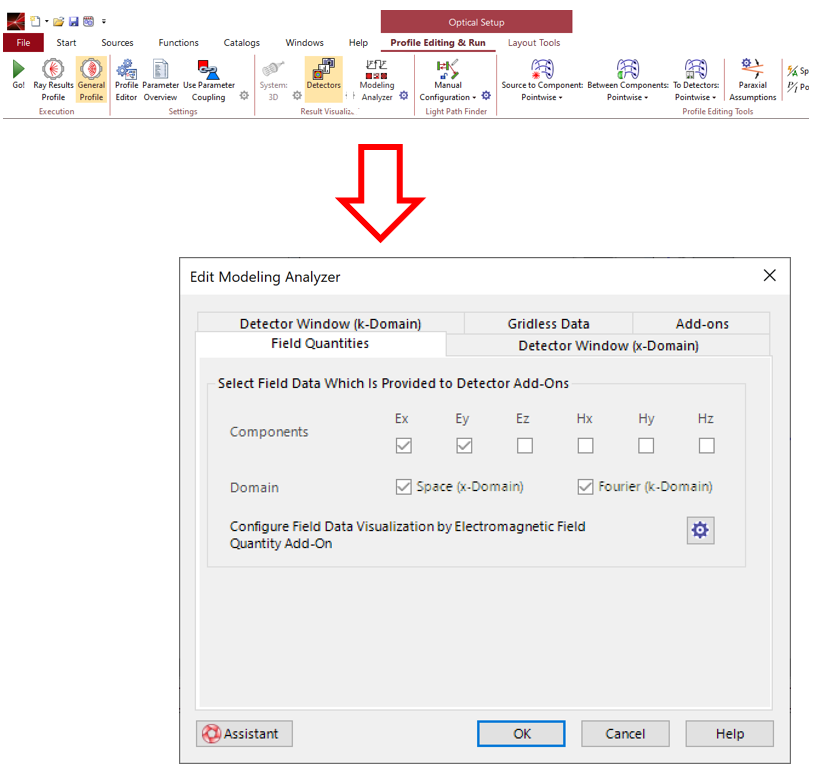 =ng\ 9y[;D \ZhfgE8�{% 专家模式(Expert Modus) UkHY[M7;� ,0�~�9dS � 专家模式中的数据阵列’Manipulations’ S_v'h�lrrT E3�l�> �3 tBT<EV{ G�
• VLF2023.1 改变了功能区可用性的概念。• 取决于数据阵列中数据的类型,在功能区会显示可用项。这可以帮助用户减少无关选项,来对特定的数据只保留最重要的一些选项。• 但是这会限制了对于数据类型的操控。• VLF2023.1 我们给了用户最大限度的数据操控灵活性。最后,VLF2023.1 提供的专家模式提供所有的操控,不会被数据类型局限住。
_5m#�2u51i 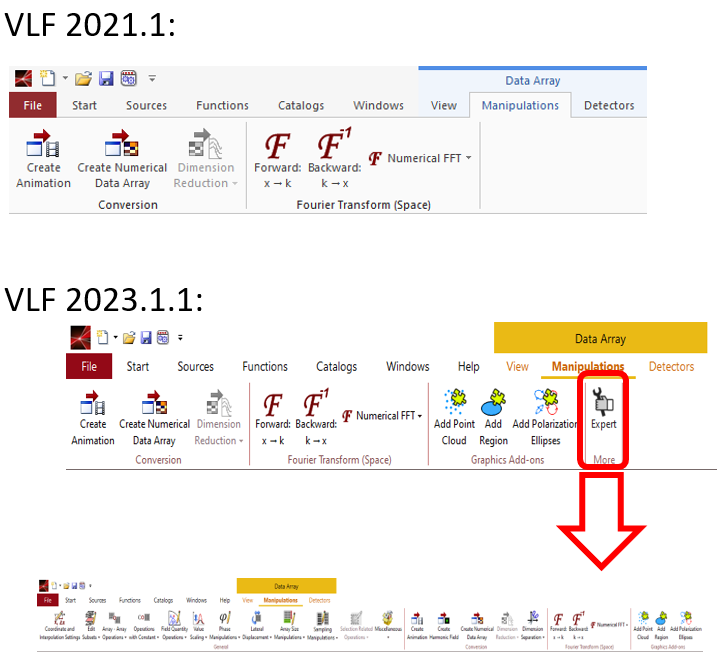 2aB^W�Y'tC d/|D<Sb�[s 微小的改进帮助:新的计算器 S:q�3QgU=X \nB8WSvk2W
wm")[!h)v
• VirtualLab Fusion计算器为用户带来了很多便利。• 我们在最新版本中增加了新的计算器。• VLF2023.1对 Spherical Lens Calculator增加了新功能。• VLF2023增加了Memory Calculator计算器,它根据数据类型以及采样点的数量,可快速了解电脑内存的使用情况。
oY|,GvC�nK 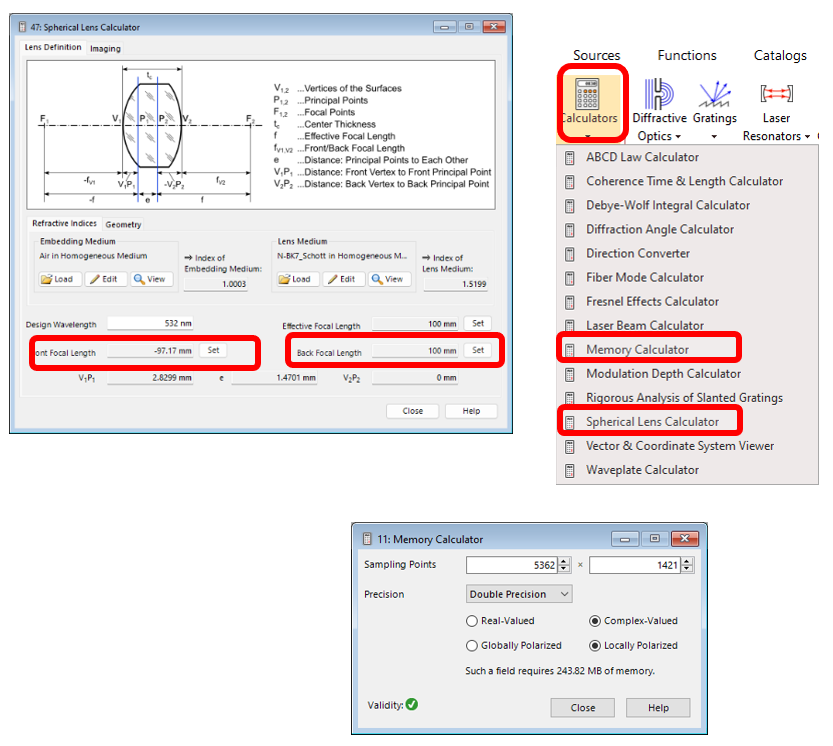 欢迎扫码加微,索取最新2023.1试用版


