K�g](�k�P� 在评估AR/MR(增强或混合现实)
设备中光波导
系统的性能时,眼动范围内
光线分布的横向均匀性是最关键的
参数之一。为了在设计过程中测量和
优化横向均匀性,
VirtualLab Fusion提供了均匀性
探测器,可以进行所需的研究。在本
文件中,我们将演示可用的选项以及如何操作均匀性探测器。
/@#)j(
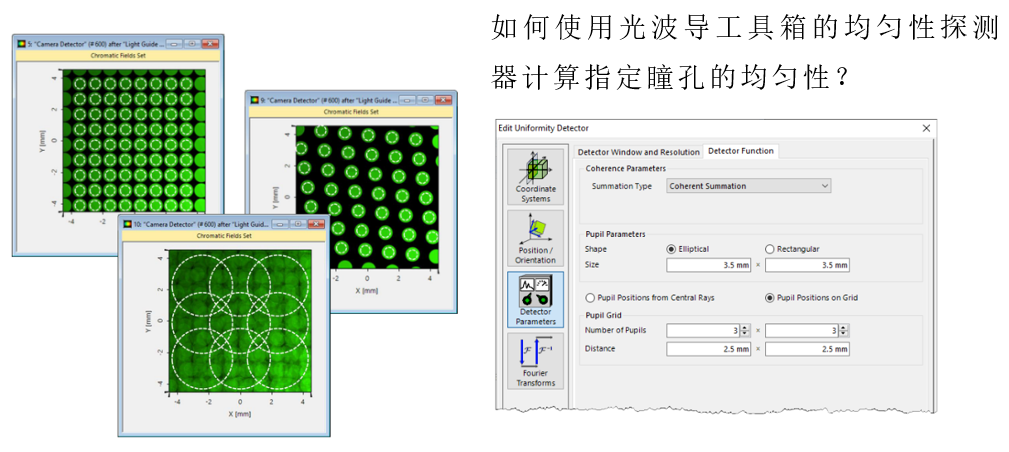
eY/ E#ys-t 42 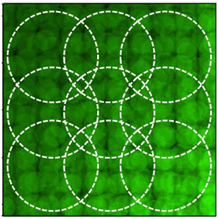 WZ&#O#(eO` !�;\-V�}�V 案例演示 *���fd` .} � Mx�r�#
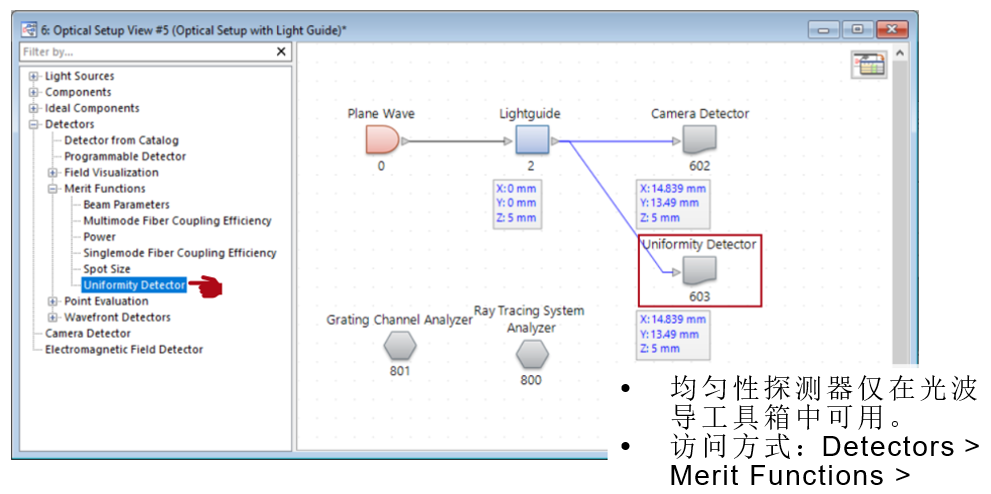
 t1Jz?Ix6% ���D�[-C�t 均匀性探测器 u|�:VQzPd-
��%!��.rP�
 V�GvOwd)E� ]��lO$�oO� 探测器功能:相干参数 ��]�ip��VN
如果存在多个相干模式,则重叠的模可以相干叠加、非相干叠加或部分相干叠加。
)�d.7�xY7! 对于部分相干叠加,可以通过输入相干时间(或从相干时间和长度计算器复制)来指定相干程度。
�Cn�`%
*w |d`?�wm-� 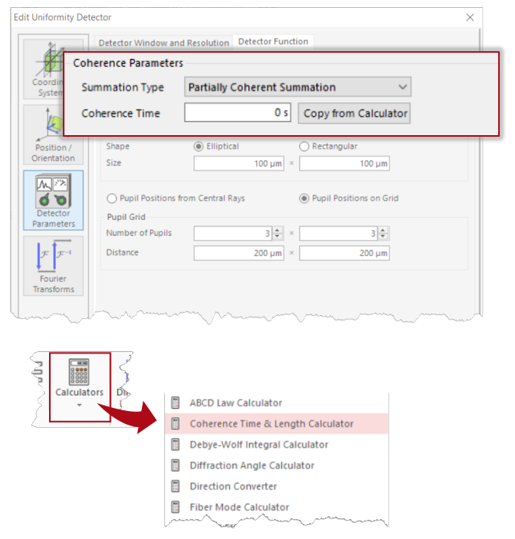 �'���x�i.. ~r>UjC_
B: 探测器功能:光瞳参数 _�SFD}w3b$
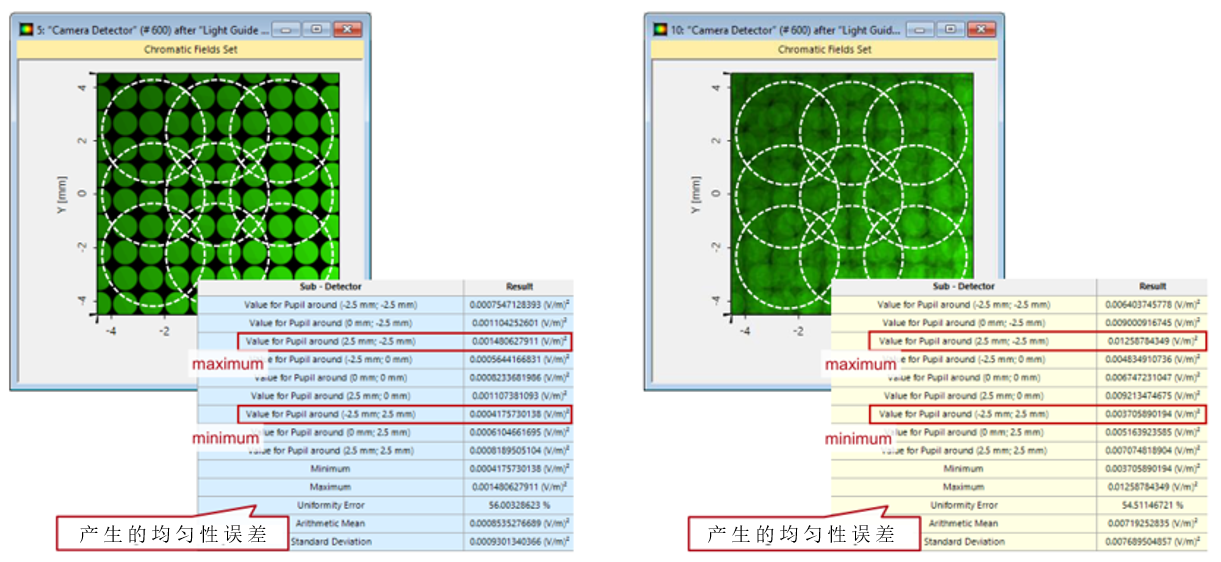
(u'/tN��GS 均匀性探测器评估在配置的局部区域(称为光瞳)的照射强度。
�(/KF�;J^M 每个光瞳由其大小(dx×dy)和形状定义,可以设置为椭圆形或矩形。
mMjVbe�h[ 7�3<iK]*c� 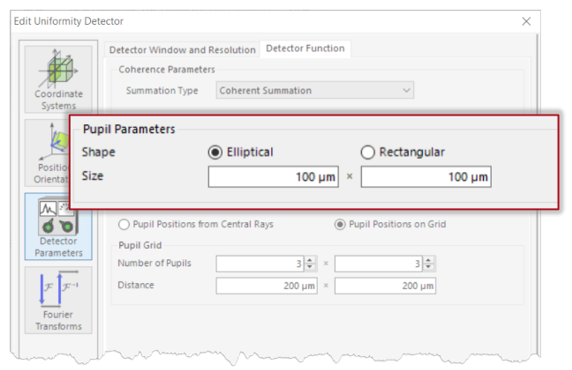 33;�|52$� ��9Akw�r}
椭圆形光瞳:
 blPC"3}3Vd {�
o;��0Fx
矩形光瞳:
 eD(�a
+El} �+�_}2�zc4 探测器功能:光瞳位置 ~Igo
8yk�l (@#Lk�"��B
一旦设置了所考虑的光瞳的大小和形状,则必须配置探测器窗口中的光瞳数量和位置。
w6yeX<!�ll 第一个选项是,根据每个单独足迹的中心光线自动确定光瞳的位置。
�`fV�$�'u� 探测器只会将光瞳放置在所有光瞳都在探测器窗口内的位置。所有其他部分足迹将被忽略。
$?G��O|.59 �HZ�}'W<N 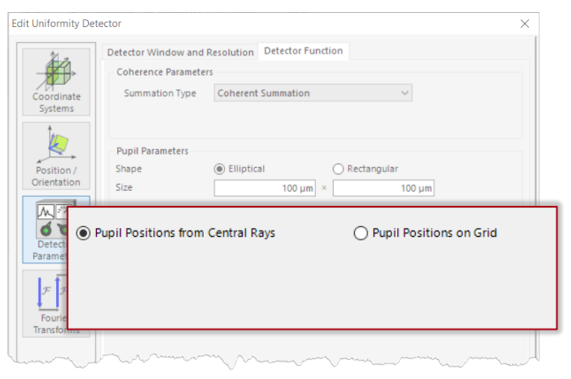 O0l�;��Qi� >W�Eg8'�#O 基于中心光线的光瞳位置示例 $t�a#]��>{
*X�nq1�_K} 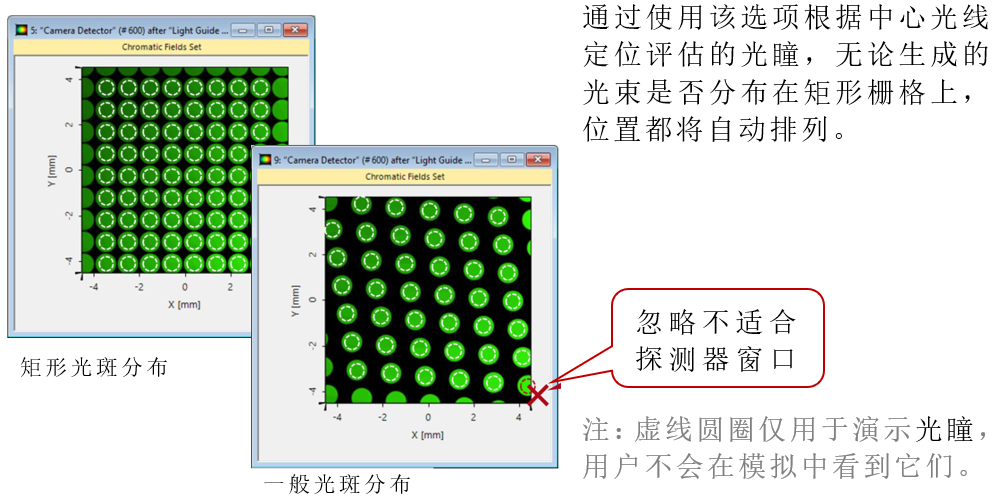 ���5(|ud)v ��1��`AE]� 探测器功能:光瞳位置 68>zO��%�� �|S}*�M<�0
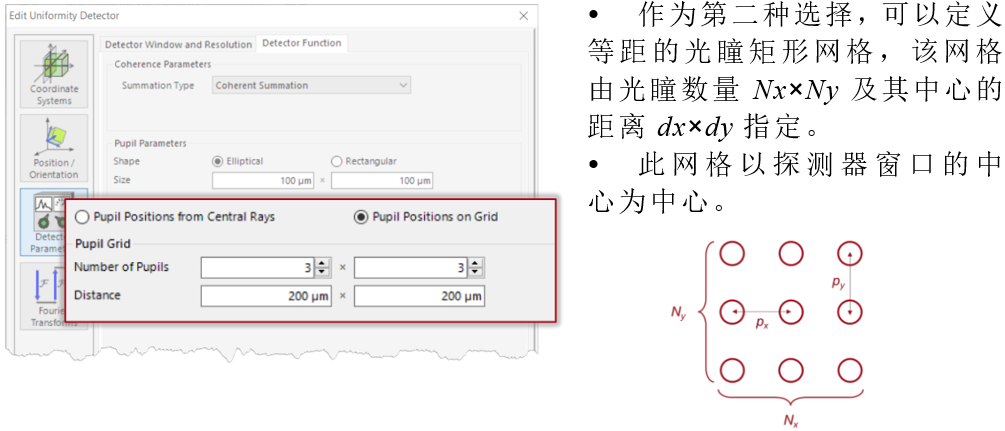 �$���G}Q}f >k#a�B�.6� 排列在网格上的光瞳位置示例 ����"O
'I +]zP $5_�e
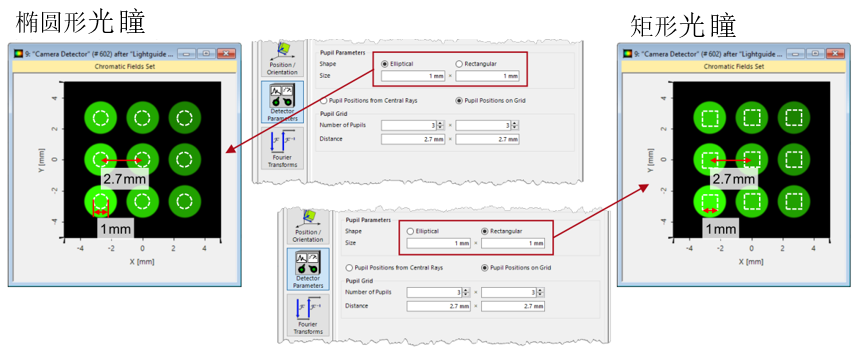 ,5?�M�RqCM `j$d(+Gv�
注:虚线圆圈仅用于演示光瞳,用户不会在
模拟中看到它们
s�yfR5��wc ~S6N�'$�^ 眼箱中横向均匀性的测量 e��_;6U�Z+ sP
��|�i�' 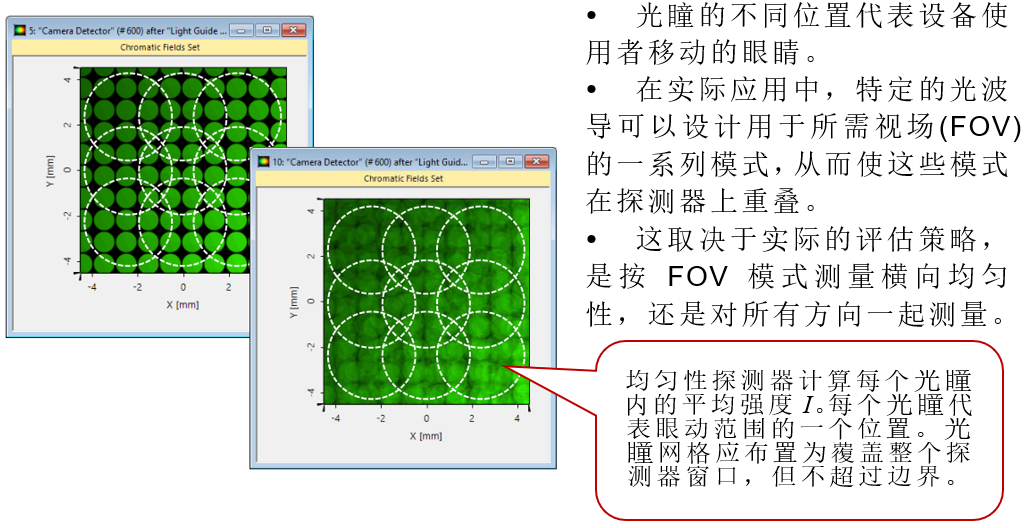 e+WVN5"ID> o�u-;k�
} 均匀性探测器输出 �]>,|v,i
=
�KAzRFX),�
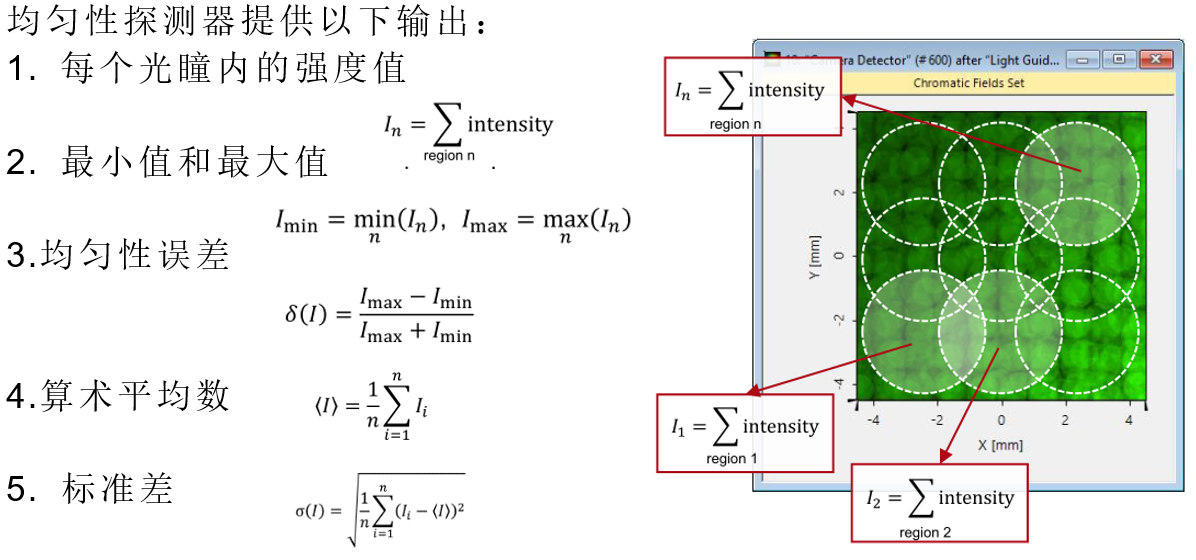 {�XCr�jO| TExlGAHo+O 均匀性探测器输出示例 &40]s��x�m �NeEV�!V8