btB> -�pT 在评估AR/MR(增强或混合现实)
设备中光波导
系统的性能时,眼动范围内
光线分布的横向均匀性是最关键的
参数之一。为了在设计过程中测量和
优化横向均匀性,
VirtualLab Fusion提供了均匀性
探测器,可以进行所需的研究。在本
文件中,我们将演示可用的选项以及如何操作均匀性探测器。
!'%`g,�,�r y�7#v�H<�� 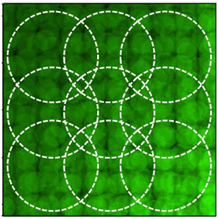 �FuO'%3;�c @3�3-UP9o 案例演示 P�F-"^2&_� .sbV<u�lbc
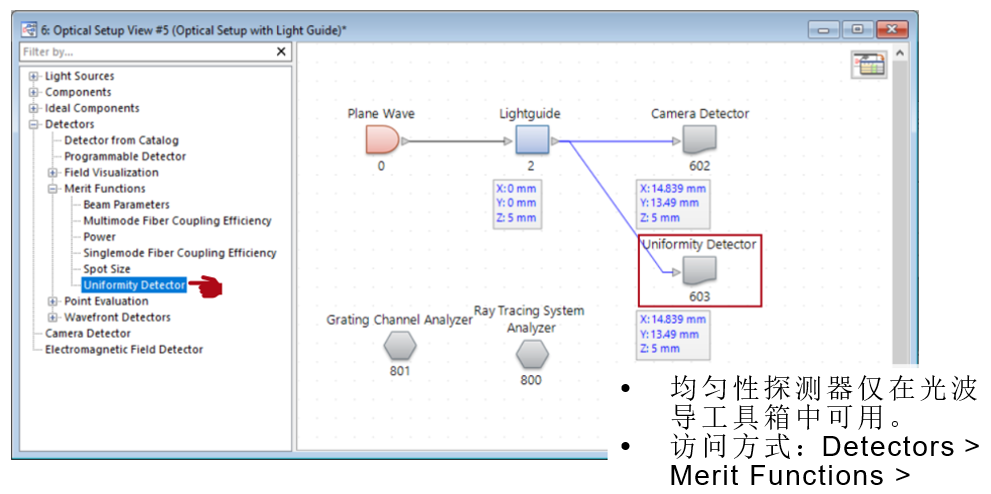
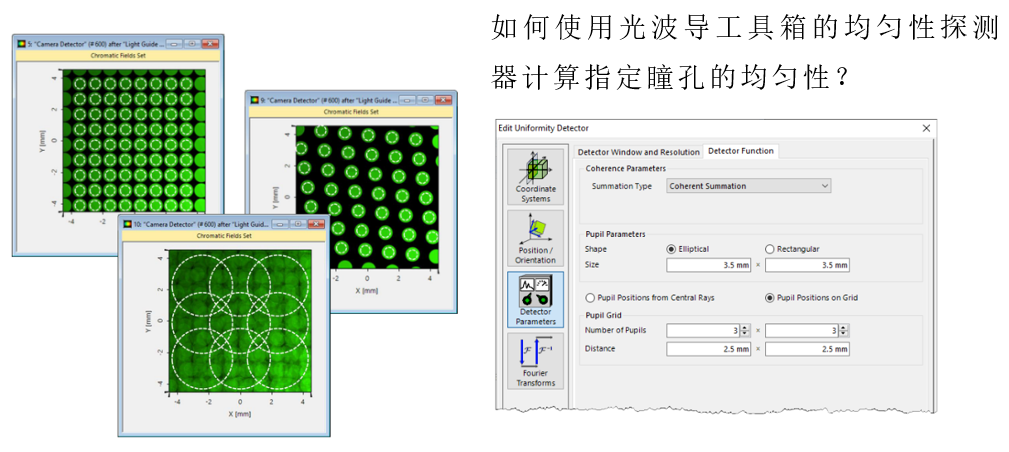 >l!DW��i6� L3X�[; |v} 均匀性探测器 }MV=t7x�9+
�:WdiH)Zv�
 Psu*t%nQ?A z,=k� F I� 探测器功能:相干参数 iLG�~_O�b:
如果存在多个相干模式,则重叠的模可以相干叠加、非相干叠加或部分相干叠加。
�o*|j}hnbv 对于部分相干叠加,可以通过输入相干时间(或从相干时间和长度计算器复制)来指定相干程度。
.cm$*>LW:x �V|bN<BYJ 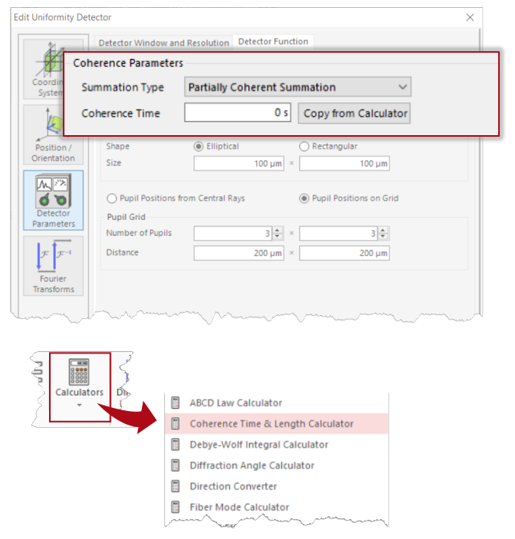 =Qw`F�0t� 54��,
(�; 探测器功能:光瞳参数 ,(CIcDJ2U_
i^DZK&B�@u 均匀性探测器评估在配置的局部区域(称为光瞳)的照射强度。
_cH 7l�O�[ 每个光瞳由其大小(dx×dy)和形状定义,可以设置为椭圆形或矩形。
8Dy;'��BtT W%�cJ#R�[o 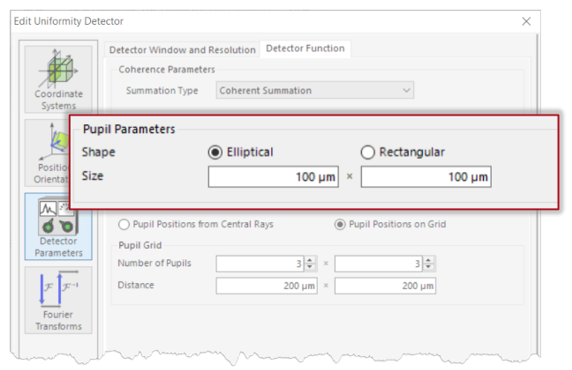 <f��`G�@� giz#(6�1j^
椭圆形光瞳:
 |�0�/�~�7l �@��I|gA��
矩形光瞳:
 8�_F5c@7� 3��.�s.&�^ 探测器功能:光瞳位置 y2��,M9��� 7q[a8�rUdh
一旦设置了所考虑的光瞳的大小和形状,则必须配置探测器窗口中的光瞳数量和位置。
I�PT�\d^|f 第一个选项是,根据每个单独足迹的中心光线自动确定光瞳的位置。
�5m&Zq_Q�e 探测器只会将光瞳放置在所有光瞳都在探测器窗口内的位置。所有其他部分足迹将被忽略。
"i;c)Z�P )R'~{;z } 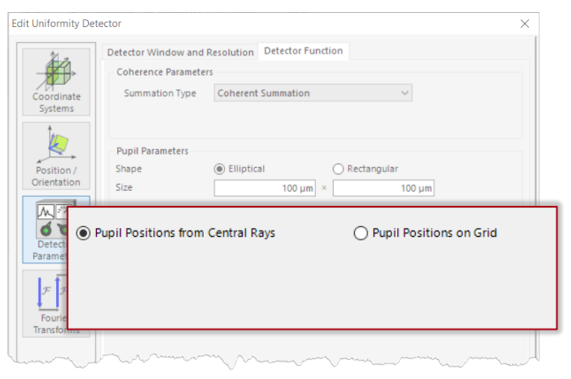 B� �@8
]!� ��lZ9rB�^! 基于中心光线的光瞳位置示例 $,�~�D-~-�
W�{(�q7�>g 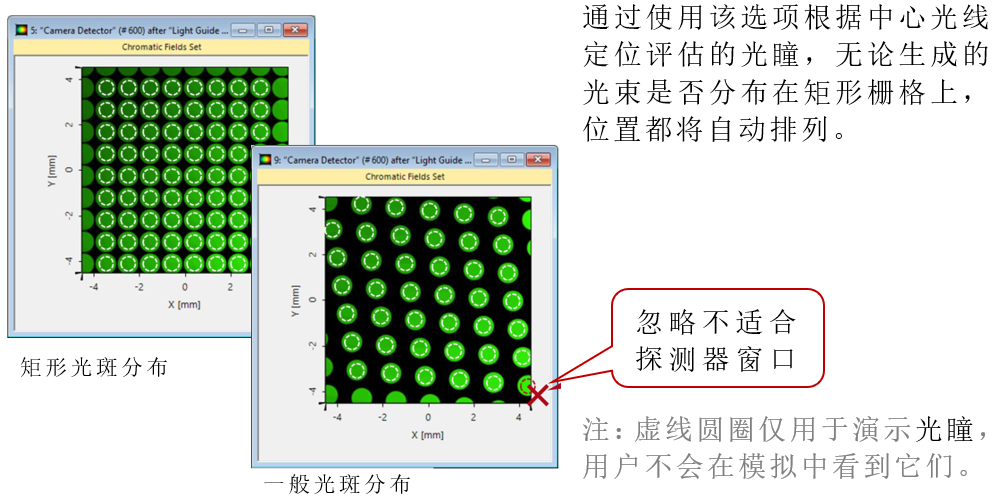 .0�>2��j(� 7�}�e7�3�� 探测器功能:光瞳位置 B#�K{�Y$!v �W�D7IF�+v
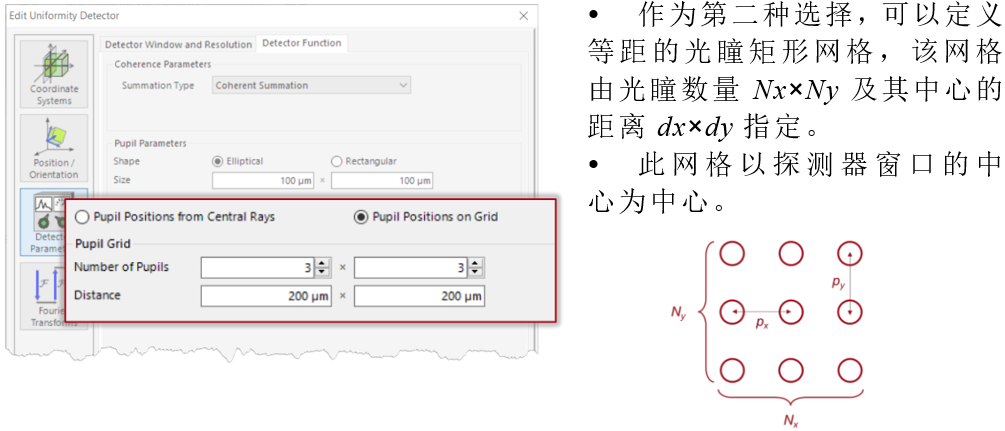 I
;Sm<P�7* gK8{=A0c� 排列在网格上的光瞳位置示例 [�~<X|_L�G A7qKY�-4B�
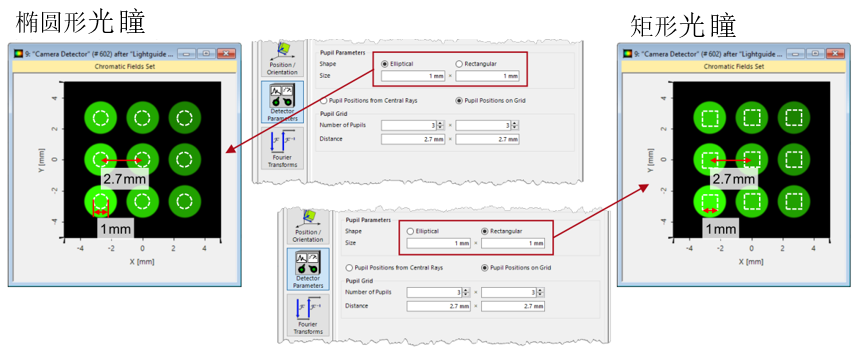 ��{FU,om9 �TZk.�?@s5
注:虚线圆圈仅用于演示光瞳,用户不会在
模拟中看到它们
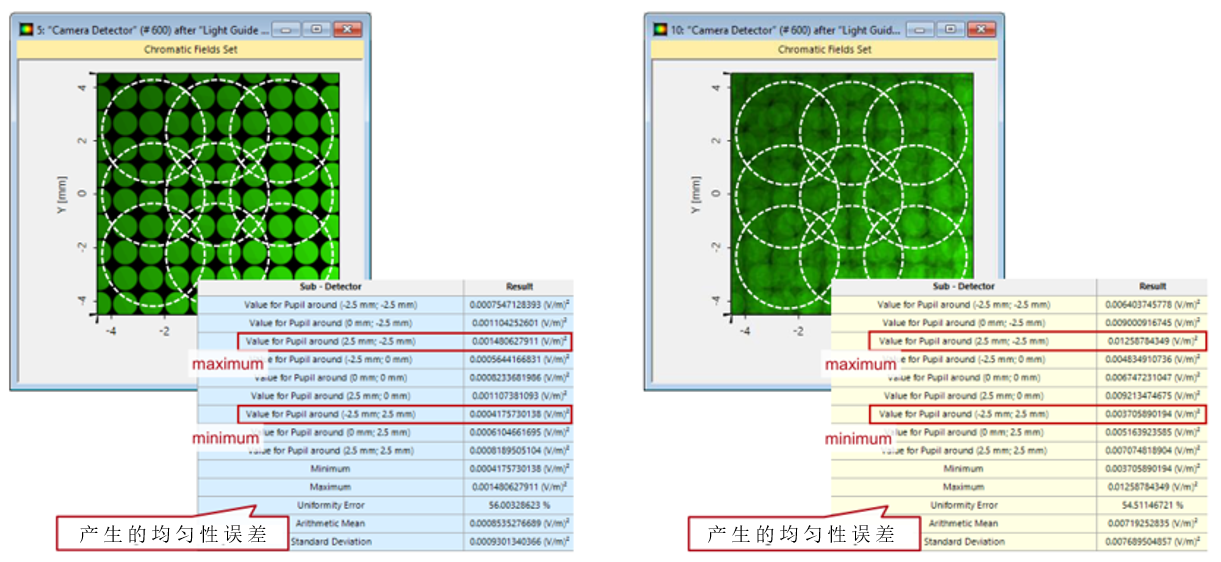
�Bqd'2H�Qd ^%�?*u;uU% 眼箱中横向均匀性的测量 $��k�A'9Y� _3�YuP�MaN 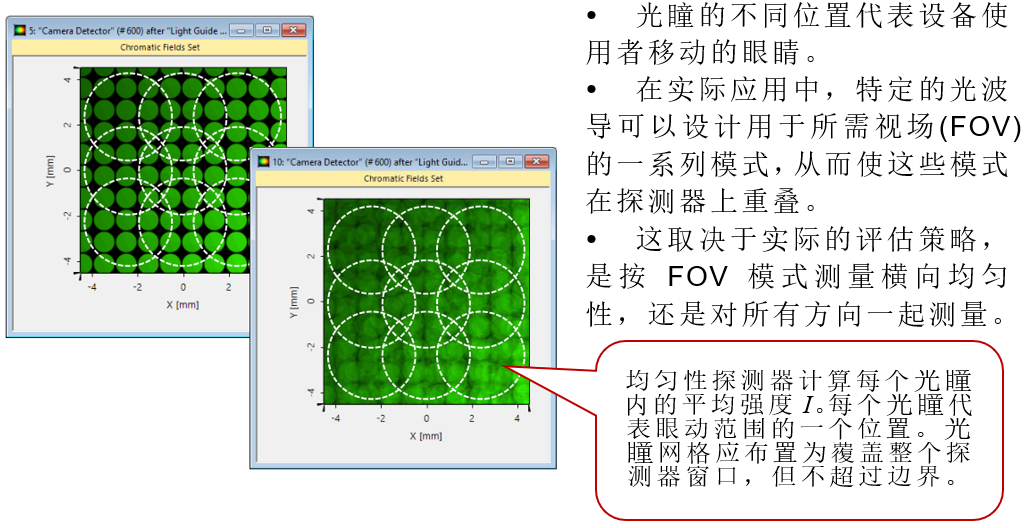 ��+(�-��L ZYy?JD�AO� 均匀性探测器输出 wjm_�b�Ei
�x$��;I E�
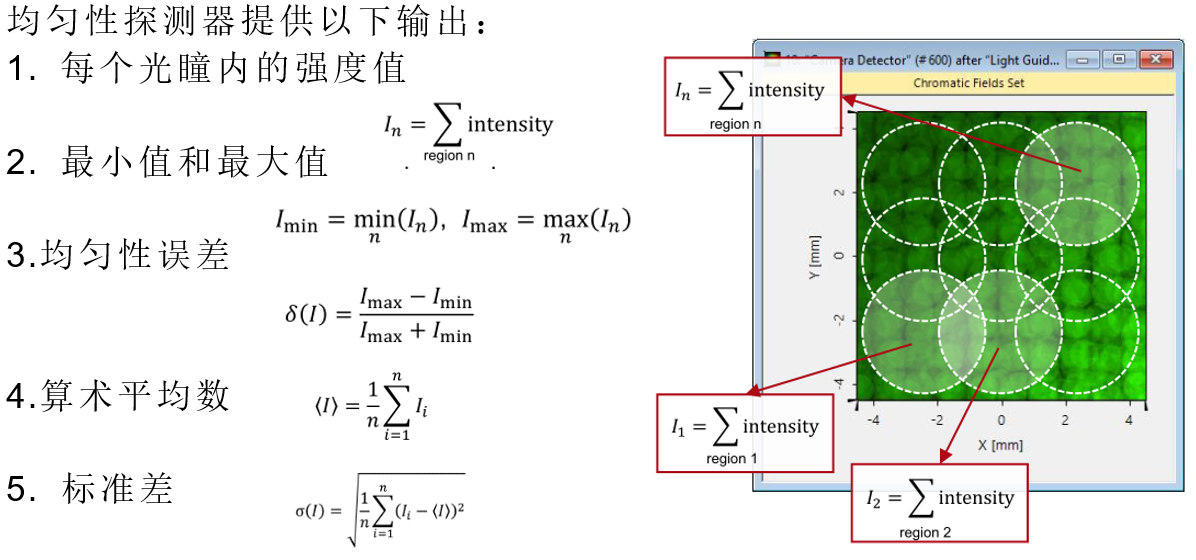 w+NdEE4H9z :�d��
ts�> 均匀性探测器输出示例 aI��l}�|n" 5�QR=$?��K