:@c\a9�9Kx 在评估AR/MR(增强或混合现实)
设备中光波导
系统的性能时,眼动范围内
光线分布的横向均匀性是最关键的
参数之一。为了在设计过程中测量和
优化横向均匀性,
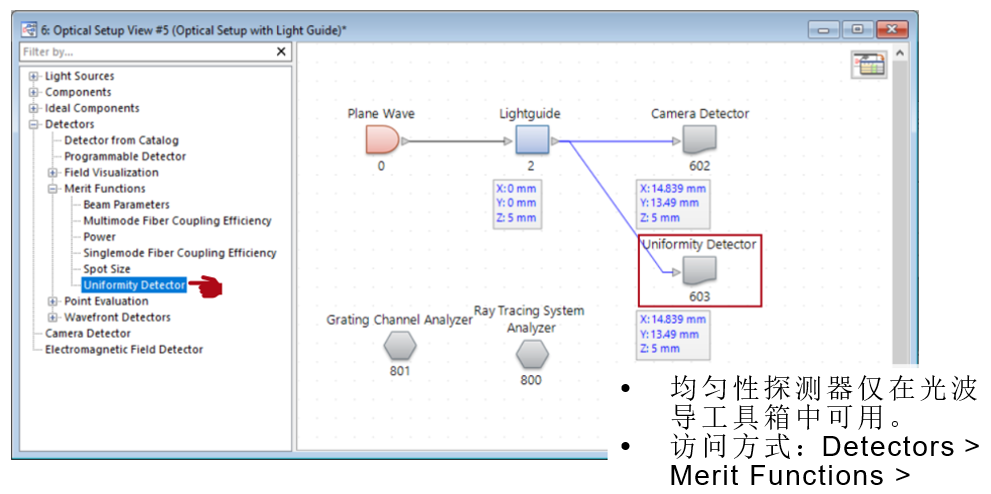
VirtualLab Fusion提供了均匀性
探测器,可以进行所需的研究。在本
文件中,我们将演示可用的选项以及如何操作均匀性探测器。
k�=`�`Avp? ;R�W0���24 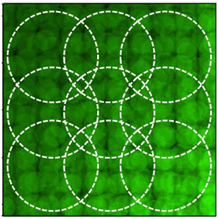 $^Z���ugD� 4PD�x�mH]y 案例演示 pe@j`Sm:Ej =ec"G2$?"
 jFPD ��SR5 j" ~gEGfK� 均匀性探测器 m0�[Jiw�PI
d"~�-��D;�
 �o3k��VcX^ }MCJ$�=5�� 探测器功能:相干参数 :}{�,��u6\
如果存在多个相干模式,则重叠的模可以相干叠加、非相干叠加或部分相干叠加。
uYy&�<��_r 对于部分相干叠加,可以通过输入相干时间(或从相干时间和长度计算器复制)来指定相干程度。
K'u66�%wAL � /�gUD�!@ 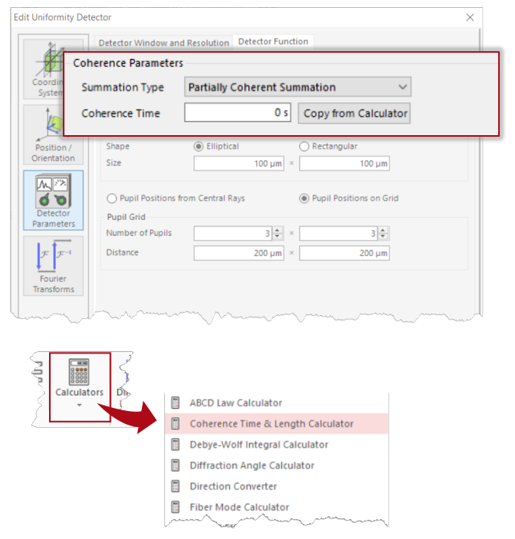 z�]33_[G1U 9%�6W_�0>� 探测器功能:光瞳参数 8D5v'[��j-
Jo�Ih2P�D 均匀性探测器评估在配置的局部区域(称为光瞳)的照射强度。
Y2� �QX9RN 每个光瞳由其大小(dx×dy)和形状定义,可以设置为椭圆形或矩形。
�j _p|>f<} }Gi4��`Es� 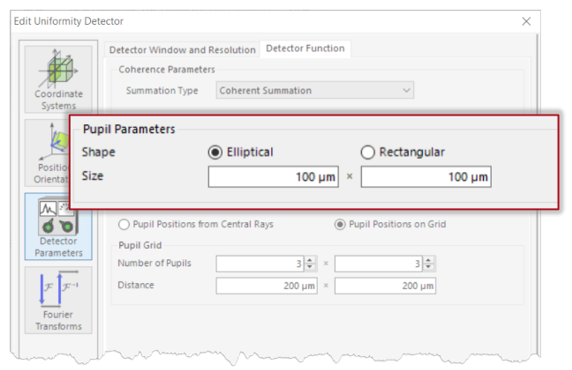 �#a�|.cm>6 d%w#a��3(�
椭圆形光瞳:
 4pG!m&4]ze p�6|RV(�?8
矩形光瞳:
 #24�eog�o~ �d�����Ve� 探测器功能:光瞳位置 }n[<�$*W^ ]aqg{XdGt�
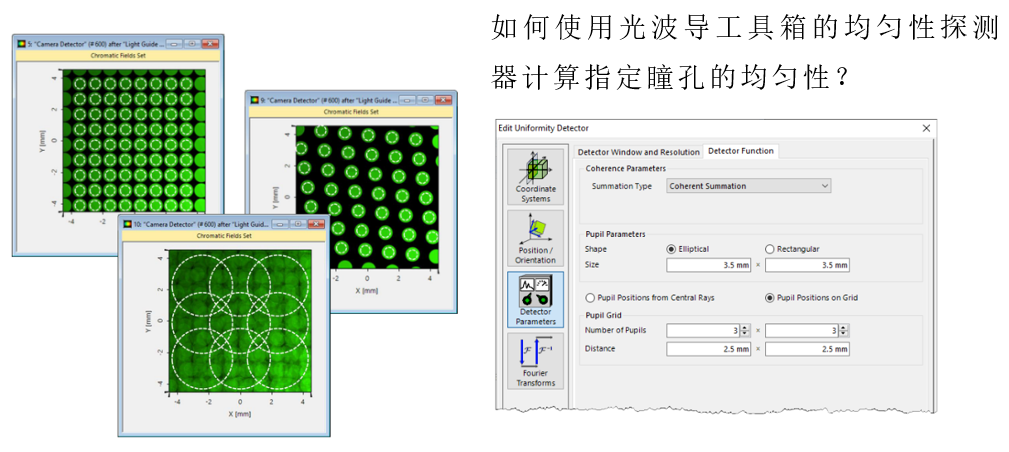
一旦设置了所考虑的光瞳的大小和形状,则必须配置探测器窗口中的光瞳数量和位置。
f�>kW\�uC 第一个选项是,根据每个单独足迹的中心光线自动确定光瞳的位置。
t
�IO� 'ky 探测器只会将光瞳放置在所有光瞳都在探测器窗口内的位置。所有其他部分足迹将被忽略。
]^c]�*O[8 7�%F�8�� 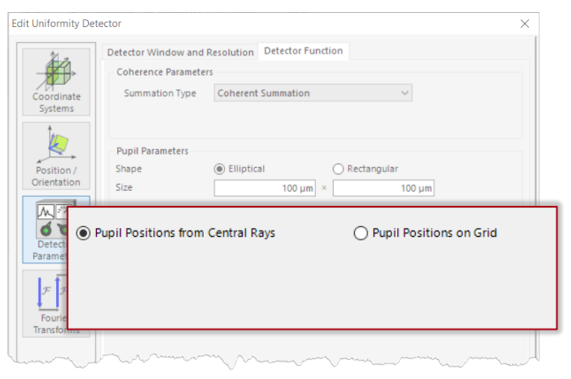 I��m<���(� r�QM$lJ[x� 基于中心光线的光瞳位置示例 ��=*Ru��2�
�f'���Cx�% 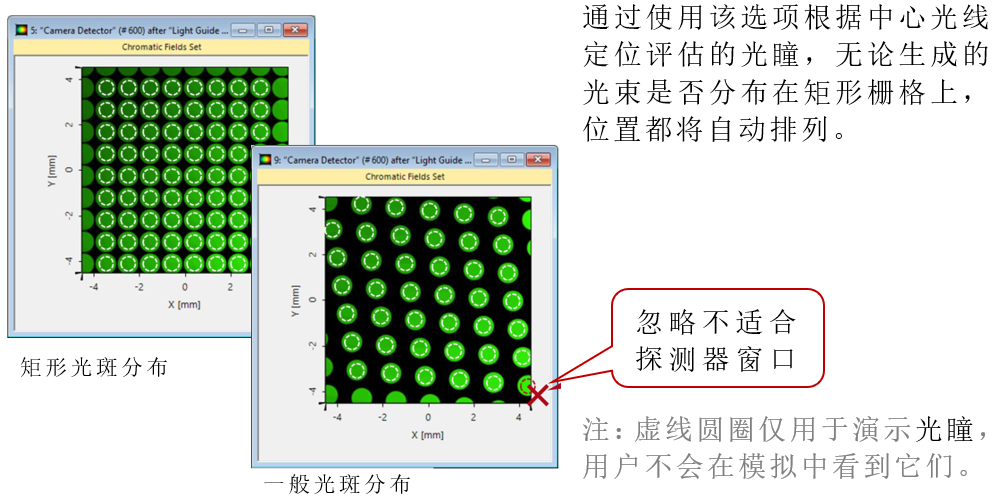 ��@t��eNT" X$(��D�em� 探测器功能:光瞳位置 w</�q�UOx� ��4y|�%O�j
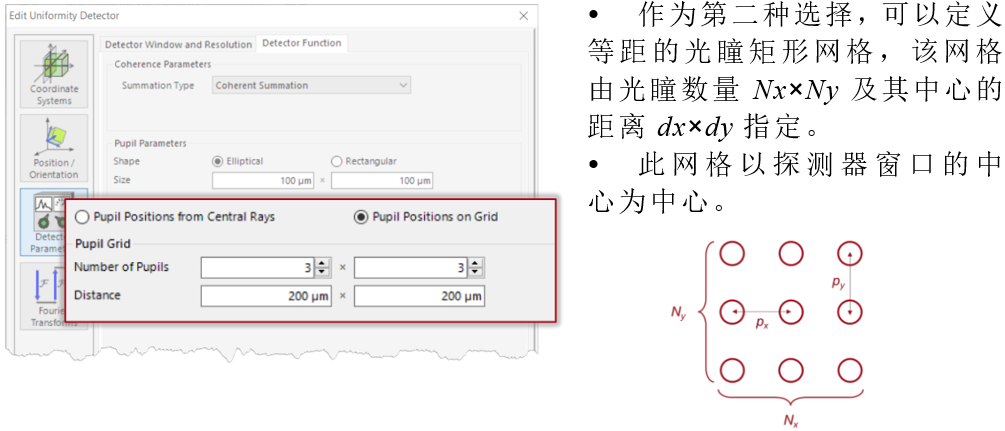 �Ks_B��%d� �R}�J}Q�b� 排列在网格上的光瞳位置示例 #�[ZNiaWT� @��?YO_</�
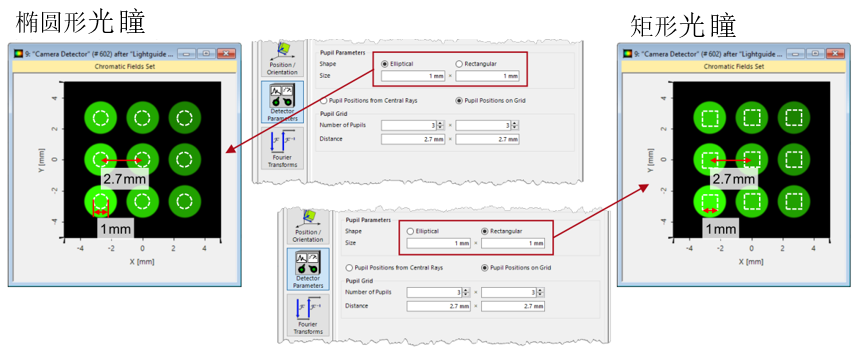 K�E*8Y4#�9 �\\{�+t<?J
注:虚线圆圈仅用于演示光瞳,用户不会在
模拟中看到它们
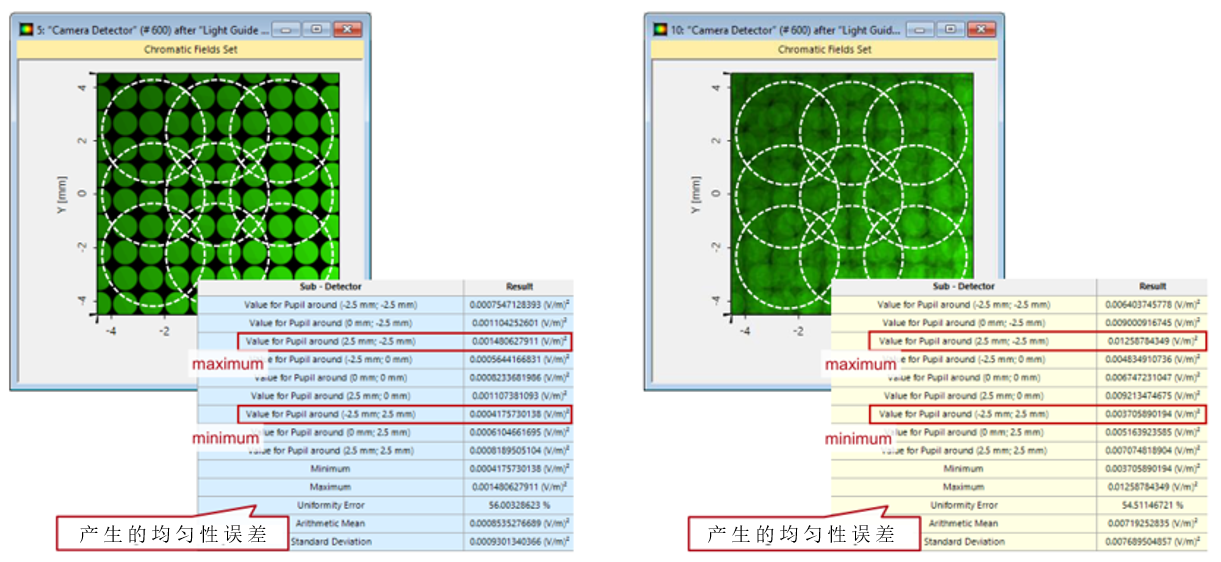
j]5m��zz�~ O�=2�SDuBZ 眼箱中横向均匀性的测量 �h.Wv�PZ2U 6-!U\R2Z> 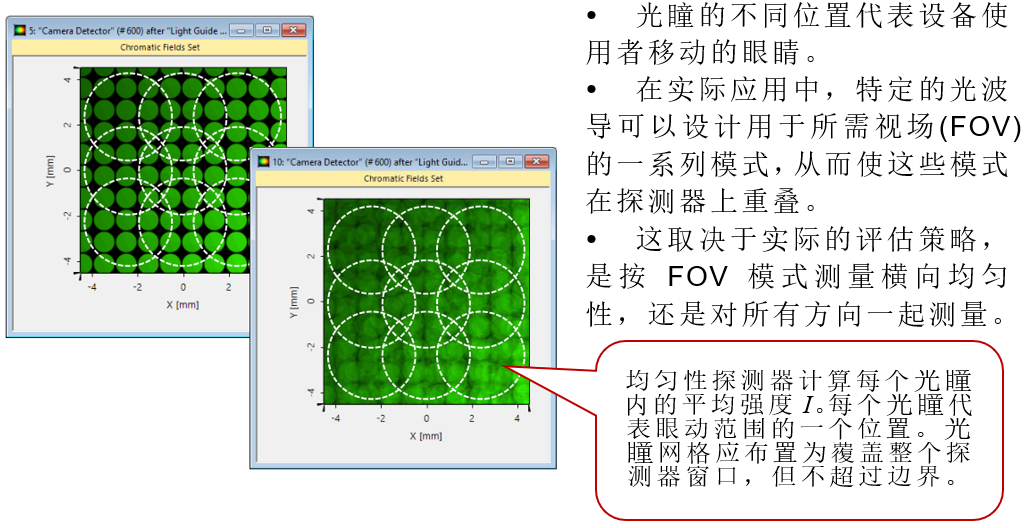 GT3�?)�g{Z w�/UZ6fu 均匀性探测器输出 w(-�h!d51+
,"U_oa3���
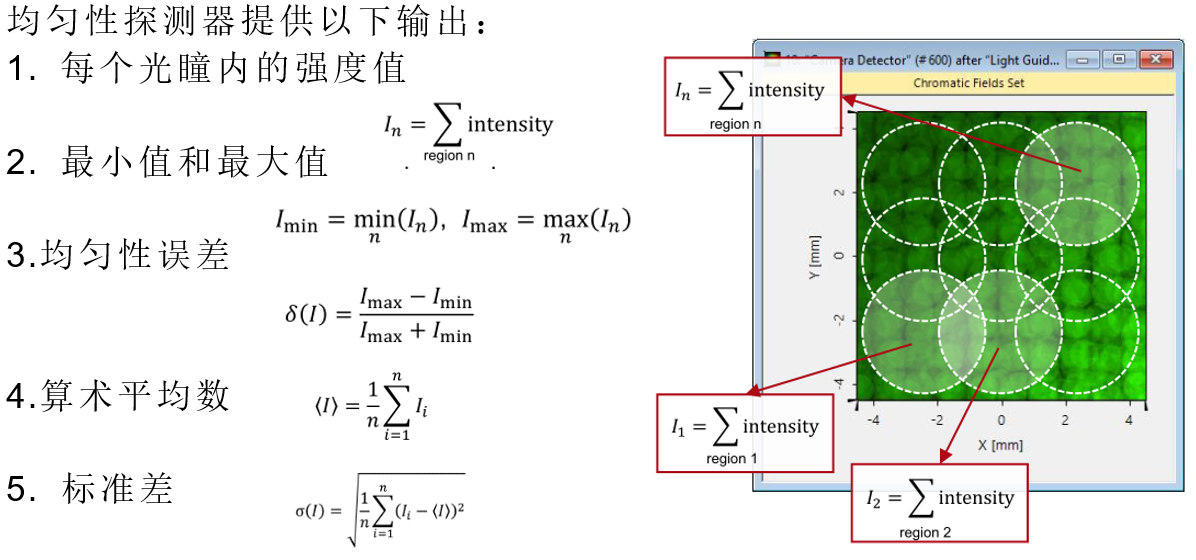 t~(|2nTO5 �Exu��>�%� 均匀性探测器输出示例 �M�#�a1ev� >N�dck�2�@