1eHU!{<fqm 在评估AR/MR(增强或混合现实)
设备中光波导
系统的性能时,眼动范围内
光线分布的横向均匀性是最关键的
参数之一。为了在设计过程中测量和
优化横向均匀性,
VirtualLab Fusion提供了均匀性
探测器,可以进行所需的研究。在本
文件中,我们将演示可用的选项以及如何操作均匀性探测器。
W]Bc7JM]T+ ]�R�%�[c�r 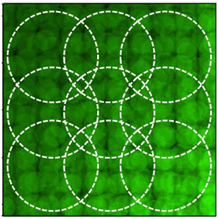 �AXn�RA��W G�ak�@Z!|� 案例演示 gOi�Z�8K!� O-P'�Ff"}t
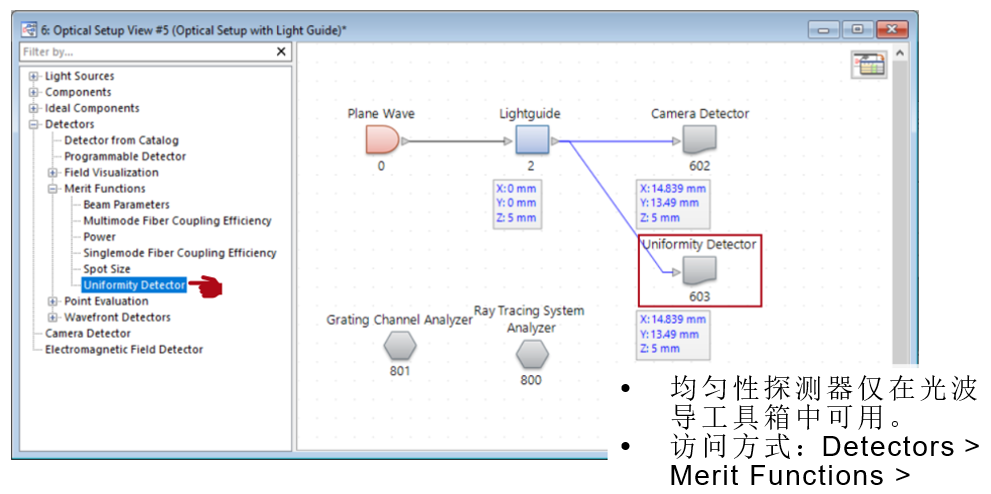
 uoJ@Jt�'�j |5i�l�5�UP 均匀性探测器 +;r�1AR1)x
#a�I(�fQZe
 ^!�&6z4�DP �YV%y
K�D� 探测器功能:相干参数 B&fH
FyK1n
如果存在多个相干模式,则重叠的模可以相干叠加、非相干叠加或部分相干叠加。
|D*�a"*1+A 对于部分相干叠加,可以通过输入相干时间(或从相干时间和长度计算器复制)来指定相干程度。
BD.��&K_AW M./1.k&��@ 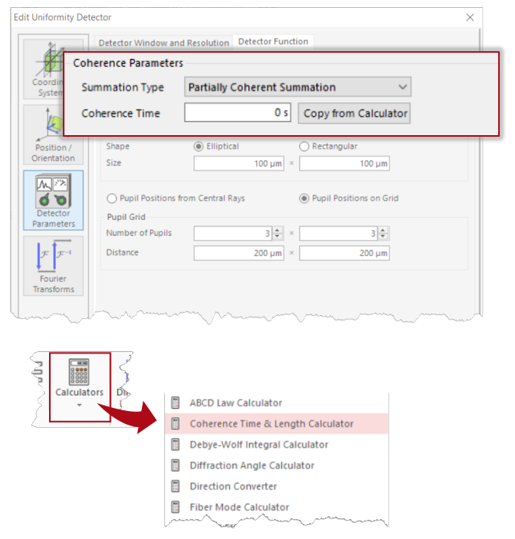 V��.�w�
L �mD5Vsy{Pb 探测器功能:光瞳参数 ,~Y[XazT��
�:m]KVc�F. 均匀性探测器评估在配置的局部区域(称为光瞳)的照射强度。
'=Aq�C,�\# 每个光瞳由其大小(dx×dy)和形状定义,可以设置为椭圆形或矩形。
<C1w?d�$9I >�c`r&W.t� 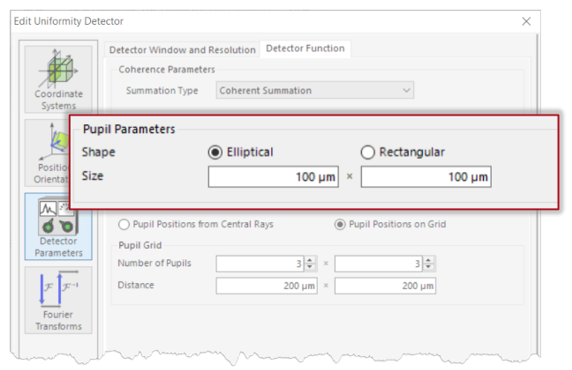 �F�s$�mL�a af@R�\"N9c
椭圆形光瞳:
 d�+�45Y�,| SI`ems{1>c
矩形光瞳:
 �gQQve�{'� �`.��i #3P 探测器功能:光瞳位置 i[Qq��,MmC
- �+�<a�i
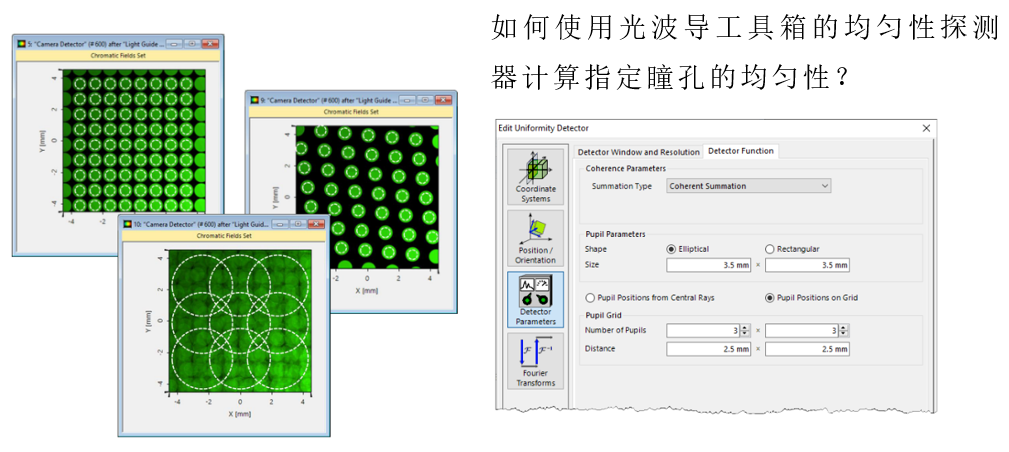
一旦设置了所考虑的光瞳的大小和形状,则必须配置探测器窗口中的光瞳数量和位置。
>O]�u4G!� 第一个选项是,根据每个单独足迹的中心光线自动确定光瞳的位置。
D :�)HK�D. 探测器只会将光瞳放置在所有光瞳都在探测器窗口内的位置。所有其他部分足迹将被忽略。
Xr."C(`w� u+lNcyp"MW 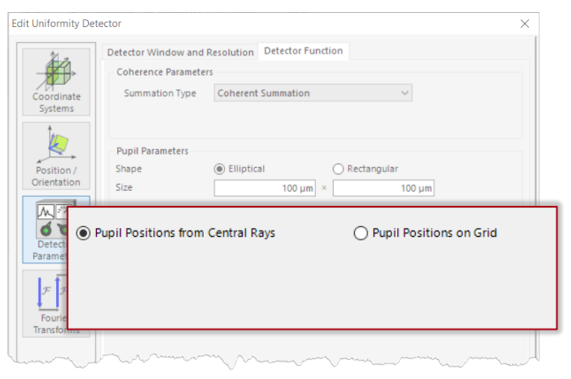 <) �cJ�z zK�_�Q�^M` 基于中心光线的光瞳位置示例 HXm�����&`
ppuJC�'�GW 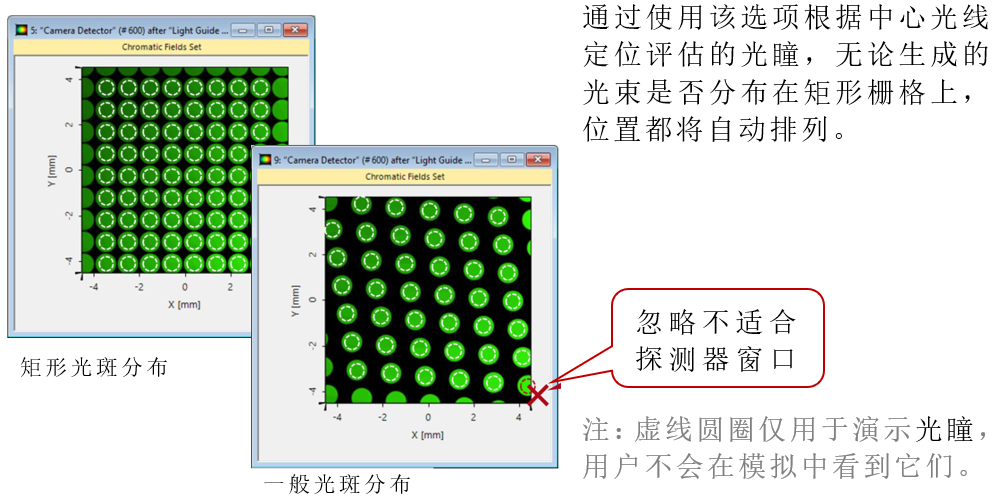 Gq�=tR�`. /'4]"%i�%3 探测器功能:光瞳位置 Gvz�aLE�o� %E8HL�TEvl
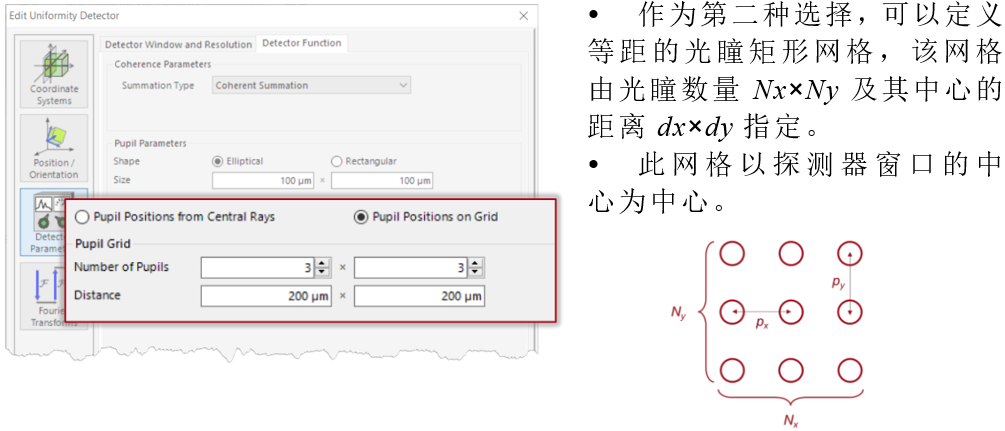 <=~*�`e�WV D�����d�h 排列在网格上的光瞳位置示例 I�*�z|�_}$ �:]icW��^%
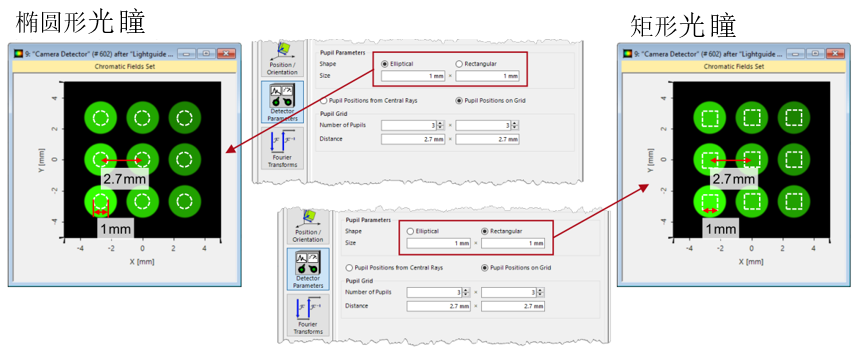 /����z
�m+ #.�<D�q8u�
注:虚线圆圈仅用于演示光瞳,用户不会在
模拟中看到它们
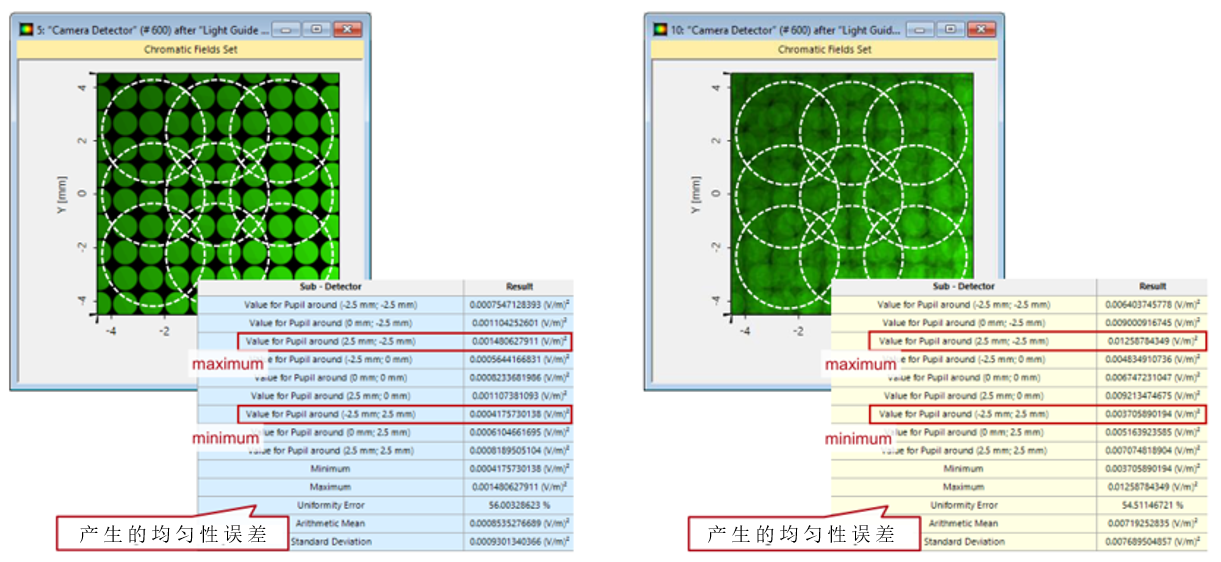
�:jAs�m[ HQZJK��82� 眼箱中横向均匀性的测量 (%j V�[Q� qXprD.;� } 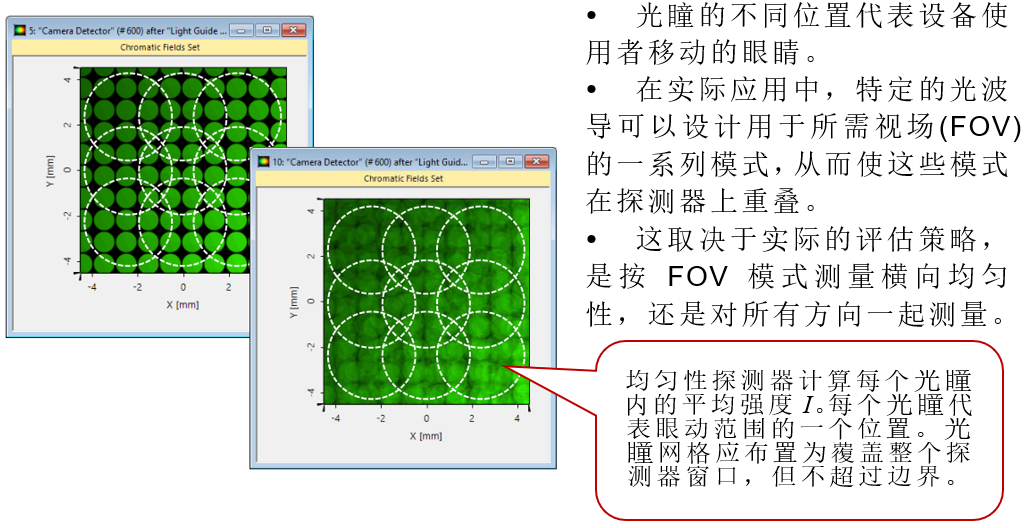 x�.9[c m-! �|E��d?��s 均匀性探测器输出 xsIfR3Z�e9
i"0*)$
h�W
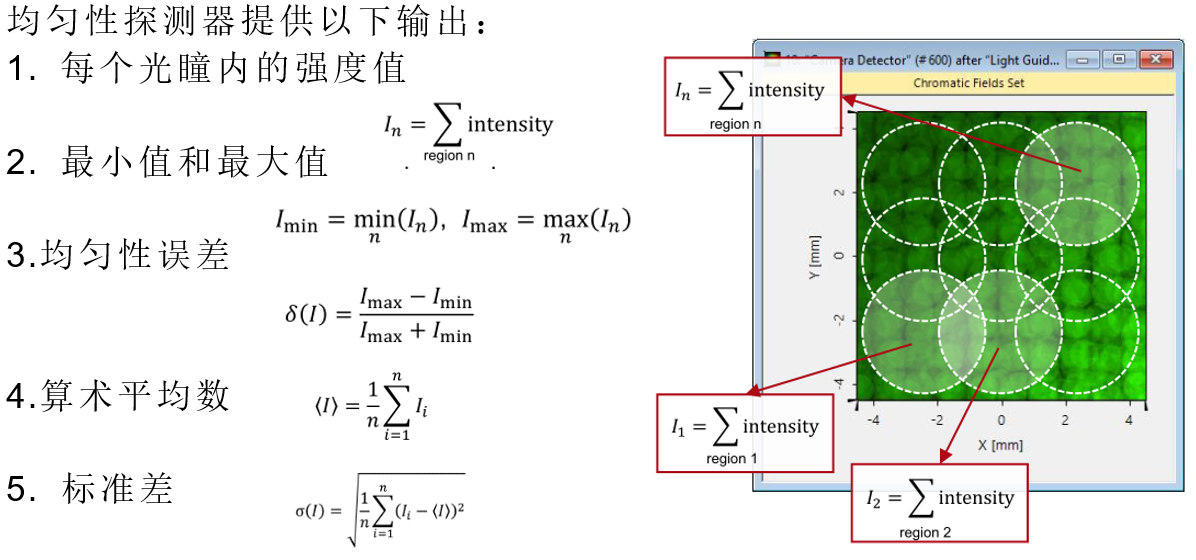 WN $KS"b6} Z*R~dHr� � 均匀性探测器输出示例 ?7�#{�#�sj %x�.�/>-[t