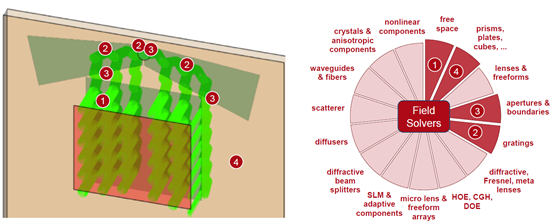
2����ADUJ 在为增强和混合现实(AR&MR)应用设计光波导设备的过程中,所提供的
视场(FOV)等
参数是主要的兴趣所在。为了突破可实现的最大视场的极限,人们研究了各种方法,例如在从入射耦合到出射耦合的传播过程中分割视场的
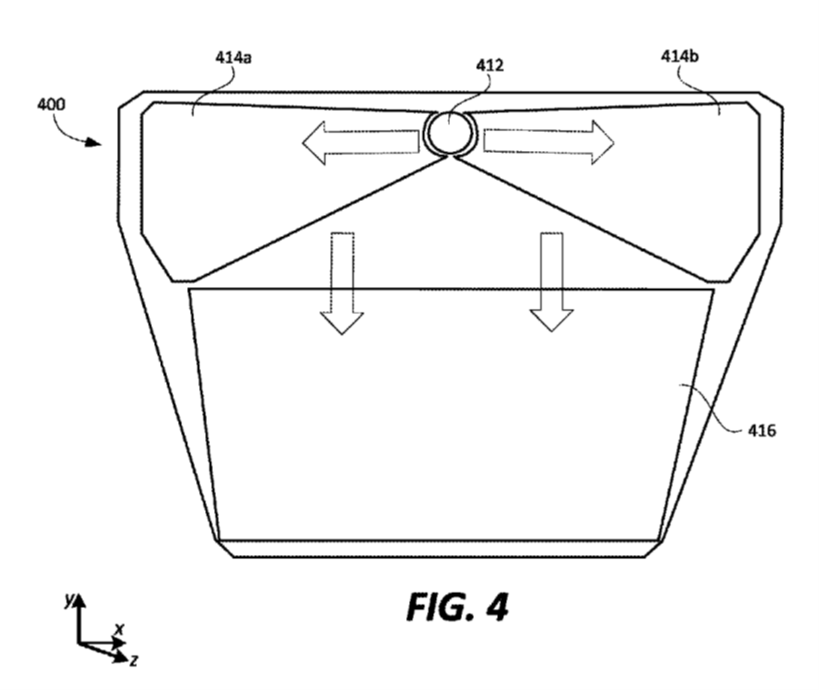
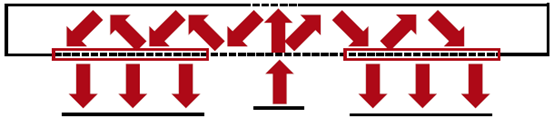
系统。一个非常流行的方法是所谓的 "蝴蝶出瞳扩展",即在FOV的正负部分使用两个独立的EPE光栅区域,这也被应用于微软的Hololens2。在这份
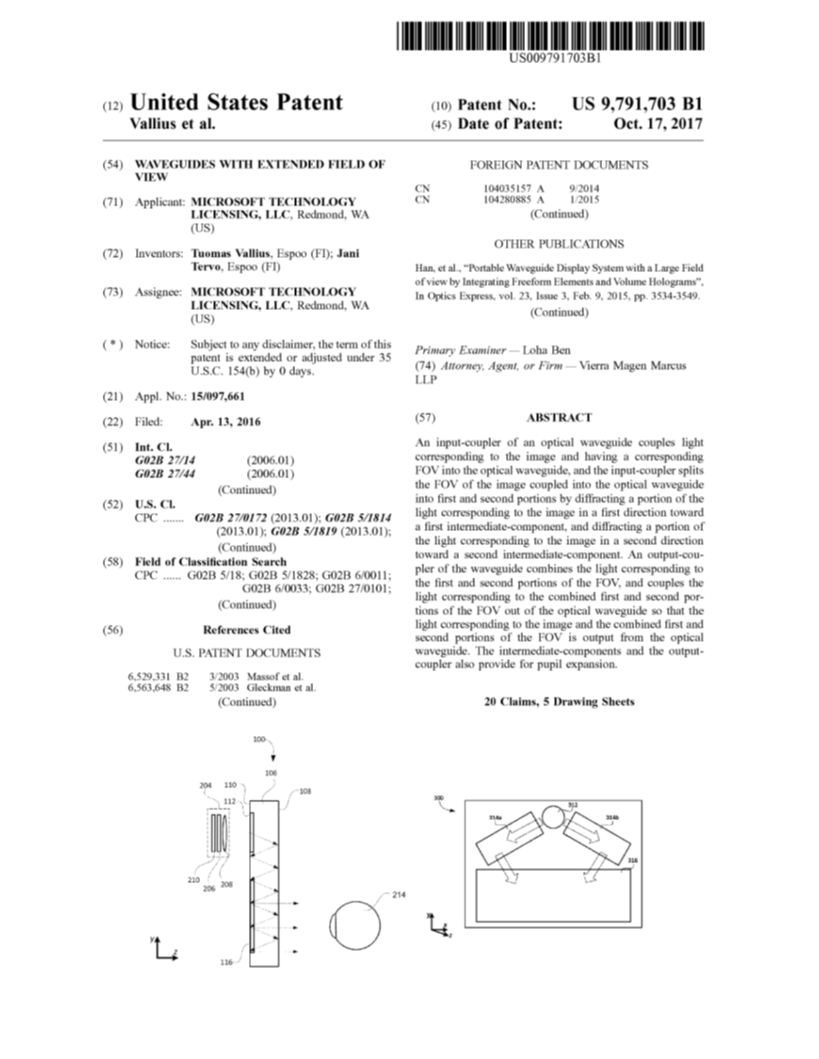
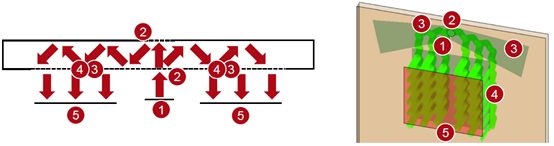
文件中,我们展示了在VirtualLab Fusion中实现这样一个EPE概念,它基于微软的US9791703B1专利。
��/!J�pmI� /+sn�-$/"i 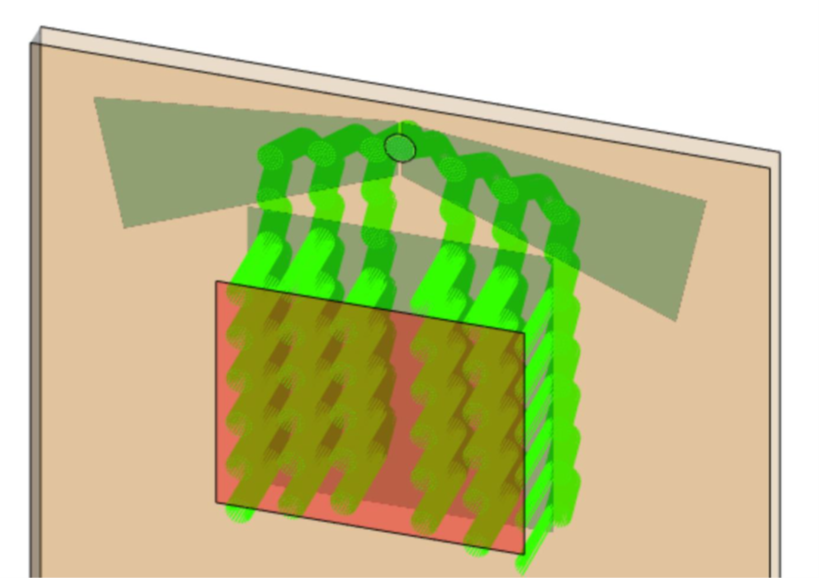 ��S]9��:3~ f&ZxG,]H�i 建模任务:基于专利US9791703B1的方法 1
x�i�q]~H
h^~eTi;c]Q
 U-3K�uR+�0
 �
�~�ceGx 任务描述 {���+z+6i�
"�a5?cX;�
 {.H}+@�0� 3l`y�y])�t 光导元件 f>w�a�F�u-
vV#Jl)��
A
 <3
AkF# C9 /Rx%�}~x/m
有了光导组件,可以很容易地定义具有复杂形状的区域的系统。此外,这些区域可以配备理想化的或真实的
光栅结构,作为入射器、出射器和扩瞳器发挥作用。
RE�oFP�;H~ y�= c��BpC 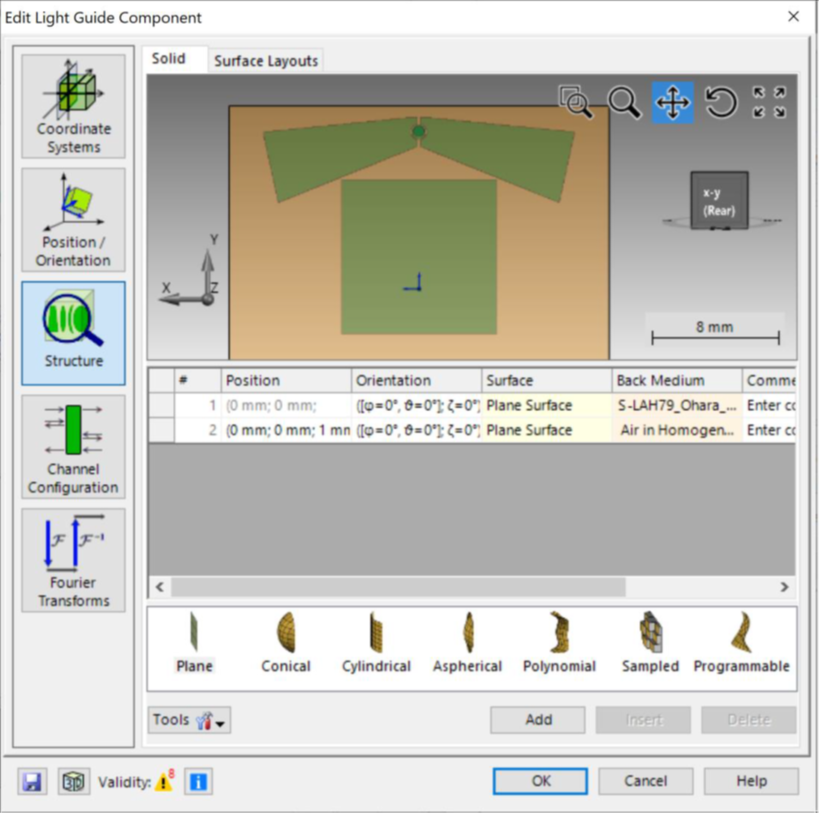 @�6
�gA4h �VV?�+��q) 输入耦合和输出耦合的光栅区域
=^q:�h�<�
&��]pW�##�
 # �u^F�B� AvEJX0"\df
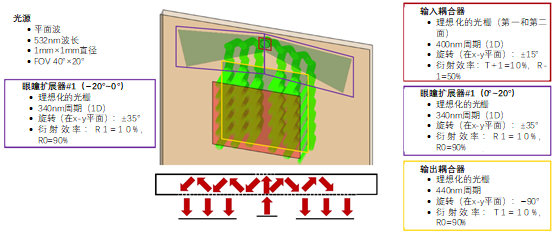
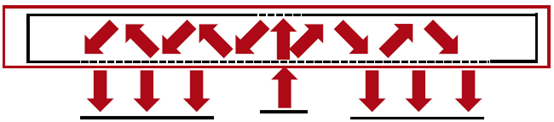
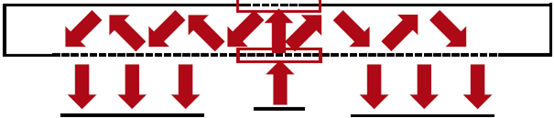
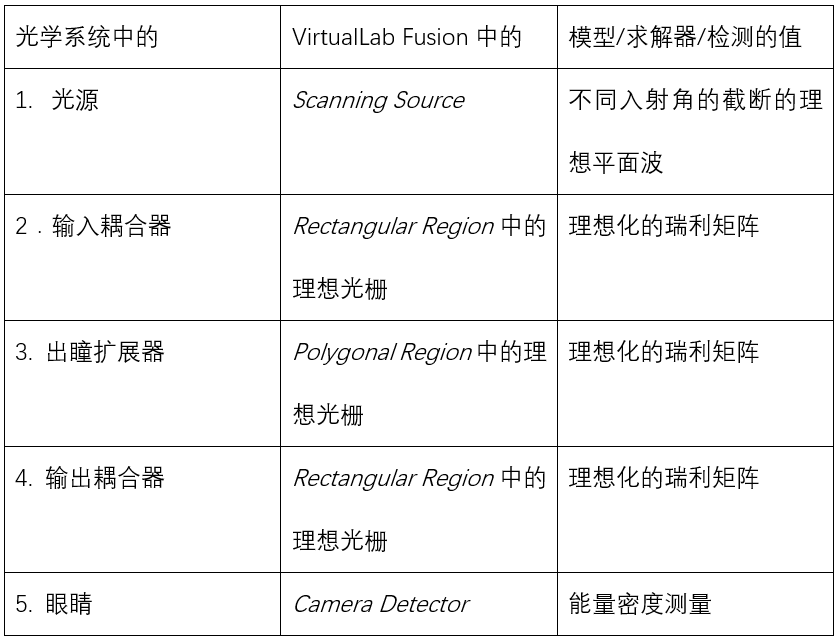
为了简单起见,我们在圆形区域使用了两个一维周期性入射耦合光栅(一个在第一表面,一个在第二表面)。这将导致FOV的左右部分的行为略微不对称,但可以通过将两个光栅组合成一个单一的二维周期结构(位于第一或第二表面)来克服这个问题。
z�6|��P]u 为了重新组合和耦合
光线,一个一维周期性的出射耦合器被应用,有一个矩形的区域。这是一个特殊的配置,为了使设计有更大的灵活性,可以用一个二维周期的出射耦合器来代替它。
Si6%6rAh�j Ws��J�3zZc 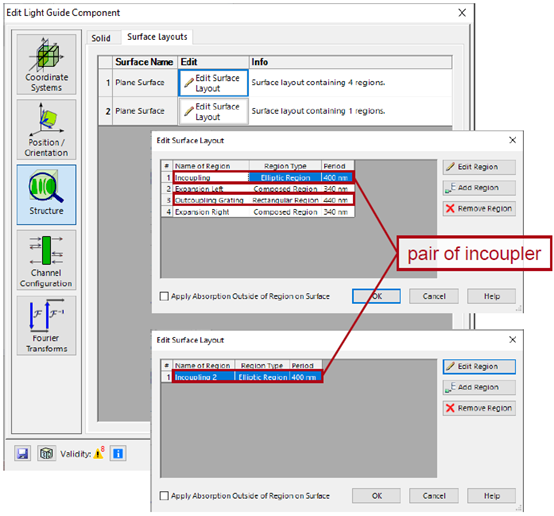 YqR
MVWcnk &{x5 |$�SD 出瞳扩展器(EPE)区域 Z?XE~6a�P>
(�IIOK�x_
 �vs�q�fvx� GZXUB0W\@)
每个区域的形状可以使用不同的方法和定义策略来非常灵活地定义。在这个例子中,两个EPE都是由多边形区域与两个椭圆体结合起来定义的,以切割内部部分。这些光栅是一维周期性的,旋转角度为±35°(分别为左侧和右侧)。更多关于区域定义的信息在下面:
��g?�^o++� X��dLB1H 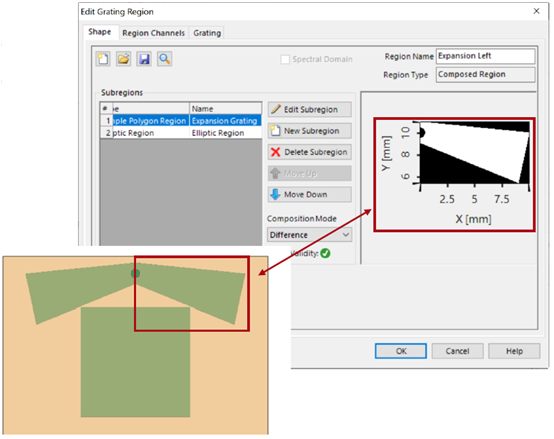 I#I�u:,OT S<8�8>|&n] 设计&分析工具 D�
gY�2:&0
VirtualLab Fusion提供了一系列的工具来帮助
光学工程师设计和分析光导系统的任务。分析光导系统的任务,包括。
+S^Uw'L$=T - 光导布局设计工具:
�bzk@6j�R1 设计一个具有1D-1D光瞳扩展的光导。它可以作为您系统的基础。
)��3'/g`c� - k域布局工具。
lsY5QE:Qrp 分析你的设计的耦合条件。
��%Ni)�^ � - 尺寸和光栅分析工具。
]��#j�]yGV 检测您的系统中的足迹,以确定 你的区域的大小和形状。
��*1ku2e]z ��2P!Pb�l< 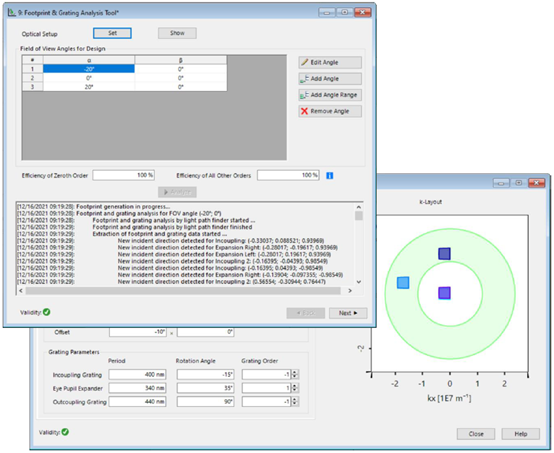 �f@[�q# }6 w�cs�Ub�9( 总结-元件 BGLJ>z�kq
d=xU
�f�`^
 b0�PF7PEEQ �a&.�8*|w3
 ,D+pGxbr
� T�N��.mNl% 结果:系统中的光线 �_+ oX�9 -Xk�Cbx�Z�
只有光线照射到 "眼盒"(摄像机
探测器)上:
�k~�`p�V/6 h.��sH�:]Z 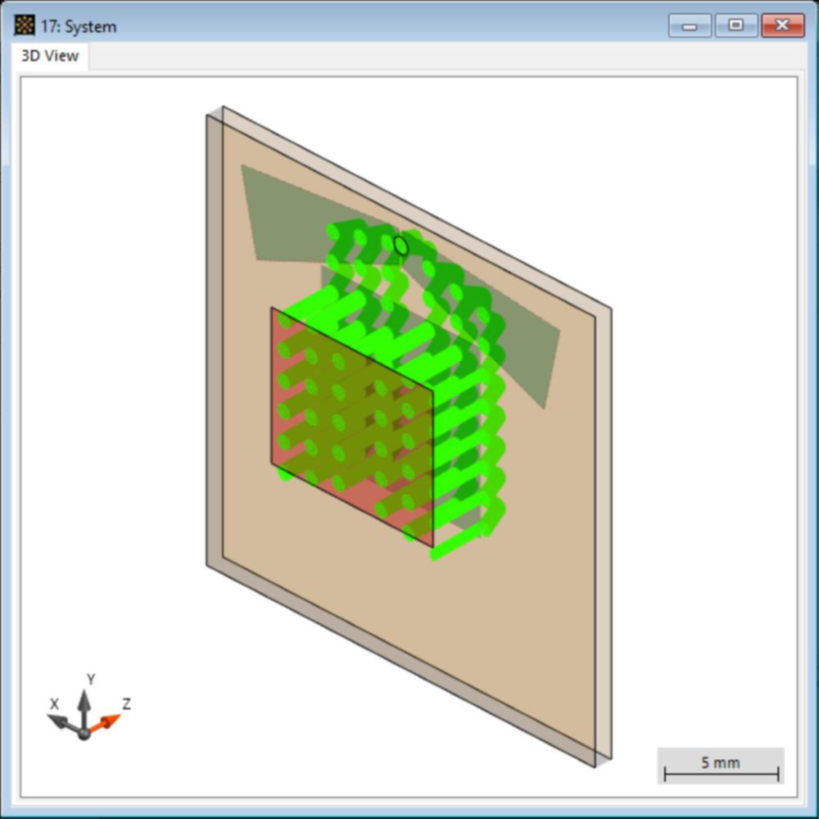 ��9�{'G�rL *S:^�3{.m=
所有在光导内传播的光线:
l�y�F�~E� #�J)sz,�)( 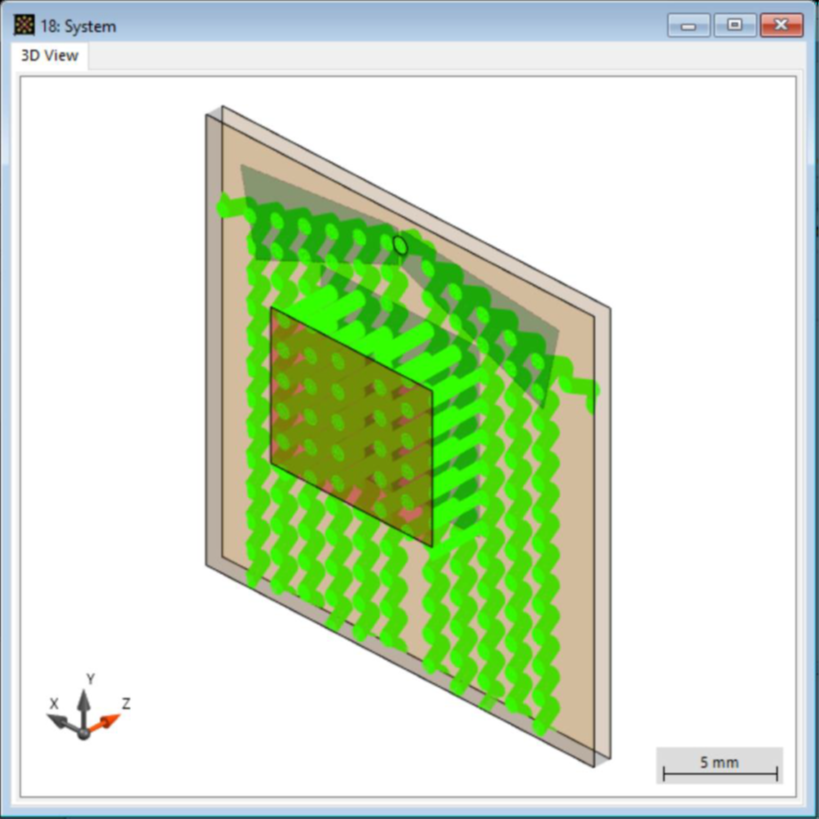 �yJppPIW�^ �CbS-� Rz:
FOV:0°×0°
v'`C16&^]� 9�Fv�1D��� 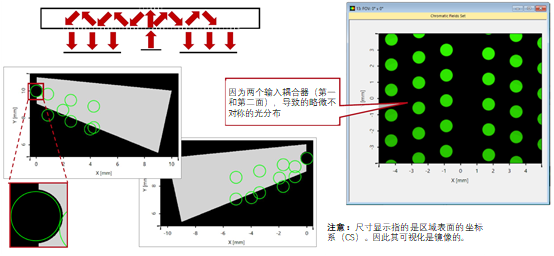 �)�f*&}SV
3RX���q/E
FOV:−20°×0°
2?z3s�|+[� Qy�J�}�zwD 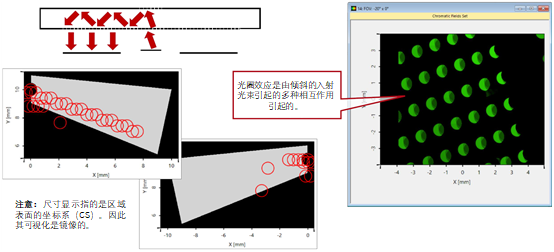 �TlQ#0_as[ C��6M|A3^T
FOV:20°×0°
�g�.S�Fl�� �R'�,Q)�< 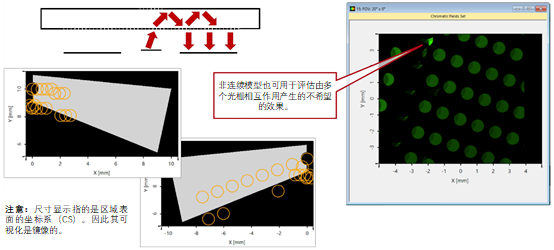 Ow�o2DsT t :+b�Q�Pz�L VirtualLab Fusion技术 q$(a�MO&J�
DJS0;!#
|O