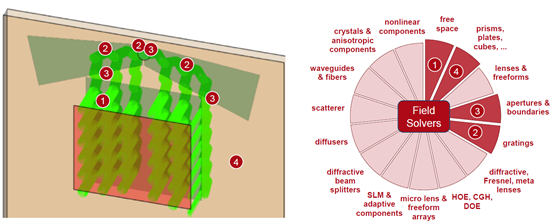
]R��w,5\�0 在为增强和混合现实(AR&MR)应用设计光波导设备的过程中,所提供的
视场(FOV)等
参数是主要的兴趣所在。为了突破可实现的最大视场的极限,人们研究了各种方法,例如在从入射耦合到出射耦合的传播过程中分割视场的
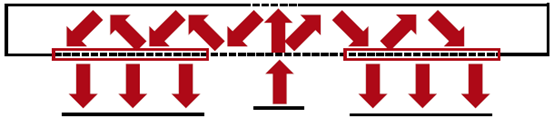
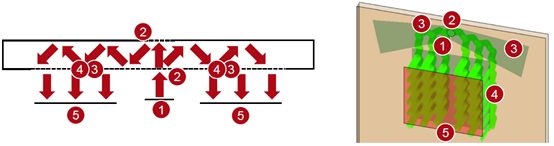
系统。一个非常流行的方法是所谓的 "蝴蝶出瞳扩展",即在FOV的正负部分使用两个独立的EPE光栅区域,这也被应用于微软的Hololens2。在这份
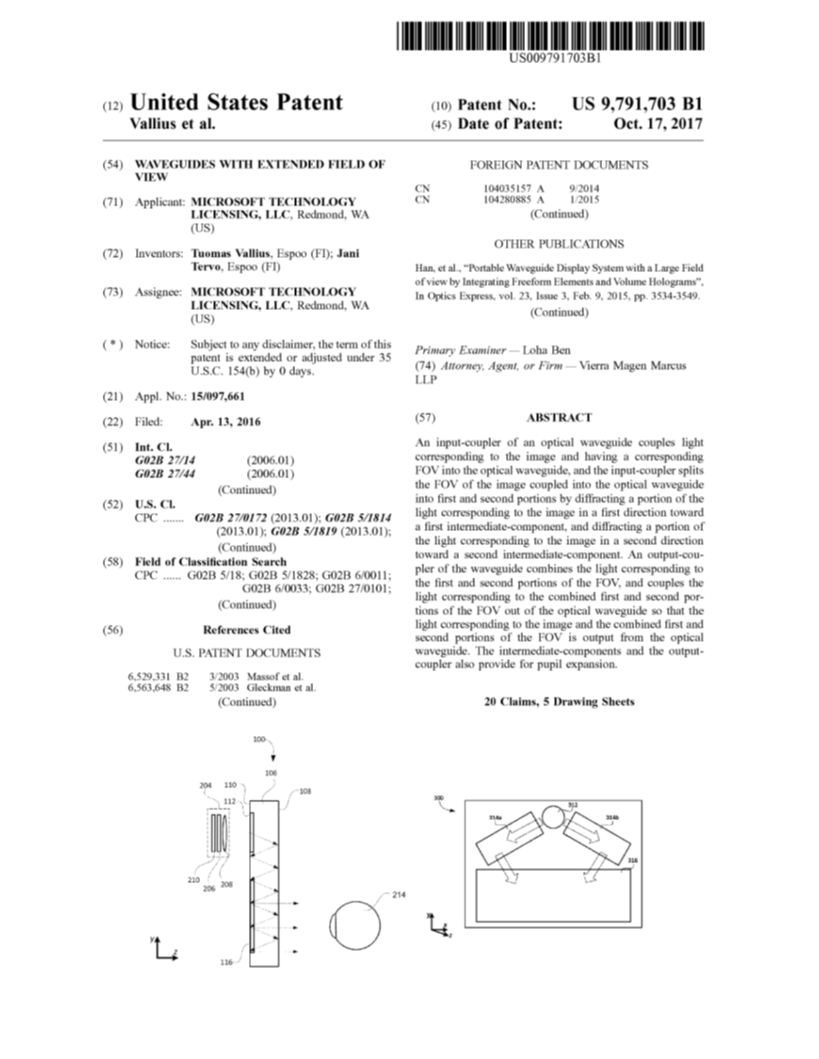
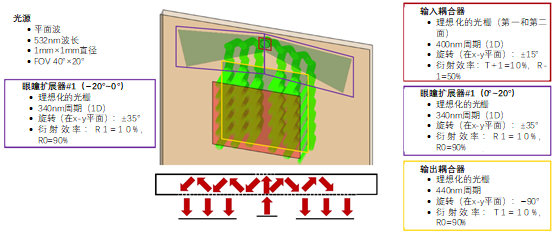
文件中,我们展示了在VirtualLab Fusion中实现这样一个EPE概念,它基于微软的US9791703B1专利。
-<|E�bh d3 �%TLAn[LW( 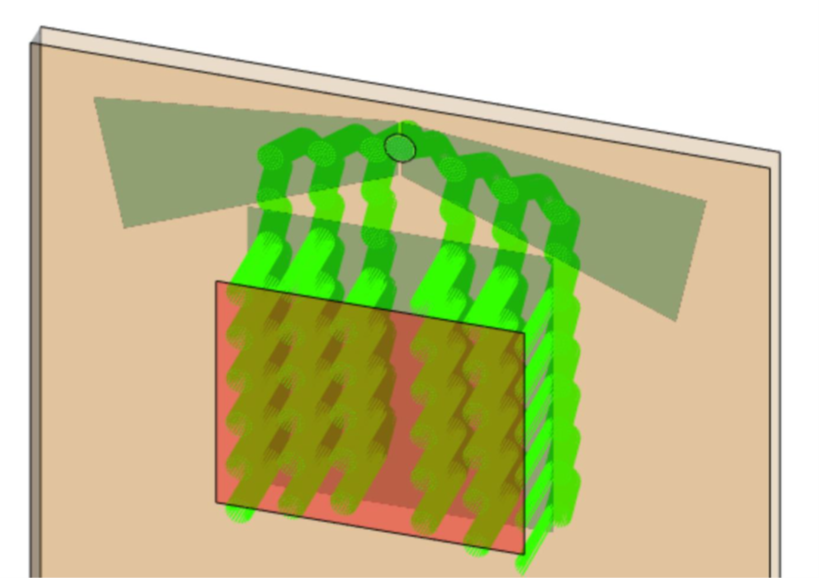 {!�-�w|&bF �i3kI{8�h� 建模任务:基于专利US9791703B1的方法 _�z}d yp"I
{��}>"f]�3
 ] $%{�nj<
 0[PP�-]�JS 任务描述 e\�P+R>�i0
t� rHj�7Nw
 -5C�cuk>�6 08'JT{iid 光导元件 No�PM!.RU{
��v+\�E�%H
 tmm�\V7sJ� >CYg\va�s!
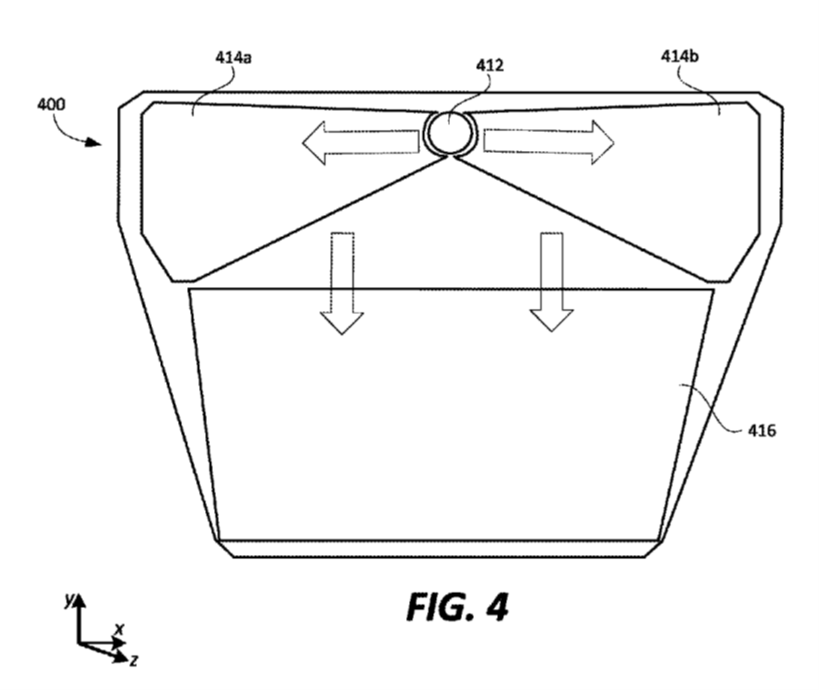
有了光导组件,可以很容易地定义具有复杂形状的区域的系统。此外,这些区域可以配备理想化的或真实的
光栅结构,作为入射器、出射器和扩瞳器发挥作用。
�|�C5�i3?� #|�'��8�O� 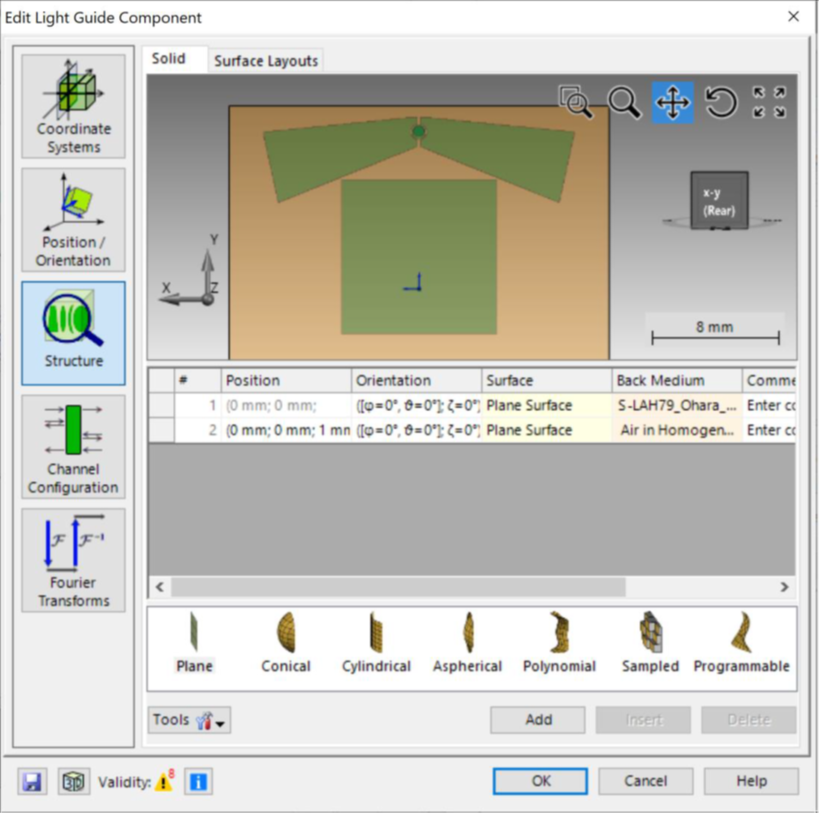 �Q,s,EooIx !{S�E�m"J^ 输入耦合和输出耦合的光栅区域 //WgK�{Mt�
KYlWV<�s�R
 7�}nOF{RH] KKOu":b
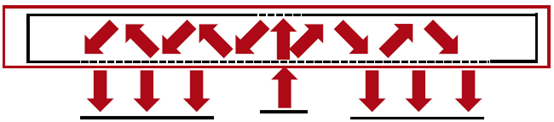
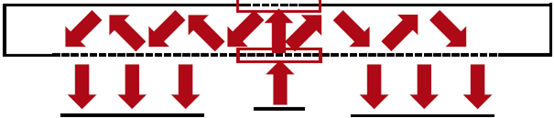
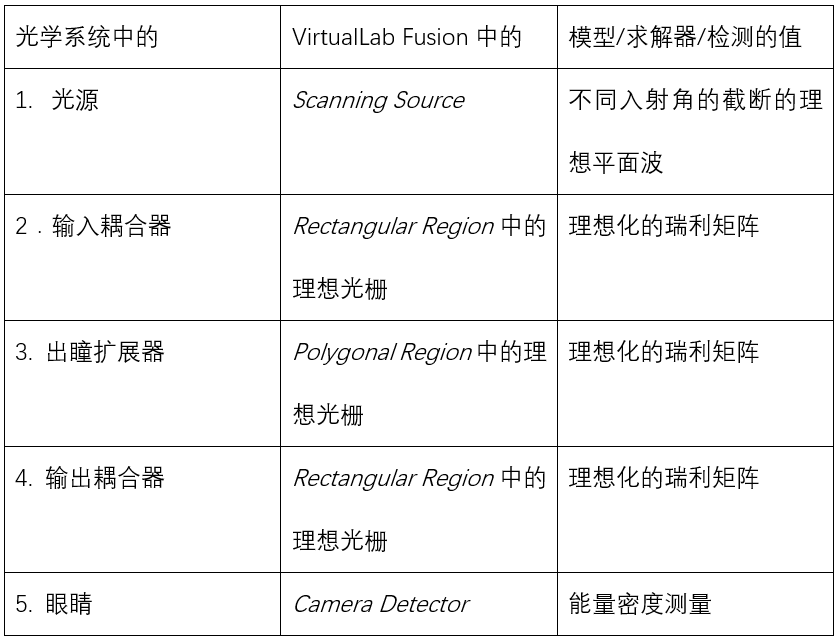
为了简单起见,我们在圆形区域使用了两个一维周期性入射耦合光栅(一个在第一表面,一个在第二表面)。这将导致FOV的左右部分的行为略微不对称,但可以通过将两个光栅组合成一个单一的二维周期结构(位于第一或第二表面)来克服这个问题。
)>=�`[$D1t 为了重新组合和耦合
光线,一个一维周期性的出射耦合器被应用,有一个矩形的区域。这是一个特殊的配置,为了使设计有更大的灵活性,可以用一个二维周期的出射耦合器来代替它。
M��T0}M�Mr 6H3_�q��x� 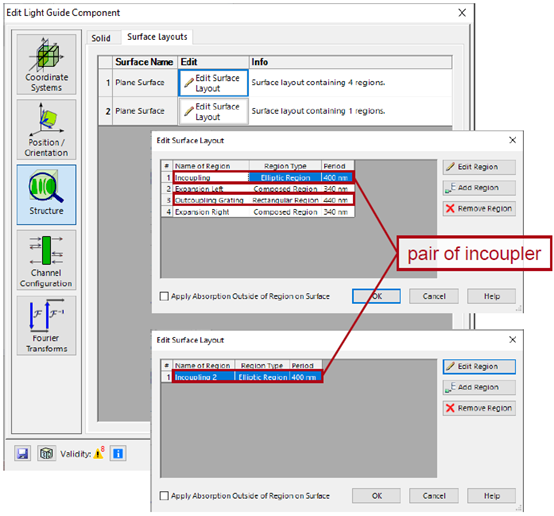 6jKM�,%��l `Rjc�J�?r 出瞳扩展器(EPE)区域 �d{�YhKf#~
>f_D|�;EV�
 YrB-�;R�1+ �EK#w:� "
每个区域的形状可以使用不同的方法和定义策略来非常灵活地定义。在这个例子中,两个EPE都是由多边形区域与两个椭圆体结合起来定义的,以切割内部部分。这些光栅是一维周期性的,旋转角度为±35°(分别为左侧和右侧)。更多关于区域定义的信息在下面:
�xE�+�Go �ysL�8w"t 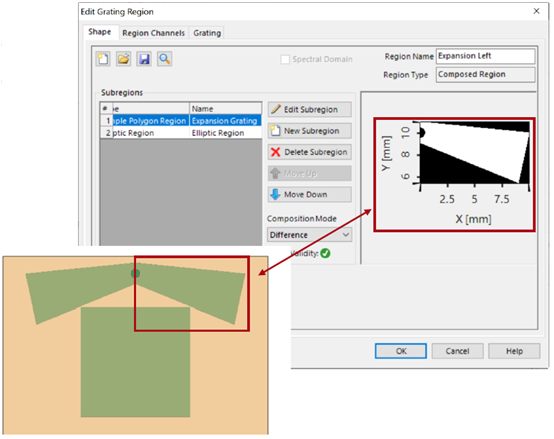 J,E&Uz95�% 'dBzv�>ngD 设计&分析工具 |=7%�Ed�kd
VirtualLab Fusion提供了一系列的工具来帮助
光学工程师设计和分析光导系统的任务。分析光导系统的任务,包括。
(/uL6W d0 - 光导布局设计工具:
Cu!4ha.e�` 设计一个具有1D-1D光瞳扩展的光导。它可以作为您系统的基础。
#ReW#?P%b/ - k域布局工具。
+[�*�U�C"� 分析你的设计的耦合条件。
�|p�x�4a�" - 尺寸和光栅分析工具。
F.O2;M�|x� 检测您的系统中的足迹,以确定 你的区域的大小和形状。
TN l$�P~X> #{N#yR��eh 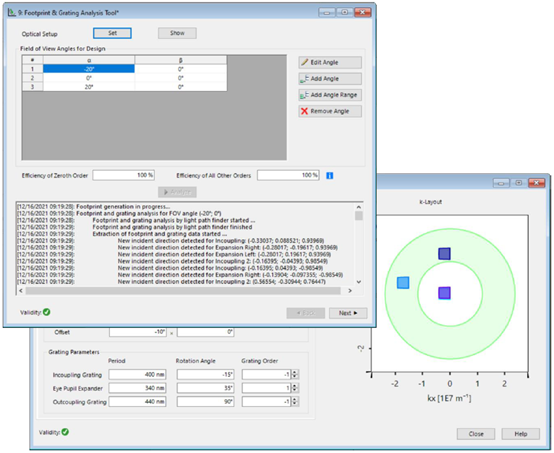 2�y,�~i;;_ � gs9f�2t 总结-元件 q/]tJ{�F�I
m��V�^dIm�
 6.ap��^9AD b5��yb~�;0
 ,E/�vH�I�8 �71�wyZ�J� 结果:系统中的光线 9W�BDSx_(Q `5x,N%��9{
只有光线照射到 "眼盒"(摄像机
探测器)上:
dLj��T^� 9 I�<�/Nmg�f 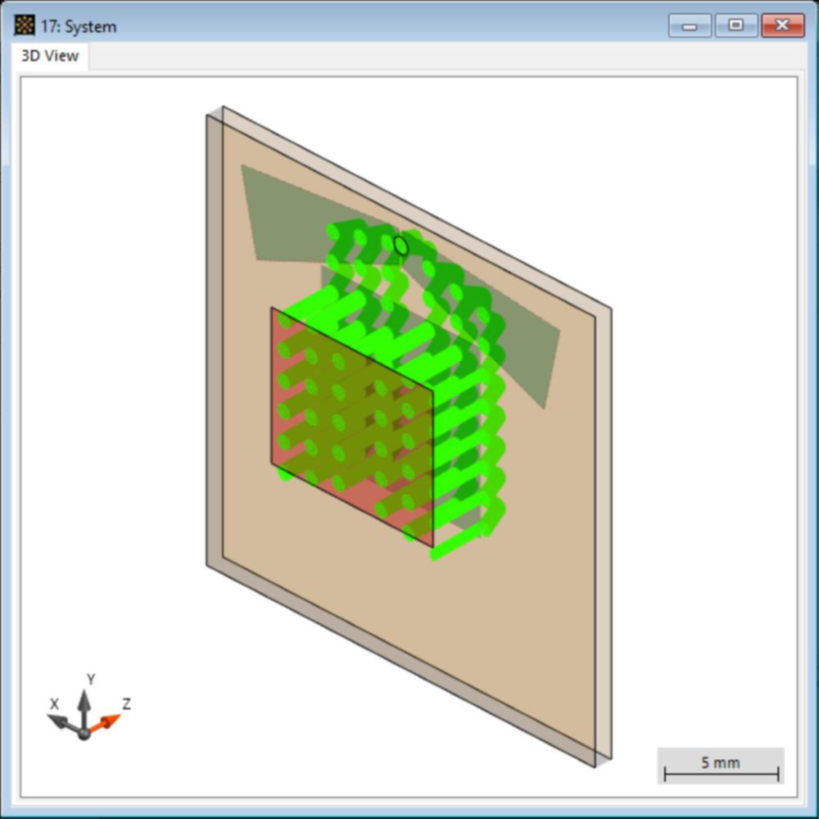 �!3Pl]S~6! }P�^��n �/
所有在光导内传播的光线:
fV[xv�4�D. z?V> �ST 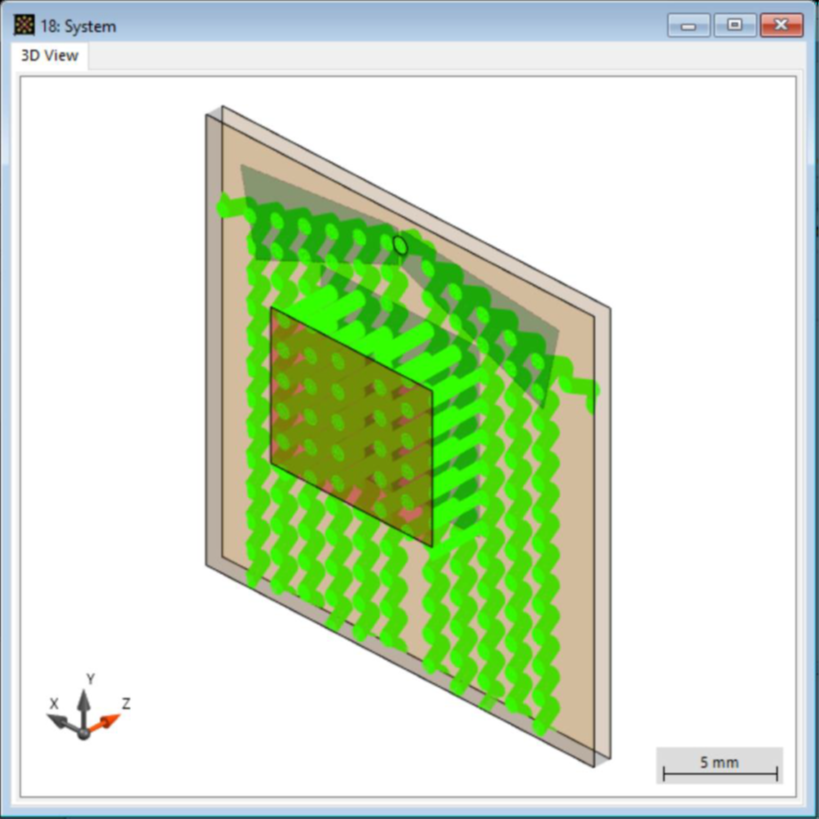 ay4|N!Ex�O �
�f��0�:)
FOV:0°×0°
�#��Xs�b�y G|H\(3hHLZ 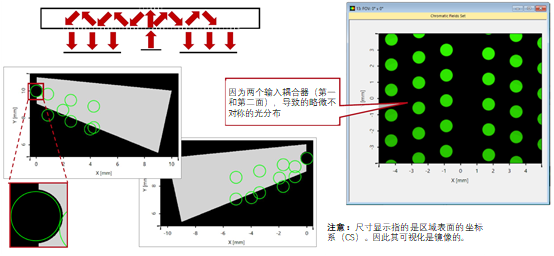 m.lNKIknQ X�f#��uK\f
FOV:−20°×0°
.%�D] z{'' `�M\�L�6o 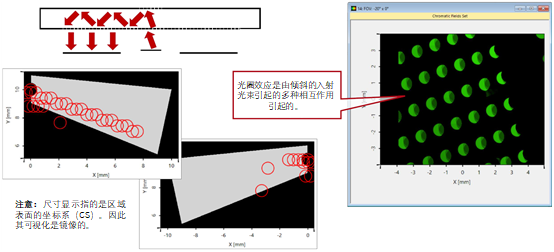 q�o'�pU/�@ u�,�&Z5�S�
FOV:20°×0°
��6�4zO%F* :@Q_oyW�E8 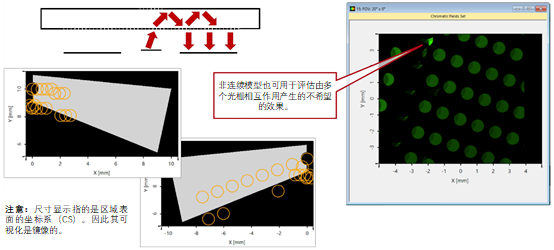 .]8��� Jeb I�|BL�Am6j VirtualLab Fusion技术 �cbS8~Xmj
D� b(a;o �