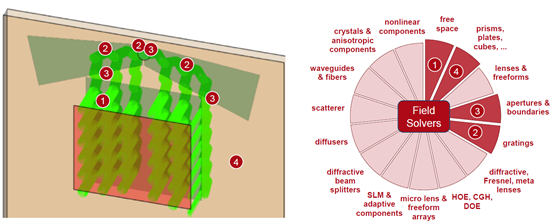
uLF\��K+cz 在为增强和混合现实(AR&MR)应用设计光波导设备的过程中,所提供的
视场(FOV)等
参数是主要的兴趣所在。为了突破可实现的最大视场的极限,人们研究了各种方法,例如在从入射耦合到出射耦合的传播过程中分割视场的
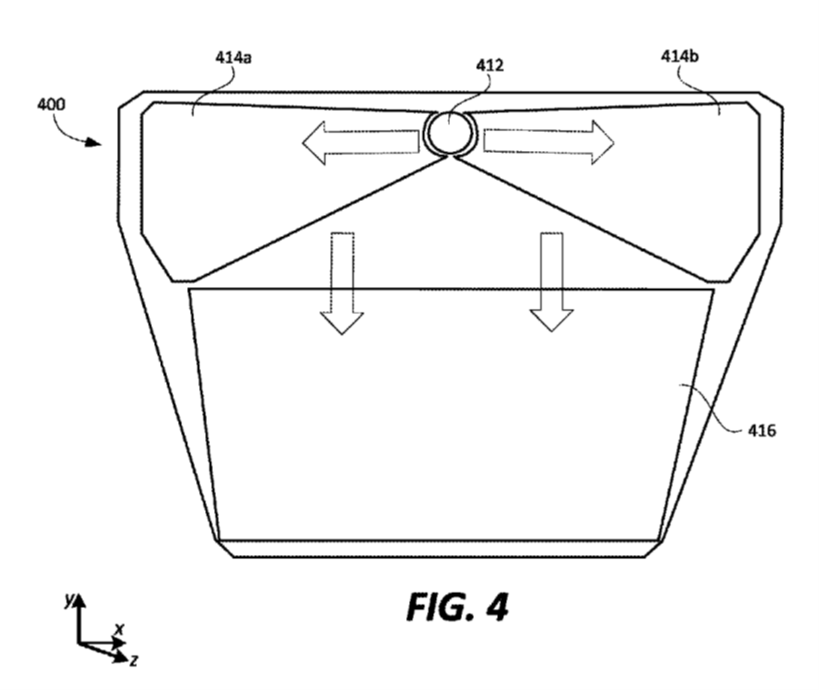
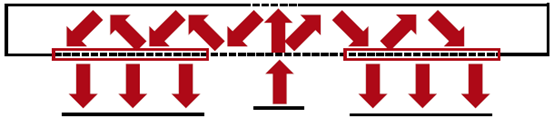
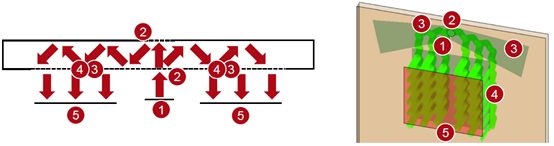
系统。一个非常流行的方法是所谓的 "蝴蝶出瞳扩展",即在FOV的正负部分使用两个独立的EPE光栅区域,这也被应用于微软的Hololens2。在这份
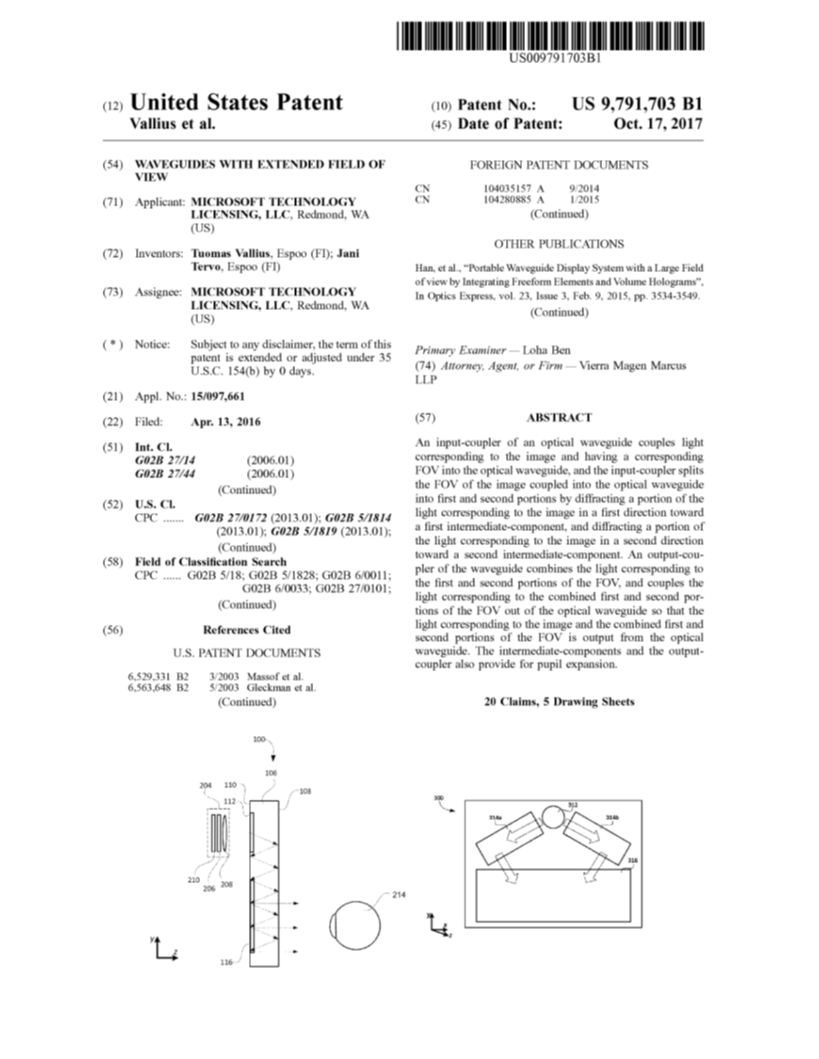
文件中,我们展示了在VirtualLab Fusion中实现这样一个EPE概念,它基于微软的US9791703B1专利。
&MBOA�Hhze 9����
4 "f 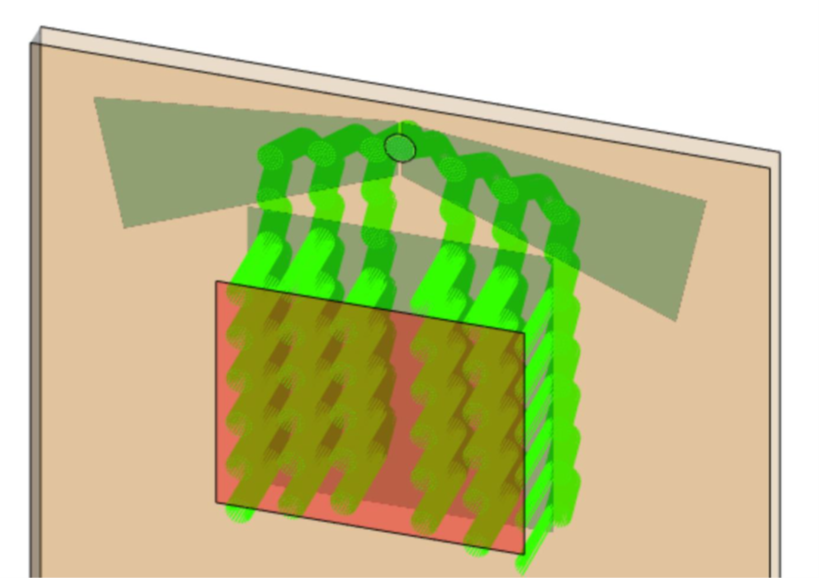 8�}]l9"�q( �UX03"g�X
建模任务:基于专利US9791703B1的方法 �'w�:�tq
x[z��K�tX�
 Cd�E2��w?1
 �9[��B<r�z 任务描述 Ti /;|lP@
k:@a[qnY��
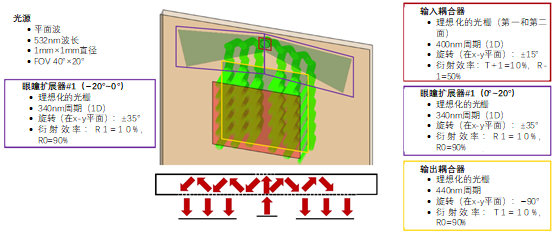 �l^)o'YS y PsacXZNs\N 光导元件 �"bL�P���3
"~�B~{ _<j
 bwv/{3G,Ys W5����M�
]
有了光导组件,可以很容易地定义具有复杂形状的区域的系统。此外,这些区域可以配备理想化的或真实的
光栅结构,作为入射器、出射器和扩瞳器发挥作用。
3ZLr"O1l) �d���91��I 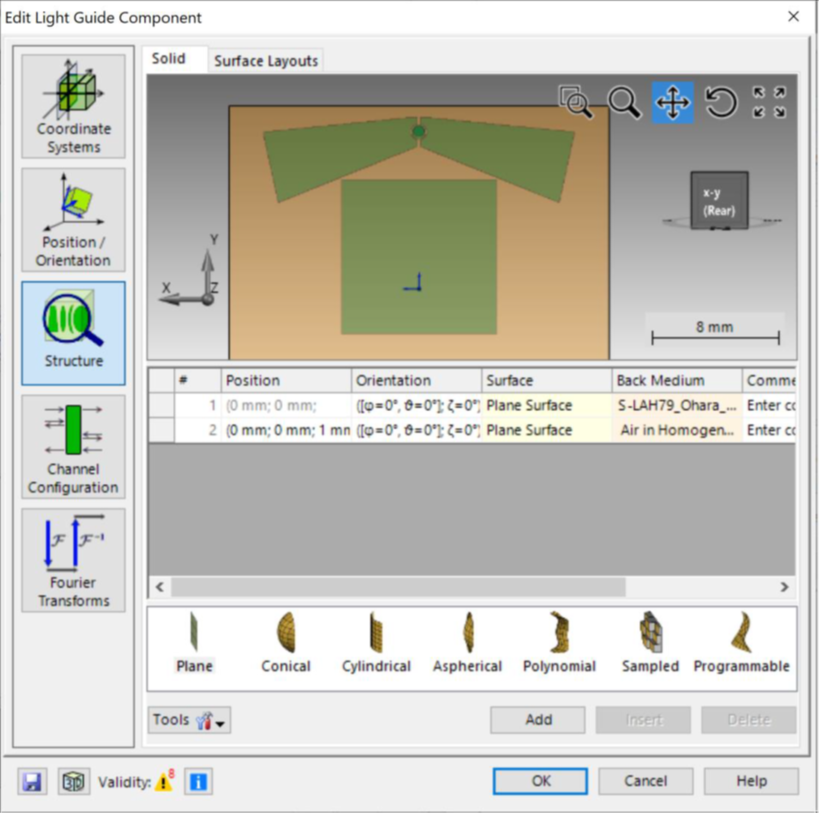 /2=_B4E��2 qFB9�,cUqh 输入耦合和输出耦合的光栅区域 aU�,0gvI(}
}mkA H�mu4
 N�u�>sp,|A $@��XPL~4�
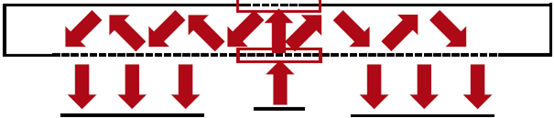
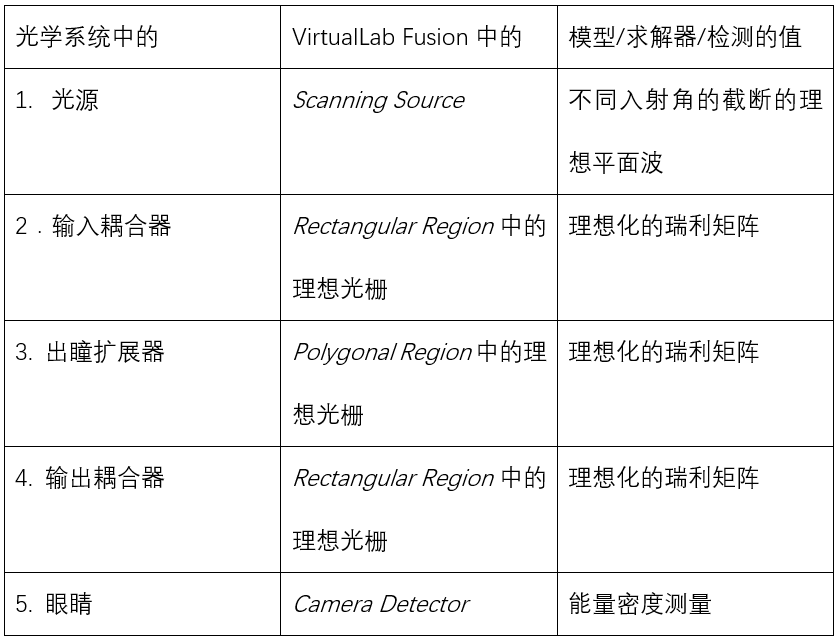
为了简单起见,我们在圆形区域使用了两个一维周期性入射耦合光栅(一个在第一表面,一个在第二表面)。这将导致FOV的左右部分的行为略微不对称,但可以通过将两个光栅组合成一个单一的二维周期结构(位于第一或第二表面)来克服这个问题。
y��=y/d>=w 为了重新组合和耦合
光线,一个一维周期性的出射耦合器被应用,有一个矩形的区域。这是一个特殊的配置,为了使设计有更大的灵活性,可以用一个二维周期的出射耦合器来代替它。
7]������R6 �:5q^\xmmq 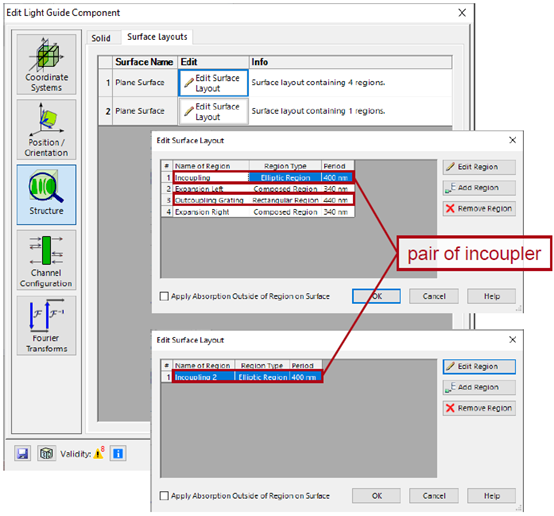 ���";%e~
= _:/�C�l9�~ 出瞳扩展器(EPE)区域 h'�z+8X_�t
rc�D.P�?"�
 5�M/%�%Ox� ��1_�p[*h�
每个区域的形状可以使用不同的方法和定义策略来非常灵活地定义。在这个例子中,两个EPE都是由多边形区域与两个椭圆体结合起来定义的,以切割内部部分。这些光栅是一维周期性的,旋转角度为±35°(分别为左侧和右侧)。更多关于区域定义的信息在下面:
�e)fJ�d*�P {m1t~ S�� 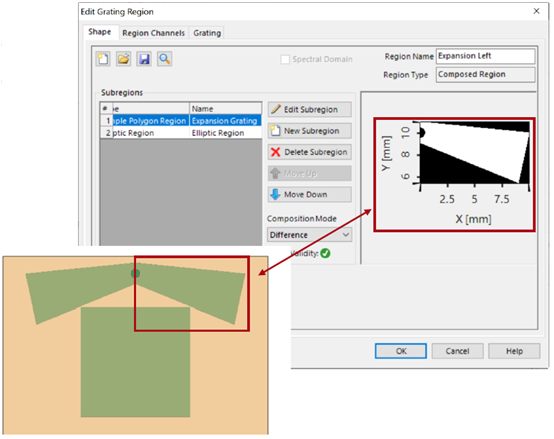 /1s��9;'I $_%�2D3-;D 设计&分析工具 �eP-R""uPw
VirtualLab Fusion提供了一系列的工具来帮助
光学工程师设计和分析光导系统的任务。分析光导系统的任务,包括。
w �yuJS��B - 光导布局设计工具:
*�RUd!�]bh 设计一个具有1D-1D光瞳扩展的光导。它可以作为您系统的基础。
\rB/83�[;u - k域布局工具。
4�D�G 9`5. 分析你的设计的耦合条件。
a,�F8+
Pb> - 尺寸和光栅分析工具。
bqf]�$}/8k 检测您的系统中的足迹,以确定 你的区域的大小和形状。
�Lr�m�tPnL 8VBkI�Ygb 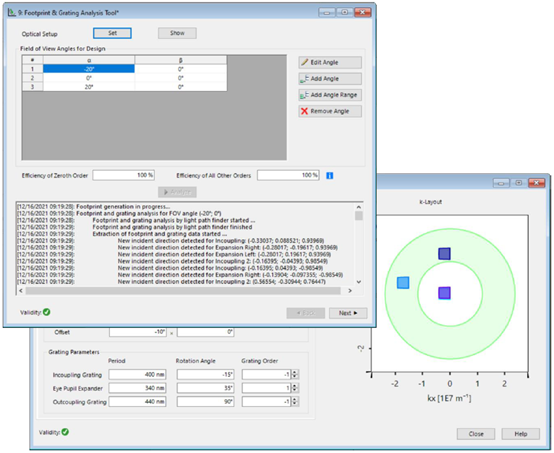 ;@=@N�9q�K |TNi�Ky�� 总结-元件 QBN=l\�m�+
,_e/a�����
 x ��_YV�{ =B�,_d�0Id
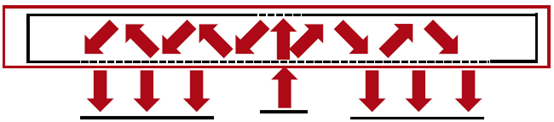
 �]e#,\})Br W���? �6�� 结果:系统中的光线 :c+a-Py
$E A1=$kzw{UH
只有光线照射到 "眼盒"(摄像机
探测器)上:
.w�t>.�mUH w2M
�IY_N? 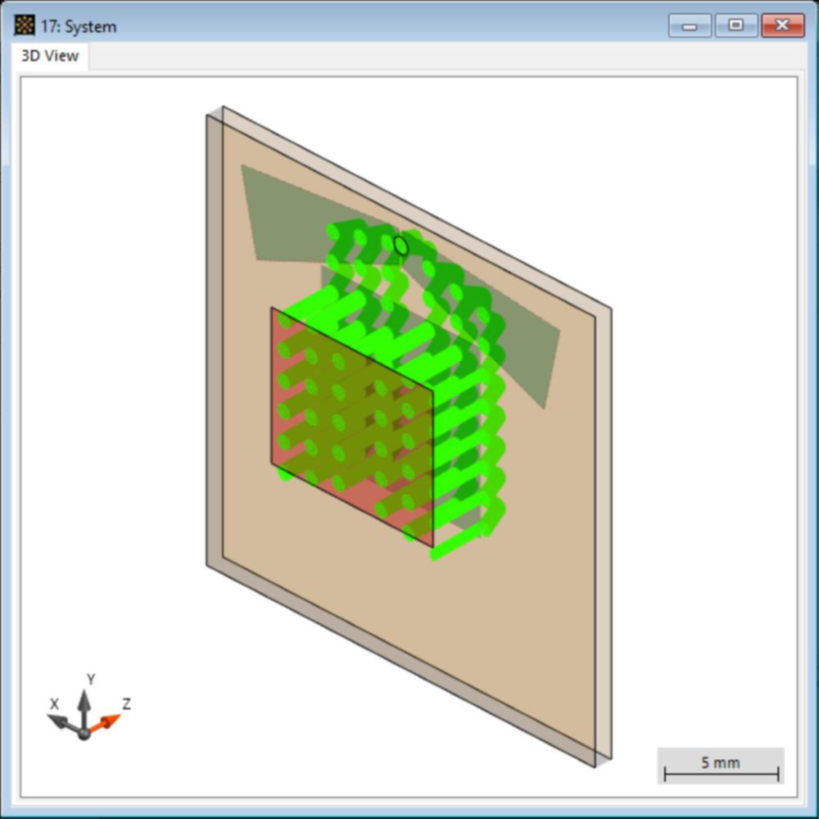 ps{�&WT�3a *cb�
D&R\�
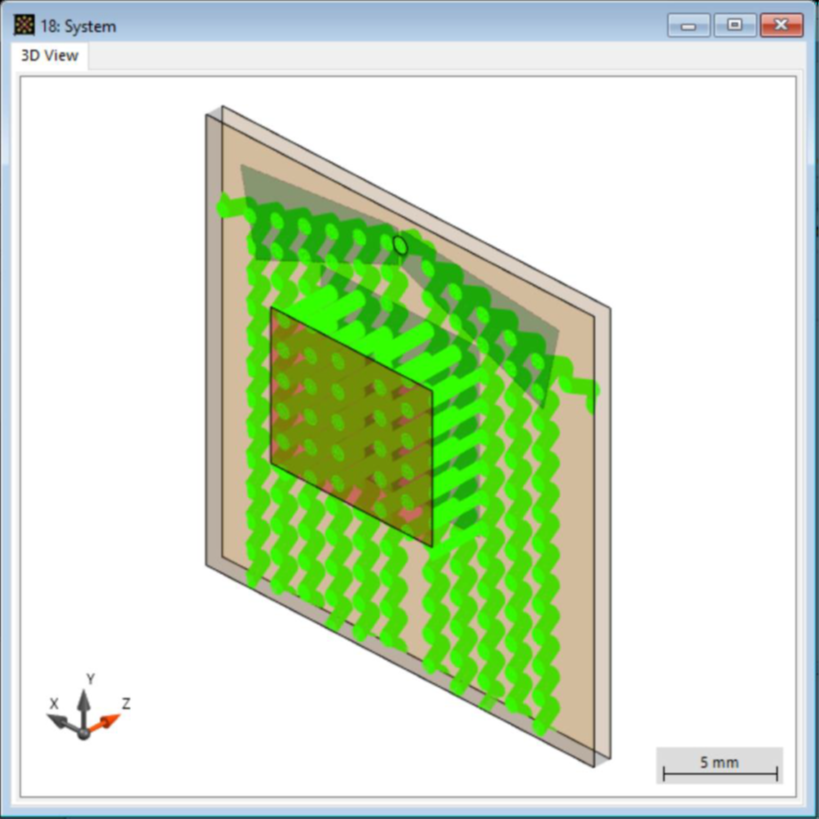
所有在光导内传播的光线:
�3>:z�o:;� _z_3%��N
 ]Z�U:%Qh�u S|=rF<�]my
FOV:0°×0°
O
#p)~V8~ Rzn0�-�cG 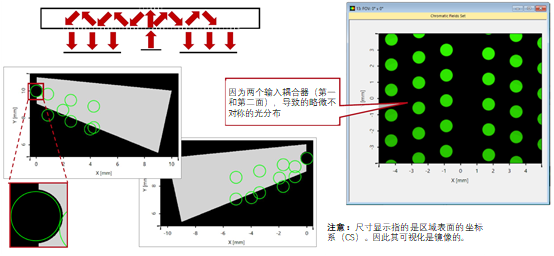 ho�SU��`X z!�t3xFN&/
FOV:−20°×0°
'6Z/-V��4k �D;
35@gtj 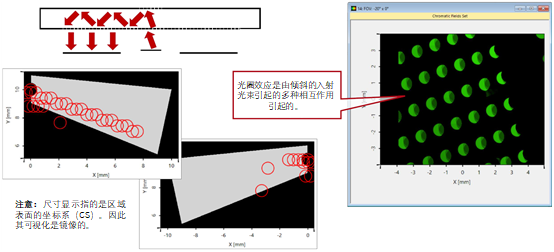 :a^�,E�i-& �3e��c==.
FOV:20°×0°
OA8b�_�k�~ �j�T wM<�? 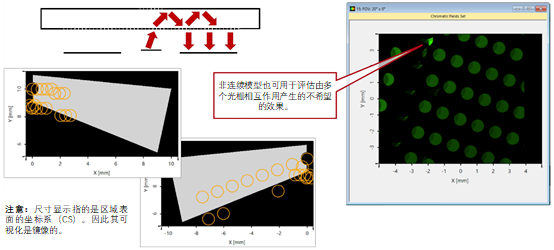 ;]O 7^s#v�
!�]jNV��g VirtualLab Fusion技术 aS1P��]&��
�(f���Lbg,