-
UID:317649
-
- 注册时间2020-06-19
- 最后登录2026-09-16
- 在线时间1983小时
-
-
访问TA的空间加好友用道具

|
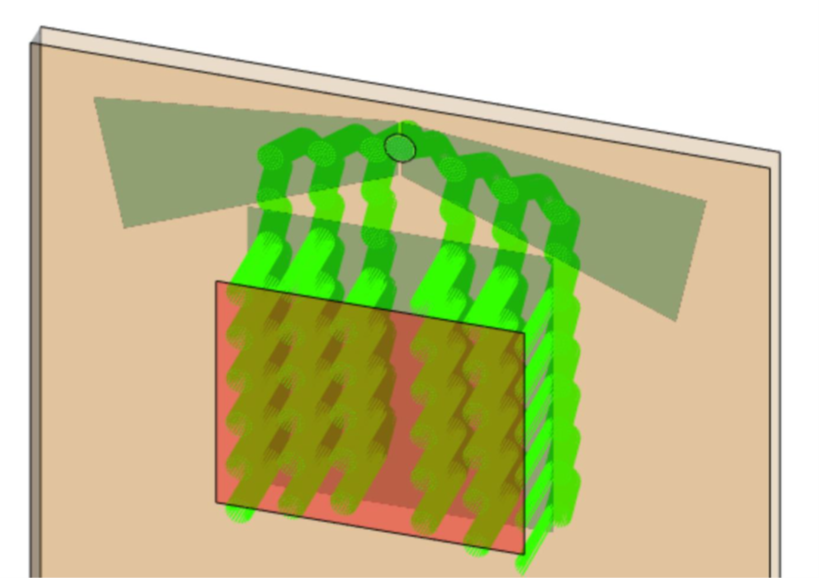
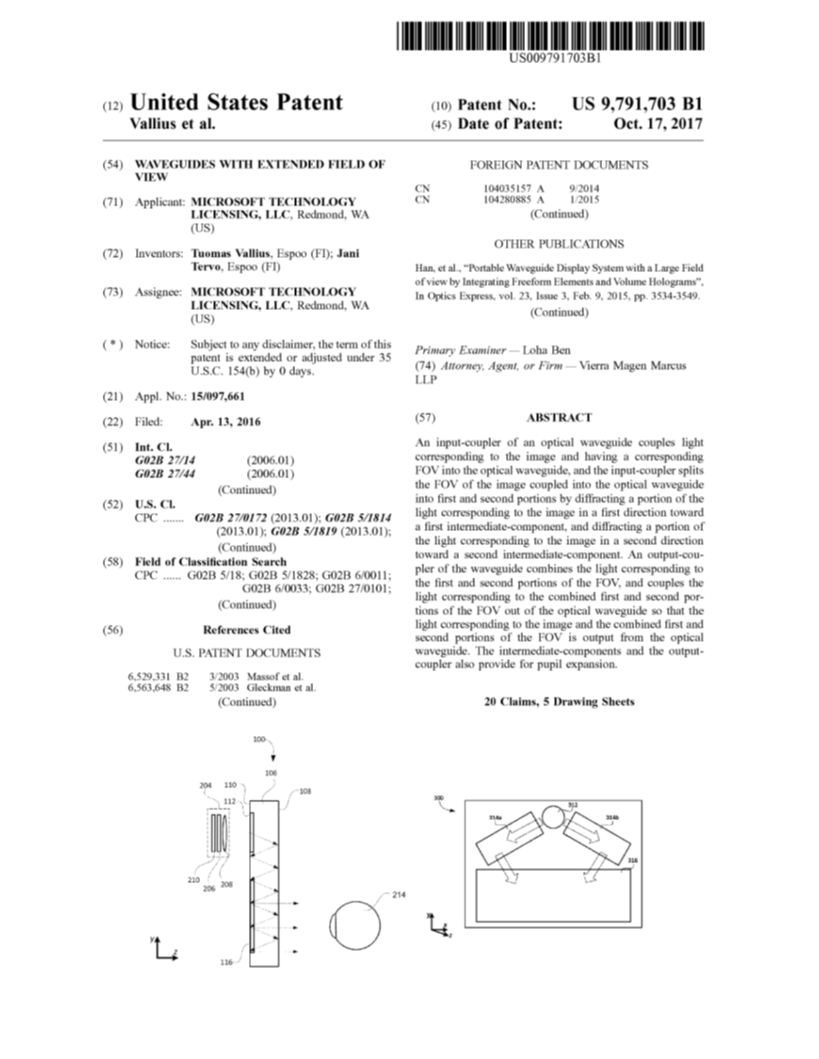
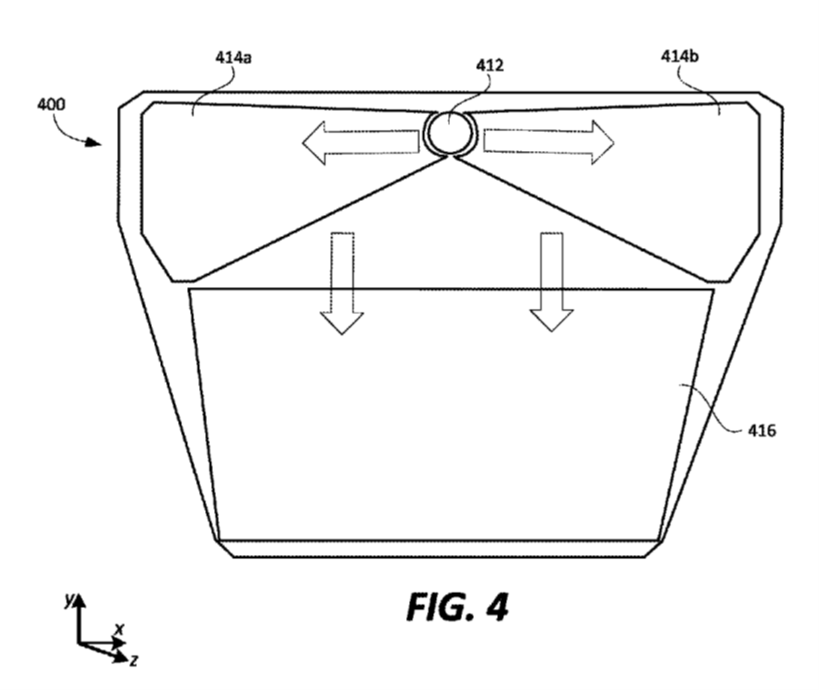
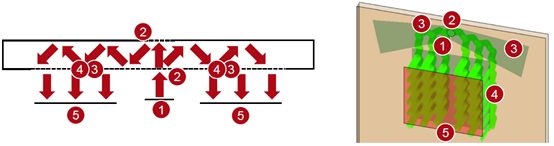
在为增强和混合现实(AR&MR)应用设计光波导设备的过程中,所提供的视场(FOV)等参数是主要的兴趣所在。为了突破可实现的最大视场的极限,人们研究了各种方法,例如在从入射耦合到出射耦合的传播过程中分割视场的系统。一个非常流行的方法是所谓的 "蝴蝶出瞳扩展",即在FOV的正负部分使用两个独立的EPE光栅区域,这也被应用于微软的Hololens2。在这份文件中,我们展示了在VirtualLab Fusion中实现这样一个EPE概念,它基于微软的US9791703B1专利。 :3x�|U,wC
V5{^R+_)Ya
 y�S[Z%]bvU
E�5<}7�Pt� 建模任务:基于专利US9791703B1的方法 {�~"6/L��
?Q)z5i'g�#
 �(f�jAs�bT
 @� �0R�B.- 任务描述 uI�I:��Y{G
nVC�:�5ie�
 zU�'�\r�~c cR1dGNcp/@ 光导元件 bVc;XZwI�
m18If����
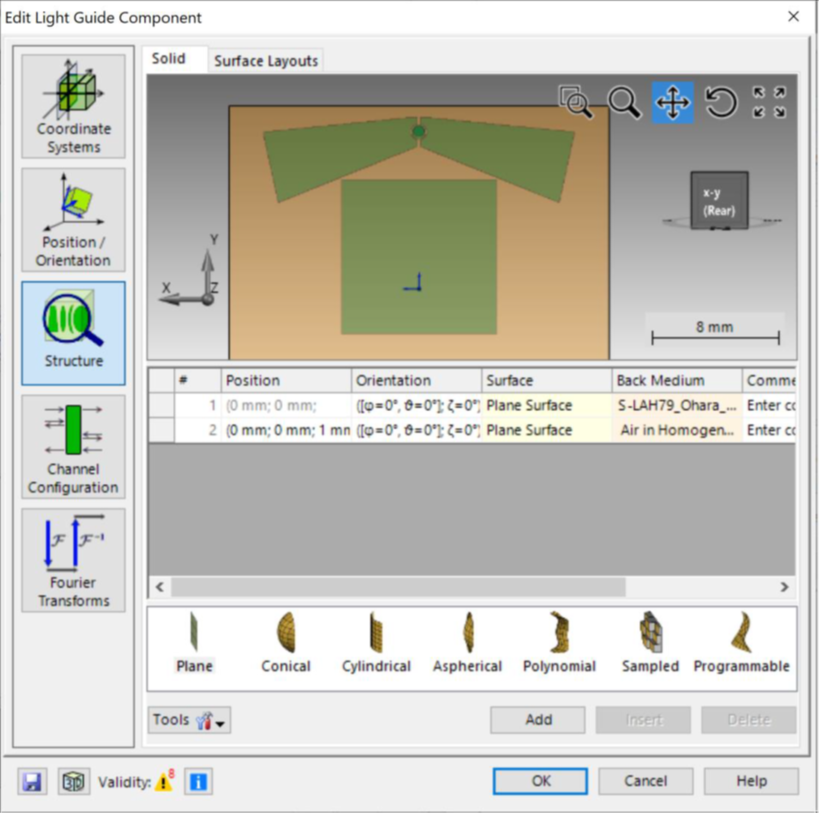
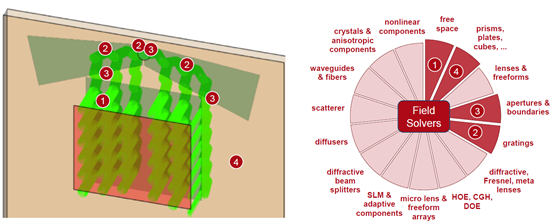
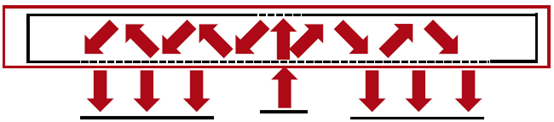 TK��sze]/q '}{J;�mo�B 有了光导组件,可以很容易地定义具有复杂形状的区域的系统。此外,这些区域可以配备理想化的或真实的光栅结构,作为入射器、出射器和扩瞳器发挥作用。 +)Pv6Zo�g[
jyt#C7mj-A
 I%N�Pc4��p �e:Z�c��-� 输入耦合和输出耦合的光栅区域 �A��qKl}8
I9`�R L�Sn
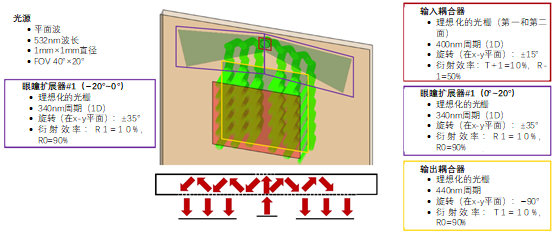
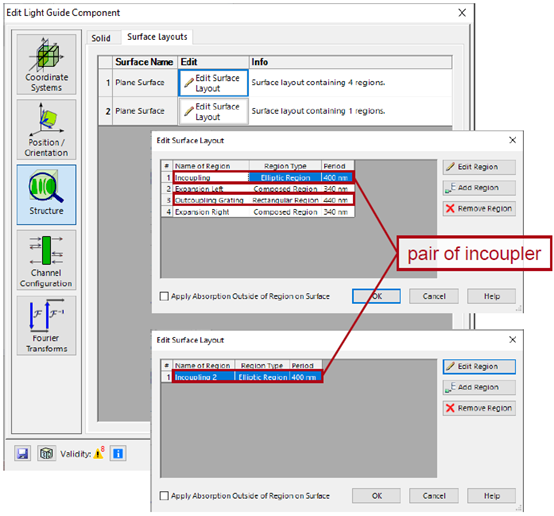
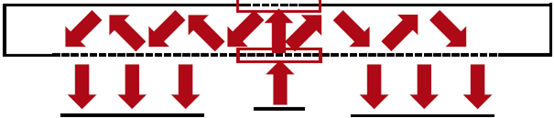 �w$�cic��� =;/4j'1}�9 为了简单起见,我们在圆形区域使用了两个一维周期性入射耦合光栅(一个在第一表面,一个在第二表面)。这将导致FOV的左右部分的行为略微不对称,但可以通过将两个光栅组合成一个单一的二维周期结构(位于第一或第二表面)来克服这个问题。 n#G
I&� U 为了重新组合和耦合光线,一个一维周期性的出射耦合器被应用,有一个矩形的区域。这是一个特殊的配置,为了使设计有更大的灵活性,可以用一个二维周期的出射耦合器来代替它。 2>3g�C_^go
X�p�=Y<`dX
 b�g'B^E�3 $�Gy�O+xF� 出瞳扩展器(EPE)区域 ��T�7AF�L=
e4V�4�%Q�w
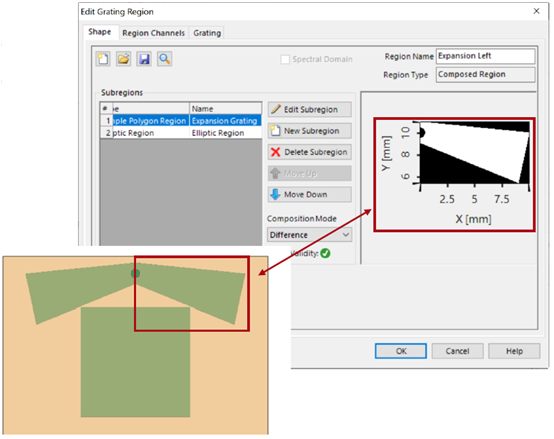
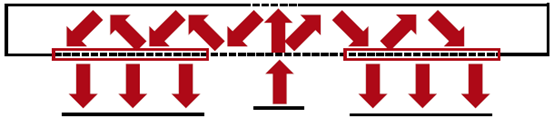 Ne<"�o]_M� QJ`#��&QRp 每个区域的形状可以使用不同的方法和定义策略来非常灵活地定义。在这个例子中,两个EPE都是由多边形区域与两个椭圆体结合起来定义的,以切割内部部分。这些光栅是一维周期性的,旋转角度为±35°(分别为左侧和右侧)。更多关于区域定义的信息在下面: an �3"y6.8
e�'oM%��G[
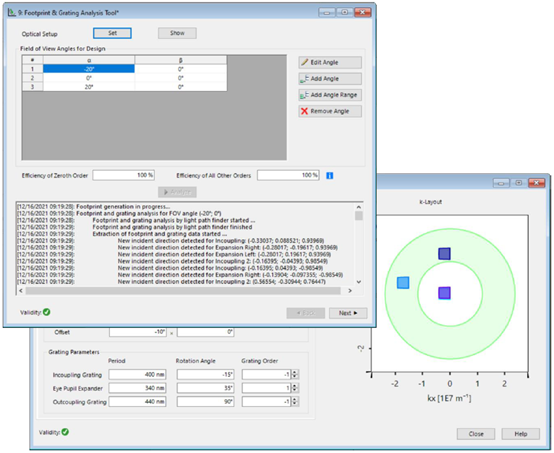
 N;A�#3Te�r {g2c�m'h�D 设计&分析工具 }*~EA=YN; VirtualLab Fusion提供了一系列的工具来帮助 光学工程师设计和分析光导系统的任务。分析光导系统的任务,包括。 0�(|BQ'4~H - 光导布局设计工具: �FK�d5]am 设计一个具有1D-1D光瞳扩展的光导。它可以作为您系统的基础。 C^S?�W=1=w - k域布局工具。 u,�
%mVd 分析你的设计的耦合条件。 ~a�[]4\�m; - 尺寸和光栅分析工具。 8z^�?PZ/�� 检测您的系统中的足迹,以确定 你的区域的大小和形状。 ��_��=1SR\
Tw{H+B"uVz
 ���I�)�E+ ${#5$U+k�I 总结-元件 EdA�_Hf��
jGz�s; bE�
 M�#JOX�/� ,��|_�ewye 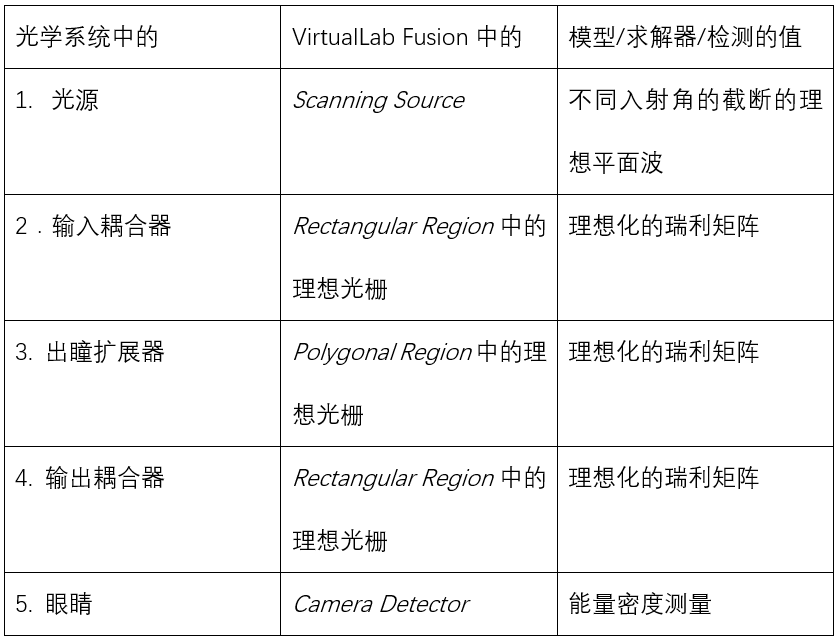 {4� �!%'�~ H(ht{.s�jI 结果:系统中的光线 �sQ/7Mc���
Ru
Q\H0�pr 只有光线照射到 "眼盒"(摄像机探测器)上: 0Ng6Xg(QHc
�~�F*p��V*
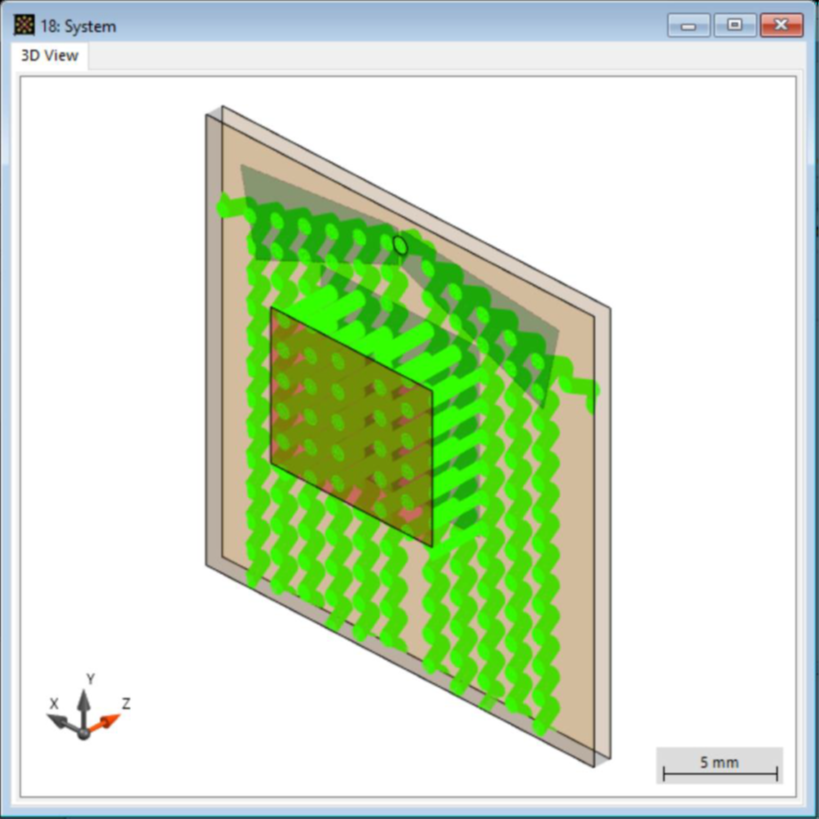
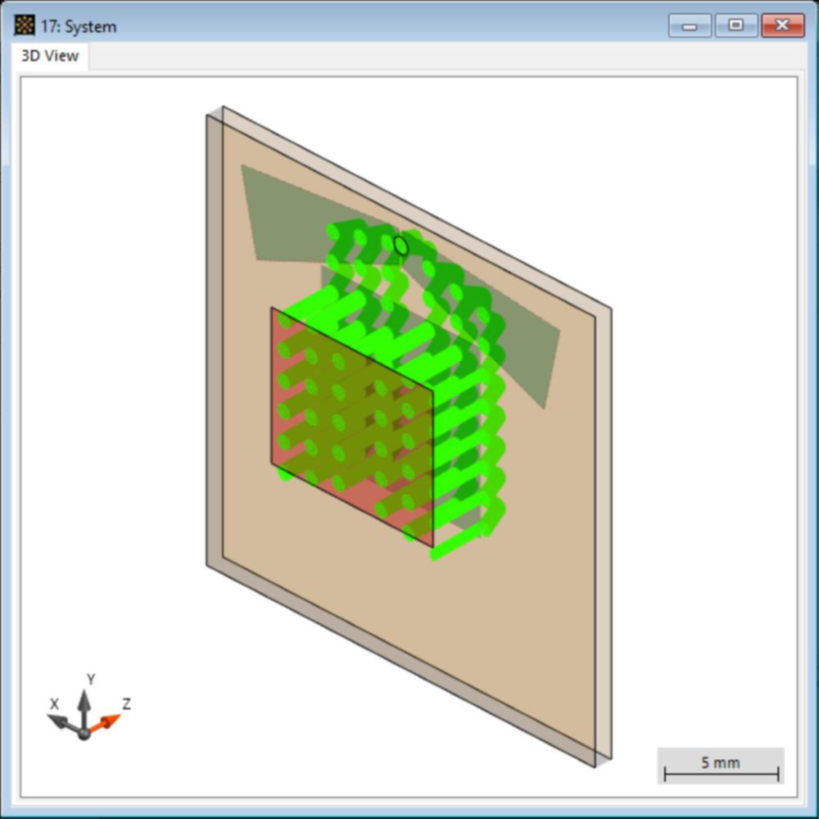 �aC>r5b#: ��X6�~y+�R 所有在光导内传播的光线: �]�<q�{0.�
���V;� 1r�
 �Wxg,y{(�` �z12[vN� FOV:0°×0° .
({aPtSt! YH^_d3A�; 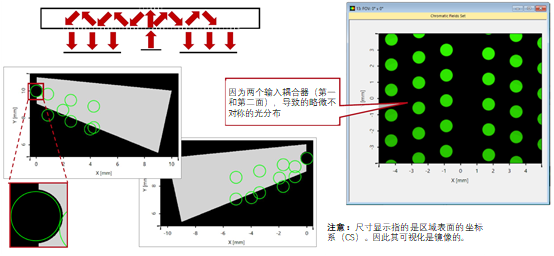 sJX/YG�Ht�
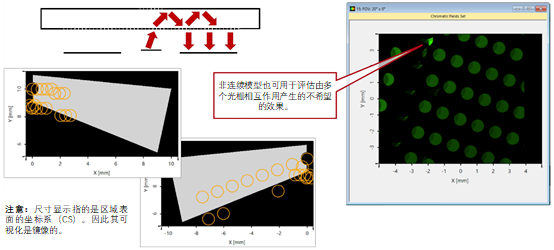
j?1\E9&4-Q FOV:−20°×0° Tk9*@��kqv
%*<�k5�#Yq
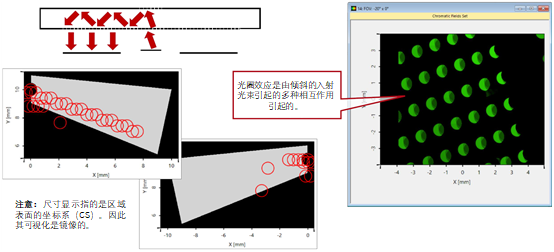 J={$q1@�lq -Q;5A;�sr2 FOV:20°×0° [kzcsJ�'/e
6)P�~3�C�'
 #6_?�7 �(X 3��O<<XXar VirtualLab Fusion技术 /a6\�G.C�5
~)D2U:"^xm
 z.e�q��OPW
|


