-
UID:317649
-
- 注册时间2020-06-19
- 最后登录2026-10-26
- 在线时间1990小时
-
-
访问TA的空间加好友用道具

|
摘要 MdF2G�k-9�
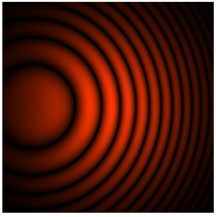
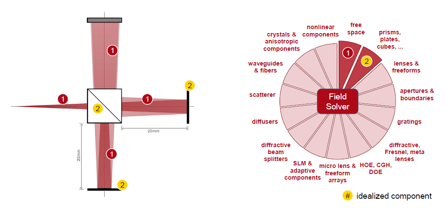
6�S�#C�l>v 迈克尔逊干涉仪是光学干涉测量的典型装置。 装置中的不同配置可能导致不同的干涉条纹,因此,它们之间的关系非常值得去深入研究。借助VirtualLab Fusion中的非序列追迹技术,可以轻松设置和配置迈克尔逊干涉仪,并在不同情况下显示干涉条纹。在该示例中,展示了几种典型情况下相应的干涉条纹。 <_+X ���88
zt%Mx>V�@�
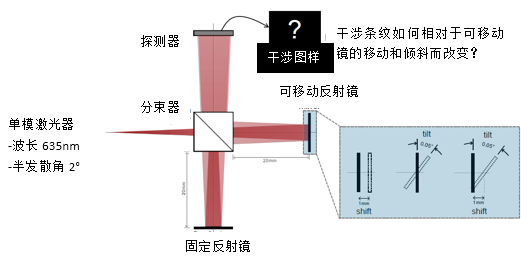
 >\8+�:�oS^ �E�qiY\/S 建模任务 6]wI�G�$�j
e3�\T)x�&=
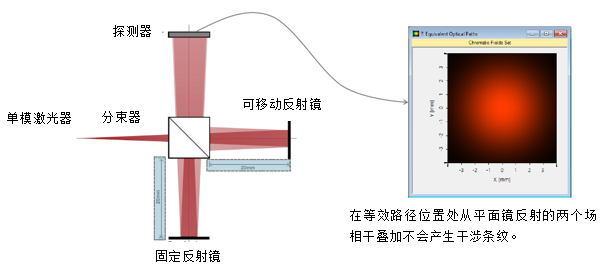
 *qq+jsA6wH �LP=)~K��< 等效光程的计算结果 rm�_Nn8�p,
-?a 26o%�e
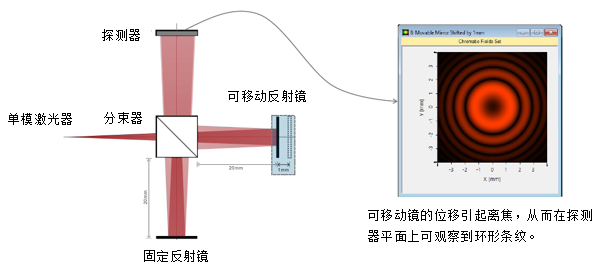
 &^nGtW%a 9 /wG2��vE8e 平移可移动反射镜的计算结果 :��!QAC@�
|W^Il��qTH
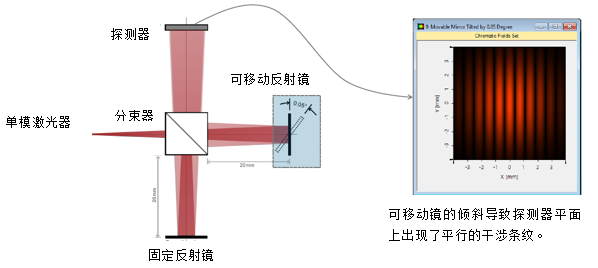
 I-�)4��YQI !r�-F>��!~ 倾斜可移动反射镜的计算结果 >Q*�W��i��
��,r}�6iFu
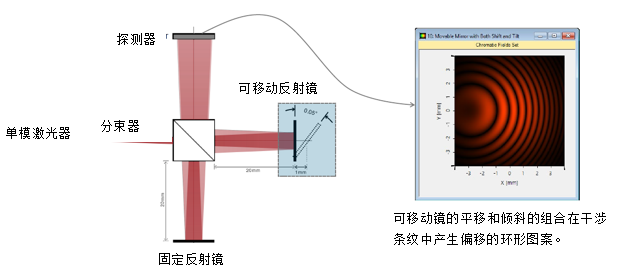
 w-jVC�^�C] [F7hu7zY�8 平移和倾斜可移动反射镜的计算结果 :6dxtl/{b:
]$hB�Mu�Ua
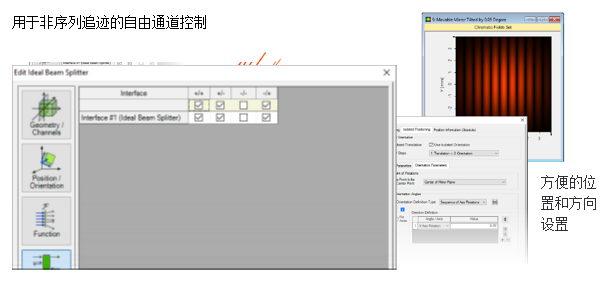
 X�>^fEQq"� =~�gvZV-< VirtualLab 视图 6u%&<")4HP +C)~��b�b*
 �rl.}�%�Ny V��EH>]-0K VirtualLab 流程 VU#7%ufu�& PY'2�h4�IL •设置入射高斯场 �P<-@h1p, Y-9I3�?ar�
-基本光源模型 H��ZOMlOZ�
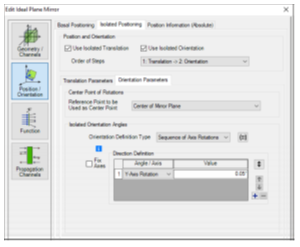
•设置组件的位置和方向 +7a�6*;\ y
-LPD II:位置和方向 �a�9Vi�];�
•设置组件的非序列通道 {RPI�]DcO/
-非序列追迹通道设置 8EYk����Q
`0svy�}���
 -g<oS��9 �
>mkF���V@` VirtualLab 技术 ,: ^u�-�b|
A}w/OA97RO
 �iDD$pd,e\ >�Gu�M]qn 文件信息 iRB�f�x���
O&&�~N�XI\
 �(?�];VG� (�A�t$3�b6
b�d�`�P0f? QQ:2987619807 M�fk�Z����
|


