-
UID:317649
-
- 注册时间2020-06-19
- 最后登录2026-09-30
- 在线时间1983小时
-
-
访问TA的空间加好友用道具

|
摘要 #O� dJ"1A|
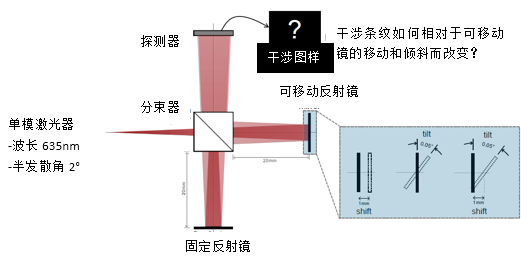
Ycp��oL@ab 迈克尔逊干涉仪是光学干涉测量的典型装置。 装置中的不同配置可能导致不同的干涉条纹,因此,它们之间的关系非常值得去深入研究。借助VirtualLab Fusion中的非序列追迹技术,可以轻松设置和配置迈克尔逊干涉仪,并在不同情况下显示干涉条纹。在该示例中,展示了几种典型情况下相应的干涉条纹。 >I&5�j/&}+
I9hK�}��D
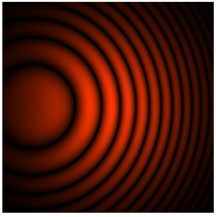 J��nM["Q=` V33�T+�P~j 建模任务 _"rgET`�vW
@2 fg~2M1�
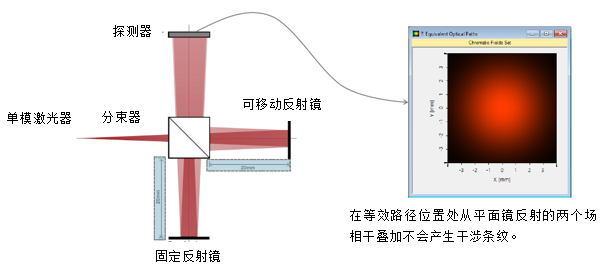
 q5)�O%l�! 5���]Y?m'� 等效光程的计算结果 ^3�L0w�}�#
x+@r�g]�;m
 �4@#
`t5H j+��
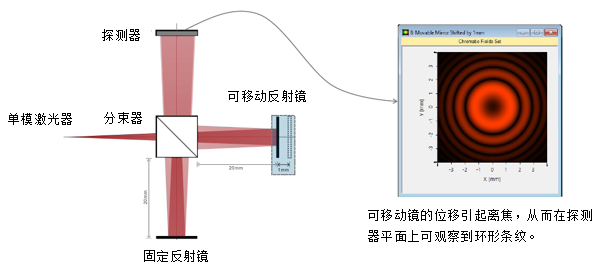
�0I-p 平移可移动反射镜的计算结果 o�:Sa,
!DK
#'9H���U2�
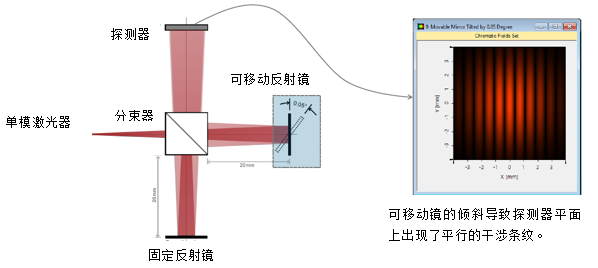
 :!!at�:�> �?+}�_1x�` 倾斜可移动反射镜的计算结果 Y�glmX"fLf
2!=�f �hN�
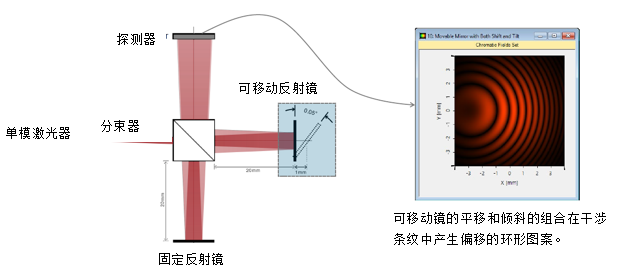
 E��#N|�w�q l]l'4@1 �� 平移和倾斜可移动反射镜的计算结果 QE�`�b�S�I
.jWC$S�V�R
 n]o�<S�+�z L>4���"(�� VirtualLab 视图 �68��WO~*� 8N�AO�N5.!
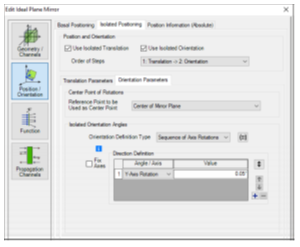
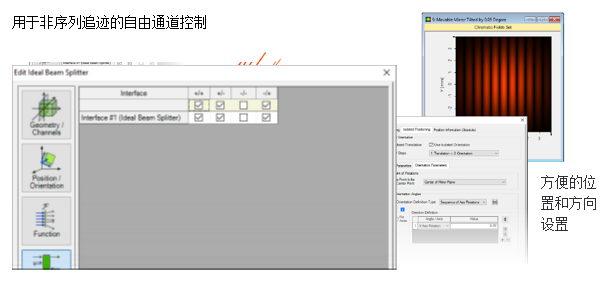 .jj�G��(L �6zuTQ^�pz VirtualLab 流程 H�*'I�K'�O %2V?,zY@� •设置入射高斯场 [j/9neay�e h�y"�\�RW�
-基本光源模型 UJ')I`zuI�
•设置组件的位置和方向 fSvM(3Y<Qh
-LPD II:位置和方向 �:(*�V?WI
•设置组件的非序列通道 �9 X`�Sm}i
-非序列追迹通道设置
&po�wy7rR
@>Km_A���x
 h^(*��Tv-!
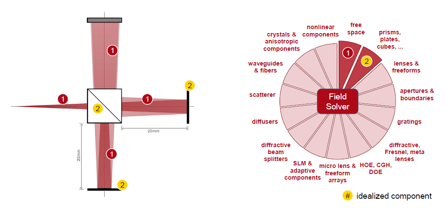
5(Q%�XQV*P VirtualLab 技术 ,uhb~N<��
'$]97b��7G
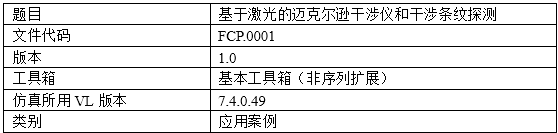
 �0r�s"o-s< fdi\�hg^x� 文件信息 C��7S�cS"~
XW)l�DiJl
 O23k:=A��v YHygo#4=8
4*cEa�g �� QQ:2987619807 =|y9U��lsD
|


