-
UID:317649
-
- 注册时间2020-06-19
- 最后登录2026-09-30
- 在线时间1983小时
-
-
访问TA的空间加好友用道具

|
摘要 �|AD�g#o�X
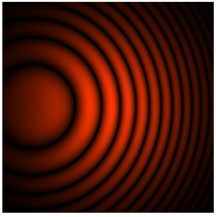
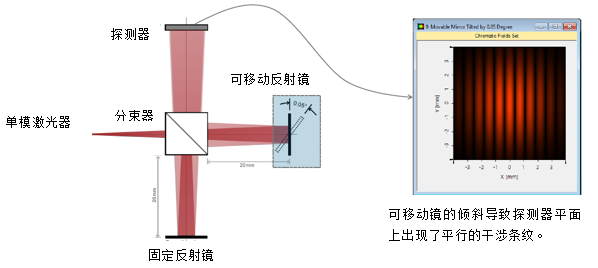
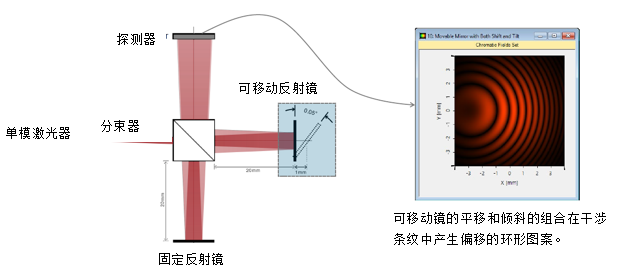
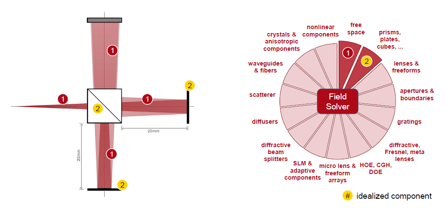
#iT3�a��ou 迈克尔逊干涉仪是光学干涉测量的典型装置。 装置中的不同配置可能导致不同的干涉条纹,因此,它们之间的关系非常值得去深入研究。借助VirtualLab Fusion中的非序列追迹技术,可以轻松设置和配置迈克尔逊干涉仪,并在不同情况下显示干涉条纹。在该示例中,展示了几种典型情况下相应的干涉条纹。 _4LDzVjNRe
$'w>do�UlA
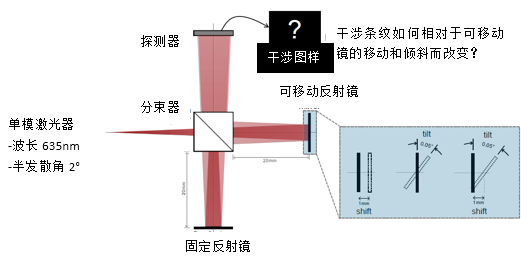
 f�9HoQDFsM #.2} t0*]5 建模任务 M��
y�!;N1
brdY�9�7s4
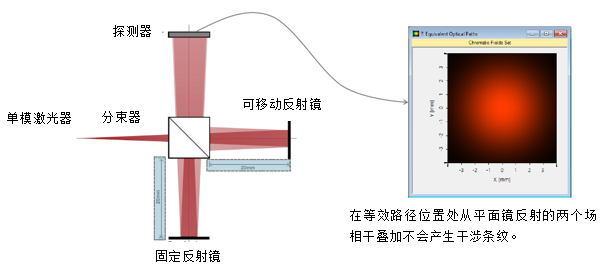
 ^qtJcMK+hq l��T8^BT�� 等效光程的计算结果 �^@$T>�SB1
acI%fYw5p`
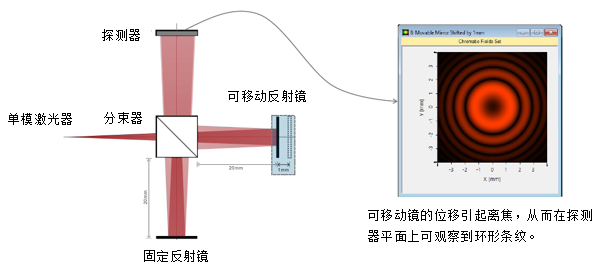
 /~+��j[o�B C�}71SlN'M 平移可移动反射镜的计算结果 Y+C�6+�I<3
+�
�7nA; C
 R�WZjD#5%Z R�aA7 U �� 倾斜可移动反射镜的计算结果 ~�,{nBp9*�
�8�*���sP
 ej[Y
`��N 5Zj�M:wrF| 平移和倾斜可移动反射镜的计算结果 X1�="1{8H
i+|/V&�#3[
 7�Pr5`#x# w"!zLB&9�[ VirtualLab 视图 K>Tv��M��& l���m�x�'w
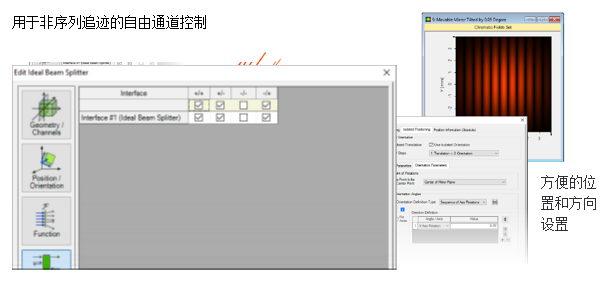 }^PdW3O*m, %�`j2��?rn VirtualLab 流程 �vl5r��~F� 8cbgP�$X� •设置入射高斯场 )�z7+%nTO lsOZ%p%fV�
-基本光源模型 Xt�IY8w�sP
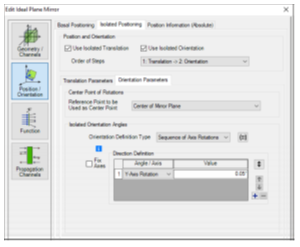
•设置组件的位置和方向 2w:�cd�Av$
-LPD II:位置和方向 �t8��B==%�
•设置组件的非序列通道 � gX]'RBTb
-非序列追迹通道设置 l_ycB%2e�^
'In�qa;TQz
 h|�.*�V$�3
lLZ?&�z��$ VirtualLab 技术 5x}O�r�fDU
I< Ra��i�"
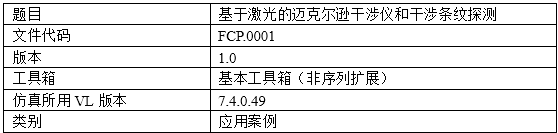
 ea!Z�n�ld] �z.*�=�3 � 文件信息 XD�|vB+j\O
~'/�_��q4�
 _pR7sNeV� <9P�f]
G=
p�Ad��SOR2 QQ:2987619807 l�I�Su[{b?
|


