示例.0082(1.0) sQr
|3}I�( ��Qj/�.x#T 关键词:光线追迹,高数值孔径,点列图,光斑尺寸 Z�HOh(���
mM;p 7
sJ� 1. 描述 a*KJj�l?�k ■ 该案例中阐述了如何利用VirtualLab对一个具有高数值孔径的透镜系统进行分析。 ��)�{,v&[ ■ 我们将对焦面前和焦面上对三维光线结构和二维点列图进行讨论。 p#�fV|2�'
■ 此外,VirtualLab可用于测量焦平面上的光斑尺寸。 sR�f�?Jy�B
R"k}wRnxY� 2. 系统 #~@Cl�9[)D ~;B@ {kFY) 文件名:UseCase.0082_FocussingSystem.lpd
�V|zatM�Hs 3. 透镜系统组件编辑 5�o�R/�Q|^
�#~�>yk�uq
■ 在光路视图中双击透镜系统元件,可以显示元件编辑窗口。 r4FG��z!U
■ 透镜系统是由序列光学表面(OIS)定义的。 ���H+2m���
■ 每一个可选项都有独立的参数,并可以设定。 �'�6W|,���
■ 包括序列光学表面和光学介质。 ^# gR"\F`d
*^��-��~J/ QGQ�}I�� 4. 光线追迹系统分析器-选项 *�we*IhI�P DAt�Zp%�� ����C%\�.
■ 分析器允许用户指定使用光源的光线选项。 �W�k&g!FR�
■ 可以选择选取光线的方法: zz~�AoX7V6
— 在x-y-网格 BjyGk�+A��
— 六边形 Z4�'8x h)-
— 自由选取 |��o�I]���
■ 每一个可选项都有独立的参数,并可以设定。 #9�9�fFs`w zd�+�<1R;� 5. 系统的3维视图 �{Kk�ut?�5 ��pSlosv(6 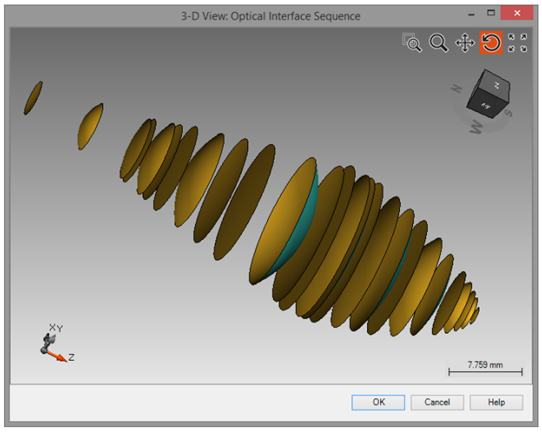 a j�yuk�@�
光线经过整个光学系统的三维视图
+�)eI�8o0# 光线经过整个光学系统的三维视图(局部放大)
��]�NrA2i?
�LU=`��K4 )k}�UjU`!� �chr^>%Q_ y�Sk'�#\�d W<Ax�c�tId 8. 透镜系统后虚拟屏的结果 xJ18M@"��j �AvS<b3EoN -�'iV-��]<
■ VirtualLab可用于计算点列图。 sF`E�LrR \
■ 左侧图片显示了直接位于透镜后的虚拟屏所获得的点列图。 Clv�qI�"Rd
■ 默认情况下光线显示的颜色比此波长的颜色。本案例中我们使用的是非可见光。 �Anu`F%OzB
■ 你可以通过下面的操作将背景颜色该为白色 +jP�s0?�}s
��;Iu}Q-b* 9. 焦平面上的结果 '���*6S0zt
w`"��)^KXi
~K�r_[X:d5
■ 在左侧图片中可以看到焦平面上计算出的点列图。 D[5Qd)PIL�
■ 在探测器结果(Detector Result) 标签下,给出了光束尺寸。 nA#FGfZ{Ge
■ 焦平面上的光斑尺寸为183mm ��z[q��#Dw
■ 此外,背景颜色也可以预先设置。 <:rb�K9MIl
■ 该测量采用均方根(RMS)计算法。 ��Ur�/+nL{ KkJK5�dZo 10. 总结 `Z���3p( G ■ VirtualLab Fusion 可利用新的光线追迹引擎对复杂光学系统进行分析。 ��V"T48~Ue ■ 利用三维光线追迹我们可以对系统进行分析,并对位置等信息进行概览。 m�u�c>4�!Q ■ 此外,系统可以直接利用光线追迹引擎进行分析。 p*_^�JU(<p ■ 可用于评价点列图,也可以附加其他探测器(如光斑尺寸探测器)。 �~r�W�y�s= Vk>m/����"
@FBlF$v�G QQ:2987619807 ?!4�xtOA�


