示例.0082(1.0) =Zgue�Uz,� dY1t3�@E� 关键词:光线追迹,高数值孔径,点列图,光斑尺寸 ��!<[+���u
q<YM,%�mgj 1. 描述 }lZEdF9GhG ■ 该案例中阐述了如何利用VirtualLab对一个具有高数值孔径的透镜系统进行分析。 G~�9m,l+�� ■ 我们将对焦面前和焦面上对三维光线结构和二维点列图进行讨论。 iq�&3�S�0 ■ 此外,VirtualLab可用于测量焦平面上的光斑尺寸。 i<Q�DV
�W9
RX��gb/VR 2. 系统 LlTD =�tJ0 u6|C3�,!z" 文件名:UseCase.0082_FocussingSystem.lpd
BQu�
|qr�q 3. 透镜系统组件编辑 ^C>kmo�3J
:�5�YI�o�C
■ 在光路视图中双击透镜系统元件,可以显示元件编辑窗口。 {c�K<�iQJ�
■ 透镜系统是由序列光学表面(OIS)定义的。 }M07-�qIX{
■ 每一个可选项都有独立的参数,并可以设定。 t@%�w:*�&
■ 包括序列光学表面和光学介质。 i<uU_g'M�
<�8r"QJY/ V?��mP��7� 4. 光线追迹系统分析器-选项 v?�8WQ�Ny ���=E�J&=t w-|Rb~XT
h
■ 分析器允许用户指定使用光源的光线选项。 sW�>�%m�nx
■ 可以选择选取光线的方法: -�&/?&�{Q0
— 在x-y-网格 C�,�|���&
— 六边形 9{Hs1��MD[
— 自由选取 =�z�1Lim�-
■ 每一个可选项都有独立的参数,并可以设定。 [$y�(>]�~. G]lGoa}]`u 5. 系统的3维视图 ��8h�Gyh�# Fis!MM�h.$ 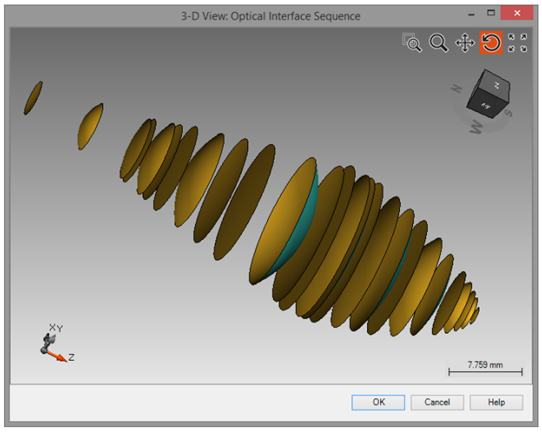 ��Z-@n�Xt�
光线经过整个光学系统的三维视图
��g�M�96RY 光线经过整个光学系统的三维视图(局部放大)
W;u.��@I& d)
-(�C1f HU�K�rp*Hv �=!TUf/O-� �Y9.3��`VX geQ!�}zXWi 8. 透镜系统后虚拟屏的结果 .; MS�78BR *@r�A7zPFf �%"
�i�X3
■ VirtualLab可用于计算点列图。 �/?.?1-HM�
■ 左侧图片显示了直接位于透镜后的虚拟屏所获得的点列图。 5/.W-Q\pl}
■ 默认情况下光线显示的颜色比此波长的颜色。本案例中我们使用的是非可见光。 ��\h�
~_<)
■ 你可以通过下面的操作将背景颜色该为白色 f_k'@�e{�
�80nEQT
y 9. 焦平面上的结果 rS@/@jKZE
CJ<nU�Iy'z
z�s=3e~o�3
■ 在左侧图片中可以看到焦平面上计算出的点列图。 O-,�
"/�Z
■ 在探测器结果(Detector Result) 标签下,给出了光束尺寸。 \M`qaFan5^
■ 焦平面上的光斑尺寸为183mm Xo����N~�d
■ 此外,背景颜色也可以预先设置。 :z�L�)O���
■ 该测量采用均方根(RMS)计算法。 C�E"/&�I�� QE]�'Dc�% 10. 总结 ]J Yz(m[ � ■ VirtualLab Fusion 可利用新的光线追迹引擎对复杂光学系统进行分析。 (~~m8VJ�> ■ 利用三维光线追迹我们可以对系统进行分析,并对位置等信息进行概览。 C�CTU-Xz/� ■ 此外,系统可以直接利用光线追迹引擎进行分析。 [F<E0�rjwM ■ 可用于评价点列图,也可以附加其他探测器(如光斑尺寸探测器)。 (T1< (YZ� LL<x�yg��d
eRUdPP�q_d QQ:2987619807 hjL;B��'IL


