光束传输系统(BDS.0005 v1.0) \hZ9in`YlR
��"[�]72PC
二极管激光光束使用无色散离轴反射装置进行准直和整形 ;�,Ll��OR�
�uw�b�>q"M
^`!E�pO>k9 nF|�m*�_DW
简述案例 �5 �%��aT� P!2[#TL0�� 系统详情 \LW
'6
pQ_ 光源 eTa�[~esu. - 强象散VIS激光二极管 �l.�i&.;f 元件 rB%acTCz=[ - 光束准直和整形的反射元件(例如圆柱抛物面镜) -��n$fh::^ - 具有高斯振幅调制的光阑 0IjQq���I� 探测器 �3&��JsYQu - 光线可视化(3D显示) +E�g�Qj*F* - 波前差探测 :j,�e0#+sA - 场分布和相位计算 BI6o@d;=4� - 光束参数(M2值,发散角) ^?�t�F'l`� 模拟/设计 +hS}msu�'� - 光线追迹(Ray Tracing:):基本系统预览和波前差计算 �E>?T<!r~j - 几何场追迹+和经典场追迹(Geometric Field Tracing Plus (GFT+) & Classic Field Tracing): N;�\by<snN 分析和优化整形光束质量 ��C�_Z�[ul 元件方向的蒙特卡洛公差分析 j��W+L0RkX �L�$FLQyDR 系统说明 c�B7�=�4:U �8aD�4��wc 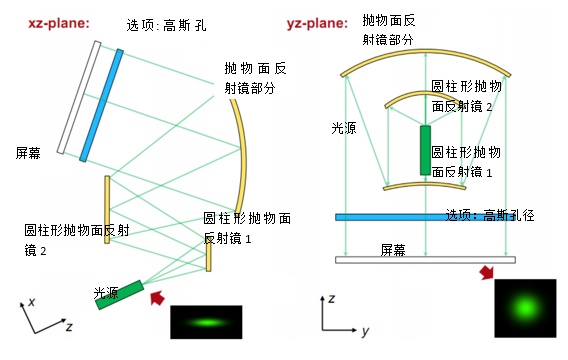 O�-�vvFl#4 模拟和设计结果 �t1
.�6�+� �5�2#@.Q�a
 Hv�1d4U"qM
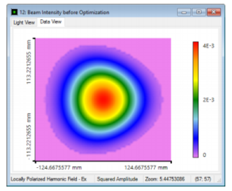
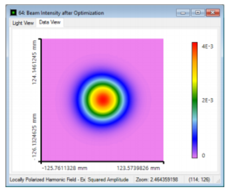
场(强度)分布 优化后
U(=cGA�.$
 scUWI"���
 `+QrgtcEy4 ���8��f�| 总结 ��u]ZCYJ>�
!g~x�n2m$R 实现和分析高性能离轴和无色散反射光束整形装置。 ,s�af"E�d= 1.模拟 J�j�'�~\j� 使用光线追迹验证反射光束整形装置。 ZUMzWK5T�h 2.评估 ��_D(F[p�| 应用几何场追迹+(GFT +)引擎来计算场分布和评价光束参数。 X�� Jy]d/ 3.优化 LE!�3'^Zq 利用一个具有高斯形状孔径函数的光阑和经典场追迹引擎来优化M2参数。 �8<uKzb(O: 4.分析 vV�|�u+v{� 通过应用蒙特卡罗公差来分析方向偏差的影响。 �B;':�Eaa@ �R28h�%�KN 对于复杂的光束整形装置,特别是离轴系统,可以使用VirtualLab来进行高效的模拟和分析。模拟过程中,根据情况应用不同的模拟引擎。 Rj�%�q)aw' ��Qp�${�/� 详述案例 '�
�7>V4\"
�7@rrAs-"Z 系统参数 J�h[fF�g] �(��a1s~� 案例的内容和目标 hun/��H4f|
Y]�nY.5irL 在BDS.0001,BDS.0002,BDS.0003和BDS.0004案例中,研究了折射光束传输系统。 �BaTE59��W *B`w�QhB% 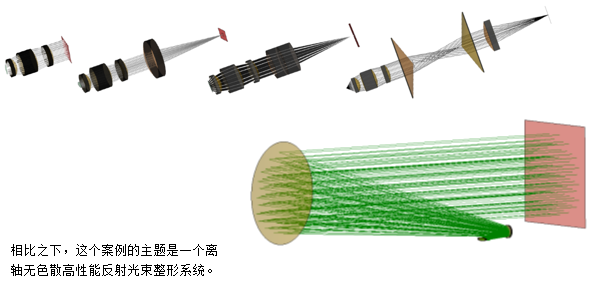 ?+�b �)=Z�
[�:sV�;37s 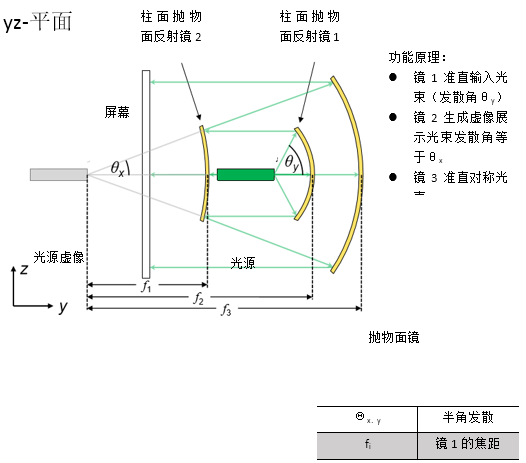 �-�mG3#88* rRL:]%PO�T
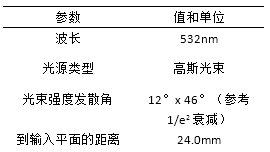
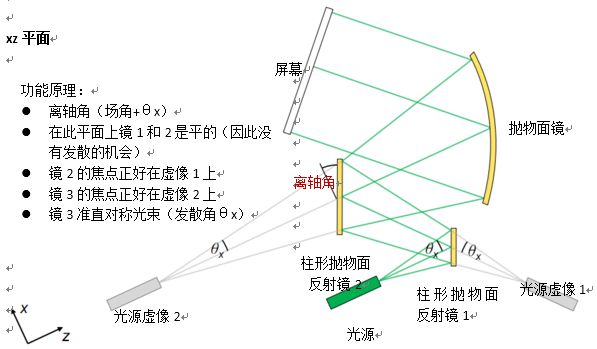 J�p�ws�1�~ ,`MUd0 n� 规格:像散激光光束 pl V]hu27K *9((b�;J�u 由激光二极管发出的强像散高斯光束 W[:�
n�*h 忽略发射区域在x和y方向可能发生的移动 $AU�C#<*�C
p^A9iieHp=  \:\rkc�9LI
J�(V�JMS;_
 Y+�syc�dq �u�:3~Ius
规格:柱形抛物面反射镜 x\G�Cs�Vy c��
Q|�n�L 有抛物面曲率的圆柱镜 SI)u@3hl&w 应用用锥形常数.-1来实现锥形界面 X4lz?Y�:�* 曲率半径等于焦距的两倍 |2�8z4��. ,D3?N�2mB� )&<BQIv9/� 规格:离轴抛物面圆柱镜(楔型) �vu;pIL�N� kb�]�PW�Oz 对称抛物面镜区域用于光束的准直 U`D/~K�J{Y 从VirtualLab元件目录使用离轴抛物面镜(楔型) ���M;,Q8z% 离轴角决定了截切区域 #7+�oM�8b �xg k~y,�F 规格:参数概述(12° x 46°光束) �gN
��X�g x-+Hy\�^@| 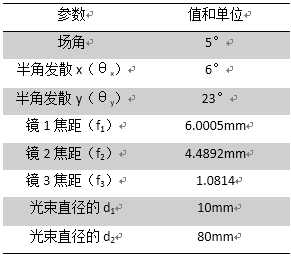
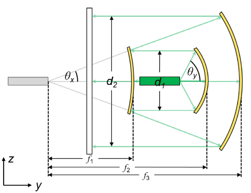 (�2Z-NV�U# %�:�sQ�[^0 光束整形装置的光路图 R��~�iJ5@[ >fP�a>[_1
 iVLf��AN @
Lqb9�gUJ:U
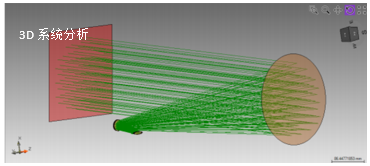
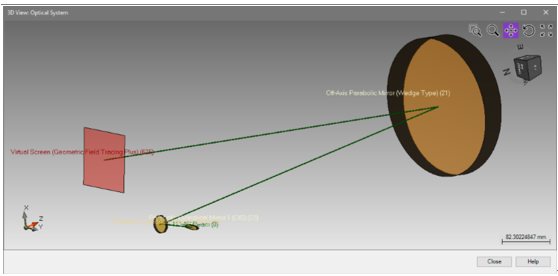 )��"�q$g& p��?2�\9C4 光学元件的定位可以通过使用3D系统视图来显示。 Ly0^ L-~|� 绿线表示生成的光轴,由VirtualLab的基础定位方法生成(仅仅设置了距离z和倾角)。 Um��cP�p�Z 4�R0'�$Ld4 详述案例 �%{�WS7(si
~oy�=2Q<Z 模拟和结果 $���014/IB -/Pg[Lx7Pb 结果:3D系统光线扫描分析 _SC��{n�Z[ 首先,应用光线追迹研究光通过光学系统。 f^b.~jXSR} 使用光线追迹系统分析仪进行分析。 ABw:SQ�6=Q �@9lV~,,U file used: BDS.0005_Reflective_BeamShaper_01_RT.lpd X?&(�i
��s :*�Lr(-N- 使用参数耦合来设置系统 j\iE3:94$�
G��K�Tt!MK
uT:'Kk�b!�
自由参数: @&#�k[�'c
反射镜1后y方向的光束半径 `>-��fU<Q1
反射镜2后的光束半径 /N��.��xh�
视场角,这决定了离轴取向(这些值保存为全局变量) lKWe=xY�\B
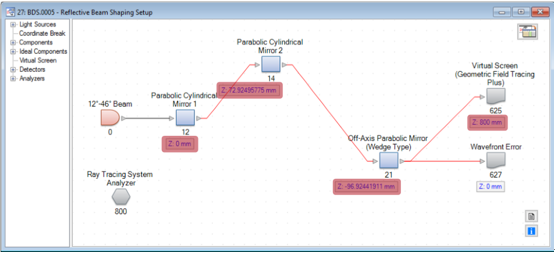
由于功能原理,所有系统参数(距离,焦距,直径)可以由光束参数分析计算。 9+H C�!Uot
对于此计算,应用了嵌入的参数耦合功能。 f]%:.N�~1w
#@FMH*?xX6 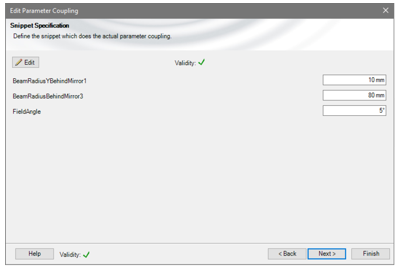 h|qT�MwPr
s��G{fxha
OSr�eS5b�g
 C+o1.#]J�M
5�My��4�a9 自由参数: @+C�h2Lo�d 反射镜1后y方向的光束半径 O�(x1Ja,�& 反射镜2后的光束半径 1T�&N��U�� 视场角,这决定了离轴取向(这些值保存为全局变量) Rp�.42v#ck 基于光束发散角和直径(x和y方向)焦点,可以计算并设置反射镜的直径和距离z。 9U��~fc U6 !\|_,pSB�� ��o;���#:% 如果这个例子评估20个参数,那么返回到光路图(LPD)。
�JB��qL0H� #uTNf�78�X 4�z<nJOEh[ 结果:使用GFT+进行光束整形 %8E����u{3 #g�W"k�;7P 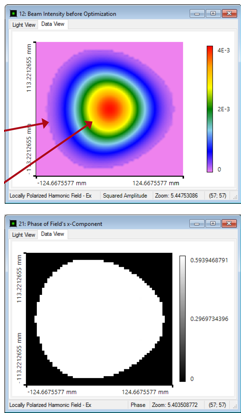 s0r�::�y�O /�LwS|c6}} {A^�3<=|
现在,利用几何场追迹+计算生成的光束剖面。
4eVQO�%�&2 Kk.a9uKI�} /bdL.Y#V 由于离轴设置,光线分布显示出轻微的不对称形状。
Qe,jK{Y<
- �E8X(AZ �2 不过,场分布几乎是对称的(最好是使用伪色(false colors))。
^!�&6z4�DP N+lhztYQ?� 产生的相位是完全平坦的,产生的波前误差:
Fnqj�^5�� To/6=$wto� 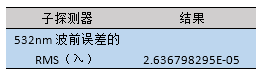 W%ml�/� 4� M./1.k&��@
file used: BDS.0005_Reflective_BeamShaper_01_RT.lpd
V��.�w�
L CFK{.{d]B 结果:评估光束参数 &{4Ky��mB: Cb4.��N�8 Z� �
�F�Iy 从生成的整形光束场分布,可以评估光束参数。 可以直接通过使用探测器界面实现。
3�~q#��P�� 在这个例子中,我们对光束半径,发散角和M2值感兴趣。
[0bp�1�S�~  DpCe�_Vb%M ,�FIG5-e,}
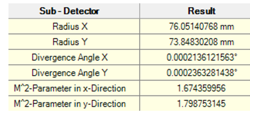
整形光束在x和y方向上显示了一个几乎相同的半径。 发散角大约是4urad。
u�@]�rR&h` M2值明显高于1。(与理想高斯光束相比,高M2值是由光束偏离引起的)
 Sf�S��Wjq� W3+;1�S$k
file used: BDS.0005_Reflective_BeamShaper_02_BeamShaping.lpd
)7c/i+F�sC �mzO5&�h�7 光束质量优化 q$7w?(L�k� @\U�;?N~k L;\�f�^v(� 通常,使用合适的高斯调制光阑以用于优化M2值。 因此,我们使用测量的半径作为腰束半径(消除发散角)来生成一个高斯光束。
x�s
1V?0� 之后,将接收场转换成一个透射函数。 将该传输函数用作光阑(在一个透射函数元件中)。
SA{�no�M�� t
�$�m�:�� 结果:光束质量优化 V�p$<���@Y mX�/'Ft�a� P�(o�GNKAS 由于通过高斯孔径传播,光束显示出理想高斯形状。 因此,M2值在两个方向上几乎都是1。
''^2�r�F^ 3>>C�a;>$ 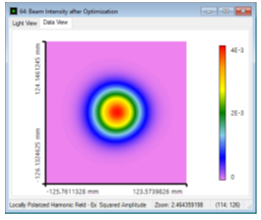 �ilR�PV'S^ Gvz�aLE�o�
然而,光束半径是略有减少。(光束半径显示在最后一张幻灯片是由于其偏离了理想高斯。)
��.�Te�GA; :W.pD:�/=v 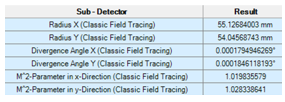 l&�|T�b8_'
file: BDS.0005_Reflective_BeamShaper_03_BeamOptimization.lpd
(}R�T�H�pD �/Qu<�>#[? 反射镜方向的蒙特卡洛公差 �rF$����S� �QsX`I�Y�k 对于公差,在随机模式下我们使用参数运行特性。
�;fYJ]5>� ���XE�'3p6 s
.@S�zq 这意味着参数变化是的正态
��j�];�#=+ P�y��`7)S� 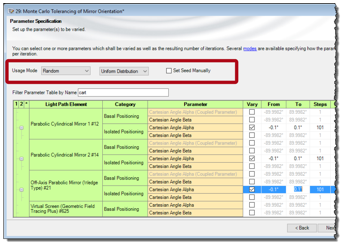 o\�<�J�G?P 1�8^K!:O�f }0Q
��T5��
对于这个例子,假设每个反射镜都有±0.1°的角度偏差(绝对的方向)。 由于这个偏差,整形光束的波前差明显增加。
%H[�~V
f?d 这意味着,波前对对齐误差很敏感。
��j/8q�� ?7�#{�#�sj 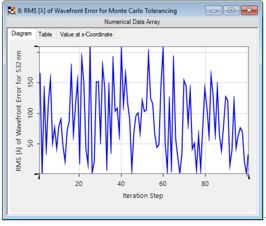 Xz?7x��0)Z U#x`u|L&6�
file used: BDS.0005_Reflective_BeamShaper_04_Tolerancing.run
�PYwGG��B- "#:h#uRUb 第一个随机公差的典型强度分布:(相应的均方根波前差:1.08λ,40.4λ,140λ)
�_b`�/QSL� z�57q���|� 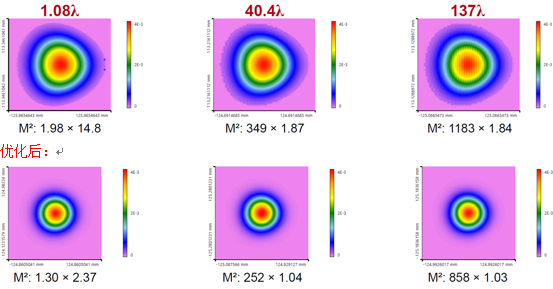 n�5 ��<B* i�u�9+1�+-
由于波前差和因此校准的偏差更大,M2值明显增加。可以使用高斯孔径来减少。
gj7'4�3
?W \'r�;1��W� 总结 D��W�>O]\I (�&=3���Y8 实现并分析高性能离轴和无色散反射光束整形装置。
G%junS'zt
1.模拟 KBoW�(OP4' 通过使用光线追迹来验证反射光束整形设置。
2e�Rv�{_�� 2.研究 Xyu�0n�p;@ 为了计算场分布和评价光束参数,应用几何场追迹+(GFT+)引擎。
TtrV
-�X>L 3.优化 ��peew�<SX 通过使用显示出高斯整形孔径函数和经典场追迹引擎来优化M2参数。
tb>Q#QB&�u 4.分析 b\�^1P;!'W 通过应用蒙特卡罗公差来分析取向偏差的影响。
J vl-=�~� 可以使用VirtualLab Fusion非常有效地模拟和分析复杂的光束整形装置,尤其是离轴系统。为此,根据情况应用不同的模拟引擎。
�v8� I�I=9 �u/���CR7Y 参考文献 dP<i/@21Wm [1]M. Serkan, H. Kirkici, and H. Cetinkaya, “Off-axis mirror based optical system design for circularization, collimation, and expansion of elliptical laser beams”, Appl. Optics 46, No. 22, 5489-5499 (2007).
g�7�w#��;E J|@O�4�g�� 进一步阅读 E<p<"UjcCJ L<G�6�)'5W 进一步阅读 &gP�1=�P,! 获得入门视频
"u�'dd3��! - 介绍光路图
?y@;�=�x!' - 介绍参数运行
u`XZtF�<vf 关于案例的文档
f7�a"}.D�$ - BDS.0001: Collimation of Diode Laser Beam by Objective Lens
�#^_7�i)=~ - BDS.0002: Focus Investigation behind Aspherical Lens
&Z}}9d�d�� - BDS.0003: Optimization of a Lens Doublet for Laser Beam Focusing
K<k\A@rv8H - BDS.0004: Focal Beam Size Reduction by Generating a Bessel Beam using Axicon Pair
@.=2*e.z|b �*�c(�J�4 ^Ge|tBMoKE QQ:2987619807


