光束传输系统(BDS.0005 v1.0) <�U������c
fB 0X9iV6j
二极管激光光束使用无色散离轴反射装置进行准直和整形 ?�AH�� B\S
g;Zy�3
���
�LJ K0WWch iu�A_��J�r
简述案例 gquvVj1o�T k?rJGc� �G 系统详情 *I�[�tIO\� 光源 }>�EWF�E�` - 强象散VIS激光二极管 6�F��N#Xg 元件 Dr7�6+9'i - 光束准直和整形的反射元件(例如圆柱抛物面镜) Bg����]� % - 具有高斯振幅调制的光阑 o7��0] ��F 探测器 l"��7�#(a - 光线可视化(3D显示) RL�)~J�4�Y - 波前差探测 c��vQAo�|� - 场分布和相位计算 @j"6��f|�d - 光束参数(M2值,发散角) NwxDxIIH/) 模拟/设计 �@t;�72�6� - 光线追迹(Ray Tracing:):基本系统预览和波前差计算 :>/6:c?atG - 几何场追迹+和经典场追迹(Geometric Field Tracing Plus (GFT+) & Classic Field Tracing): LJom+PxF$x 分析和优化整形光束质量 /::Y &&$f 元件方向的蒙特卡洛公差分析 wF�Mw&=�j� �~4|Trz2T 系统说明 E�*IP�#:R� 9� r&JsC�c 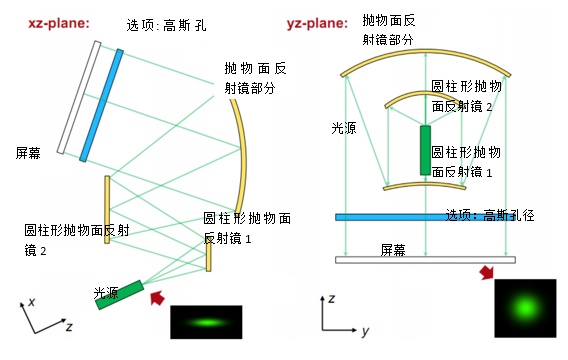 xQ�2:�tY#? 模拟和设计结果 AF8:��bk,R .lq�83;�
k
 ~L>86/hP,N
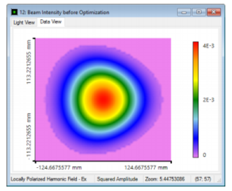
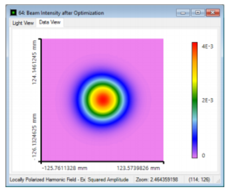
场(强度)分布 优化后
=6+99<G|%M
 �p�p@B]W�e
 �yn"4q�C#Z T--%U�ZD]W 总结 hu1ZckI�w?
x7Gf):,LK� 实现和分析高性能离轴和无色散反射光束整形装置。 `2�3�]�[V� 1.模拟 ��:5.��F� 使用光线追迹验证反射光束整形装置。 l��^$'6q"� 2.评估 }�%�-iJ\� 应用几何场追迹+(GFT +)引擎来计算场分布和评价光束参数。 J�3�(E{w8Q 3.优化 ,QpF�VlPU 利用一个具有高斯形状孔径函数的光阑和经典场追迹引擎来优化M2参数。 YaL:��6[6� 4.分析 5��@��-H8* 通过应用蒙特卡罗公差来分析方向偏差的影响。 �Y9>92#aME a�L`�wz �! 对于复杂的光束整形装置,特别是离轴系统,可以使用VirtualLab来进行高效的模拟和分析。模拟过程中,根据情况应用不同的模拟引擎。 h5�pfmN\-5 @g��4o8nH} 详述案例 hF$qH^-c*A
N>,`Ts�UwW 系统参数 zsd��1n`r Lr�5�{c�5M 案例的内容和目标 W���&��:0J
�0?(�uqjD: 在BDS.0001,BDS.0002,BDS.0003和BDS.0004案例中,研究了折射光束传输系统。 oP�9 y�@U� dq`{f�qG�l 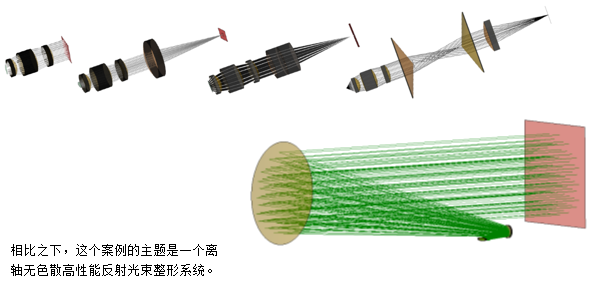 �H17I"�5N
)�5��LT!14 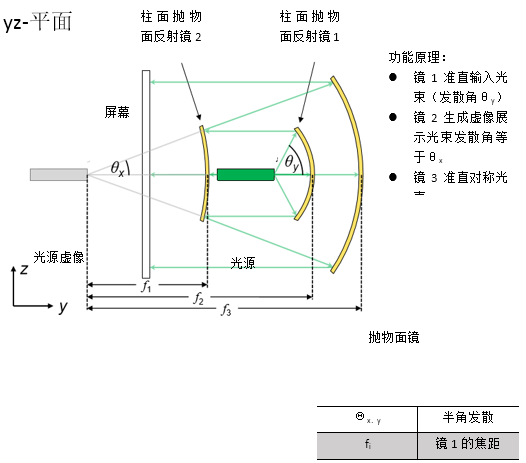 ����w$A�R� �[U��8/n�T
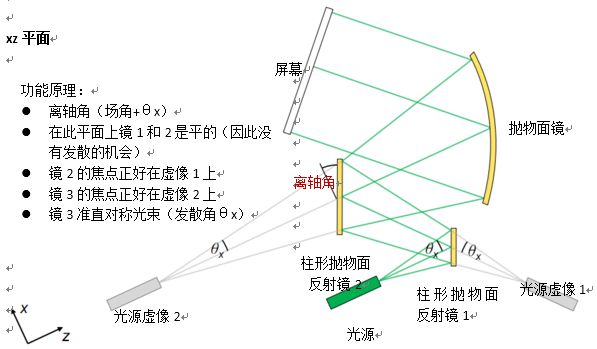 ZJQ���F�n� <+-��n
lK4 规格:像散激光光束 jx}'�M$T�A o�o�U��VVp 由激光二极管发出的强像散高斯光束 �zfv@��<' 忽略发射区域在x和y方向可能发生的移动 V�XWV �Pj#
Z\EA!��Cs3  m�7g�*zu2#
}O>1t�a�uI
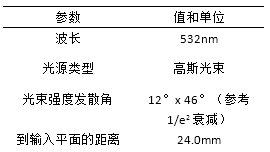 c�S7�\,/4S �(l�V�My�\
规格:柱形抛物面反射镜 pR9�3T+X�� �nEd�
"~ 有抛物面曲率的圆柱镜 ��YC�h`V[0 应用用锥形常数.-1来实现锥形界面 ��MiIxj%,( 曲率半径等于焦距的两倍 |�x�cC'1WU ?o�?$H�K�� H"8B4~*7H 规格:离轴抛物面圆柱镜(楔型) H.4ISmXU�� h!�%y,4IBR 对称抛物面镜区域用于光束的准直 T+@i;�M � 从VirtualLab元件目录使用离轴抛物面镜(楔型) Ca�5#'3�Eh 离轴角决定了截切区域 <tF���q^qB 9!Q Zu��ZY 规格:参数概述(12° x 46°光束) H�t(�TYq�� g^���(�g�T 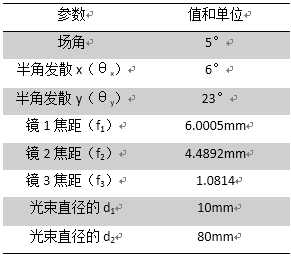
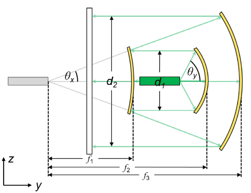 T`fT[Ba�Y <_<�zrXc�] 光束整形装置的光路图 U\H[�.qY-� ��IRx%��L?
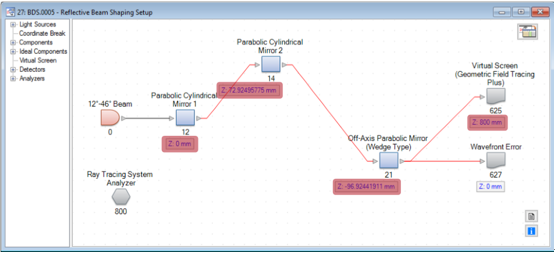 '�Q�G`^@Z�
1b3k�|s4 �
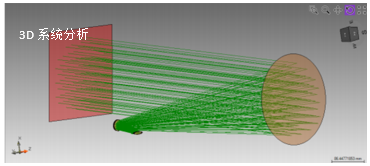
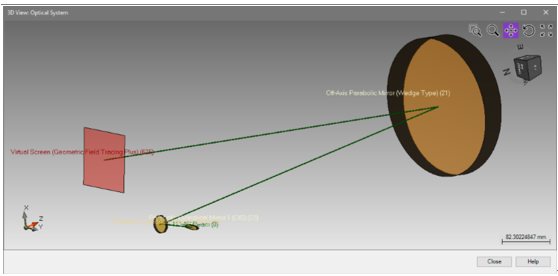 1�g�{}O^ul �'�Xj�^�cX 光学元件的定位可以通过使用3D系统视图来显示。 I���<D7�Jj 绿线表示生成的光轴,由VirtualLab的基础定位方法生成(仅仅设置了距离z和倾角)。 0�3v�+e�T� 6384�$mT,S 详述案例 {{Ox�%�Z�m Z/G#3�-5)p 模拟和结果 g�^+p�7�G� C�O@G��%1# 结果:3D系统光线扫描分析 AZc=�B��bh 首先,应用光线追迹研究光通过光学系统。 ��<ytzG�Dx 使用光线追迹系统分析仪进行分析。 �:G@�z?ZJ[ =EFh*�s�p file used: BDS.0005_Reflective_BeamShaper_01_RT.lpd V�f�pT5W< c.Hw�
K\IU 使用参数耦合来设置系统 0H>gMXW�E]
lr��~
|=}^
XH~(�=^�/_
自由参数: �g{6���jN�
反射镜1后y方向的光束半径 yjL�+1_"B
反射镜2后的光束半径 %AA&�n�*�m
视场角,这决定了离轴取向(这些值保存为全局变量) A�/I\M�N|�
由于功能原理,所有系统参数(距离,焦距,直径)可以由光束参数分析计算。 ^.8~}TT�-U
对于此计算,应用了嵌入的参数耦合功能。 v:4j�3�J$z
!;,\HvEZYw 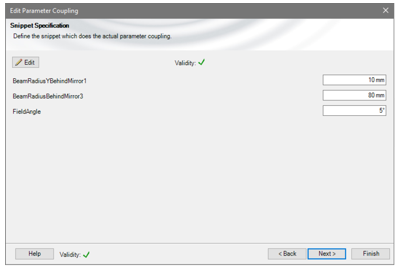 }6��-olV�g
XJeWhk3R9
+S0aA W�al
 mP
}<{oh`x
>4luZnWMI� 自由参数: 56<Ux�Ia~ 反射镜1后y方向的光束半径 ��7yyX�8p> 反射镜2后的光束半径 #%�nV\ Bl� 视场角,这决定了离轴取向(这些值保存为全局变量) uPl}�NEwU| 基于光束发散角和直径(x和y方向)焦点,可以计算并设置反射镜的直径和距离z。 KLW5Ad:/rI \f^�xlX3&` 7�>gjq'�0
如果这个例子评估20个参数,那么返回到光路图(LPD)。
%50)�?J=zB z8��t;�j�w W..*!��UGl 结果:使用GFT+进行光束整形 3JQ��7�Cc> @� !s�u7 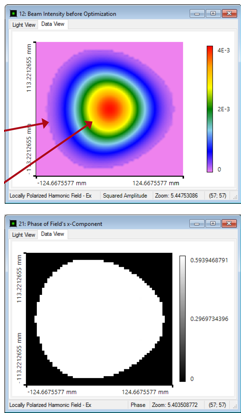 Dch�\k�<Te ��tNr'@�ls lM4Z7mT /
现在,利用几何场追迹+计算生成的光束剖面。
r��N|=c�n� l%�_K��$$C ^P�NDxtd|v 由于离轴设置,光线分布显示出轻微的不对称形状。
a`xAk�^w�+ �\�h=*pAf� 不过,场分布几乎是对称的(最好是使用伪色(false colors))。
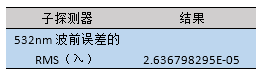
h���Qj@D\} �q�-;Y �}q 产生的相位是完全平坦的,产生的波前误差:
Y|��r7gy9% 41Q�5%2��
 R`<2�DC>h9 �*z69ti/
t
file used: BDS.0005_Reflective_BeamShaper_01_RT.lpd
�I?PqWG!�O z7IJSj1gQI 结果:评估光束参数 ?��}�8r h% �`�OMX �9i N�y7*MZ�-� 从生成的整形光束场分布,可以评估光束参数。 可以直接通过使用探测器界面实现。
�/Z?o%/bw: 在这个例子中,我们对光束半径,发散角和M2值感兴趣。
=U*D�.p*%f  ��9qCE{�[( �3,q�?WH%_
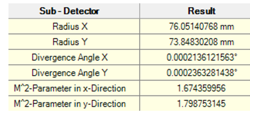
整形光束在x和y方向上显示了一个几乎相同的半径。 发散角大约是4urad。
\7b,� Mz! M2值明显高于1。(与理想高斯光束相比,高M2值是由光束偏离引起的)
 \:{�K"�,2� 2�
G_K�TYJ
file used: BDS.0005_Reflective_BeamShaper_02_BeamShaping.lpd
d�]s^?=gM� C�`_/aR�6 光束质量优化 _:Xm�q�&<W b/a\�{���� *��tj(�,:! 通常,使用合适的高斯调制光阑以用于优化M2值。 因此,我们使用测量的半径作为腰束半径(消除发散角)来生成一个高斯光束。
[(��x<2MTj 之后,将接收场转换成一个透射函数。 将该传输函数用作光阑(在一个透射函数元件中)。
3ArHaAv{�y x@q.�u3o9 结果:光束质量优化 ����nC,QvV W{'hn&vU�� r�mA?Xl�h\ 由于通过高斯孔径传播,光束显示出理想高斯形状。 因此,M2值在两个方向上几乎都是1。
'k\j[fk/�K Z��c�jL��v 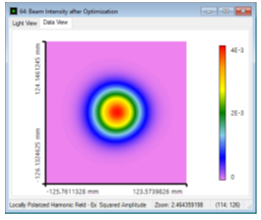 YRV�h[Bqg` ��EQlb�:;j
然而,光束半径是略有减少。(光束半径显示在最后一张幻灯片是由于其偏离了理想高斯。)
:lo5,B�;k P
��_�fCb� 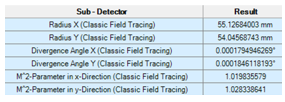 %V�e@DF8G
file: BDS.0005_Reflective_BeamShaper_03_BeamOptimization.lpd
0yC~"u[N Y 5]I)qi�j
q 反射镜方向的蒙特卡洛公差 ���4��Pc-A ��Q�/�?`); 对于公差,在随机模式下我们使用参数运行特性。
�gN�P1UH4m Ty�&1�R? <}�[ �!�k< 这意味着参数变化是的正态
b�gBvzV&'8 BkB�_?^Nv8 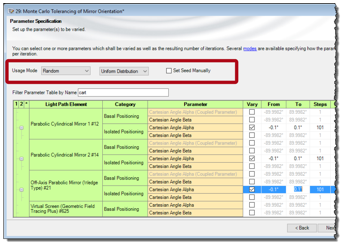 Rs�"�=o>Qu *$%~�/Q@] �E{ c+`>CY
对于这个例子,假设每个反射镜都有±0.1°的角度偏差(绝对的方向)。 由于这个偏差,整形光束的波前差明显增加。
\0 �h�>!u� 这意味着,波前对对齐误差很敏感。
x�+4K�,r; UAXp;��W` 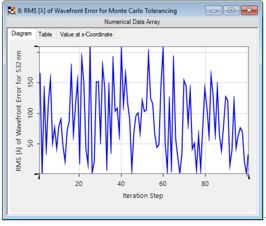 95#]6*#[4! T2Z�$*;,>T
file used: BDS.0005_Reflective_BeamShaper_04_Tolerancing.run
�G 0p�q'7B H(.9t�uA 第一个随机公差的典型强度分布:(相应的均方根波前差:1.08λ,40.4λ,140λ)
m
� � uO.� �H�cIJ&".~ 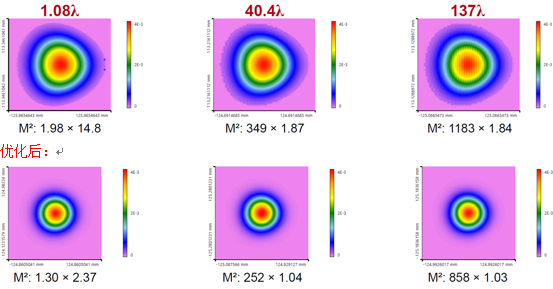 z��{OL+-OY 5P�eYQ-B|�
由于波前差和因此校准的偏差更大,M2值明显增加。可以使用高斯孔径来减少。
�m]���U�� _@���>*]g� 总结 �MV$E_@pg� ]>)shH=Yx� 实现并分析高性能离轴和无色散反射光束整形装置。
j;}-x�1R�� 1.模拟 &q|�vvF<�G 通过使用光线追迹来验证反射光束整形设置。
j7�&��#R+f 2.研究 )x\��%*ewY 为了计算场分布和评价光束参数,应用几何场追迹+(GFT+)引擎。
� m,+PY��q 3.优化 E�8kD#��tL 通过使用显示出高斯整形孔径函数和经典场追迹引擎来优化M2参数。
>mA]2gV<�a 4.分析 BEb?jRMjLg 通过应用蒙特卡罗公差来分析取向偏差的影响。
Qc*p+N+$� 可以使用VirtualLab Fusion非常有效地模拟和分析复杂的光束整形装置,尤其是离轴系统。为此,根据情况应用不同的模拟引擎。
�Te}gmt+#% UN��b��7WN 参考文献 (��ww4��(� [1]M. Serkan, H. Kirkici, and H. Cetinkaya, “Off-axis mirror based optical system design for circularization, collimation, and expansion of elliptical laser beams”, Appl. Optics 46, No. 22, 5489-5499 (2007).
2i6�=g<��� �vT{(7m!Ra 进一步阅读 �>(�H:eRKq r&R~a9�+) 进一步阅读 C�u%BU}(�� 获得入门视频
�]g$�ky.;� - 介绍光路图
�v0)
%��S� - 介绍参数运行
N�:3=G`Ws 关于案例的文档
}�Jh.�+k|_ - BDS.0001: Collimation of Diode Laser Beam by Objective Lens
�l,Q`;v5|� - BDS.0002: Focus Investigation behind Aspherical Lens
U>!TM##1QD - BDS.0003: Optimization of a Lens Doublet for Laser Beam Focusing
xS@jV6E~� - BDS.0004: Focal Beam Size Reduction by Generating a Bessel Beam using Axicon Pair
�
j7_,V?5z ST�u(I\�9� Pn4�.gabE� QQ:2987619807


