光束传输系统(BDS.0005 v1.0) �I�,z"_[^G
��1Y2�a*�J
二极管激光光束使用无色散离轴反射装置进行准直和整形 7\�Z��L��
_�6�/Qp`s�
~�:s!�].H "�#�J}��A0
简述案例 $WM�8t�F?H y�(�ldO;�. 系统详情 6%z`)���d� 光源 DMRs��}Yz6 - 强象散VIS激光二极管 ��
z8tt+AU 元件 �t3M�0L�a& - 光束准直和整形的反射元件(例如圆柱抛物面镜) ^z�kd{�o�v - 具有高斯振幅调制的光阑 @+Pf�[J4�1 探测器 ]�:�Wb1�� - 光线可视化(3D显示) `ITDT�Z�
J - 波前差探测 ��1dXh\r_n - 场分布和相位计算 p\)h�",RkA - 光束参数(M2值,发散角) i|[�S5QXCh 模拟/设计 f�3\w�99\o - 光线追迹(Ray Tracing:):基本系统预览和波前差计算 g;ct�!f�=U - 几何场追迹+和经典场追迹(Geometric Field Tracing Plus (GFT+) & Classic Field Tracing): }"��g@E-]N 分析和优化整形光束质量 d OzO/�w&� 元件方向的蒙特卡洛公差分析 8��Y]��u:v @D2��`*�C9 系统说明 ��vatx�+�) �b��wT"$Ee 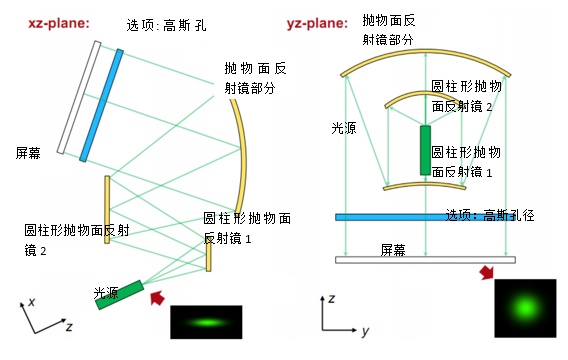 %{�c�2lyw 模拟和设计结果 H?ieN�XP7{ 8�g&uE*7N�
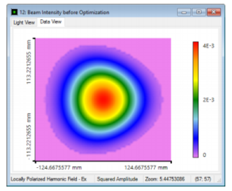
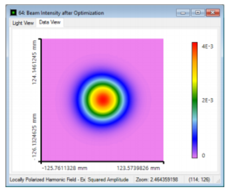 Pw�RN�Bb}6
场(强度)分布 优化后
Q&tFv;1w�6
 ]IL3�$�eR
 Ab�/v_�mA; 7Ljs4>%l9j 总结 �FP�0<-9DO
�QZ_nQ�3K� 实现和分析高性能离轴和无色散反射光束整形装置。 D_]i/
F�% 1.模拟 eDv��XU_yA 使用光线追迹验证反射光束整形装置。 48�W:4B'l9 2.评估 %_�cg|�yy� 应用几何场追迹+(GFT +)引擎来计算场分布和评价光束参数。 �NN?�Bi=&9 3.优化 �-{.h���\� 利用一个具有高斯形状孔径函数的光阑和经典场追迹引擎来优化M2参数。 ��V:$[~)k8 4.分析 ��a�^(S!I� 通过应用蒙特卡罗公差来分析方向偏差的影响。 b'i%B9yU:% u_$�6L�Ep- 对于复杂的光束整形装置,特别是离轴系统,可以使用VirtualLab来进行高效的模拟和分析。模拟过程中,根据情况应用不同的模拟引擎。 D}3cW2!�9� �{5?!�`<fF 详述案例 *�T1L�)�Cp
L�+`�}euu5 系统参数 �5LnB�]d�W Y>��c5:�F; 案例的内容和目标 C _���k_D�
-uS7~Ww�.a 在BDS.0001,BDS.0002,BDS.0003和BDS.0004案例中,研究了折射光束传输系统。 �m�k$Y�oz� �>V7�7X+!� 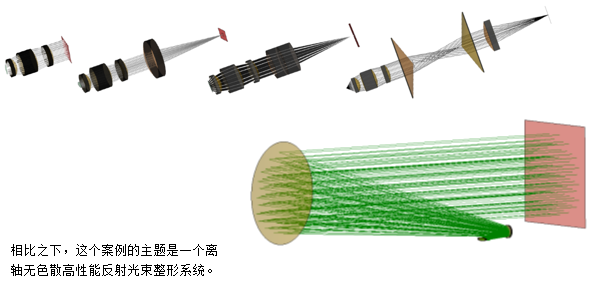 �zc�bA)��
�7��z�i^{] 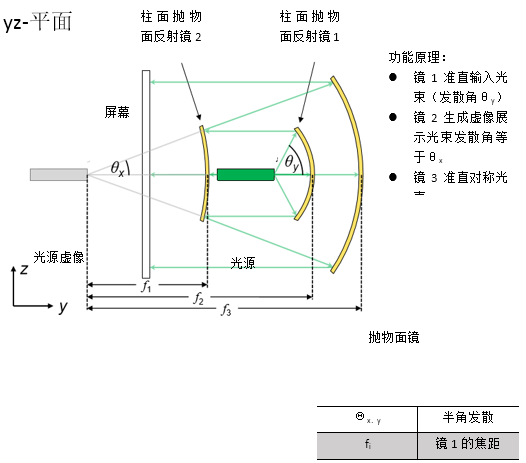 Ji)a%j1V9� A_8`YN"Xk
 bDcWb2�lqs S@l
a.0HDA 规格:像散激光光束 @vDgpb@T�M 4B%5�-�VQ
由激光二极管发出的强像散高斯光束 'R-JQ�E�-] 忽略发射区域在x和y方向可能发生的移动 ���ah�z@HX
` Mv5!H�5l  '3��Y0D1`v
J�/H#d')c�
 '8(�(;N|I^ 3L\���s8O
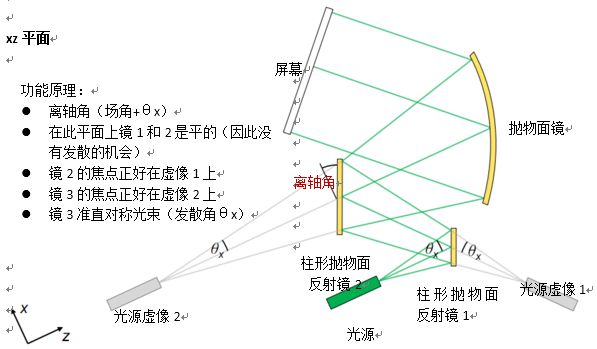
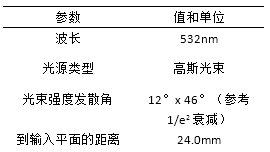
规格:柱形抛物面反射镜 8#d99d��Oe C�'xU=OnA8 有抛物面曲率的圆柱镜 �cfQ���h�� 应用用锥形常数.-1来实现锥形界面 z;�Gbqr?{{ 曲率半径等于焦距的两倍 '+GVozc6c" N1�B�$��G .LhbhU�Efn 规格:离轴抛物面圆柱镜(楔型) tS*^}�e�* UC<[�z#]\; 对称抛物面镜区域用于光束的准直 ^m�e}k{�x 从VirtualLab元件目录使用离轴抛物面镜(楔型) oVxV,o��H( 离轴角决定了截切区域 ��U_=w�L� F�cbA)7dD� 规格:参数概述(12° x 46°光束) {?�kKpMNNn WhVm�yc�dv 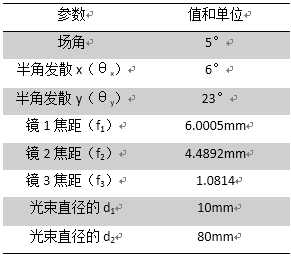
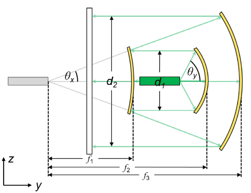 (J?}eb;>�n _t�R.RAaa" 光束整形装置的光路图 lp�X p�)r+ �T(fR/~:z?
 9_CA5�?y$:
He$mu=$q{�
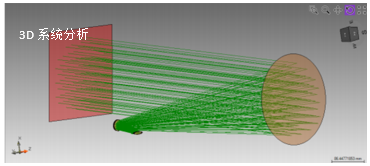
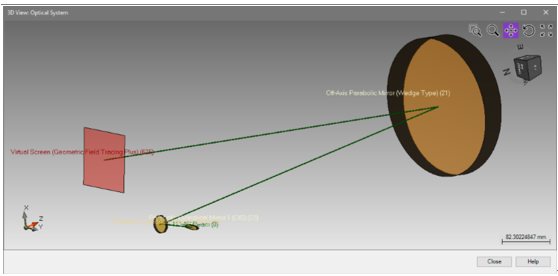 O�(�s�Fs1 �[��la�L6 光学元件的定位可以通过使用3D系统视图来显示。 ezNE�9��g� 绿线表示生成的光轴,由VirtualLab的基础定位方法生成(仅仅设置了距离z和倾角)。 �8�b��#Yd
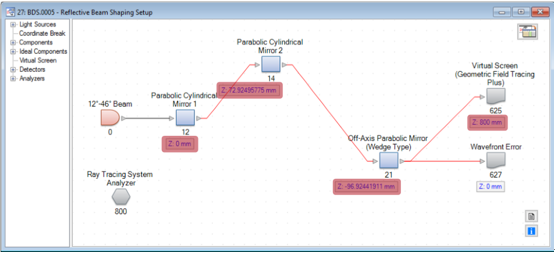
�C">=2�OO� 详述案例 t��+�Tb�Ce ![."xHVeL 模拟和结果 Fl��A$G�3 �c�6}�xnH� 结果:3D系统光线扫描分析 v!v�0,?b*� 首先,应用光线追迹研究光通过光学系统。 H)}1�xQ{3F 使用光线追迹系统分析仪进行分析。 �c�h2e#Jf8 �7{/:�,��� file used: BDS.0005_Reflective_BeamShaper_01_RT.lpd 4)���I��/\ V�RN9yn�2 使用参数耦合来设置系统 Wx\"wlJ7.3
E�0?�\D�vA
u�B)6\fkTB
自由参数: 9��j�>sRE1
反射镜1后y方向的光束半径 �4uE5h~�0Z
反射镜2后的光束半径 Q�)|LiCR,
视场角,这决定了离轴取向(这些值保存为全局变量) ��keq[�6Lv
由于功能原理,所有系统参数(距离,焦距,直径)可以由光束参数分析计算。 5V�m�}<8{
对于此计算,应用了嵌入的参数耦合功能。 +cO�I`�4`$
TH�}y�c�ue 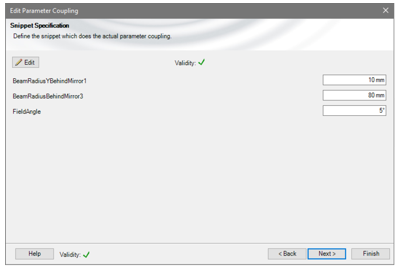 �@p�'v.;~#
u5�)�A+.v�
aw@�Ao���q
 4lK�bw4[�a
"�5�DA�GMU 自由参数: �aFm�]?75� 反射镜1后y方向的光束半径 :��?�XHZ�� 反射镜2后的光束半径 �V6�!73 iY 视场角,这决定了离轴取向(这些值保存为全局变量) ��0F�R%<u� 基于光束发散角和直径(x和y方向)焦点,可以计算并设置反射镜的直径和距离z。 q,>�F#A��' Z*Hxrw\!0� *�9�:6t�6x 如果这个例子评估20个参数,那么返回到光路图(LPD)。
%T*+t"�\)� u~�T$F/]k> O�cS�`Fxs� 结果:使用GFT+进行光束整形 �fvAV[9/- \� A UtG�P 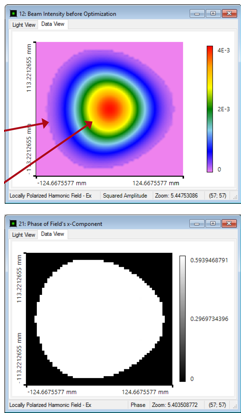 w`!��foP�E S^"���e5n2 uV:uXQni``
现在,利用几何场追迹+计算生成的光束剖面。
?m7"�G�)� ��>-o�:>
5 9��: |K]�y 由于离轴设置,光线分布显示出轻微的不对称形状。
��^�znv�[ vo�<#sa^,j 不过,场分布几乎是对称的(最好是使用伪色(false colors))。
�Fml��e��| 64j 4�P �7 产生的相位是完全平坦的,产生的波前误差:
v})�Ti�190 +r�w3.�d�� 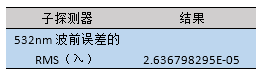 f�J�lN'�F7 H��+&w7ER
file used: BDS.0005_Reflective_BeamShaper_01_RT.lpd
bh�"v{V`=0 m@2��xC,�@ 结果:评估光束参数 M��!XFb��� U)1��qsUDF C�`<} nx1� 从生成的整形光束场分布,可以评估光束参数。 可以直接通过使用探测器界面实现。
�m9�5$V�& 在这个例子中,我们对光束半径,发散角和M2值感兴趣。
hL�D;U
J?S  $�^aXVy�5p w%�-!dbmb%
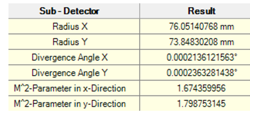
整形光束在x和y方向上显示了一个几乎相同的半径。 发散角大约是4urad。
�C$;s+ALy[ M2值明显高于1。(与理想高斯光束相比,高M2值是由光束偏离引起的)
 KgA�X�0dM Y6D�i�ISl
file used: BDS.0005_Reflective_BeamShaper_02_BeamShaping.lpd
s1a�pHwJ - �uM<+�2�S� 光束质量优化 3V�B�V_/i; �b!P�;xLcb &t��:M�Wb; 通常,使用合适的高斯调制光阑以用于优化M2值。 因此,我们使用测量的半径作为腰束半径(消除发散角)来生成一个高斯光束。
�7B2Og{P 之后,将接收场转换成一个透射函数。 将该传输函数用作光阑(在一个透射函数元件中)。
SLB� iQd. Vta;ibdeqW 结果:光束质量优化 o=2`N�2AL >c>�ar>4xF U��VU*5U~ 由于通过高斯孔径传播,光束显示出理想高斯形状。 因此,M2值在两个方向上几乎都是1。
�,$[lO��Fs 7+-}8&s�yu 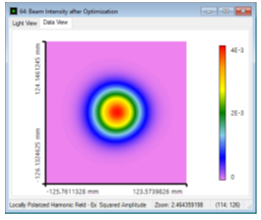 ebV�f�ny$D _)�"
5
gv�
然而,光束半径是略有减少。(光束半径显示在最后一张幻灯片是由于其偏离了理想高斯。)
��iW$i�%`> �^Wz{�su�2 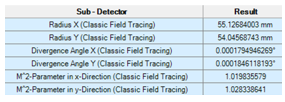 ZSb+92g{L$
file: BDS.0005_Reflective_BeamShaper_03_BeamOptimization.lpd
41D�[[�G�h ��)U`kU`+' 反射镜方向的蒙特卡洛公差 NU*6iLIq|F u)MA�#p� { 对于公差,在随机模式下我们使用参数运行特性。
Jev.o]|_,� ]qRz!D�%@^ U]3JCZ{]0E 这意味着参数变化是的正态
1S#bV} ��! �h�tlWC�>* 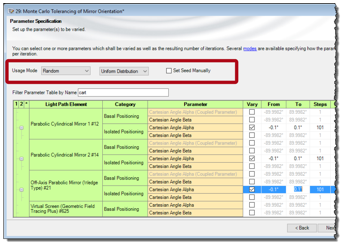 emO!6]0g�J �u%'22��q$ %.�Y`X(g6/
对于这个例子,假设每个反射镜都有±0.1°的角度偏差(绝对的方向)。 由于这个偏差,整形光束的波前差明显增加。
j*
?MFvwE� 这意味着,波前对对齐误差很敏感。
xGPv3T�LH^ x�B�[#�
a* 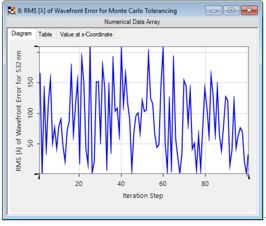 #2=�3�0� h {��b��tT
file used: BDS.0005_Reflective_BeamShaper_04_Tolerancing.run
�K)K���a"H P�xY"{-iAM 第一个随机公差的典型强度分布:(相应的均方根波前差:1.08λ,40.4λ,140λ)
$a1�.c;NE' }]�@�
"t)" 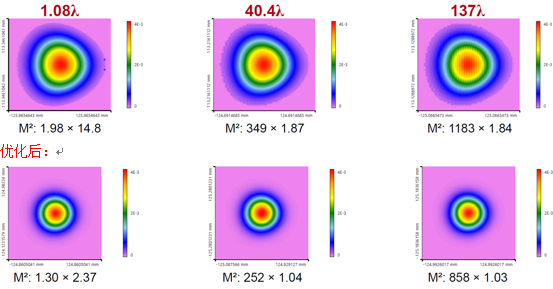 ��-f��n~y1 Iqv
5lo
�.
由于波前差和因此校准的偏差更大,M2值明显增加。可以使用高斯孔径来减少。
�|Dli6K��N ���Jy$-��) 总结 v4^VYi,�.- #=�m�5�*}= 实现并分析高性能离轴和无色散反射光束整形装置。
=p:6u_@XWj 1.模拟 ;kA�2"c]�m 通过使用光线追迹来验证反射光束整形设置。
v\u+=}r�l� 2.研究 4Qs#w�s])� 为了计算场分布和评价光束参数,应用几何场追迹+(GFT+)引擎。
}=5(�*��Vg 3.优化 WOoVVjM��M 通过使用显示出高斯整形孔径函数和经典场追迹引擎来优化M2参数。
xRmB?kM3]5 4.分析 )V�rH�P9fu 通过应用蒙特卡罗公差来分析取向偏差的影响。
�u]-$]zI�H 可以使用VirtualLab Fusion非常有效地模拟和分析复杂的光束整形装置,尤其是离轴系统。为此,根据情况应用不同的模拟引擎。
:�PJj�y6,1 ��)�JON&~C 参考文献 �&[x�JfL [1]M. Serkan, H. Kirkici, and H. Cetinkaya, “Off-axis mirror based optical system design for circularization, collimation, and expansion of elliptical laser beams”, Appl. Optics 46, No. 22, 5489-5499 (2007).
~C3-E %h@Z elQ44)TrQ� 进一步阅读 B{<�6�&�bQ �$TiAJ}:�� 进一步阅读 &40d��J~SQ 获得入门视频
g�Ul��Z�cb - 介绍光路图
>F�O=�ioNY - 介绍参数运行
NO)*�UZ��� 关于案例的文档
?e*v�vu33! - BDS.0001: Collimation of Diode Laser Beam by Objective Lens
M_Dk���juR - BDS.0002: Focus Investigation behind Aspherical Lens
XCY4[2*a>� - BDS.0003: Optimization of a Lens Doublet for Laser Beam Focusing
!+U.)u�9 ' - BDS.0004: Focal Beam Size Reduction by Generating a Bessel Beam using Axicon Pair
�+=v|k���d ?/D#�ql7�� O4{�&B@!�� QQ:2987619807


