光束传输系统(BDS.0005 v1.0) �8#X?k/mzU
~AEqfIx*^&
二极管激光光束使用无色散离轴反射装置进行准直和整形 R59�e&�
�
�H.j�LGe�>
?2J��S��&i z�AKq7�'_=
简述案例 �u5�u�0*c XR{5�]lKt_ 系统详情 �dNR��7e � 光源 I�>A^�5nk - 强象散VIS激光二极管 A6@+��gP< 元件 WE+�sFaKq- - 光束准直和整形的反射元件(例如圆柱抛物面镜) K*�([�9VZ� - 具有高斯振幅调制的光阑 o�|rGy��5� 探测器 5W?�yj>JR� - 光线可视化(3D显示) 7b�gnZ]r8t - 波前差探测 G;��PbTsW - 场分布和相位计算 "7To��c4� - 光束参数(M2值,发散角) IeR�l6r�%: 模拟/设计 S(�g<<�Te� - 光线追迹(Ray Tracing:):基本系统预览和波前差计算 G=�r(SJq� - 几何场追迹+和经典场追迹(Geometric Field Tracing Plus (GFT+) & Classic Field Tracing): � I�g�zC�h 分析和优化整形光束质量 �R-g>��W� 元件方向的蒙特卡洛公差分析 LV}UBao5�n gp#��b��Q 系统说明 <Z\MZ&{k{* b�qZ?u�vc3 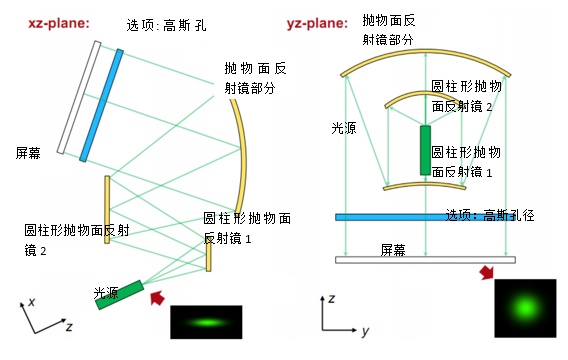 ?#V�P)A�� 模拟和设计结果 'D�L;c@}37 �[oQ�`HX1g
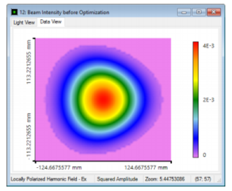
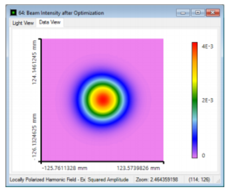 ~ERRp3Ee�?
场(强度)分布 优化后
)�z�?�&"�I
 '��U|MM;�(
 |x �_�-I#H ��/tId#/Y 总结 *�tq|�x[<�
;�5�5tf�
l 实现和分析高性能离轴和无色散反射光束整形装置。 w*&n(zJF�> 1.模拟 1�+16i=BF) 使用光线追迹验证反射光束整形装置。 tj"v0u?�zW 2.评估 �y]z)j�qX< 应用几何场追迹+(GFT +)引擎来计算场分布和评价光束参数。 �dV��j'��� 3.优化 o��+i�f�%3 利用一个具有高斯形状孔径函数的光阑和经典场追迹引擎来优化M2参数。 ,p[�\fT($] 4.分析 !T�#8N7J�> 通过应用蒙特卡罗公差来分析方向偏差的影响。 9sf�B+]�}h '�gk�81�@| 对于复杂的光束整形装置,特别是离轴系统,可以使用VirtualLab来进行高效的模拟和分析。模拟过程中,根据情况应用不同的模拟引擎。 )|{��1&F1� *�0W�i�^�f 详述案例 brYYuN|V�c
���6g�~�o3 系统参数 :oon}_MdRd i#M a�-�0# 案例的内容和目标 �:o.x�=c B
q����[y�,J 在BDS.0001,BDS.0002,BDS.0003和BDS.0004案例中,研究了折射光束传输系统。 ,�<�^t�sCI ao�wPj�i$H 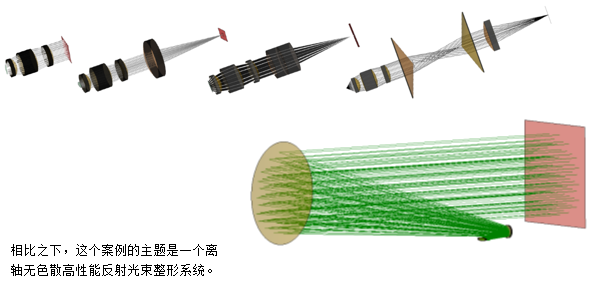 =E�"kv!e
�
's�j��JSc 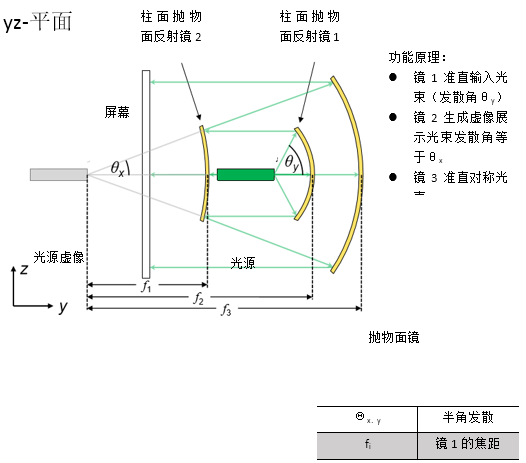 b68G&z> �
76�4�}�yV>
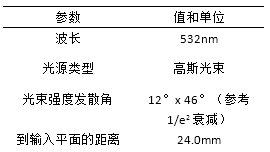
 �u]]5p[�|S ~ ];6�hxv� 规格:像散激光光束 y3@x*_�K8� [�o�[v"e\w 由激光二极管发出的强像散高斯光束 $3��]E�8t� 忽略发射区域在x和y方向可能发生的移动 {'��c%#�\�
O�=#/DM�;  Jc"$p\� $-
E-�tN�B{r@
 �b�W�C�~Hv y
�8d`}�,�
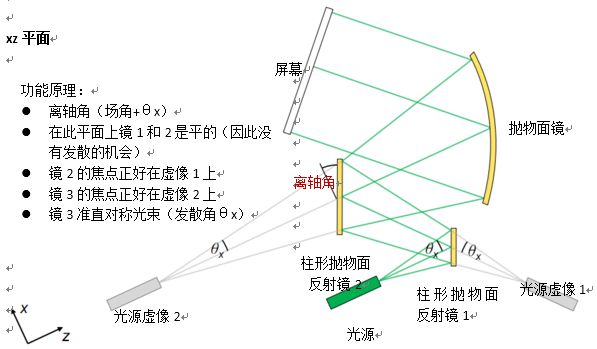
规格:柱形抛物面反射镜 k`2B9,�z�� ;@7���#w� 有抛物面曲率的圆柱镜 \MFWK�#W�� 应用用锥形常数.-1来实现锥形界面 0oi5]f6g?8 曲率半径等于焦距的两倍 L�O$#DHP�t
f_�5�R�!; �Y;> �p)'z 规格:离轴抛物面圆柱镜(楔型) c&Su d, & 1n�"�+~N^\ 对称抛物面镜区域用于光束的准直 �iM\��Z�J6 从VirtualLab元件目录使用离轴抛物面镜(楔型) 32-3C6f@oZ 离轴角决定了截切区域 ;F�gE��E%� I��3zi�tI; 规格:参数概述(12° x 46°光束) QkCoW[��sn *�F�8�uu.� 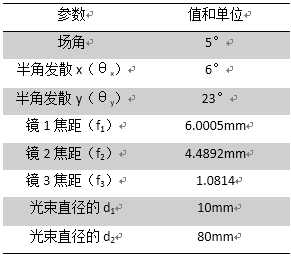
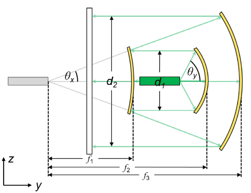 Vm1c-,)�3 �#Zavdkw=d 光束整形装置的光路图 9h,�yb4jPP WEV{C(u<k!
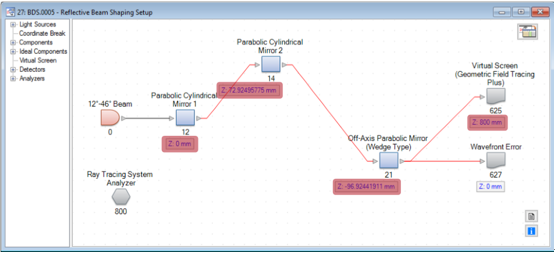 �i:Z.;z$1�
P���#2T�M
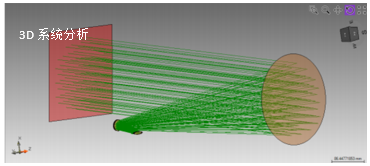
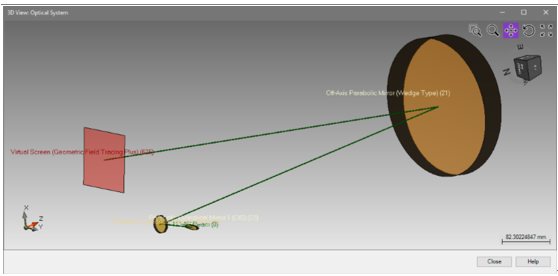 >g�i{x�|/ %�yu�IXOJ 光学元件的定位可以通过使用3D系统视图来显示。 _K�kV�I7a 绿线表示生成的光轴,由VirtualLab的基础定位方法生成(仅仅设置了距离z和倾角)。 h'YcNkM
2> (krG0S:0�Q 详述案例 �Ppb2"�Ik LN6�JH�!� 模拟和结果 �'xrbg]�b% �5W��]N]^v 结果:3D系统光线扫描分析 n%ArA])_�& 首先,应用光线追迹研究光通过光学系统。 l& ^��B � 使用光线追迹系统分析仪进行分析。 1d�@^,7MF- %�k;FxUK�i file used: BDS.0005_Reflective_BeamShaper_01_RT.lpd CL}I:/zRB �f+*�2K�^B 使用参数耦合来设置系统 rg�Z�rE;*;
K{��w=qJBM
�C^42��=?�
自由参数: )�J6��b:�W
反射镜1后y方向的光束半径 x��#gm�liF
反射镜2后的光束半径 &�qI5*aQ8T
视场角,这决定了离轴取向(这些值保存为全局变量) -qC��Jwz30
由于功能原理,所有系统参数(距离,焦距,直径)可以由光束参数分析计算。 <$3nD b�-�
对于此计算,应用了嵌入的参数耦合功能。 �,l?��76�g
?o��D�fI�� 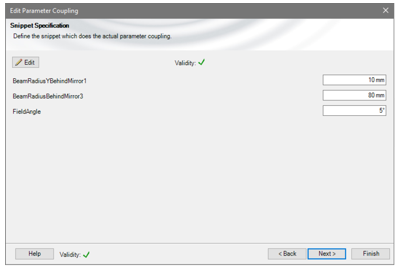 �-K'84 bZ�
.id��l@%��
4a\+���o]
 ���TtjSLkF
y`@4n�.��Q 自由参数: 6C51:XQO�� 反射镜1后y方向的光束半径 98}vb�l31j 反射镜2后的光束半径 ,�G/X�"t ~ 视场角,这决定了离轴取向(这些值保存为全局变量) A`/7>'k/q[ 基于光束发散角和直径(x和y方向)焦点,可以计算并设置反射镜的直径和距离z。 :pjK\���� r`g��;k&"a >]|^�Ux,WZ 如果这个例子评估20个参数,那么返回到光路图(LPD)。
��7<Js'�\Z ku�ud0�VWJ HY|SLk/�E 结果:使用GFT+进行光束整形 -Jr�c'e4K sF3
l##Wv� 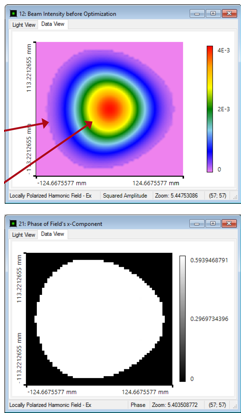 ql��T:9*&g 0|Ft0y�`+ R]s�jG��<
现在,利用几何场追迹+计算生成的光束剖面。
�6)�<�oO( o%>n���u� d@4=�XS�j 由于离轴设置,光线分布显示出轻微的不对称形状。
z'K7�J'(R ��1�'pQ,�� 不过,场分布几乎是对称的(最好是使用伪色(false colors))。
^[z\Km�Uqt vlyNQ7"�% 产生的相位是完全平坦的,产生的波前误差:
1;[��
<||K `/Jr�8J�_� 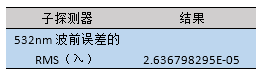 >Ez}r(QQ^� 128 rl��y
file used: BDS.0005_Reflective_BeamShaper_01_RT.lpd
Ae�z�Xou&� 9�5&s�FT
C 结果:评估光束参数 �e14��Q��\ rtOW��-�cz Z:��gsguX� 从生成的整形光束场分布,可以评估光束参数。 可以直接通过使用探测器界面实现。
?gP/XjToMg 在这个例子中,我们对光束半径,发散角和M2值感兴趣。
�4IE#dwZ�W  �tl�^;iE!- 9�J�eGjkG,
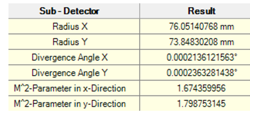
整形光束在x和y方向上显示了一个几乎相同的半径。 发散角大约是4urad。
��RXv�cy�< M2值明显高于1。(与理想高斯光束相比,高M2值是由光束偏离引起的)
 UiN�� ^��x �{"�(|oIo{
file used: BDS.0005_Reflective_BeamShaper_02_BeamShaping.lpd
xW )8mv?4n (P�]�^5D�� 光束质量优化 t�$D[,�$G9 fb=�v�O U� j�o:p*Q�"F 通常,使用合适的高斯调制光阑以用于优化M2值。 因此,我们使用测量的半径作为腰束半径(消除发散角)来生成一个高斯光束。
Eqw�A�8?�M 之后,将接收场转换成一个透射函数。 将该传输函数用作光阑(在一个透射函数元件中)。
mM~Q!`Nf. GDe$p;#"9g 结果:光束质量优化 @d9*<>@��: t~��#+--( *���Y>'v�% 由于通过高斯孔径传播,光束显示出理想高斯形状。 因此,M2值在两个方向上几乎都是1。
Jq�@�LZ�2^ tXGcw�oO�B 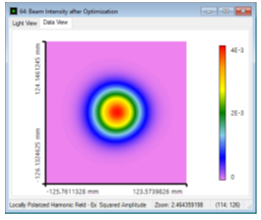 |EU08b]P29 @WU�Cv7U��
然而,光束半径是略有减少。(光束半径显示在最后一张幻灯片是由于其偏离了理想高斯。)
�O4��URr� qo�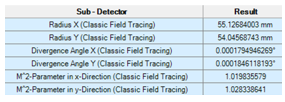 .�./(gG9��
file: BDS.0005_Reflective_BeamShaper_03_BeamOptimization.lpd
~.����SU$� ~$���Yuxo� 反射镜方向的蒙特卡洛公差
t/�c^hTT� a�����MD?^ 对于公差,在随机模式下我们使用参数运行特性。
bJvRQrj*3 L(YT6Vmm+t x�k<0QYv
� 这意味着参数变化是的正态
M����Q�I= DvK�M�b-*S 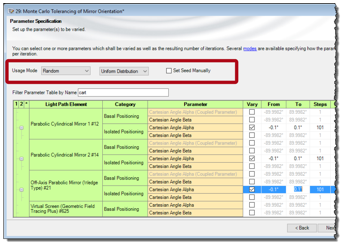 ba.O��jK�@ o
W�� [�-? N* QI>kzU
对于这个例子,假设每个反射镜都有±0.1°的角度偏差(绝对的方向)。 由于这个偏差,整形光束的波前差明显增加。
;0W�lv�KF 这意味着,波前对对齐误差很敏感。
w%"q����=V ��yw^,�@' 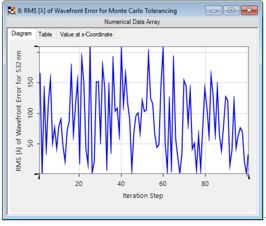 �}?�$�Mh�) �r�iQ?'!a7
file used: BDS.0005_Reflective_BeamShaper_04_Tolerancing.run
[:Y^�0[2� �Yi,u�m-�% 第一个随机公差的典型强度分布:(相应的均方根波前差:1.08λ,40.4λ,140λ)
Den��CD9 f F�L}�8h�/� 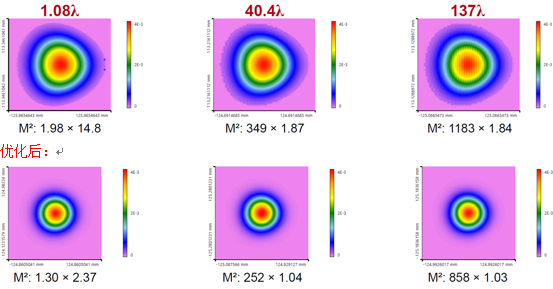 06r c�W �` @�Z�WKs�
由于波前差和因此校准的偏差更大,M2值明显增加。可以使用高斯孔径来减少。
ng\S%nA&J kSrzIq<xre 总结 HkCme�_�y" O5"8�0z38[ 实现并分析高性能离轴和无色散反射光束整形装置。
�6&c�U*Io@ 1.模拟 T�!AQ�J:;1 通过使用光线追迹来验证反射光束整形设置。
m[rJF�Spef 2.研究 GH!#"Sl�8Z 为了计算场分布和评价光束参数,应用几何场追迹+(GFT+)引擎。
_=p|"�~rN$ 3.优化 :\��XD.n-n 通过使用显示出高斯整形孔径函数和经典场追迹引擎来优化M2参数。
:�2+�:(^l� 4.分析 "�"�=V�t] 通过应用蒙特卡罗公差来分析取向偏差的影响。
q9��>w3
�< 可以使用VirtualLab Fusion非常有效地模拟和分析复杂的光束整形装置,尤其是离轴系统。为此,根据情况应用不同的模拟引擎。
�hHQt4 r'd -��8:�@xG2 参考文献 w\��a#Bfcv [1]M. Serkan, H. Kirkici, and H. Cetinkaya, “Off-axis mirror based optical system design for circularization, collimation, and expansion of elliptical laser beams”, Appl. Optics 46, No. 22, 5489-5499 (2007).
0Oq1ay^��� �t ��`oP;� 进一步阅读 auU{�I�y � nfEk��,(: 进一步阅读 ME�"/%5�9r 获得入门视频
GWsFW[T?~ - 介绍光路图
9�lwg`UWl, - 介绍参数运行
:�n�n'�>� 关于案例的文档
*&km5��@*� - BDS.0001: Collimation of Diode Laser Beam by Objective Lens
q^)(p'�
X - BDS.0002: Focus Investigation behind Aspherical Lens
K,�Vl.-4? - BDS.0003: Optimization of a Lens Doublet for Laser Beam Focusing
G5Nub9�_*X - BDS.0004: Focal Beam Size Reduction by Generating a Bessel Beam using Axicon Pair
��Y2fs$emv �.T�2I]d�� p�;HZA}p \ QQ:2987619807


