光束传输系统(BDS.0005 v1.0) }3 }�=tN5�
�1tdCzbEn+
二极管激光光束使用无色散离轴反射装置进行准直和整形 @�{u���c�
�
�ZsZ1���
<�T�f;p8�# �@_3$(*n$~
简述案例 �^q�\zC%. Dl��I5} Jh 系统详情 Hea�<!z�PH 光源 "[yiN�J"kt - 强象散VIS激光二极管 ;kBi�e�s>V 元件 e%���6{P�� - 光束准直和整形的反射元件(例如圆柱抛物面镜) Z� >��=�Y - 具有高斯振幅调制的光阑 �98^6{�p� 探测器 VKz<�7K\/� - 光线可视化(3D显示) (�N4�(r<o; - 波前差探测 ?`� ���i/ - 场分布和相位计算 ;4$C�$�r!t - 光束参数(M2值,发散角) ^<�0�NIu} 模拟/设计 zi
.�,?Q� - 光线追迹(Ray Tracing:):基本系统预览和波前差计算 \DK�*�>
�k - 几何场追迹+和经典场追迹(Geometric Field Tracing Plus (GFT+) & Classic Field Tracing): ()?c�o<@(l 分析和优化整形光束质量 bq-�\'h
f< 元件方向的蒙特卡洛公差分析 j*d~h$[�k �&tCtCk%{j 系统说明 �~-wJ#E3�g \*a��Lyyy3 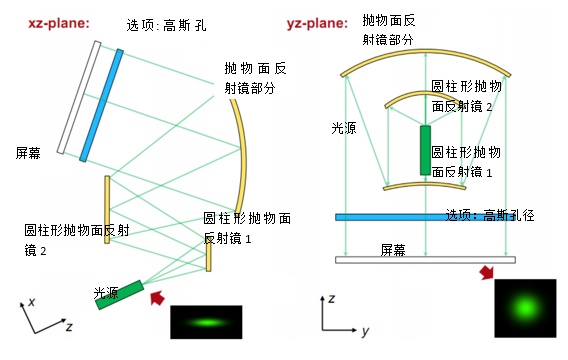 2�j1v�.�% 模拟和设计结果 ]xEE7H]\h� �^1=|�(Z�/
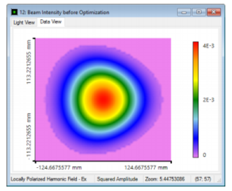
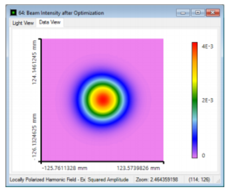 �ZGhoV#T�@
场(强度)分布 优化后
^��]&��{"!
 [[h)4H{T�
 )OC[;>F7� K"j�=_%{� 总结 5l0��rw)�
U^�BXCu1km 实现和分析高性能离轴和无色散反射光束整形装置。 �:b�*`hWnQ 1.模拟 _PUm
Pom. 使用光线追迹验证反射光束整形装置。 ;�<@6f��@ 2.评估 k<zGrq=�8J 应用几何场追迹+(GFT +)引擎来计算场分布和评价光束参数。 h.�/vTNMc 3.优化 OG�7v'vm�Y 利用一个具有高斯形状孔径函数的光阑和经典场追迹引擎来优化M2参数。 5'�Jh��2r� 4.分析 O)%kl��� 通过应用蒙特卡罗公差来分析方向偏差的影响。 e��.�|�R�C �7u5\#�|yL 对于复杂的光束整形装置,特别是离轴系统,可以使用VirtualLab来进行高效的模拟和分析。模拟过程中,根据情况应用不同的模拟引擎。 KG�mc�*Jwy 5|G3t`$�pa 详述案例 n�vo1+W�(%
�p6*a1^lU6 系统参数
I S8n�vx\ �'O2�#1SWe 案例的内容和目标 *M<BPxh0w]
tW"ptU^9)� 在BDS.0001,BDS.0002,BDS.0003和BDS.0004案例中,研究了折射光束传输系统。 �(�[dL�:Fb ?J�@qg2�0z 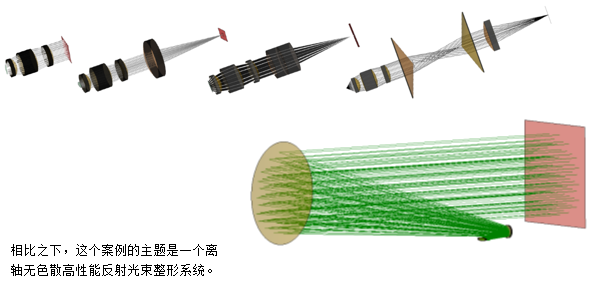 tr�9Y1vxo{
:8�Ts'OGwI 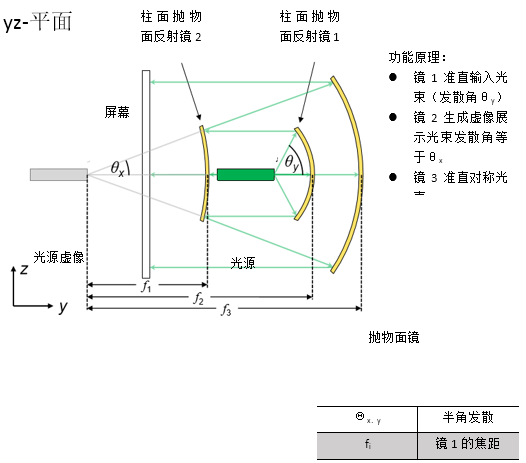 �dN��\P&"` \�.�;ct���
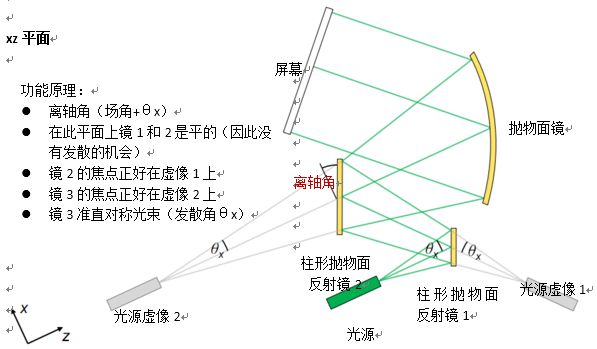 R5&�$h$[/ GH�C?Tp��� 规格:像散激光光束 (&S[R{�=^j �<Z:8��~:@ 由激光二极管发出的强像散高斯光束 4:�e�q{n� 忽略发射区域在x和y方向可能发生的移动 �G q:4rG�|
?V)�C�9@bp  pY!��dG�-;
g�LSG:7m@
 }d��3N�`TT ��'�Rkvsch
规格:柱形抛物面反射镜 Cp�R��u*w{ x�e g���L! 有抛物面曲率的圆柱镜 M`+e'��vdw 应用用锥形常数.-1来实现锥形界面 B?lBO
V4v4 曲率半径等于焦距的两倍 7�hF,�gl5 0�I>?_?~l6 kV:F�Jx0xP 规格:离轴抛物面圆柱镜(楔型) � �@6YBK+" �q�"LJwV}W 对称抛物面镜区域用于光束的准直 Y �=�g>r]2 从VirtualLab元件目录使用离轴抛物面镜(楔型) �|�IX`�( 离轴角决定了截切区域 |
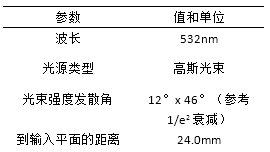
2.�e0Z]k /pIb@:Y1? 规格:参数概述(12° x 46°光束) T7lj39p�Jq �N?=qEX|R� 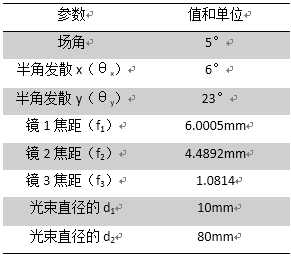
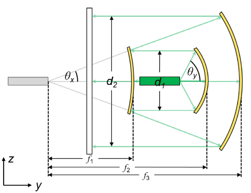 m�z�V"G>,o 9 �yW�~79n 光束整形装置的光路图 �A�|taP$�% y@k���cXlY
 %eJ�\d?nw
�/nY)�.lSH
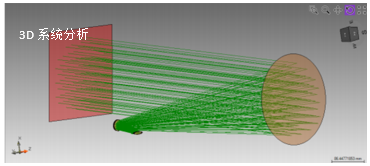
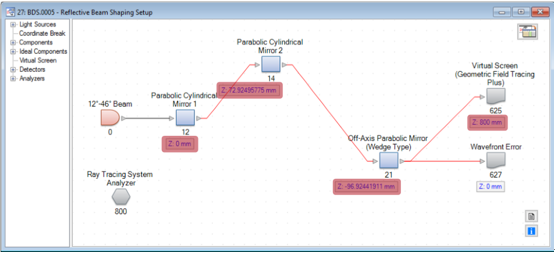
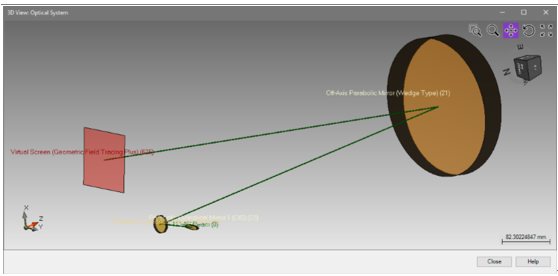 �i{|ls�d(+ ~N{_N95!2@ 光学元件的定位可以通过使用3D系统视图来显示。 d�E�5� 5�� 绿线表示生成的光轴,由VirtualLab的基础定位方法生成(仅仅设置了距离z和倾角)。 �$�h,�&b<- ��OC?Zw�@ 详述案例 �Sqdc1zC�� �V��A=#0w� 模拟和结果 �3b|�7[7}& OK�
M\"A4 结果:3D系统光线扫描分析 � `�CA�G8D 首先,应用光线追迹研究光通过光学系统。 2�Ft8dfdm` 使用光线追迹系统分析仪进行分析。 H��b
A3�*2 @~$F;�M=.* file used: BDS.0005_Reflective_BeamShaper_01_RT.lpd `i ��t+D� 46�2!;�/�y 使用参数耦合来设置系统 nIV.��9#~&
h9<mThv�gn
�%\X ��P:
自由参数: ��y$j�1?�7
反射镜1后y方向的光束半径 �5:*5j�@/S
反射镜2后的光束半径 `z3|M#r\;
视场角,这决定了离轴取向(这些值保存为全局变量) /'Qu��u�)~
由于功能原理,所有系统参数(距离,焦距,直径)可以由光束参数分析计算。 pAJ=f}",]E
对于此计算,应用了嵌入的参数耦合功能。 ";)r*UgR{B
�I�"8d5a} 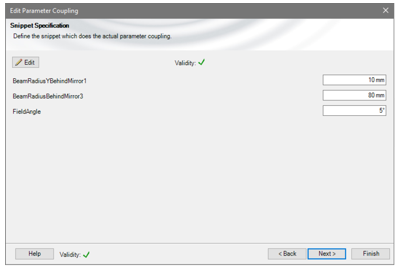 Y�nv�9&P�
�*D=K{bUe'
6��9[V <�1
 \#\`�!�L[1
NK+FQ^�m[� 自由参数: <S�\;k�@�f 反射镜1后y方向的光束半径 �u;+�%Qh�� 反射镜2后的光束半径 $xRo<,�OV+ 视场角,这决定了离轴取向(这些值保存为全局变量) r��+p��@X 基于光束发散角和直径(x和y方向)焦点,可以计算并设置反射镜的直径和距离z。
�tSEA9�99 _L�*��f8e8 �uIYcm�F\? 如果这个例子评估20个参数,那么返回到光路图(LPD)。
5wzQ?07T_� ��q?;N��7P F1 ���<489 结果:使用GFT+进行光束整形 YH�ETI~'j. �lp:_H-sG 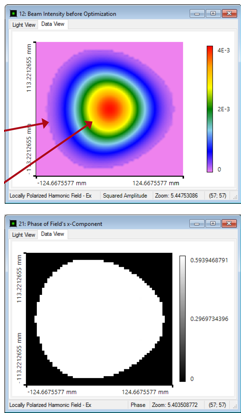 ((�-aC��` ]�~?S~l%�� K��H>Sc3p�
现在,利用几何场追迹+计算生成的光束剖面。
��$!3g�N%� ��8_"3Yb`f h�f_R\C(�c 由于离轴设置,光线分布显示出轻微的不对称形状。
..??��O^�� <���8iYL`3 不过,场分布几乎是对称的(最好是使用伪色(false colors))。
H,�(F1+�~d 6b%�`^B��\ 产生的相位是完全平坦的,产生的波前误差:
:6 Uk)���� �h^%GE;�N 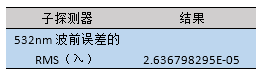 8��'�3"uv xM%H�~��(
file used: BDS.0005_Reflective_BeamShaper_01_RT.lpd
{u�dr�T"�h �AiY|O S3R 结果:评估光束参数 qzz�[�y#q( j�Za25�Z00 @ L�\-Z�Wq 从生成的整形光束场分布,可以评估光束参数。 可以直接通过使用探测器界面实现。
])N�|[|$� 在这个例子中,我们对光束半径,发散角和M2值感兴趣。
>ys�riPn�Q 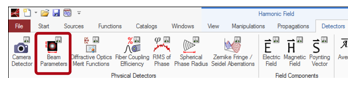 �h^['�r�md B�D hL�z�
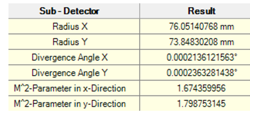
整形光束在x和y方向上显示了一个几乎相同的半径。 发散角大约是4urad。
uP�FRh~ (b M2值明显高于1。(与理想高斯光束相比,高M2值是由光束偏离引起的)
 �B:e.gtM5 4�0 A&#u9o
file used: BDS.0005_Reflective_BeamShaper_02_BeamShaping.lpd
CI�IY|DI`l kt�N%�!Mh\ 光束质量优化 H�9sZ�R>(^ gB>(xY>LrA 0o;k?4aP.c 通常,使用合适的高斯调制光阑以用于优化M2值。 因此,我们使用测量的半径作为腰束半径(消除发散角)来生成一个高斯光束。
�$X�`b�m*� 之后,将接收场转换成一个透射函数。 将该传输函数用作光阑(在一个透射函数元件中)。
d?J�AUb�qy !K!)S^^Po? 结果:光束质量优化 P�o!o�N�~r \�'[3^/�(' W5pn;u- sz 由于通过高斯孔径传播,光束显示出理想高斯形状。 因此,M2值在两个方向上几乎都是1。
=\M)6"�}y} :�b"�=�K�Q 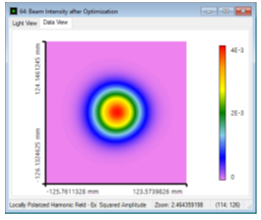 /�d[M�s�s� "Lb� �f��F
然而,光束半径是略有减少。(光束半径显示在最后一张幻灯片是由于其偏离了理想高斯。)
|B
��9�t- ��K-Re"zsz 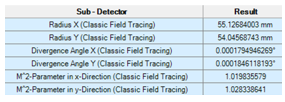 3�*G5F}7%=
file: BDS.0005_Reflective_BeamShaper_03_BeamOptimization.lpd
�[C~�fBf5 ,cL��H��*@ 反射镜方向的蒙特卡洛公差 �TS1pR"6l� ol50�d73�B 对于公差,在随机模式下我们使用参数运行特性。
w�_��\nB}_ gRHtgR)T�3 VX�i�ui'/( 这意味着参数变化是的正态
[9Lxh�P��i �[U��s�wf3 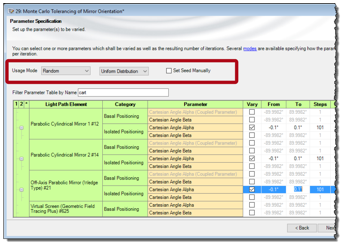 n�Z~kZ |VS ��g�-��XKP |�ribW�Cv0
对于这个例子,假设每个反射镜都有±0.1°的角度偏差(绝对的方向)。 由于这个偏差,整形光束的波前差明显增加。
cbfD��B^_� 这意味着,波前对对齐误差很敏感。
�L"4]Tm>zq �s}�s�|~�� 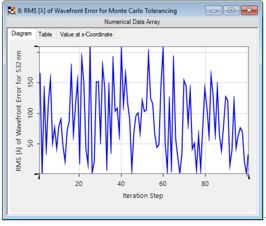 >8%M*-=�p� lbd(j�{h>4
file used: BDS.0005_Reflective_BeamShaper_04_Tolerancing.run
\/��n+��j! WX�LK89ev\ 第一个随机公差的典型强度分布:(相应的均方根波前差:1.08λ,40.4λ,140λ)
�00�"CC��� :P�c(D�fkS 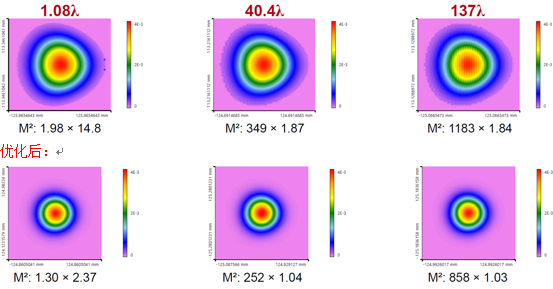 36n�yu_h:R '|_/�lz�$h
由于波前差和因此校准的偏差更大,M2值明显增加。可以使用高斯孔径来减少。
-ovoRI^6`} B&
"��RS� 总结 d)\2�U���{ �h�zv3F9.x 实现并分析高性能离轴和无色散反射光束整形装置。
.w�P/�ai>} 1.模拟 5�5^tfu��� 通过使用光线追迹来验证反射光束整形设置。
w~]T�<^fW~ 2.研究 �as�(;�] 为了计算场分布和评价光束参数,应用几何场追迹+(GFT+)引擎。
6s5yyy=L%~ 3.优化 �w�E?Cv�L� 通过使用显示出高斯整形孔径函数和经典场追迹引擎来优化M2参数。
g@Ld"5$^2 4.分析 #,TELzUVE� 通过应用蒙特卡罗公差来分析取向偏差的影响。
"w9`cz9a~J 可以使用VirtualLab Fusion非常有效地模拟和分析复杂的光束整形装置,尤其是离轴系统。为此,根据情况应用不同的模拟引擎。
�G?R_a�P�P ]W;:|�/�,c 参考文献 q~j�)W�$k� [1]M. Serkan, H. Kirkici, and H. Cetinkaya, “Off-axis mirror based optical system design for circularization, collimation, and expansion of elliptical laser beams”, Appl. Optics 46, No. 22, 5489-5499 (2007).
mzz$�`M��1 {t�c57js�r 进一步阅读 bi.wYp(*6L iKhH^V%j 进一步阅读 �1�\���y@E 获得入门视频
9)Ly}Kzx�� - 介绍光路图
�1�� ��=^� - 介绍参数运行
/���9�Z!p 关于案例的文档
?�~�Pv3'%d - BDS.0001: Collimation of Diode Laser Beam by Objective Lens
�NCn`��}QP - BDS.0002: Focus Investigation behind Aspherical Lens
6��8�p� R: - BDS.0003: Optimization of a Lens Doublet for Laser Beam Focusing
]
�op��to - BDS.0004: Focal Beam Size Reduction by Generating a Bessel Beam using Axicon Pair
O>%$q8x�@i 9n�"�V\e_R �D�#ZPq�,f QQ:2987619807


